RAI تكشف عن الروبوت AthenaZero مستعرضاً قدرات عالية السرعة في الرمي والالتقاط والضرب
يستخدم نظام AthenaZero من تطوير RAI ميكانيكا منخفضة القصور الذاتي وتحكماً في الوقت الفعلي لأداء مهام بيسبول معقدة، مما يعزز قدرات التلاعب الديناميكي في الذكاء الاصطناعي الفيزيائي.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
RAI تكشف عن الروبوت AthenaZero مستعرضاً قدرات عالية السرعة في الرمي والالتقاط والضرب
يستخدم نظام AthenaZero من تطوير RAI ميكانيكا منخفضة القصور الذاتي وتحكماً في الوقت الفعلي لأداء مهام بيسبول معقدة، مما يعزز قدرات التلاعب الديناميكي في الذكاء الاصطناعي الفيزيائي.
تُرجم هذا المقال آليًا بواسطة الذكاء الاصطناعي في غرفة أخبارنا عن الأصل الإنجليزي. اقرأ بالإنجليزية
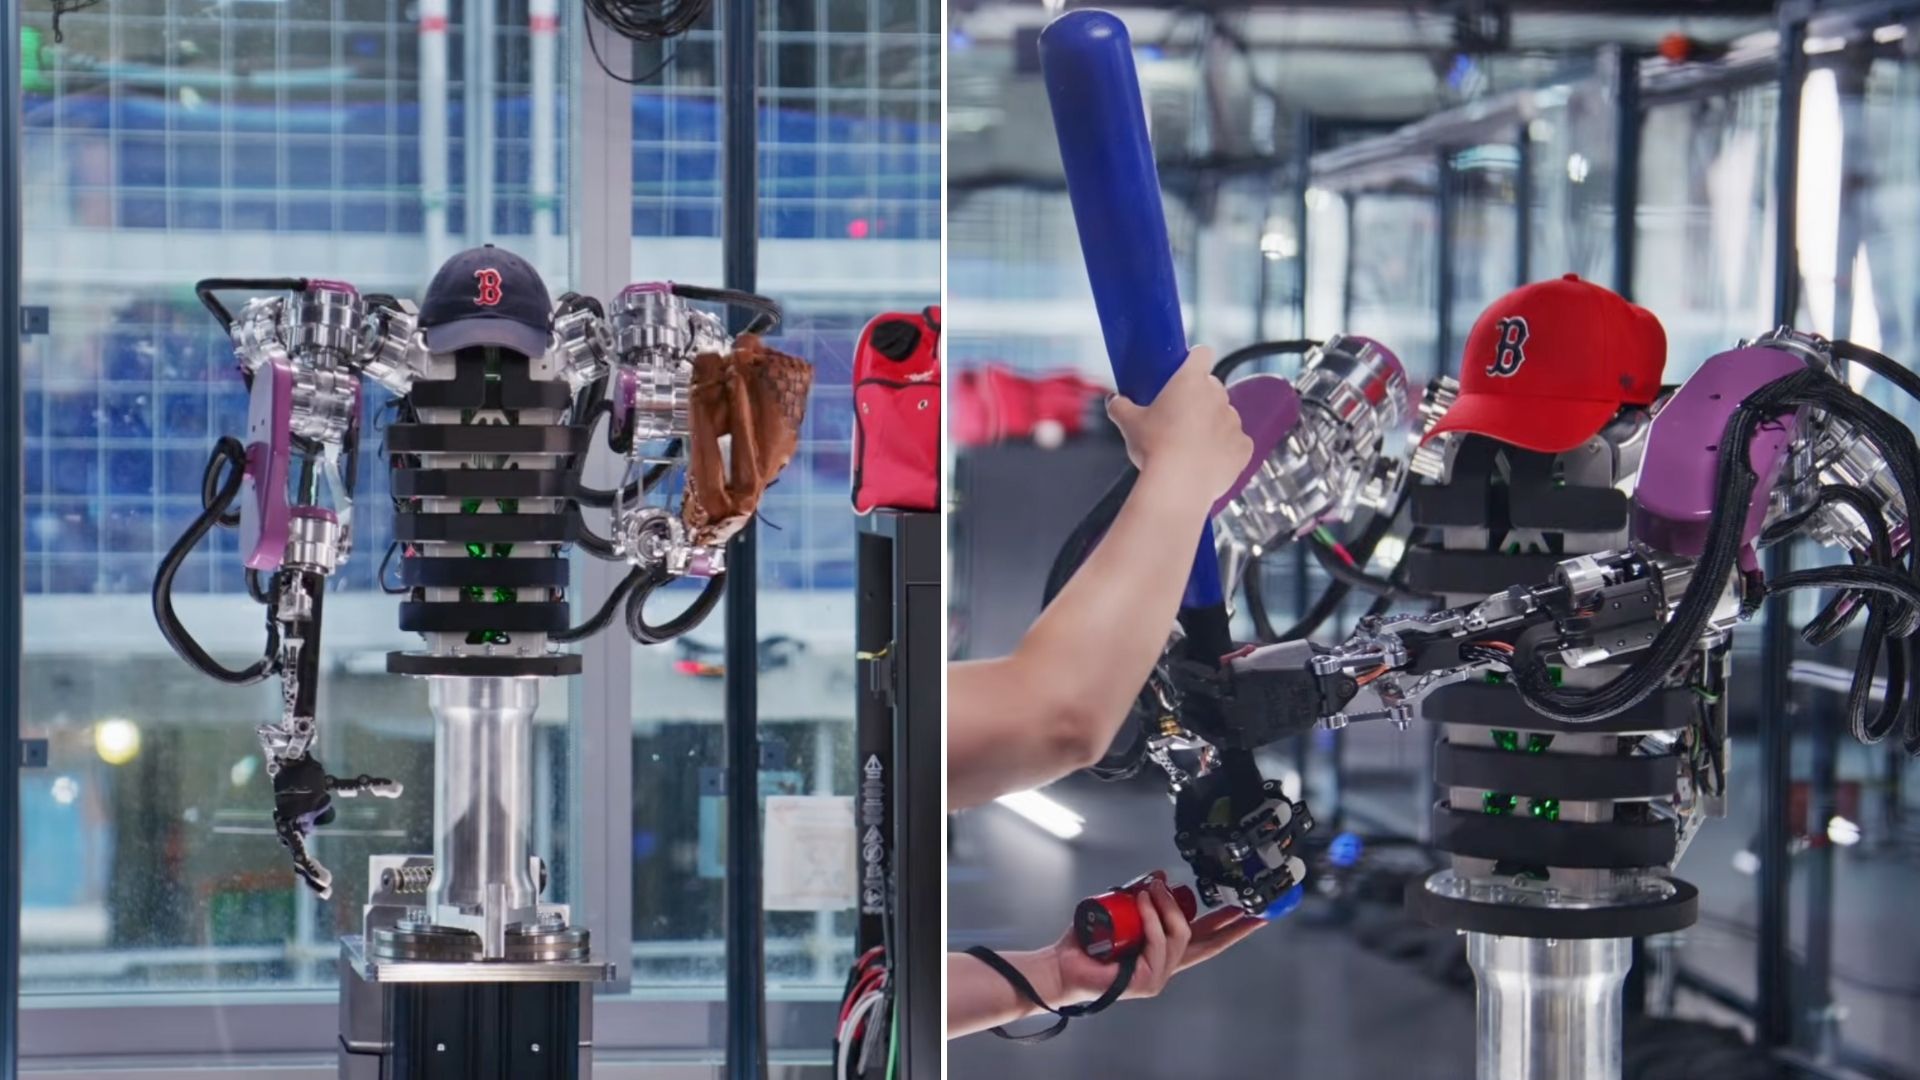
أظهرت منصة روبوتية كُشف عنها حديثاً باسم AthenaZero قدرات رياضية عالية السرعة، حيث نفذت حركات منسقة للرمي والالتقاط والضرب في عرض ذي طابع متعلق برياضة البيسبول. ويستخدم النظام، الذي طورته كيان أبحاث الروبوتات RAI، تصميماً ميكانيكياً متخصصاً منخفض القصور الذاتي مقترناً بخوارزميات تحكم ذات نطاق ترددي عالٍ لإدارة التفاعلات الفيزيائية الديناميكية مع الأجسام سريعة الحركة. ويعالج هذا العرض عقبة طويلة الأمد في مجال الذكاء الاصطناعي الفيزيائي: تتمثل في تمكين الآلات من حساب المسارات، وتحديد مواقع أجهزة التأثير النهائي، وممارسة قوى تأثير دقيقة في أجزاء من الثانية. ووفقاً لتقرير أعده Kaif Shaikh، فإن التنفيذ السلس لـ AthenaZero عبر مهام متعددة ومتميزة للتعامل مع الكرة يسلط الضوء على تقدم رئيسي في التنسيق الديناميكي متعدد المفاصل والتغذية الراجعة الحسية الحركية في الوقت الفعلي.
## حقائق رئيسية - أظهر الروبوت AthenaZero، الذي طورته RAI، تناسقاً سلساً بين اليد والعين من خلال رمي كرة والتقاطها وضربها في إعداد اختبار للبيسبول. - يتميز النظام بتصميم هيكلي ومحرك منخفض القصور الذاتي مُصمم خصيصاً لتمكين التسارع السريع للمفاصل وتعديل المسار بسرعة عالية. - يدمج AthenaZero التحكم الديناميكي في حركة الجسم بالكامل لمزامنة المعالجة البصرية والتنبؤ بالحركة والتنشيط المحرك في الوقت الفعلي. - وردت تفاصيل العرض في تقرير تقني نُشر بواسطة Kaif Shaikh في 10 أكتوبر 2026. - تمثل المنصة تقدماً في التلاعب الفيزيائي الديناميكي، حيث تتجاوز تنفيذ المهام البطيئة أو الثابتة إلى التفاعل الفيزيائي عالي السرعة.
## ماذا حدث في عرض معملي خاضع للرقابة فصله الصحفي Kaif Shaikh، أخضعت RAI نظامها الروبوتي AthenaZero لسلسلة من اختبارات التلاعب الديناميكي الشاقة المصممة على غرار آليات البيسبول الأساسية: الرمي والالتقاط وضرب كرة متحركة. ويطرح كل فعل من هذه الأفعال الثلاثة تحديات حسابية وميكانيكية متميزة كانت تتطلب تاريخياً أجهزة متخصصة منفصلة أو إعدادات صلبة مبرمجة مسبقاً.
خلال مرحلة الرمي، نسق AthenaZero محركات مفاصل متعددة لتوليد عزم دوران دوراني، مما أدى إلى تسريع الكرة وفق مسار محدد قبل تحديد الملي ثانية الدقيقة للإطلاق. ولتحقيق الدقة والمسافة، زامن برنامج التحكم الهيكل الميكانيكي للروبوت، موزّعاً الطاقة عبر السلسلة الكينماتيكية لمحاكاة الآليات الشبيهة بالسوط التي يستخدمها الرماة البشريون.
وفي مرحلة الالتقاط، انخرطت المنصة في التنبؤ بالمسار في الوقت الفعلي. ومع اقتراب الكرة، تتبعت مستشعرات الرؤية مسار طيرانها، ممتدة بوحدة التحكم ببيانات الموقع. وحسب النظام نقطة الاعتراض وأمر أداة التلاعب بتحديد موقع أداة التأثير النهائي في مسار الكرة، مع تنفيذ تباطؤ ديناميكي في الوقت نفسه لتخفيف الصدمة وامتصاص الطاقة الحركية دون الارتداد أو فقدان الإمساك.
أما بالنسبة لمرحلة الضرب، فقد أظهر AthenaZero محاذاة مكانية وزمانية من خلال تحريك أداة لإجراء تلامس مع كرة قادمة. ويتطلب الضرب دقة تصل إلى أقل من الملي ثانية: إذ يجب على النظام التنبؤ بمكان وجود المقذوف في لحظة معينة في الفضاء، ومطابقة سرعة وزاوية الطرف أو المضرب المتحرك مع نقطة الاعتراض تلك، وتنفيذ ضربة عالية القوة.
ويُعد التصميم الميكانيكي منخفض القصور الذاتي لـ AthenaZero عنصراً محورياً في هذه الأفعال الثلاثة. فمن خلال تقليل الكتلة الفعالة والقصور الذاتي الدوراني لأطرافه المتحركة — وهو ما يتحقق غالباً بوضع محركات الدفع الثقيلة بالقرب من القاعدة أو الجذع الرئيسي واستخدام وصلات خفيفة الوزن — يمكن للروبوت تحقيق تسارع زاوي عالٍ. وتسمح هذه البنية الفيزيائية لخوارزميات التحكم في النظام بإجراء تصحيحات مسار سريعة ودقيقة للغاية أثناء الحركة دون إحداث اهتزاز هيكلي أو زعزعة الاستقرار الميكانيكي.
## أهمية الأمر يمثل عرض الرمي والالتقاط والضرب السلس بواسطة AthenaZero إنجازاً بارزاً في انتقال الروبوتات من البيئات الثابتة والمتوقعة إلى المجالات الديناميكية غير المنظمة في العالم الحقيقي. تاريخياً، برعت الروبوتات الصناعية في المهام المتكررة عالية السرعة — مثل اللحام النقطي، أو الطلاء، أو عمليات الالتقاط والتجميع — حيث تكون البيئة ثابته تماماً والجسم المستهدف لا يتحرك بشكل مستقل. ومع ذلك، تعتمد الآلات التقليدية على أذرع صلبة ذات قصور ذاتي عالٍ وتكون ثقيلة وبطيئة في الاستجابة للتغيرات البيئية غير المتوقعة، وقد تكون خطيرة بالقرب من المشغلين البشريين.
من خلال استعراض التلاعب التفاعلي عالي السرعة باستخدام تصميم منخفض القصور الذاتي، تعالج RAI عقبتين رئيسيتين في الروبوتات الحديثة: زمن انتقال النظام والنطاق الترددي الفيزيائي. وتُعد الرياضات الكروية عالية السرعة ساحة إثبات مثالية للذكاء الاصطناعي الفيزيائي لأنها تجرد النظام من ميزة التفكير البطيء. ففي ضربة البيسبول أو التقاطها، يُقاس الوقت بين اكتشاف الجسم والتأثير بالملي ثانية. ويجب على حلقة التحكم إجراء معالجة الرؤية، وتقدير الحالة، وتكامل المسار، وتخطيط الحركة، وتوليد عزم دوران المفاصل باستمرار وبترددات عالية.
وبعيداً عن العروض الرياضية، فإن التكنولوجيا الأساسية لها آثار واسعة النطاق على الأتمتة الصناعية، واللوجستيات، والبحث والإنقاذ، والبيئات التشاركية بين الإنسان والروبوت. ففي اللوجستيات والتصنيع المتقدمين، يمكن للروبوتات المجهزة بمهارات التلاعب الديناميكي التقاط المواد الساقطة أو المقذوفة، أو إعادة توجيه الأجزاء المتحركة على سيور ناقلة عالية السرعة، أو فرز المواد غير منتظمة الشكل على الفور دون إيقاف خط الإنتاج. وفي سيناريوهات الاستجابة للطوارئ، يمكن للمتلاعبين الديناميكيين منخفضي القصور الذاتي إزالة الأنقاض أو اعتراض المخاطر الساقطة في الظروف الفوضوية التي تفشل فيها خطط الحركة الثابتة. علاوة على ذلك، تُحسن الأجهزة منخفضة القصور الذاتي الأمان الفيزيائي بطبيعتها: فحمل كتلة متحركة أقل يعني نقل طاقة حركية أقل بكثير أثناء الاصطدام العرضي، مما يجعل العمل المشترك بين الإنسان والروبوت أكثر أماناً.
## الخلفية التاريخية كان تحدي التلاعب الديناميكي — التعامل مع الأجسام المتحركة تحت قيود زمنية صارمة — محط تركيز رئيسي لأبحاث الروبوتات الأكاديمية والصناعية لأكثر من أربعة عقود. في أواخر القرن العشرين، ركزت التجارب المبكرة في التحكم الديناميكي بشكل أساسي على المهام ذات درجة حرية واحدة، مثل التلاعب بالكرات أو موازنة عمود على عربة، باستخدام محركات خطية صناعية عالية السرعة ومستشعرات بصرية بسيطة.
مع تقدم الرؤية الحاسوبية والحوسبة المدمجة في الوقت الفعلي في العقدين الأول والثاني من القرن الحادي والعشرين، بدأت المختبرات الأكاديمية المتخصصة في معالجة الرياضات الكروية المعقدة. فقد طور مختبر Ishikawa Watanabe Laboratory التابع لجامعة طوكيو أنظمة رؤية عالية السرعة قادرة على تتبع كرات تنس الطاولة والبيسبول بمعدل 1,000 إطار في الثانية، مقترنة بأذرع ذات محركات دقيقة عالية السرعة يمكنها ضرب الكرات أو رميها باتساق لافت. وبالمثل، طور الباحثون في EPFL في سويسرا أذرع التقاط ديناميكية مجهزة بالتحكم في عزم الدوران سريع الاستجابة، مما أظهر القدرة على التقاط الأجسام الطائرة ذات الهندسة المعقدة، مثل المضارب أو الزجاجات نصف المملوءة، من خلال التنبؤ بمساراتها القصور الذاتي المعقدة.
بالتوازي مع ذلك، شهد نموذج أجهزة الروبوتات تحولاً كبيراً نحو المحركات منخفضة القصور الذاتي والمحكومة بعزم الدوران. وبدعم ريادي جزئياً من مشاريع بحثية مثل سلسلة Cheetah التابعة لـ MIT Biomimetic Robotics Lab والمنصات ذات الأرجل من ETH Zurich، اعتمد المهندسون بشكل متزايد محركات الدفع شبه المباشر أو المحركات المرنة على التوالي. تنقل هذه التصاميم علب التروس الثقيلة وكتل المحركات إلى مكان أقرب إلى الهيكل المركزي، ونقل الطاقة عبر أحزمة أو وصلات أو أوتار خفيفة. وهذا يقلل بشكل كبير من الكتلة المتحركة عند الأطراف، مما يخفض المعاوقة الميكانيكية ويسمح للنظام بالتحرك العكسي بسلاسة، وامتصاص الصدمات، والتسارع بسرعة دون إتلاف أسنان التروس الداخلية.
يعتمد تطوير RAI لـ AthenaZero بشكل مباشر على هذه المسارات التاريخية، محاولاً توحيد الاستشعار البصري عالي السرعة، وميكانيكا المحركات منخفضة القصور الذاتي، وتحسين المسار الديناميكي للجسم بالكامل في منصة واحدة قادرة على أداء مهام رياضية متعددة الأنماط. وحيث كانت الأنظمة السابقة تُبنى عادة لغرض وظيفة واحدة — مثل ذراع ثابتة مثبتة على حائط مخصصة فقط لضرب مضرب — يمثل AthenaZero نظاماً متعدد الوظائف مُصمماً لتنفيذ الرمي والالتقاط والضرب ضمن بنية أجهزة وبرمجيات موحدة.
## ردود الفعل عقب إطلاق العرض الذي أفاد به Kaif Shaikh، يقوم مجتمعا الروبوتات الأكاديمي والصناعي بتقييم تداعيات المنصة على أنظمة التحكم وبنية الذكاء الاصطناعي الفيزيائي. وفي حين قدمت RAI أدلة بصرية على حركات AthenaZero السلسة، يبحث المراقبون التقنيون عادة عن بيانات أداء مراجعة من قبل الأقران للتحقق من الموثوقية والمتانة على المدى الطويل.
سيبحث مهندسو الروبوتات وباحثو التحكم عن أوراق تقنية محددة تفصل نماذج التحكم المستخدمة في AthenaZero. وعلى وجه الخصوص، يحرص الخبراء على فحص ما إذا كان النظام يعتمد على التحكم التنبؤي بالنماذج التقليدي، أو التعلم التعزيزي العميق المدرب في المحاكاة، أو بنية هجينة تجمع بين شبكات السياسات العصبية والتحكم الأمثل القائم على الفيزياء.
ومن المتوقع أن يضع محللو القطاع AthenaZero في سياقه مقابل المنصات الديناميكية عالية السرعة المنافسة التي طورتها شركات الروبوتات البشرية والتلاعب البارزة. ويعمد الخبراء الميدانيون عادةً إلى تقييم مثل هذه الإعلانات بناءً على مقاييس رئيسية تشمل النطاق الترددي للتتبع مغلق الحلقة، ومقاومة التأثير أثناء التلامس عالي السرعة، ومعدلات النجاح عبر توزيعات المسار غير القياسية.
## ما لا نعرفه بعد على الرغم من الطبيعة المثيرة للإعجاب لعرض البيسبول، لا تزال العديد من التفاصيل التقنية الرئيسية غير معلنة في التقرير الأولي. ولا تحدد المعلومات المتاحة الشكل الفيزيائي الدقيق لـ AthenaZero — وتحديداً ما إذا كانت الآلة تعمل كمنصة كاملة شبيهة بالإنسان، أو جذع متحرك، أو نظام ذراع رافعة متعدد المحاور ثابت.
علاوة على ذلك، لم تُنشر المعايير الكمية الحرجية. ولا يكشف التقرير عن السرعة القصوى للكرات المرمية أثناء الاختبار، أو معدل النجاح عبر محاولات متتالية متعددة، أو درجة التباين في مسارات طيران الكرة. كما أنه من غير الواضح ما إذا كان نظام الرؤية يعتمد كلياً على كاميرات مدمجة أم يستخدم مصفوفة التقاط حركة خارجية متعددة الكاميرات مزروعة في بيئة غرفة الاختبار.
أخيراً، تظل المتطلبات الحسابية الأساسية ومقاييس استهلاك الطاقة غير معروفة. وليس من الواضح بعد ما إذا كان AthenaZero يحسب خطط مساره على أجهزة طرفية داخلية أم يعتمد على مجموعات حوسبة خارجية سلكية، ولا ما إذا كان التصميم منخفض القصور الذاتي يسمح بالتشغيل غير السلكي الممتد بالطاقة البطارية.
## ما يجب مراقبته في الأشهر القادمة، ينبغي لمتابعي القطاع مراقبة المؤتمرات الرئيسية القادمة للروبوتات — مثل المؤتمر الدولي IEEE للروبوتات والأتمتة (ICRA)، أو المؤتمر الدولي للروبوتات والأنظمة الذكية (IROS)، أو ندوات الروبوتات: العلوم والأنظمة (RSS) — حيث قد تنشر RAI أوراقاً تقنية مراجعة من قبل الأقران تفصّل البنية الميكانيكية لـ AthenaZero، وخط أنابيب الاستشعار، وكود التحكم العصبي.
كما ينبغي للمراقبين البحث عن بروتوكولات اختبار المتابعة التي تقيم المنصة في ظل ظروف أقل تحكماً. وستشمل المؤشرات الرئيسية للتقدم اختبارات تتضمن مسارات رمي غير متوقعة، وأحجاماً وكتلاً متغيرة للكرات، وظروف إضاءة معاكسة، وبيئات خارجية عرضة للرياح والاضطرابات الجوية.
بالإضافة إلى ذلك، يجب على مراقبي الصناعة تتبع ما إذا كانت RAI ستتجه لتسقيع تكنولوجيا المحركات منخفضة القصور الذاتي أو برمجيات التحكم الديناميكي الأساسية. وستشكل أي اتفاقيات ترخيص أو شراكات صناعية أو نقل للتكنولوجيا إلى الأتمتة التجارية للمستودعات أو التصنيع التشاركي أو اللوجستيات الدفاعية مؤشرات ملموسة على النضج العملي للمنصة بعيداً عن العروض المعملية.
تستند هذه التغطية إلى التقرير الأصلي الذي أعده Kaif Shaikh.
المصدر: Kaif Shaikh