RAI revela robô AthenaZero demonstrando arremesso, captura e rebatida em alta velocidade
O sistema AthenaZero, da RAI, usa mecânica de baixa inércia e controle em tempo real para executar tarefas complexas de beisebol, avançando as capacidades de manipulação dinâmica em inteligência artificial física.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
RAI revela robô AthenaZero demonstrando arremesso, captura e rebatida em alta velocidade
O sistema AthenaZero, da RAI, usa mecânica de baixa inércia e controle em tempo real para executar tarefas complexas de beisebol, avançando as capacidades de manipulação dinâmica em inteligência artificial física.
Este artigo foi traduzido automaticamente pela IA da nossa redação a partir do original em inglês. Ler em inglês
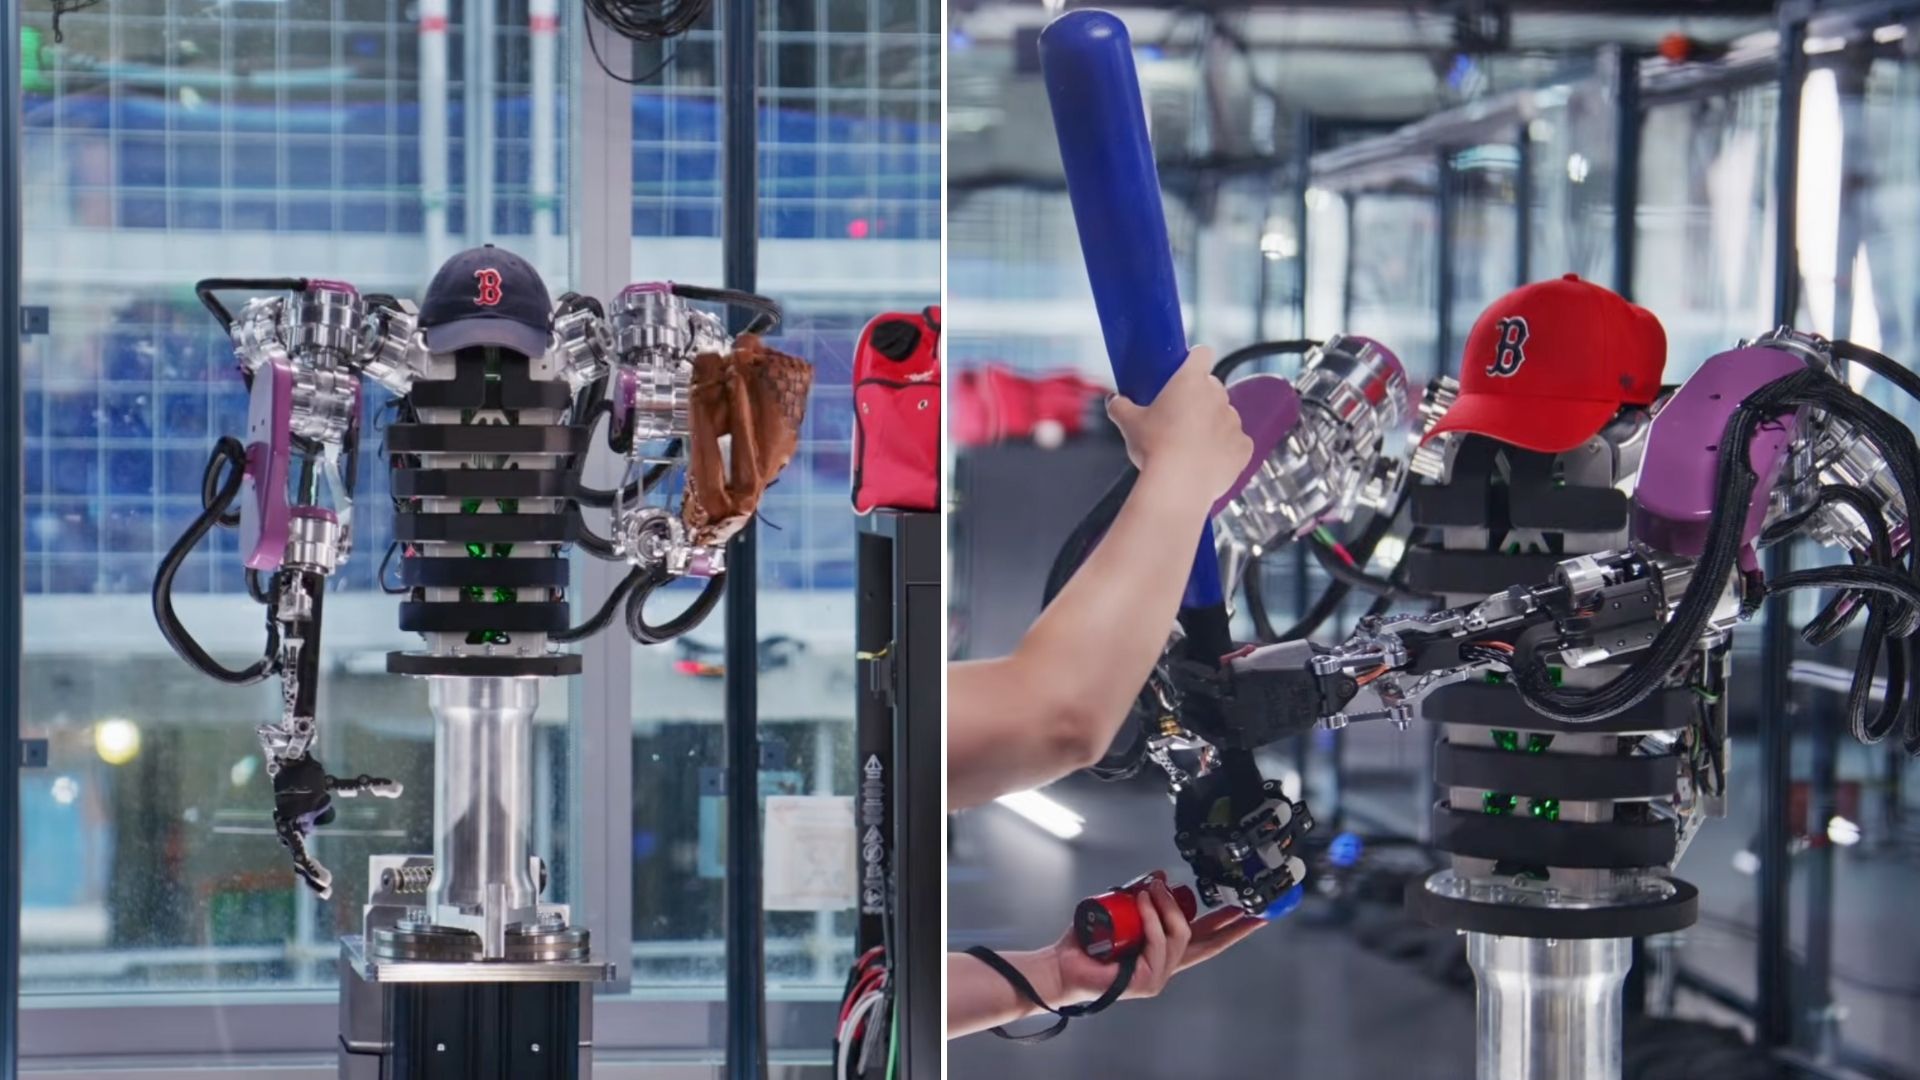
A novíssima plataforma robótica chamada AthenaZero demonstrou capacidades atléticas em alta velocidade, executando movimentos coordenados de arremesso, captura e rebatida em uma demonstração com temática de beisebol. Desenvolvido pela entidade de pesquisa em robótica RAI, o sistema utiliza um projeto mecânico especializado de baixa inércia combinado com algoritmos de controle de alta largura de banda para gerenciar interações físicas dinâmicas com objetos em rápido movimento. A demonstração aborda um obstáculo de longa data na inteligência artificial física: permitir que máquinas calculem trajetórias, posicionem atuadores finais e exerçam forças de impacto precisas em frações de segundo. De acordo com reportagem de Kaif Shaikh, a execução fluida do AthenaZero em várias tarefas distintas de manuseio de bola destaca avanços fundamentais na coordenação dinâmica de múltiplas articulações e no feedback sensorial-motor em tempo real.
## Principais fatos - O robô AthenaZero, projetado pela RAI, demonstrou coordenação mão-olho fluida ao arremessar, capturar e rebater uma bola em uma configuração de teste de beisebol. - O sistema possui um projeto estrutural e de atuador de baixa inércia especificamente desenvolvido para permitir aceleração articular rápida e ajustes de trajetória em alta velocidade. - O AthenaZero integra controle de movimento dinâmico de corpo inteiro para sincronizar processamento óptico, previsão de movimento e atuação motora em tempo real. - A demonstração foi detalhada em uma reportagem técnica publicada por Kaif Shaikh em 10 de outubro de 2026. - A plataforma representa um avanço na manipulação física dinâmica, indo além da execução de tarefas lentas ou estáticas para a interação física em alta velocidade.
## O que aconteceu Em uma demonstração de laboratório controlada detalhada pelo repórter Kaif Shaikh, a RAI submeteu seu sistema robótico AthenaZero a uma série de testes exigentes de manipulação dinâmica modelados com base na mecânica fundamental do beisebol: arremessar, capturar e rebater uma bola em movimento. Cada uma dessas três ações apresenta desafios computacionais e mecânicos distintos que historicamente exigiam hardware especializado separado ou configurações rígidas pré-programadas.
Durante a fase de arremesso, o AthenaZero coordenou múltiplos atuadores articulares para gerar torque rotacional, acelerando a bola ao longo de uma trajetória controlada antes de definir o milissegundo exato da soltura. Para alcançar precisão e distância, o software de controle sincronizou a estrutura mecânica do robô, distribuindo energia através da cadeia cinemática para imitar a mecânica semelhante a um chicote dos arremessadores humanos.
Na fase de captura, a plataforma utilizou previsão de trajetória em tempo real. À medida que a bola se aproximava, sensores de visão rastreavam sua trajetória de voo, enviando dados posicionais para a unidade de controle. O sistema calculava o ponto de interceptação e comandava o manipulador a posicionar seu atuador final no caminho da bola, executando simultaneamente uma desaceleração dinâmica para amortecer o impacto e absorver a energia cinética sem quicar ou perder a aderência.
Para o segmento de rebatida, o AthenaZero demonstrou alinhamento espaço-temporal ao girar um instrumento para fazer contato com a bola que se aproximava. Rebater exige precisão submilissegúndica: o sistema deve prever onde o projétil estará em um instante específico no espaço, corresponder a velocidade e o ângulo do membro ou taco em movimento a esse ponto de interceptação e executar um golpe de alta força.
O elemento central de todas as três ações é o projeto mecânico de baixa inércia do AthenaZero. Ao reduzir a massa efetiva e a inércia rotacional de seus membros em movimento — muitas vezes alcançado ao posicionar motores de acionamento pesados mais próximos da base ou do torso principal e utilizar conexões leves —, o robô pode atingir alta aceleração angular. Essa arquitetura física permite que os algoritmos de controle do sistema façam correções de curso rápidas em micronível durante um movimento sem induzir vibração estrutural ou desestabilização mecânica.
## Por que isso é importante A demonstração de arremesso, captura e rebatida fluidos pelo AthenaZero representa um marco notável na transição da robótica de ambientes estáticos e previsíveis para domínios dinâmicos e não estruturados do mundo real. Historicamente, os robôs industriais se destacaram em tarefas repetitivas de alta velocidade — como soldagem por ponto, pintura ou operações de coleta e posicionamento (pick-and-place) — onde o ambiente é estritamente fixo e o objeto de destino não se move de forma independente. No entanto, as máquinas tradicionais dependem de braços rígidos e de alta inércia que são pesados, lentos para reagir a mudanças ambientais inesperadas e potencialmente perigosos perto de operadores humanos.
Ao demonstrar manipulação reativa de alta velocidade usando um projeto de baixa inércia, a RAI aborda dois gargalos centrais na robótica moderna: latência do sistema e largura de banda física. Esportes com bola de alta velocidade servem como um campo de testes ideal para a inteligência artificial física porque eliminam o luxo de uma deliberação lenta. Em uma rebatida ou captura no beisebol, o tempo entre a detecção do objeto e o impacto é medido em milissegundos. O loop de controle deve realizar processamento de visão, estimativa de estado, integração de trajetória, planejamento de movimento e geração de torque articular continuamente em altas frequências.
Além das demonstrações atléticas, a tecnologia subjacente tem amplas implicações para a automação industrial, logística, busca e salvamento e ambientes colaborativos entre humanos e robôs. Na logística avançada e na manufatura, robôs equipados com habilidades de manipulação dinâmica podem capturar itens em queda ou arremessados, reorientar peças em movimento em esteiras rolantes de alta velocidade ou separar materiais de formatos irregulares em tempo real sem parar a linha de produção. Em cenários de resposta a emergências, manipuladores dinâmicos de baixa inércia poderiam remover escombros ou interceptar perigos em queda em condições caóticas onde planos de movimento fixos falham. Além disso, o hardware de baixa inércia melhora inerentemente a segurança física: carregar menos massa em movimento significa transferir uma energia cinética significativamente menor durante uma colisão acidental, tornando o trabalho conjunto entre humanos e robôs mais seguro.
## O contexto O desafio da manipulação dinâmica — manusear objetos em movimento sob rigorosas restrições de tempo — tem sido um foco central da pesquisa acadêmica e industrial em robótica por mais de quatro décadas. No final do século XX, os primeiros experimentos em controle dinâmico focaram principalmente em tarefas com um único grau de liberdade, como malabarismo ou o equilíbrio de uma barra sobre um carrinho, usando acionadores lineares industriais de alta velocidade e sensores ópticos simples.
Com o avanço da visão computacional e da computação embarcada em tempo real nas décadas de 2000 e 2010, laboratórios acadêmicos especializados começaram a abordar esportes de bola complexos. O Ishikawa Watanabe Laboratory, da Universidade de Tóquio, desenvolveu sistemas de visão de alta velocidade capazes de rastrear bolas de tênis de mesa e de beisebol a 1.000 quadros por segundo, combinados com braços microatuados de alta velocidade que podiam rebater ou arremessar bolas com notável consistência. Da mesma forma, pesquisadores da EPFL, na Suíça, desenvolveram braços de captura dinâmica equipados com controle de torque de resposta rápida, demonstrando a capacidade de capturar objetos voadores com geometrias complexas, como raquetes ou garrafas semipreenchidas, prevendo suas complexas trajetórias inerciais.
Em paralelo, o paradigma de hardware da robótica passou por uma grande mudança em direção a atuadores controlados por torque e de baixa inércia. Pioneiros em parte por projetos de pesquisa como a série Cheetah do MIT Biomimetic Robotics Lab e as plataformas com pernas da ETH Zurich, os engenheiros adotaram cada vez mais motores de acionamento quase direto ou atuadores elásticos em série. Esses projetos movem caixas de engrenagens pesadas e massas de motores para mais perto do chassi central, transmitindo potência por meio de correias leves, conexões ou tendões. Isso reduz drasticamente a massa em movimento na extremidade, diminuindo a impedância mecânica e permitindo que o sistema funcione em sentido inverso de forma suave, absorva choques e acelere rapidamente sem danificar os dentes das engrenagens internas.
O desenvolvimento do AthenaZero pela RAI se baseia diretamente nessas trajetórias históricas, tentando unificar sensoriamento óptico de alta velocidade, mecânica de atuadores de baixa inércia e otimização de trajetória dinâmica de corpo inteiro em uma única plataforma capaz de realizar tarefas atléticas multimodais. Onde os sistemas do passado eram tipicamente construídos para uma única função — como um braço estacionário fixado a uma parede projetado exclusivamente para girar uma palheta —, o AthenaZero representa um sistema multifuncional projetado para executar arremessos, capturas e rebatidas dentro de uma arquitetura unificada de hardware e software.
## Reações Após a divulgação da demonstração relatada por Kaif Shaikh, as comunidades acadêmica e industrial de robótica estão avaliando as implicações da plataforma para sistemas de controle e arquitetura de IA física. Embora a RAI tenha apresentado evidências visuais dos movimentos fluidos do AthenaZero, observadores técnicos tipicamente buscam dados de desempenho revisados por pares para validar a confiabilidade e a robustez a longo prazo.
Engenheiros de robótica e pesquisadores de controle buscarão artigos técnicos específicos detalhando os paradigmas de controle usados no AthenaZero. Em particular, os especialistas estão ansiosos para examinar se o sistema depende do controle preditivo baseado em modelo tradicional, de aprendizado por reforço profundo treinado em simulação ou de uma arquitetura híbrida que combina redes de políticas neurais com controle ótimo baseado na física.
Espera-se que analistas do setor contextualizem o AthenaZero em relação a plataformas dinâmicas concorrentes de alta velocidade desenvolvidas por empresas proeminentes de humanoides e manipulação. Especialistas da área costumam avaliar tais anúncios com base em métricas-chave, incluindo largura de banda de rastreamento em malha fechada, resistência a impactos durante contato em alta velocidade e taxas de sucesso em distribuições de trajetória não padronizadas.
## O que ainda não sabemos Apesar da natureza impressionante da demonstração de beisebol, vários detalhes técnicos cruciais permanecem não divulgados na reportagem inicial. As informações disponíveis não especificam o formato físico exato do AthenaZero — especificamente se a máquina opera como uma plataforma humanoide completa, um torso móvel ou um sistema de braço de pórtico multieixo estacionário.
Além disso, benchmarks quantitativos críticos não foram publicados. O relatório não divulga a velocidade máxima das bolas arremessadas ou lançadas durante os testes, a taxa de sucesso em várias tentativas consecutivas ou o grau de variabilidade nas trajetórias de voo da bola. Também não está claro se o sistema de visão depende inteiramente de hardware de câmera integrado ou se utiliza uma matriz de captura de movimento fora de bordo com várias câmeras embutida no ambiente da sala de testes.
Por fim, os requisitos computacionais subjacentes e as métricas de consumo de energia permanecem desconhecidos. Ainda não está claro se o AthenaZero calcula seus planos de trajetória em hardware de borda interno ou se depende de clusters de computação externos conectados por cabo, nem se o projeto de baixa inércia permite uma operação estendida sem fio alimentada por bateria.
## O que observar Nos próximos meses, os observadores do setor devem acompanhar as principais conferências de robótica que se aproximam — como a IEEE International Conference on Robotics and Automation (ICRA), a International Conference on Intelligent Robots and Systems (IROS) ou o simpósio Robotics: Science and Systems (RSS) —, onde a RAI pode publicar artigos técnicos revisados por pares detalhando a arquitetura mecânica, o pipeline de sensoriamento e o código de controle neural do AthenaZero.
Os observadores também devem buscar protocolos de teste de acompanhamento que avaliem a plataforma em condições menos controladas. Os principais indicadores de progresso incluirão testes envolvendo trajetórias de arremesso imprevisíveis, tamanhos e massas de bola variados, condições de iluminação adversas e ambientes externos sujeitos ao vento e à turbulência atmosférica.
Além disso, observadores da indústria devem acompanhar se a RAI avançará para comercializar a tecnologia subjacente de atuadores de baixa inércia ou o software de controle dinâmico. Quaisquer acordos de licenciamento, parcerias industriais ou transferências de tecnologia para automação comercial de armazéns, manufatura colaborativa ou logística de defesa servirão como indicadores concretos da maturidade prática da plataforma além das demonstrações de laboratório.
Esta reportagem é baseada em informações originais de Kaif Shaikh.
Fonte: Kaif Shaikh