RAI presenta el robot AthenaZero que demuestra lanzamiento, recepción y bateo a alta velocidad
El sistema AthenaZero de RAI utiliza mecánica de baja inercia y control en tiempo real para realizar complejas tareas de béisbol, impulsando las capacidades de manipulación dinámica en la inteligencia artificial física.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
RAI presenta el robot AthenaZero que demuestra lanzamiento, recepción y bateo a alta velocidad
El sistema AthenaZero de RAI utiliza mecánica de baja inercia y control en tiempo real para realizar complejas tareas de béisbol, impulsando las capacidades de manipulación dinámica en la inteligencia artificial física.
Este artículo fue traducido automáticamente por la IA de nuestra redacción desde el original en inglés. Leer en inglés
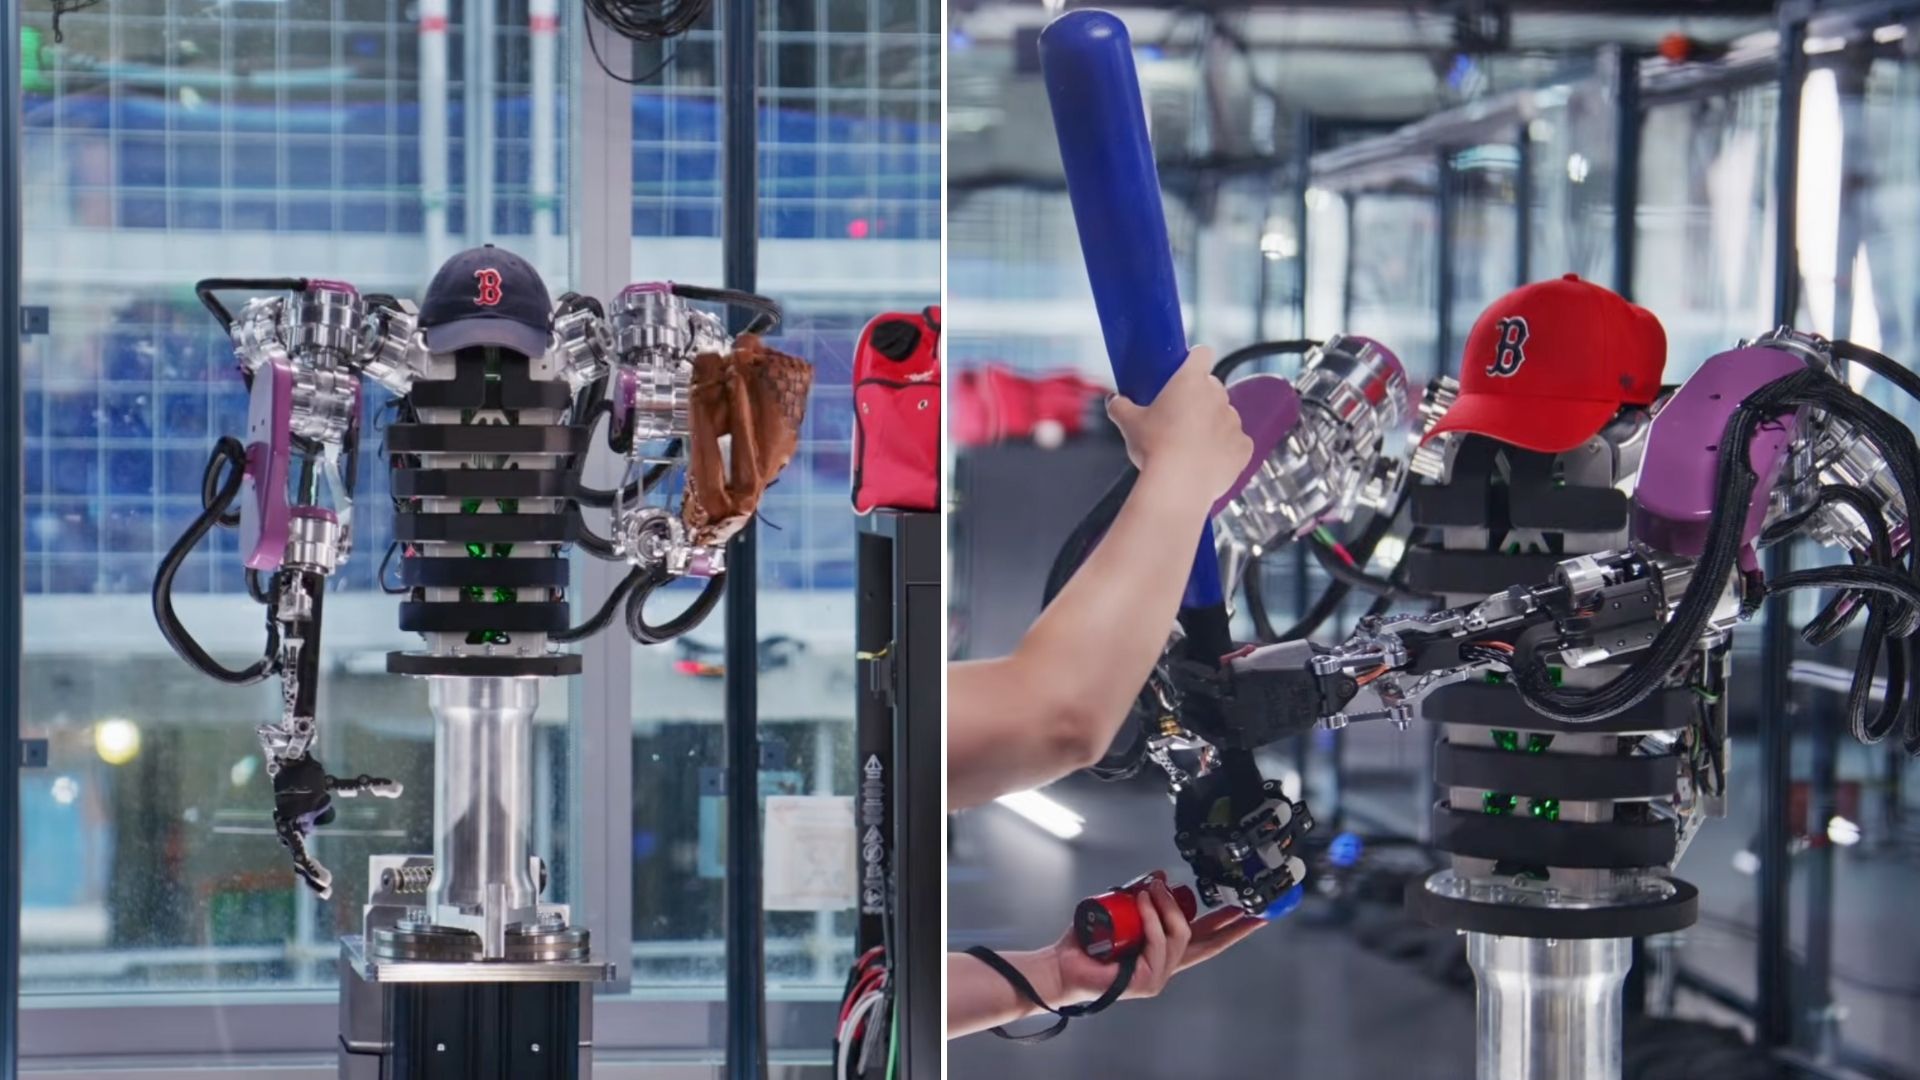
Una plataforma robótica recién presentada llamada AthenaZero ha demostrado capacidades atléticas de alta velocidad, ejecutando movimientos coordinados de lanzamiento, recepción y bateo en una demostración ambientada en el béisbol. Desarrollado por la entidad de investigación robótica RAI, el sistema utiliza un diseño mecánico especializado de baja inercia combinado con algoritmos de control de alto ancho de banda para gestionar interacciones físicas dinámicas con objetos en rápido movimiento. La demostración aborda un obstáculo histórico en la inteligencia artificial física: permitir que las máquinas calculen trayectorias, posicionen efectores finales y ejerzan fuerzas de impacto precisas en fracciones de segundo. Según la información publicada por Kaif Shaikh, la ejecución fluida de AthenaZero en múltiples tareas distintas de manejo de la pelota destaca avances clave en la coordinación dinámica multiarticular y la retroalimentación sensoriomotora en tiempo real.
## Datos clave - El robot AthenaZero, diseñado por RAI, demostró una fluida coordinación mano-ojo al lanzar, atrapar y golpear una pelota en una configuración de prueba de béisbol. - El sistema cuenta con un diseño estructural y de actuadores de baja inercia diseñado específicamente para permitir una rápida aceleración articular y ajustes de trayectoria a alta velocidad. - AthenaZero integra un control dinámico del movimiento de todo el cuerpo para sincronizar el procesamiento óptico, la predicción del movimiento y la actuación motora en tiempo real. - La demostración se detalló en un informe técnico publicado por Kaif Shaikh el 10 de octubre de 2026. - La plataforma representa un avance en la manipulación física dinámica, yendo más allá de la ejecución de tareas lentas o estáticas hacia una interacción física de alta velocidad.
## Qué ocurrió En una demostración de laboratorio controlada detallada por el periodista Kaif Shaikh, RAI sometió a su sistema robótico AthenaZero a una serie de exigentes pruebas de manipulación dinámica modeladas a partir de la mecánica fundamental del béisbol: lanzar, atrapar y golpear una pelota en movimiento. Cada una de estas tres acciones presenta desafíos computacionales y mecánicos distintos que históricamente requerían hardware especializado e independiente o configuraciones rígidas preprogramadas.
Durante la fase de lanzamiento, AthenaZero coordinó múltiples actuadores articulares para generar par de torsión rotacional, acelerando la pelota a lo largo de una trayectoria controlada antes de calcular el milisegundo exacto de suelta. Para lograr precisión y distancia, el software de control sincronizó la estructura mecánica del robot, distribuyendo la energía a través de la cadena cinemática para imitar la mecánica similar al látigo de los lanzadores humanos.
En la fase de recepción, la plataforma utilizó la predicción de trayectoria en tiempo real. A medida que una pelota se acercaba, los sensores de visión rastreaban su trayectoria de vuelo, enviando datos de posición a la unidad de control. El sistema calculó el punto de intercepción y ordenó al manipulador posicionar su efector final en la trayectoria de la pelota, ejecutando simultáneamente una deceleración dinámica para amortiguar el impacto y absorber la energía cinética sin rebotar ni perder el agarre.
Para el segmento de bateo, AthenaZero demostró alineación espaciotemporal al balancear un implemento para hacer contacto con una pelota que se aproximaba. Golpear requiere una precisión inferior al milisegundo: el sistema debe predecir dónde estará el proyectil en un instante específico del espacio, igualar la velocidad y el ángulo de la extremidad o bate que se balancea con ese punto de intercepción y ejecutar un golpe de gran fuerza.
El diseño mecánico de baja inercia de AthenaZero es fundamental para las tres acciones. Al reducir la masa efectiva y la inercia rotacional de sus extremidades móviles —logrado a menudo al colocar los pesados motores de accionamiento más cerca de la base o del torso principal y utilizar conexiones ligeras—, el robot puede alcanzar una elevada aceleración angular. Esta arquitectura física permite que los algoritmos de control del sistema realicen correcciones de rumbo rápidas y a micronivel durante un movimiento sin inducir vibración estructural o desestabilización mecánica.
## Por qué es importante La demostración de lanzamiento, recepción y bateo fluidos por parte de AthenaZero representa un hito destacado en la transición de la robótica desde entornos estáticos y predecibles hacia dominios del mundo real dinámicos y no estructurados. Históricamente, los robots industriales han sobresalido en tareas repetitivas de alta velocidad —como la soldadura por puntos, la pintura o las operaciones de recogida y colocación (pick-and-place)— donde el entorno es estrictamente fijo y el objeto objetivo no se mueve de forma independiente. Sin embargo, las máquinas tradicionales dependen de brazos rígidos de alta inercia que son pesados, lentos para reaccionar ante cambios ambientales imprevistos y potencialmente peligrosos cerca de operadores humanos.
Al demostrar una manipulación reactiva a alta velocidad mediante un diseño de baja inercia, RAI aborda dos cuellos de botella fundamentales en la robótica moderna: la latencia del sistema y el ancho de banda físico. Los deportes de pelota a alta velocidad sirven como un terreno de prueba ideal para la inteligencia artificial física porque eliminan el lujo de una deliberación lenta. En un bateo o recepción de béisbol, el tiempo entre la detección del objeto y el impacto se mide en milisegundos. El bucle de control debe realizar procesamiento de visión, estimación de estado, integración de trayectoria, planificación de movimiento y generación de par articular de manera continua y a altas frecuencias.
Más allá de las demostraciones atléticas, la tecnología subyacente tiene amplias implicaciones para la automatización industrial, la logística, la búsqueda y rescate, y los entornos colaborativos entre humanos y robots. En la logística y la fabricación avanzadas, los robots equipados con habilidades de manipulación dinámica pueden atrapar objetos que caen o son lanzados, reorientar piezas en movimiento en cintas transportadoras de alta velocidad o clasificar materiales de forma irregular al vuelo sin detener la línea de producción. En escenarios de respuesta a emergencias, los manipuladores dinámicos de baja inercia podrían retirar escombros o interceptar riesgos de caída en condiciones caóticas donde los planes de movimiento fijos fallan. Además, el hardware de baja inercia mejora de forma inherente la seguridad física: transportar menos masa móvil significa transferir una energía cinética significativamente menor durante una colisión accidental, lo que hace que el trabajo conjunto entre humanos y robots sea más seguro.
## Antecedentes El desafío de la manipulación dinámica —el manejo de objetos en movimiento bajo estrictas restricciones de tiempo— ha sido un centro de atención de la investigación robótica académica e industrial durante más de cuatro décadas. A finales del siglo XX, los primeros experimentos sobre control dinámico se centraron principalmente en tareas de un solo grado de libertad, como hacer malabares o mantener en equilibrio un poste sobre un carro, utilizando accionamientos lineales industriales de alta velocidad y sensores ópticos simples.
A medida que la visión por computador y la informática embebida en tiempo real avanzaron en las décadas de 2000 y 2010, laboratorios académicos especializados comenzaron a abordar deportes de pelota complejos. El Ishikawa Watanabe Laboratory de la University of Tokyo desarrolló sistemas de visión de alta velocidad capaces de rastrear pelotas de ping-pong y béisbol a 1000 fotogramas por segundo, combinados con brazos microactuados de alta velocidad que podían golpear o lanzar pelotas con una consistencia notable. Del mismo modo, investigadores de la EPFL en Suiza desarrollaron brazos de recepción dinámica equipados con control de par de respuesta rápida, demostrando la capacidad de atrapar objetos voladores con geometrías complejas, como raquetas o botellas a medio llenar, prediciendo sus complejas trayectorias inerciales.
En paralelo, el paradigma de hardware de la robótica experimentó un cambio importante hacia actuadores de baja inercia y controlados por par. Impulsados en parte por proyectos de investigación como la serie Cheetah del MIT Biomimetic Robotics Lab y las plataformas con patas de ETH Zurich, los ingenieros adoptaron cada vez más motores de accionamiento cuasidirecto o actuadores elásticos en serie. Estos diseños mueven las pesadas cajas de cambios y las masas del motor más cerca del chasis central, transmitiendo energía a través de correas ligeras, articulaciones o tendones. Esto reduce drásticamente la masa móvil en la extremidad, disminuyendo la impedancia mecánica y permitiendo que el sistema responda suavemente a fuerzas externas, absorba impactos y se acelere rápidamente sin dañar los dientes de los engranajes internos.
El desarrollo de AthenaZero por parte de RAI se basa directamente en estas trayectorias históricas, intentando unificar la detección óptica de alta velocidad, la mecánica de actuadores de baja inercia y la optimización de trayectorias dinámicas de todo el cuerpo en una sola plataforma capaz de realizar tareas atléticas multimodales. Mientras que los sistemas del pasado solían construirse a propósito para una sola función —como un brazo estacionario fijado a una pared diseñado únicamente para balancear una paleta—, AthenaZero representa un sistema multifuncional diseñado para ejecutar lanzamientos, recepciones y golpeteos dentro de una arquitectura unificada de hardware y software.
## Reacciones Tras el lanzamiento de la demostración informada por Kaif Shaikh, las comunidades robóticas académica e industrial están evaluando las implicaciones de la plataforma para los sistemas de control y la arquitectura de IA física. Aunque RAI ha presentado pruebas visuales de los movimientos fluidos de AthenaZero, los observadores técnicos suelen buscar datos de rendimiento revisados por pares para validar la fiabilidad y robustez a largo plazo.
Ingenieros de robótica e investigadores de control buscarán artículos técnicos específicos que detallen los paradigmas de control utilizados en AthenaZero. En particular, los expertos están interesados en examinar si el sistema se basa en el control predictivo basado en modelos tradicional, el aprendizaje por refuerzo profundo entrenado en simulación o una arquitectura híbrida que combina redes de políticas neuronales con control óptimo basado en la física.
Se espera que los analistas de la industria contextualicen AthenaZero frente a plataformas dinámicas de alta velocidad competidoras desarrolladas por empresas destacadas de humanoides y manipulación. Los expertos del sector suelen evaluar este tipo de anuncios basándose en métricas clave que incluyen el ancho de banda de seguimiento en bucle cerrado, la resistencia al impacto durante el contacto a alta velocidad y las tasas de éxito en distribuciones de trayectorias no estándar.
## Lo que aún no sabemos A pesar de la naturaleza impresionante de la demostración de béisbol, varios detalles técnicos clave siguen sin revelarse en la información inicial. La información disponible no especifica el factor de forma físico preciso de AthenaZero, concretamente si la máquina funciona como una plataforma humanoide completa, un torso móvil o un sistema de brazo pórtico multieje estacionario.
Además, no se han publicado evaluaciones cuantitativas críticas. El informe no revela la velocidad máxima de las pelotas lanzadas durante las pruebas, la tasa de éxito a lo largo de múltiples intentos consecutivos o el grado de variabilidad en las trayectorias de vuelo de la pelota. Tampoco está claro si el sistema de visión se basa por completo en hardware de cámaras integradas o si utiliza una red externa de captura de movimiento con múltiples cámaras integrada en el entorno de la sala de pruebas.
Por último, los requisitos computacionales subyacentes y las métricas de consumo de energía siguen siendo desconocidos. Aún no está claro si AthenaZero calcula sus planes de trayectoria en hardware interno integrado o si depende de clústeres de cómputo externos conectados por cable, ni si el diseño de baja inercia permite un funcionamiento prolongado sin cables y alimentado por batería.
## A qué estar atentos En los próximos meses, los observadores del sector deberán estar atentos a las próximas conferencias principales de robótica —como la IEEE International Conference on Robotics and Automation (ICRA), la International Conference on Intelligent Robots and Systems (IROS) o el simposio Robotics: Science and Systems (RSS)—, donde RAI podría publicar artículos técnicos revisados por pares que detallen la arquitectura mecánica de AthenaZero, su canalización de procesamiento sensorial y su código de control neuronal.
Los observadores también deberían buscar protocolos de prueba de seguimiento que evalúen la plataforma en condiciones menos controladas. Los indicadores clave de progreso incluirán pruebas con trayectorias de lanzamiento impredecibles, diferentes tamaños y masas de pelota, condiciones de iluminación adversas y entornos al aire libre sujetos al viento y a la turbulencia atmosférica.
Además, los analistas del sector deberían dar seguimiento a si RAI avanza en la comercialización de la tecnología de actuadores de baja inercia subyacente o del software de control dinámico. Cualquier acuerdo de licencia, asociación industrial o transferencia de tecnología hacia la automatización de almacenes comerciales, la fabricación colaborativa o la logística de defensa servirá como indicador concreto de la madurez práctica de la plataforma más allá de las demostraciones de laboratorio.
Este artículo se basa en la información original reportada por Kaif Shaikh.
Fuente: Kaif Shaikh