RAI представила робота AthenaZero, продемонстрировавшего высокую скорость бросков, ловли и отбивания мяча
Система AthenaZero от компании RAI использует малоинерционную механику и управление в реальном времени для выполнения сложных бейсбольных задач, раздвигая границы возможностей динамического манипулирования в области физического искусственного интеллекта.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
RAI представила робота AthenaZero, продемонстрировавшего высокую скорость бросков, ловли и отбивания мяча
Система AthenaZero от компании RAI использует малоинерционную механику и управление в реальном времени для выполнения сложных бейсбольных задач, раздвигая границы возможностей динамического манипулирования в области физического искусственного интеллекта.
Эта статья переведена автоматически нашим редакционным ИИ с английского оригинала. Читать на английском
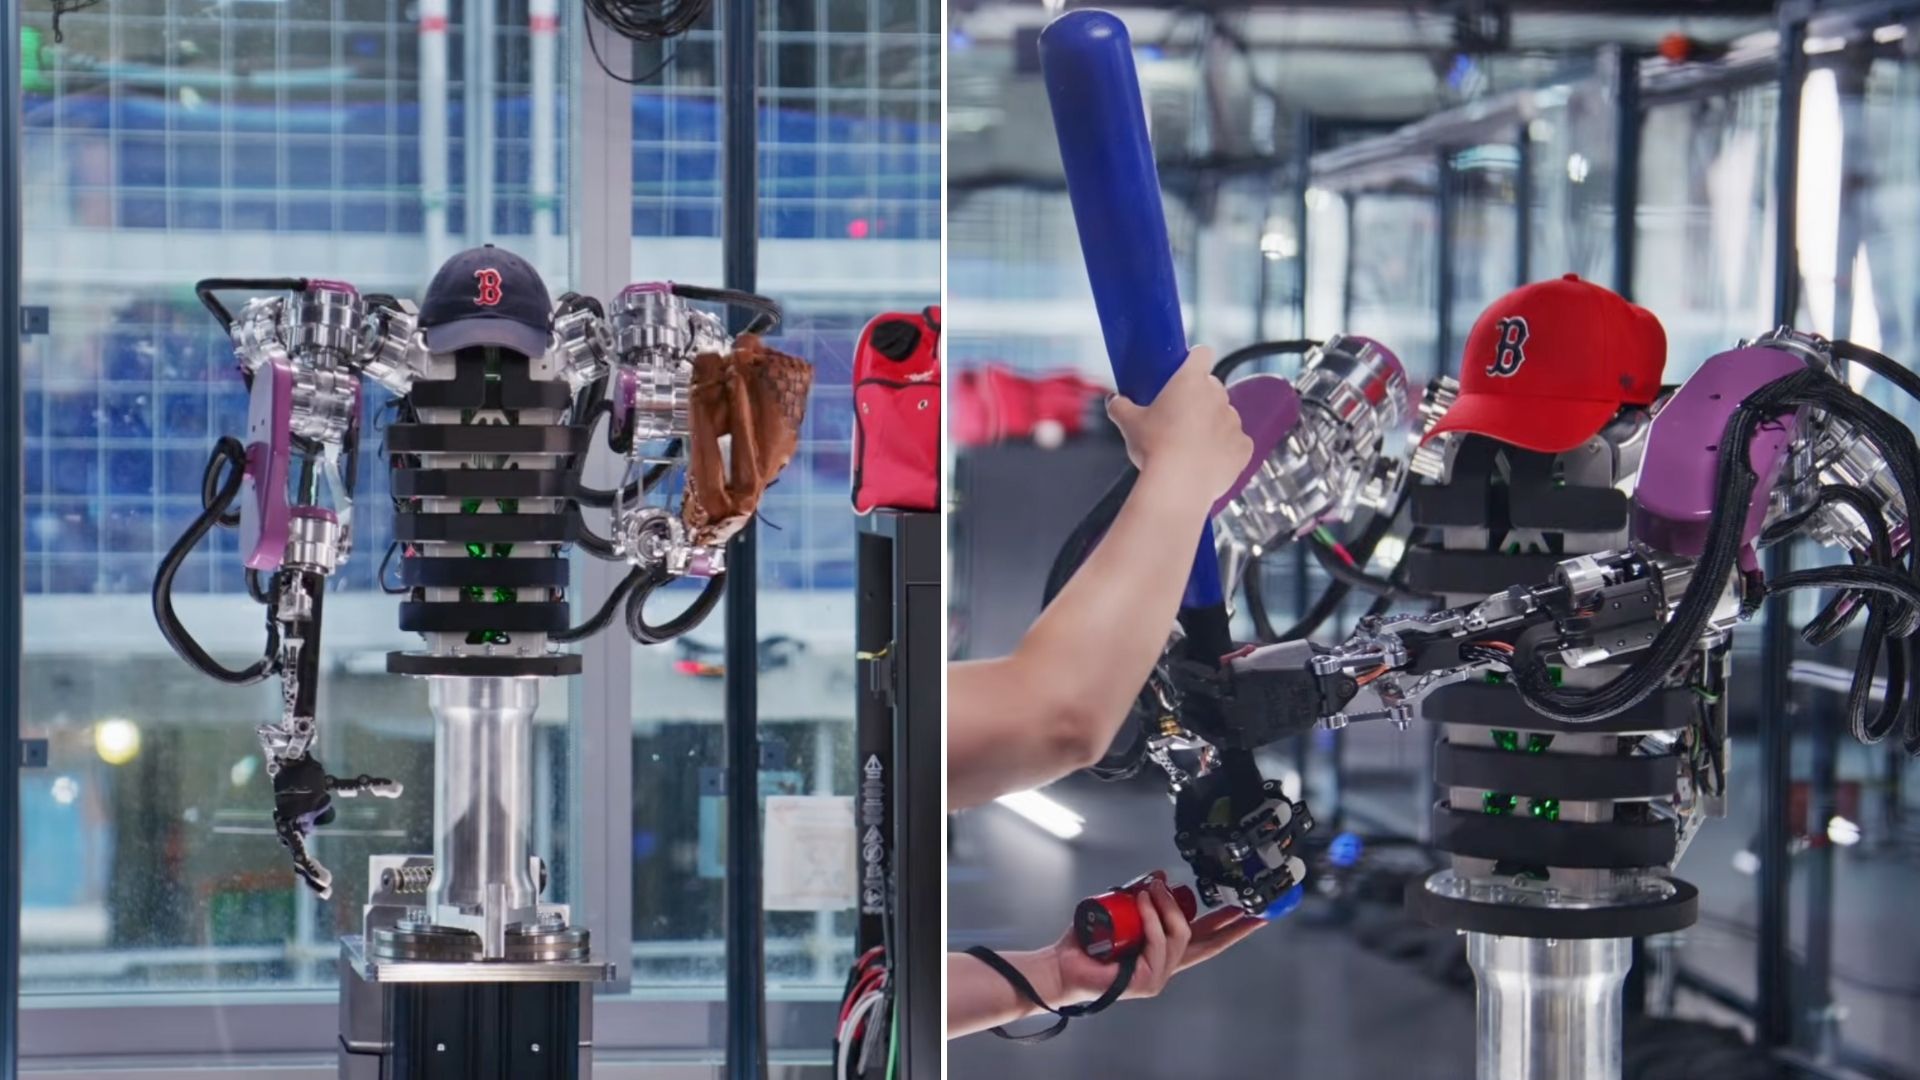
Недавно представленная робототехническая платформа AthenaZero продемонстрировала высокие спортивные возможности, выполнив скоординированные движения по броскам, ловле и отбиванию мяча в ходе демонстрации на бейсбольную тематику. Разработанная исследовательским робототехническим центром RAI, система использует специализированную малоинерционную механическую конструкцию в сочетании с высокоскоростными алгоритмами управления для контроля динамического физического взаимодействия с быстродвижущимися объектами. Демонстрация решает давнюю проблему физического искусственного интеллекта: возможность машин рассчитывать траектории, позиционировать конечные исполнительные органы и прикладывать точные ударные усилия за доли секунды. Согласно репортажу Kaif Shaikh, плавное выполнение AthenaZero нескольких различных задач по обращению с мячом подчеркивает ключевые достижения в области многозвенной динамической координации и сенсомоторной обратной связи в реальном времени.
## Key facts - Робот AthenaZero, разработанный RAI, продемонстрировал плавную зрительно-моторную координацию, бросая, ловя и отбивая мяч в бейсбольном тестовом стенде. - Система отличается малоинерционной конструкцией корпуса и приводов, специально разработанной для обеспечения быстрого ускорения суставов и высокоскоростной корректировки траектории. - AthenaZero интегрирует управление динамическим движением всего тела для синхронизации оптической обработки, прогнозирования движения и работы приводов в реальном времени. - Демонстрация была подробно описана в техническом отчете, опубликованном Kaif Shaikh 10 октября 2026 года. - Платформа представляет собой шаг вперед в области динамического физического манипулирования, переходя от медленного или статического выполнения задач к высокоскоростному физическому взаимодействию.
## What happened В ходе контролируемой лабораторной демонстрации, подробно описанной журналистом Kaif Shaikh, компания RAI подвергла свою робототехническую систему AthenaZero серии сложных тестов на динамическое манипулирование, смоделированных на основе базовой механики бейсбола: бросков, ловли и отбивания движущегося мяча. Каждое из этих трех действий создает специфические вычислительные и механические трудности, которые исторически требовали отдельного специализированного оборудования или жестких преднастроенных программ.
Во время фазы броска AthenaZero координировала работу нескольких сочлененных приводов для создания крутящего момента, разгоняя мяч по контролируемой траектории перед точным расчетом миллисекунды выпуска. Для достижения точности и дальности программное обеспечение управления синхронизировало механическую структуру робота, распределяя энергию по кинематической цепи и имитируя хлыстообразную механику человеческого броска.
В фазе ловли платформа задействовала прогнозирование траектории в реальном времени. По мере приближения мяча оптические датчики отслеживали траекторию его полета, передавая данные о местоположении на блок управления. Система рассчитывала точку перехвата и давала команду манипулятору расположить конечный рабочий орган на пути мяча, одновременно выполняя динамическое замедление для амортизации удара и поглощения кинетической энергии без отскока или потери захвата.
В сегменте отбивания AthenaZero продемонстрировала пространственно-временное выравнивание, совершая взмах инвентарем для контакта с приближающимся мячом. Отбивание требует субмиллисекундной точности: система должна спрогнозировать, где окажется снаряд в определенный момент времени в пространстве, сопоставить скорость и угол замаха конечной части манипулятора или биты с этой точкой перехвата и нанести мощный удар.
Ключевую роль во всех трех действиях играет малоинерционная механическая конструкция AthenaZero. За счет снижения эффективной массы и момента инерции вращения подвижных частей — что часто достигается путем размещения тяжелых приводных двигателей ближе к основанию или корпусу и использования легких соединительных элементов — робот может достигать высокого углового ускорения. Эта физическая архитектура позволяет алгоритмам управления системой производить быстрые микрокорректировки траектории во время движения без возникновения структурных вибраций или механической дестабилизации.
## Why it matters Демонстрация плавного бросания, ловли и отбивания с помощью AthenaZero представляет собой заметный рубеж в переходе робототехники от статических, предсказуемых сред к динамическим, неструктурированным условиям реального мира. Исторически промышленные роботы преуспевали в высокоскоростных повторяющихся задачах, таких как точечная сварка, покраска или операции по перемещению объектов (pick-and-place), где среда строго фиксирована, а целевой объект не перемещается самостоятельно. Однако традиционные машины полагаются на жесткие высокоинерционные манипуляторы, которые много взвешивают, медленно реагируют на непредвиденные изменения окружающей среды и потенциально опасны вблизи операторов-людей.
Продемонстрировав высокоскоростное реактивное манипулирование с использованием малоинерционной конструкции, RAI решает две основные проблемы современной робототехники: задержку системы и физическую пропускную способность. Высокоскоростные виды спорта с мячом служат идеальным полигоном для физического искусственного интеллекта, поскольку они лишают возможности долгого раздумывания. При взмахе бейсбольной битой или ловле мяча время между обнаружением объекта и контактом измеряется миллисекундами. Контур управления должен непрерывно и с высокой частотой выполнять обработку визуальных данных, оценку состояния, интеграцию траектории, планирование движения и генерацию крутящего момента в суставах.
Помимо спортивных демонстраций, лежащая в основе технология имеет широкие перспективы для промышленной автоматизации, логистики, поисково-спасательных операций и сред совместной работы человека и робота. В передовой логистике и производстве роботы, обладающие навыками динамического манипулирования, могут ловить падающие или брошенные предметы, переориентировать движущиеся детали на высокоскоростных конвейерных лентах или сортировать материалы нестандартной формы на лету, не останавливая производственную линию. В сценариях экстренного реагирования малоинерционные динамические манипуляторы могут разбирать завалы или перехватывать падающие опасные объекты в хаотичных условиях, где фиксированные планы движения оказываются неэффективными. Кроме того, малоинерционное оборудование по своей природе повышает физическую безопасность: меньшая движущаяся масса означает передачу значительно меньшей кинетической энергии при случайном столкновении, что делает совместную работу человека и робота более безопасной.
## The background Проблема динамического манипулирования — обращения с движущимися объектами в условиях жестких временных ограничений — находится в центре внимания академических и промышленных исследований в области робототехники уже более четырех десятилетий. В конце XX века ранние эксперименты по динамическому управлению были сосредоточены главным образом на задачах с одной степенью свободы, таких как жонглирование или балансировка шеста на тележке, с использованием высокоскоростных промышленных линейных приводов и простых оптических датчиков.
По мере развития компьютерного зрения и встраиваемых вычислений реального времени в 2000-х и 2010-х годах специализированные академические лаборатории начали решать задачи, связанные со сложными видами спорта с мячом. Лаборатория Исикавы Ватанабэ (Ishikawa Watanabe Laboratory) при University of Tokyo разработала высокоскоростные системы зрения, способные отслеживать мячи для настольного тенниса и бейсбола со скоростью 1,000 кадров в секунду, в сочетании с высокоскоростными микроприводными манипуляторами, которые могли отбивать или подавать мячи с поразительной стабильностью. Аналогично, исследователи из EPFL в Швейцарии разработали динамические манипуляторы для ловли, оснащенные быстрой системой управления крутящим моментом, продемонстрировав способность ловить летящие объекты сложной геометрии, такие как ракетки или полупустые бутылки, путем прогнозирования их сложных инерционных траекторий.
Параллельно аппаратная парадигма робототехники претерпела существенный сдвиг в сторону малоинерционных приводов с управлением по крутящему моменту. Внедряя решения, частично заимствованные из таких исследовательских проектов, как серия Cheetah от MIT Biomimetic Robotics Lab и шагающие платформы ETH Zurich, инженеры все чаще использовали электродвигатели с квазипрямым приводом или последовательные упругие приводы. Такие конструкции перемещают тяжелые редукторы и массы двигателей ближе к центральному шасси, передавая мощность через легкие ремни, тяги или тросы. Это кардинально снижает движущуюся массу на концевых звеньях, уменьшая механическое сопротивление и позволяя системе плавно поддаваться внешнему воздействию, поглощать удары и быстро ускоряться без повреждения внутренних зубьев шестерен.
Разработка AthenaZero компанией RAI напрямую опирается на эти исторические достижения, предпринимая попытку объединить высокоскоростное оптическое зондирование, механику малоинерционных приводов и оптимизацию динамической траектории всего тела в единой платформе, способной выполнять мультимодальные спортивные задачи. Если прошлые системы обычно создавались под одну функцию — например, стационарный манипулятор, закрепленный на стене исключительно для взмаха ракеткой, — то AthenaZero представляет собой многофункциональную систему, предназначенную для бросков, ловли и ударов в рамках единой аппаратной и программной архитектуры.
## Reaction После обнародования информации о демонстрации, о которой сообщил Kaif Shaikh, академическое и промышленное робототехнические сообщества оценивают значение платформы для систем управления и архитектуры физического ИИ. Хотя RAI представила визуальные доказательства плавных движений AthenaZero, технические обозреватели обычно ждут рецензируемых данных о производительности, чтобы подтвердить долгосрочную надежность и устойчивость работы.
Инженеры по робототехнике и исследователи систем управления ждут публикации специальных технических статей с детальным описанием парадигм управления, используемых в AthenaZero. В частности, эксперты хотят изучить, опирается ли система на традиционное управление с управлением по предиктивной модели, глубокое обучение с подкреплением, обученное в симуляции, или гибридную архитектуру, сочетающую нейросетевые политики с физически обоснованным оптимальным управлением.
Ожидается, что отраслевые аналитики сопоставят AthenaZero с конкурирующими высокоскоростными динамическими платформами, разработанными ведущими компаниями в сфере антропоморфных роботов и манипуляторов. Эксперты отрасли обычно оценивают подобные анонсы на основе ключевых показателей, включая полосу пропускания слежения в замкнутом контуре, ударопрочность при высокоскоростном контакте и показатели успешности при нестандартных распределениях траекторий.
## What we don't know yet Несмотря на впечатляющий характер бейсбольной демонстрации, несколько ключевых технических деталей остаются нераскрытыми в первоначальном отчете. Имеющаяся информация не уточняет точный физический форм-фактор AthenaZero — в частности, работает ли машина как полноценная антропоморфная платформа, мобильный торс или стационарная многоосевая портальная система.
Кроме того, не были опубликованы критически важные количественные показатели. В отчете не раскрываются максимальная скорость мячей, брошенных или поданных во время испытаний, процент успешных попыток при нескольких последовательных подходах или степень вариативности траекторий полета мяча. Также неясно, полагается ли система зрения исключительно на бортовое камерное оборудование или использует внешнюю многокамерную систему захвата движения, встроенную в помещение для испытаний.
Наконец, остаются неизвестными базовые вычислительные требования и показатели энергопотребления. Пока неясно, рассчитывает ли AthenaZero свои планы траектории на внутреннем периферийном оборудовании или полагается на подключенные внешние вычислительные кластеры, а также позволяет ли малоинерционная конструкция обеспечивать длительную автономную работу от аккумулятора.
## What to watch В ближайшие месяцы наблюдателям в этой отрасли следует следить за предстоящими крупными конференциями по робототехнике, такими как IEEE International Conference on Robotics and Automation (ICRA), International Conference on Intelligent Robots and Systems (IROS) или симпозиум Robotics: Science and Systems (RSS), где RAI может опубликовать рецензируемые технические статьи с подробным описанием механической архитектуры AthenaZero, системы датчиков и кода нейросетевого управления.
Обозревателям также стоит обратить внимание на последующие протоколы испытаний, которые оценят платформу в менее контролируемых условиях. Ключевыми индикаторами прогресса станут тесты с непредсказуемыми траекториями подачи, варьирующимися размерами и массой мячей, неблагоприятными условиями освещения и на открытом воздухе при наличии ветра и атмосферной турбулентности.
Кроме того, отраслевые наблюдатели должны отслеживать, предпримет ли RAI шаги по коммерциализации лежащей в основе технологии малоинерционных приводов или программного обеспечения для динамического управления. Любые лицензионные соглашения, промышленное партнерство или трансфер технологий в сферу коммерческой автоматизации складов, совместного производства или военной логистики послужат конкретными индикаторами практической зрелости платформы за пределами лабораторных демонстраций.
Этот материал основан на оригинальном репортаже Kaif Shaikh.
Источник: Kaif Shaikh