RAI dévoile le robot AthenaZero capable de lancer, rattraper et frapper des balles à grande vitesse
Le système AthenaZero de RAI utilise une mécanique à faible inertie et un contrôle en temps réel pour exécuter des tâches complexes liées au baseball, faisant progresser les capacités de manipulation dynamique dans l'intelligence artificielle physique.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
RAI dévoile le robot AthenaZero capable de lancer, rattraper et frapper des balles à grande vitesse
Le système AthenaZero de RAI utilise une mécanique à faible inertie et un contrôle en temps réel pour exécuter des tâches complexes liées au baseball, faisant progresser les capacités de manipulation dynamique dans l'intelligence artificielle physique.
Cet article a été traduit automatiquement par l'IA de notre rédaction depuis l'original en anglais. Lire en anglais
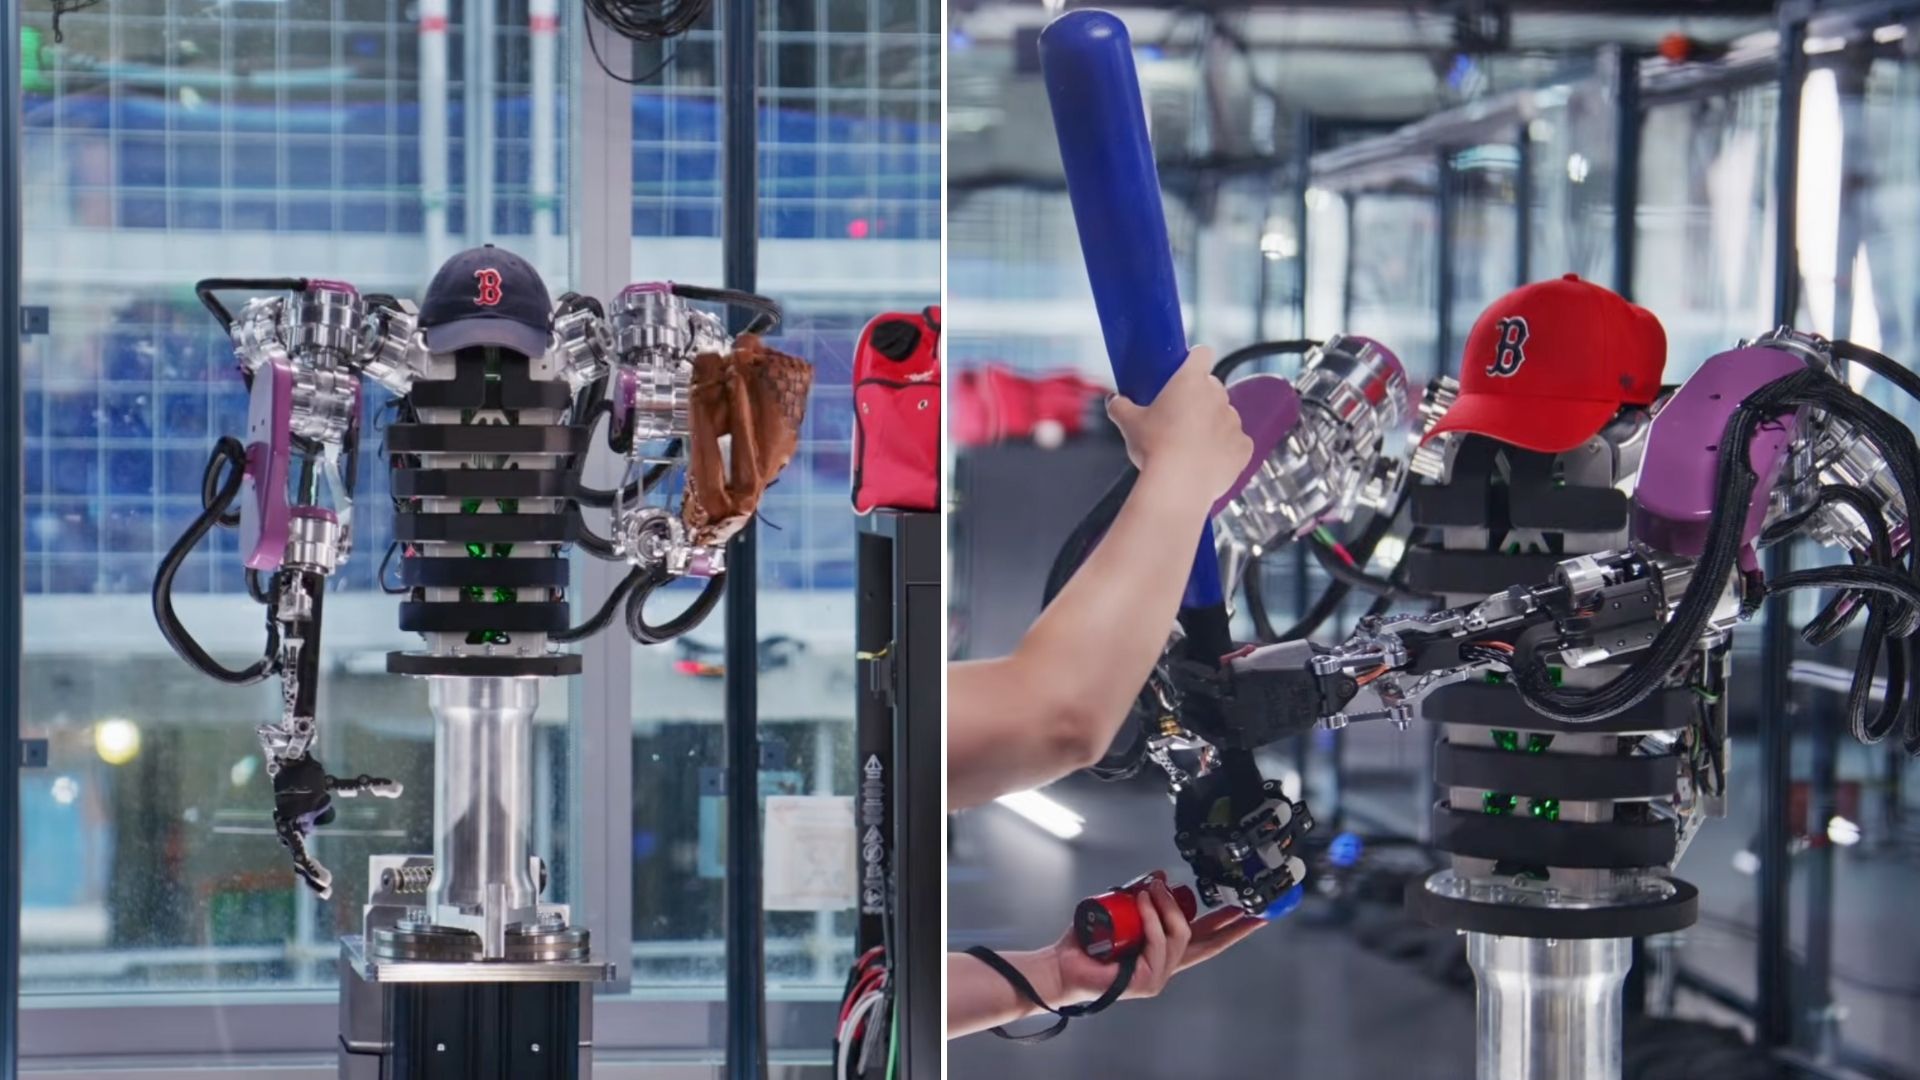
Une nouvelle plateforme robotique baptisée AthenaZero a fait la démonstration de capacités athlétiques à grande vitesse, exécutant de manière coordonnée des mouvements de lancer, de réception et de frappe dans le cadre d'une démonstration axée sur le baseball. Développé par l'entité de recherche en robotique RAI, le système utilise une conception mécanique spécialisée à faible inertie associée à des algorithmes de contrôle à large bande passante pour gérer des interactions physiques dynamiques avec des objets en mouvement rapide. Cette démonstration répond à un obstacle de longue date dans l'intelligence artificielle physique : permettre aux machines de calculer des trajectoires, de positionner leurs effecteurs terminaux et d'exercer des forces d'impact précises en une fraction de seconde. Selon les informations rapportées par Kaif Shaikh, l'exécution fluide par AthenaZero de plusieurs tâches distinctes de manipulation de balle souligne des avancées majeures dans la coordination dynamique multi-articulaire et le retour sensori-moteur en temps réel.
## Faits marquants - Le robot AthenaZero, conçu par RAI, a fait la démonstration d'une coordination œil-main fluide en lançant, rattrapant et frappant une balle dans un dispositif d'essai de baseball. - Le système présente une structure et des actionneurs à faible inertie spécialement conçus pour permettre une accélération articulaire rapide et des ajustements de trajectoire à grande vitesse. - AthenaZero intègre un contrôle dynamique du mouvement de l'ensemble du corps pour synchroniser le traitement optique, la prédiction du mouvement et l'actionnement moteur en temps réel. - La démonstration a été détaillée dans un rapport technique publié par Kaif Shaikh le 10 octobre 2026. - La plateforme représente une avancée dans la manipulation physique dynamique, allant au-delà de l'exécution de tâches lentes ou statiques vers une interaction physique à haute vitesse.
## Ce qui s'est passé Lors d'une démonstration contrôlée en laboratoire détaillée par le journaliste Kaif Shaikh, RAI a soumis son système robotique AthenaZero à une série de tests exigeants de manipulation dynamique modélisés sur la mécanique fondamentale du baseball : lancer, rattraper et frapper une balle en mouvement. Chacune de ces trois actions présente des défis computationnels et mécaniques distincts qui nécessitaient historiquement du matériel spécialisé séparé ou des configurations rigides préprogrammées.
Durant la phase de lancer, AthenaZero a coordonné plusieurs actionneurs articulaires pour générer un couple de rotation, accélérant la balle le long d'une trajectoire contrôlée avant d'ajuster le moment exact du lâcher à la milliseconde près. Pour atteindre la précision et la distance requises, le logiciel de contrôle a synchronisé la structure mécanique du robot, distribuant l'énergie à travers la chaîne cinématique pour imiter la mécanique du fouet des lanceurs humains.
Dans la phase de réception, la plateforme a activé la prédiction de trajectoire en temps réel. À l'approche de la balle, des capteurs de vision ont suivi sa trajectoire de vol, transmettant les données de position à l'unité de contrôle. Le système a calculé le point d'interception et ordonné au manipulateur de positionner son effecteur terminal sur le trajet de la balle, tout en exécutant simultanément une décélération dynamique pour amortir l'impact et absorber l'énergie cinétique sans rebond ni perte de prise.
Pour la séquence de frappe, AthenaZero a fait la preuve d'un alignement spatio-temporel en balançant un accessoire afin d'entrer en contact avec une balle arrivant vers lui. La frappe exige une précision sous la milliseconde : le système doit prédire où se trouvera le projectile à un instant précis dans l'espace, faire correspondre la vitesse et l'angle du membre ou de la batte en mouvement à ce point d'interception, et exécuter une frappe à grande force.
Au cœur de ces trois actions se trouve la conception mécanique à faible inertie d'AthenaZero. En réduisant la masse effective et l'inertie de rotation de ses membres mobiles — ce qui est souvent obtenu en plaçant les moteurs d'entraînement lourds plus près de la base ou du torse principal et en utilisant des liaisons légères —, le robot peut atteindre une accélération angulaire élevée. Cette architecture physique permet aux algorithmes de contrôle du système d'effectuer des corrections de trajectoire rapides et microscopiques pendant un mouvement, sans provoquer de vibrations structurelles ni de déstabilisation mécanique.
## Pourquoi c'est important La démonstration d'un lancer, d'une réception et d'une frappe fluides par AthenaZero constitue une étape notable dans la transition de la robotique des environnements statiques et prévisibles vers des domaines du monde réel dynamiques et non structurés. Historiquement, les robots industriels ont excellé dans les tâches répétitives à grande vitesse — telles que le soudage par points, la peinture ou les opérations de prise et dépose (pick-and-place) — où l'environnement est strictement fixe et où l'objet cible ne se déplace pas de manière indépendante. Cependant, les machines traditionnelles reposent sur des bras rigides à forte inertie qui sont lourds, lents à réagir aux changements imprévus de l'environnement et potentiellement dangereux à proximité d'opérateurs humains.
En démontrant une manipulation réactive à grande vitesse à l'aide d'une conception à faible inertie, RAI répond à deux verrous majeurs de la robotique moderne : la latence du système et la bande passante physique. Les sports de balle à grande vitesse constituent un terrain d'essai idéal pour l'intelligence artificielle physique car ils privent le système du luxe d'une délibération lente. Dans une frappe ou une réception au baseball, le temps s'écoulant entre la détection de l'objet et l'impact se mesure en millisecondes. La boucle de contrôle doit assurer le traitement de la vision, l'estimation d'état, l'intégration de la trajectoire, la planification du mouvement et la génération du couple articulaire en continu et à des fréquences élevées.
Au-delà des démonstrations athlétiques, la technologie sous-jacente présente de larges implications pour l'automatisation industrielle, la logistique, la recherche et le sauvetage, ainsi que les environnements collaboratifs homme-robot. Dans la logistique avancée et la fabrication, les robots équipés de capacités de manipulation dynamique peuvent attraper des objets qui tombent ou sont lancés, réorienter des pièces en mouvement sur des convoyeurs à grande vitesse ou trier à la volée des matériaux aux formes irrégulières sans arrêter la ligne de production. Lors de situations d'urgence, des manipulateurs dynamiques à faible inertie pourraient déblayer des décombres ou intercepter des dangers en chute dans des conditions chaotiques où les plans de mouvement fixes échouent. De plus, le matériel à faible inertie améliore intrinsèquement la sécurité physique : porter moins de masse en mouvement signifie transférer une énergie cinétique nettement plus faible lors d'une collision accidentelle, rendant le travail conjoint homme-robot plus sûr.
## Contexte Le défi de la manipulation dynamique — la gestion d'objets en mouvement sous des contraintes de temps strictes — est au cœur des recherches en robotique académique et industrielle depuis plus de quatre décennies. À la fin du XXe siècle, les premières expériences de contrôle dynamique se concentraient principalement sur des tâches à un seul degré de liberté, telles que le jonglage ou l'équilibrage d'une barre sur un chariot, en utilisant des entraînements linéaires industriels à grande vitesse et des capteurs optiques simples.
À mesure que la vision par ordinateur et l'informatique embarquée en temps réel ont progressé dans les années 2000 et 2010, des laboratoires universitaires spécialisés ont commencé à s'attaquer à des sports de balle complexes. Le laboratoire Ishikawa Watanabe de l'University of Tokyo a développé des systèmes de vision à haute vitesse capables de suivre des balles de ping-pong et de baseball à 1 000 images par seconde, couplés à des bras micro-actionnés à grande vitesse pouvant frapper ou lancer des balles avec une régularité remarquable. De même, des chercheurs de l'EPFL en Suisse ont développé des bras de réception dynamique équipés d'un contrôle de couple à réponse rapide, démontrant leur capacité à attraper des objets volants aux géométries complexes, tels que des raquettes ou des bouteilles à moitié remplies, en prédisant leurs trajectoires inertielles complexes.
En parallèle, le paradigme matériel de la robotique a connu un virage majeur vers des actionneurs contrôlés en couple à faible inertie. Initiés en partie par des projets de recherche tels que la série Cheetah du MIT Biomimetic Robotics Lab et les plateformes à pattes de l'ETH Zurich, les ingénieurs ont de plus en plus adopté des moteurs d'entraînement quasi direct (quasi-direct-drive) ou des actionneurs élastiques en série. Ces conceptions rapprochent les boîtes de vitesses lourdes et les masses des moteurs du châssis central, transmettant la puissance via des courroies légères, des liaisons ou des tendons. Cela réduit considérablement la masse en mouvement aux extrémités, abaissant l'impédance mécanique et permettant au système de s'inverser (back-drive) en douceur, d'absorber les chocs et d'accélérer rapidement sans endommager les dents des engrenages internes.
Le développement d'AthenaZero par RAI s'appuie directement sur ces évolutions historiques, s'efforçant d'unifier la détection optique à haute vitesse, la mécanique d'actionneurs à faible inertie et l'optimisation dynamique de trajectoire pour l'ensemble du corps au sein d'une plateforme unique capable d'exécuter des tâches athlétiques multimodales. Alors que les systèmes passés étaient généralement conçus pour une fonction unique — comme un bras stationnaire fixé au mur et dédié uniquement à balancer une raquette —, AthenaZero représente un système multifonctionnel conçu pour exécuter le lancer, la réception et la frappe au sein d'une architecture matérielle et logicielle unifiée.
## Réactions À la suite de la publication de la démonstration rapportée par Kaif Shaikh, les communautés universitaires et industrielles de la robotique évaluent les implications de la plateforme pour les systèmes de contrôle et l'architecture d'IA physique. Bien que RAI ait présenté des preuves visuelles des mouvements fluides d'AthenaZero, les observateurs techniques cherchent généralement des données de performance évaluées par des pairs pour valider la fiabilité et la robustesse à long terme.
Les ingénieurs en robotique et les chercheurs en automatique chercheront des articles techniques spécifiques détaillant les paradigmes de contrôle utilisés dans AthenaZero. En particulier, les experts souhaitent examiner si le système s'appuie sur le contrôle prédictif basé sur un modèle (MPC) traditionnel, sur l'apprentissage par renforcement profond entraîné en simulation, ou sur une architecture hybride combinant réseaux de politiques neuronales et contrôle optimal fondé sur la physique.
Les analystes du secteur devraient contextualiser AthenaZero par rapport aux plateformes dynamiques à grande vitesse concurrentes développées par de grandes entreprises d'humanoïdes et de manipulation. Les experts du domaine évaluent généralement ces annonces sur la base de métriques clés comprenant la bande passante de suivi en boucle fermée, la résistance aux impacts lors de contacts à grande vitesse et les taux de réussite sur des distributions de trajectoires non standard.
## Ce que l'on ignore encore Malgré la nature impressionnante de la démonstration de baseball, plusieurs détails techniques essentiels n'ont pas été divulgués dans le rapport initial. Les informations disponibles ne précisent pas le facteur de forme physique exact d'AthenaZero — notamment si la machine fonctionne comme une plateforme humanoïde complète, un torse mobile ou un système de portique multi-axes fixe.
De plus, des critères d'évaluation quantitatifs cruciaux n'ont pas été publiés. Le rapport n'indique pas la vitesse maximale des balles lancées lors des tests, le taux de réussite sur plusieurs tentatives consécutives, ni le degré de variabilité des trajectoires de vol de la balle. Il n'est pas non plus précisé si le système de vision s'appuie entièrement sur du matériel caméra embarqué ou s'il utilise un réseau de capture de mouvement multi-caméras externe intégré à l'environnement de la salle de test.
Enfin, les exigences computationnelles sous-jacentes et les métriques de consommation d'énergie restent inconnues. Il n'est pas encore établi si AthenaZero calcule ses plans de trajectoire sur du matériel informatique embarqué (edge) ou s'il s'appuie sur des grappes de calcul externes reliées par câble, ni si la conception à faible inertie permet un fonctionnement autonome prolongé sur batterie.
## À surveiller Dans les mois à venir, les spécialistes du secteur devront suivre les prochaines grandes conférences de robotique — telles que l'IEEE International Conference on Robotics and Automation (ICRA), l'International Conference on Intelligent Robots and Systems (IROS) ou le symposium Robotics: Science and Systems (RSS) — où RAI pourrait publier des articles techniques examinés par des pairs détaillant l'architecture mécanique d'AthenaZero, sa chaîne de perception et son code de contrôle neuronal.
Les observateurs devraient également surveiller les protocoles de tests ultérieurs évaluant la plateforme dans des conditions moins contrôlées. Les principaux indicateurs de progrès incluront des essais impliquant des trajectoires de lancer imprévisibles, des tailles et masses de balles variables, des conditions d'éclairage défavorables et des environnements extérieurs soumis au vent et aux turbulences atmosphériques.
En outre, les analystes de l'industrie devront observer si RAI cherche à commercialiser la technologie sous-jacente d'actionneurs à faible inertie ou le logiciel de contrôle dynamique. Tout accord de licence, partenariat industriel ou transfert de technologie vers l'automatisation d'entrepôts commerciaux, la fabrication collaborative ou la logistique de défense constituera un indicateur concret de la maturité pratique de la plateforme au-delà des démonstrations de laboratoire.
Ce récit s'appuie sur les informations originales rapportées par Kaif Shaikh.
Source : Kaif Shaikh