

В Китае представлен колесный человекоподобный робот REX G1 с системой быстрой замены аккумулятора
Мобильная платформа REX G1 обладает 22 степенями свободы, круговым обзором и системой быстрой замены питания за пять секунд, предназначенной для непрерывной работы.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
В Китае представлен колесный человекоподобный робот REX G1 с системой быстрой замены аккумулятора
Мобильная платформа REX G1 обладает 22 степенями свободы, круговым обзором и системой быстрой замены питания за пять секунд, предназначенной для непрерывной работы.
Эта статья переведена автоматически нашим редакционным ИИ с английского оригинала. Читать на английском
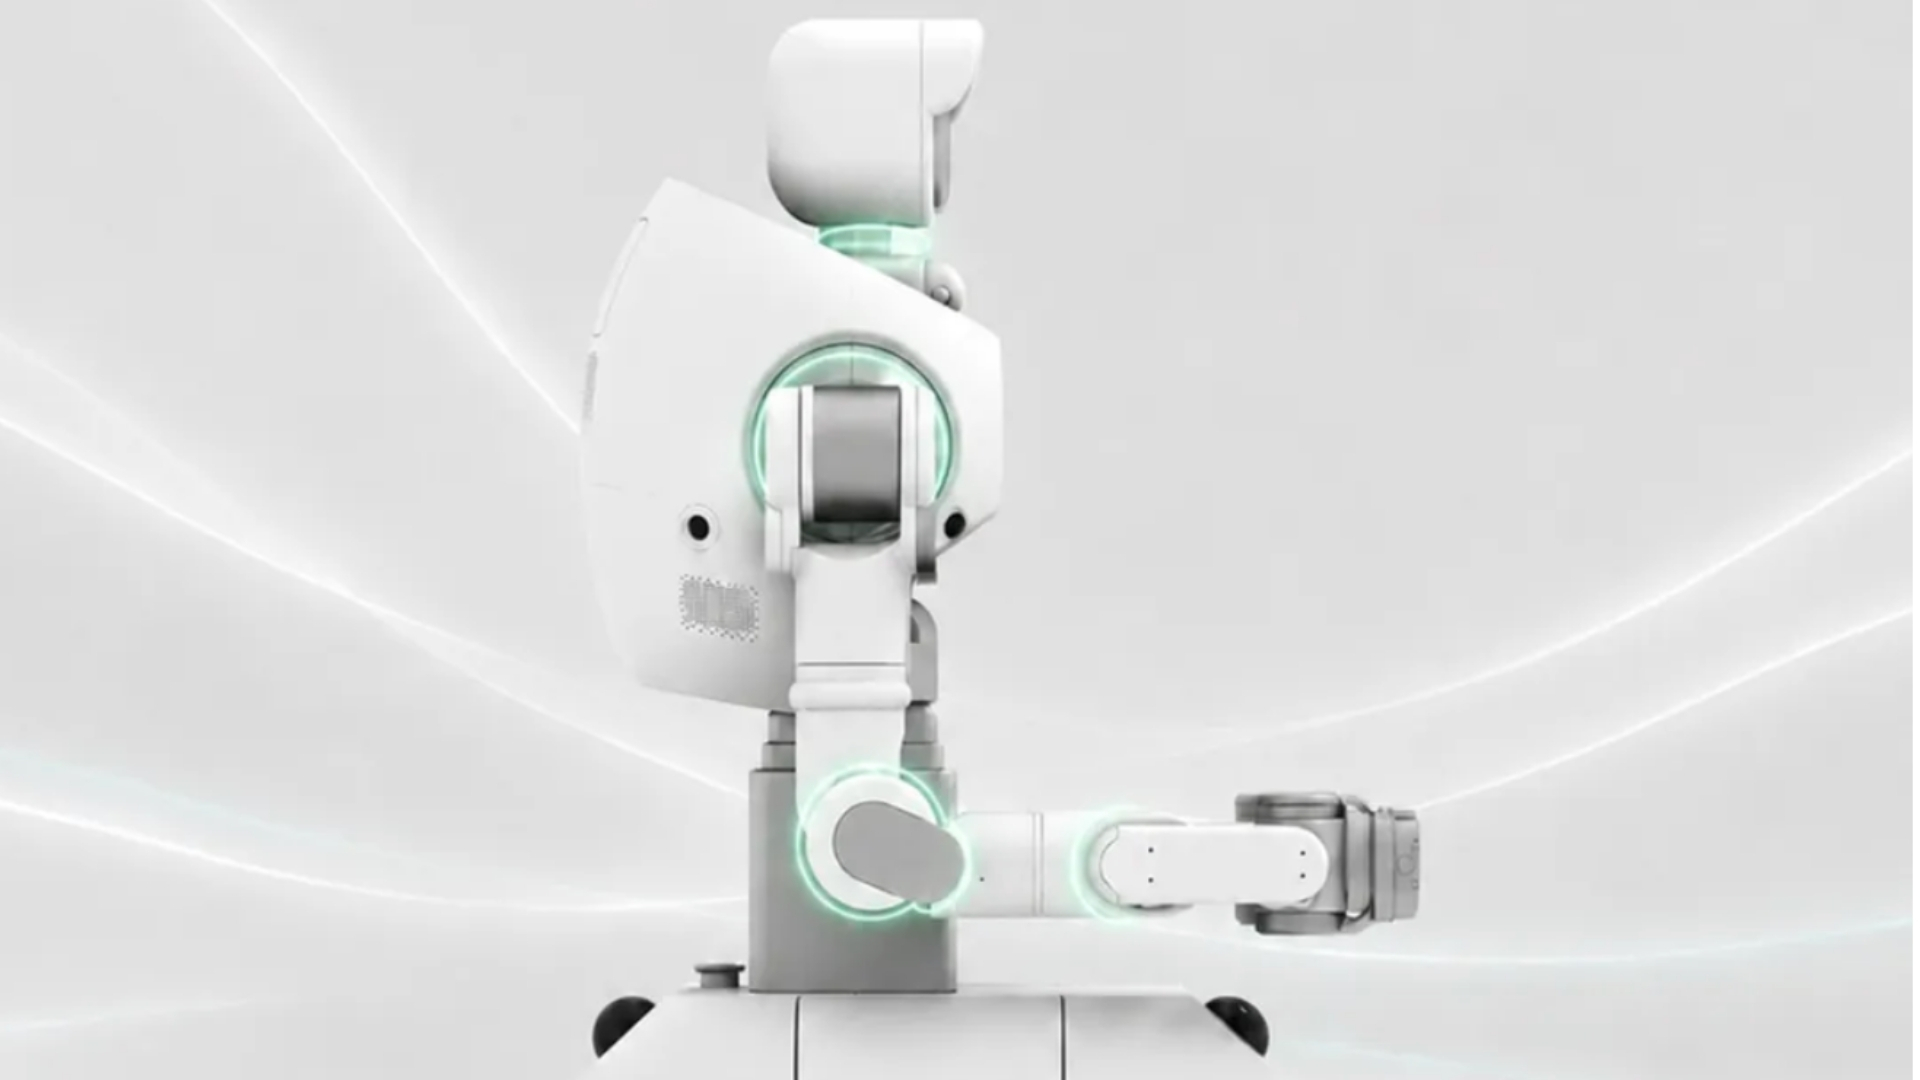
Разработка передовой робототехники в Китае вышла на новый уровень с представлением REX G1 — колесного человекоподобного робота, разработанного для высокой точности движений, непрерывной эксплуатации и полного восприятия пространства. Согласно репортажу Atharva Gosavi, подробно описанная платформа включает 22 степени свободы в своей механической структуре, систему обзора на 360 градусов и модульную конструкцию питания, позволяющую заменять аккумуляторные блоки за пять секунд.
## Основные возможности и технические характеристики Технические параметры REX G1 представляют собой сочетание робототехники с высокой подвижностью сочленений и энергосистем с быстрым обслуживанием. 22 степени свободы машины относятся к независимым механическим осям, управляющим ее различными суставами и приводами. В робототехнике каждая степень свободы представляет собой независимый координатный параметр, позволяющий машине выполнять сложные движения, маневрировать в ограниченном рабочем пространстве и манипулировать объектами с высокой точностью.
В дополнение к механической подвижности платформа оснащена визуальной системой, обеспечивающей полный круговой обзор на 360 градусов. Визуальное восприятие такого масштаба позволяет роботу строить полные пространственные карты своего непосредственного окружения, выявлять потенциальные препятствия с любого направления и поддерживать ситуационную осведомленность без необходимости физического поворота основного шасси. Интеграция датчиков с обзором 360 градусов служит основой для навигации в реальном времени, мониторинга безопасности и точного выполнения задач в динамичных средах, где присутствуют люди-рабочие или дополнительное автоматизированное оборудование.
## Колесная архитектура и динамика подвижности Хотя последнее время внимание общественности в сфере человекоподобной робототехники было сосредоточено на двуногих шагающих механизмах, REX G1 использует колесную мобильную платформу в сочетании с шарнирным торсом. Конфигурации колесных гуманоидов имеют определенные эксплуатационные компромиссы по сравнению с шагающими конструкциями. В то время как ноги обеспечивают превосходную универсальность на неровной местности или лестницах, колесные базы обеспечивают значительно более высокую энергоэффективность, более высокую максимальную скорость передвижения и большую естественную устойчивость на гладких искусственных поверхностях.
Установка человекоподобной верхней части тела на колесное основание позволяет сбалансировать преимущества манипулирования объектами с помощью человекоподобных рук и торса с упрощенной кинематикой и надежностью колесного транспорта. В структурированных условиях, таких как логистические центры, цехи промышленных предприятий и контролируемые коммерческие объекты, ровное напольное покрытие позволяет колесным платформам работать с меньшим расходом энергии на единицу пройденного расстояния, продлевая общий срок службы батареи и снижая механическую нагрузку на компоненты передвижения.
## Управление питанием и быстрая замена аккумуляторов Среди технических особенностей, подробно описанных в отчете, энергетическая архитектура робота выделяется акцентом на минимизацию простоев в работе. REX G1 оснащен аккумуляторной системой, замена которой занимает всего пять секунд.
В коммерческих и промышленных сферах автономность работы от аккумулятора и циклы подзарядки представляют собой одно из главных препятствий на пути к широкому внедрению автономного мобильного оборудования. Стандартные режимы проводной зарядки часто выводят автономные устройства из эксплуатации на несколько часов подряд, требуя от операторов развертывания большего парка техники для обеспечения непрерывного рабочего процесса. В свою очередь, механизмы быстрой замены аккумуляторов позволяют машине возвращаться к активной работе практически мгновенно после разрядки.
Пятисекундное окно замены указывает на модульную конструкцию аккумуляторного отсека, разработанную для быстрого механического отсоединения и фиксации. Независимо от того, выполняется ли замена через автоматическую станцию или при кратком участии человека, стратегия возобновления питания без задержек позволяет операторам максимально повысить коэффициент использования устройств и снизить совокупную стоимость владения при развертывании парка роботов.
## Общий контекст промышленной робототехники в Китае Разработка таких платформ, как REX G1, происходит на фоне интенсивных инвестиций и государственной поддержки робототехнической отрасли по всему Китаю. Государственные органы планирования и частные технологические предприятия уделяют все больше внимания отечественным разработкам, производству комплектующих и внедрению передовых автономных систем.
Китай стал крупнейшим в мире рынком промышленной автоматизации, чему способствовали изменения в демографии рабочей силы, рост зарплат в производственном секторе и стратегические инициативы, направленные на повышение промышленной эффективности. Хотя тяжелые стационарные роботы-манипуляторы долгое время доминировали на традиционных сборочных линиях в автомобильной промышленности и электронике, внимание сместилось в сторону мобильных, адаптируемых устройств, способных работать в одном пространстве с персоналом и выполнять разнообразные задачи без масштабного технического перевооружения предприятия.
Стремление к созданию гуманоидных и гибридно-гуманоидных форм, включающих как двуногие, так и колесные конфигурации, отражает общеотраслевые усилия по созданию машин общего назначения. Вместо того чтобы строить специализированную инфраструктуру автоматизации для каждого отдельного этапа производства, адаптируемые человекоподобные платформы теоретически могут взаимодействовать с инструментами, интерфейсами и складским оборудованием, изначально разработанными для людей.
## Технические проблемы робототехники нового поколения Несмотря на быструю смену поколений аппаратного обеспечения, внедрение высокоподвижных мобильных платформ сопряжено со сложными инженерными задачами. Управление 22 степенями свободы требует продвинутого программного обеспечения для планирования движений, чтобы координировать одновременные перемещения приводов без механического заклинивания, чрезмерного износа или нестабильного распределения веса.
Сенсорная интеграция представляет собой еще одно техническое препятствие. Обработка визуальных данных на 360 градусов в режиме реального времени требует значительных вычислительных мощностей на борту или высокоскоростных беспроводных соединений с низкой задержкой для связи с внешними вычислительными ресурсами. Роботы, работающие в сложных условиях, должны отфильтровывать визуальный шум, точно измерять глубину и обновлять алгоритмы поиска пути за миллисекунды во избежание столкновений.
Кроме того, долговечность разъемов для быстрой замены питания остается ключевым фактором в промышленной среде. Интерфейсы быстрой замены батарей должны поддерживать надежный электрический контакт и структурную целостность на протяжении тысяч циклов подключения, оставаясь при этом устойчивыми к пыли, вибрации и термическим нагрузкам, характерным для заводских условий.
## Перспективы рынка и траектория внедрения По мере совершенствования технических характеристик аппаратного обеспечения мировое робототехническое сообщество внимательно следит за тем, насколько быстро гибридные платформы смогут перейти от контролируемых технологических демонстраций к полномасштабному коммерческому внедрению. Сочетание гибкой артикуляции верхней части тела, полного визуального охвата и мгновенной замены батареи решает три критических эксплуатационных задачи: точность движений, восприятие окружающей среды и непрерывность работы.
Путь к широкому внедрению будет в значительной степени зависеть от зрелости программного обеспечения, сертификации безопасности систем управления и структуры затрат при массовом производстве. Отраслевые аналитики отмечают, что по мере совершенствования алгоритмов пространственного картирования и силомоментного управления универсальность аппаратного обеспечения станет главным дифференцирующим фактором для корпоративных покупателей, ищущих гибкие решения в области автоматизации.
Материал подготовлен на основе оригинального репортажа Atharva Gosavi.
Источник: Atharva Gosavi


