

China revela robô humanoide com rodas REX G1 com troca rápida de bateria
A plataforma móvel REX G1 incorpora 22 graus de liberdade, visão ambiental completa e um sistema de troca de energia de cinco segundos projetado para operações contínuas.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
China revela robô humanoide com rodas REX G1 com troca rápida de bateria
A plataforma móvel REX G1 incorpora 22 graus de liberdade, visão ambiental completa e um sistema de troca de energia de cinco segundos projetado para operações contínuas.
Este artigo foi traduzido automaticamente pela IA da nossa redação a partir do original em inglês. Ler em inglês
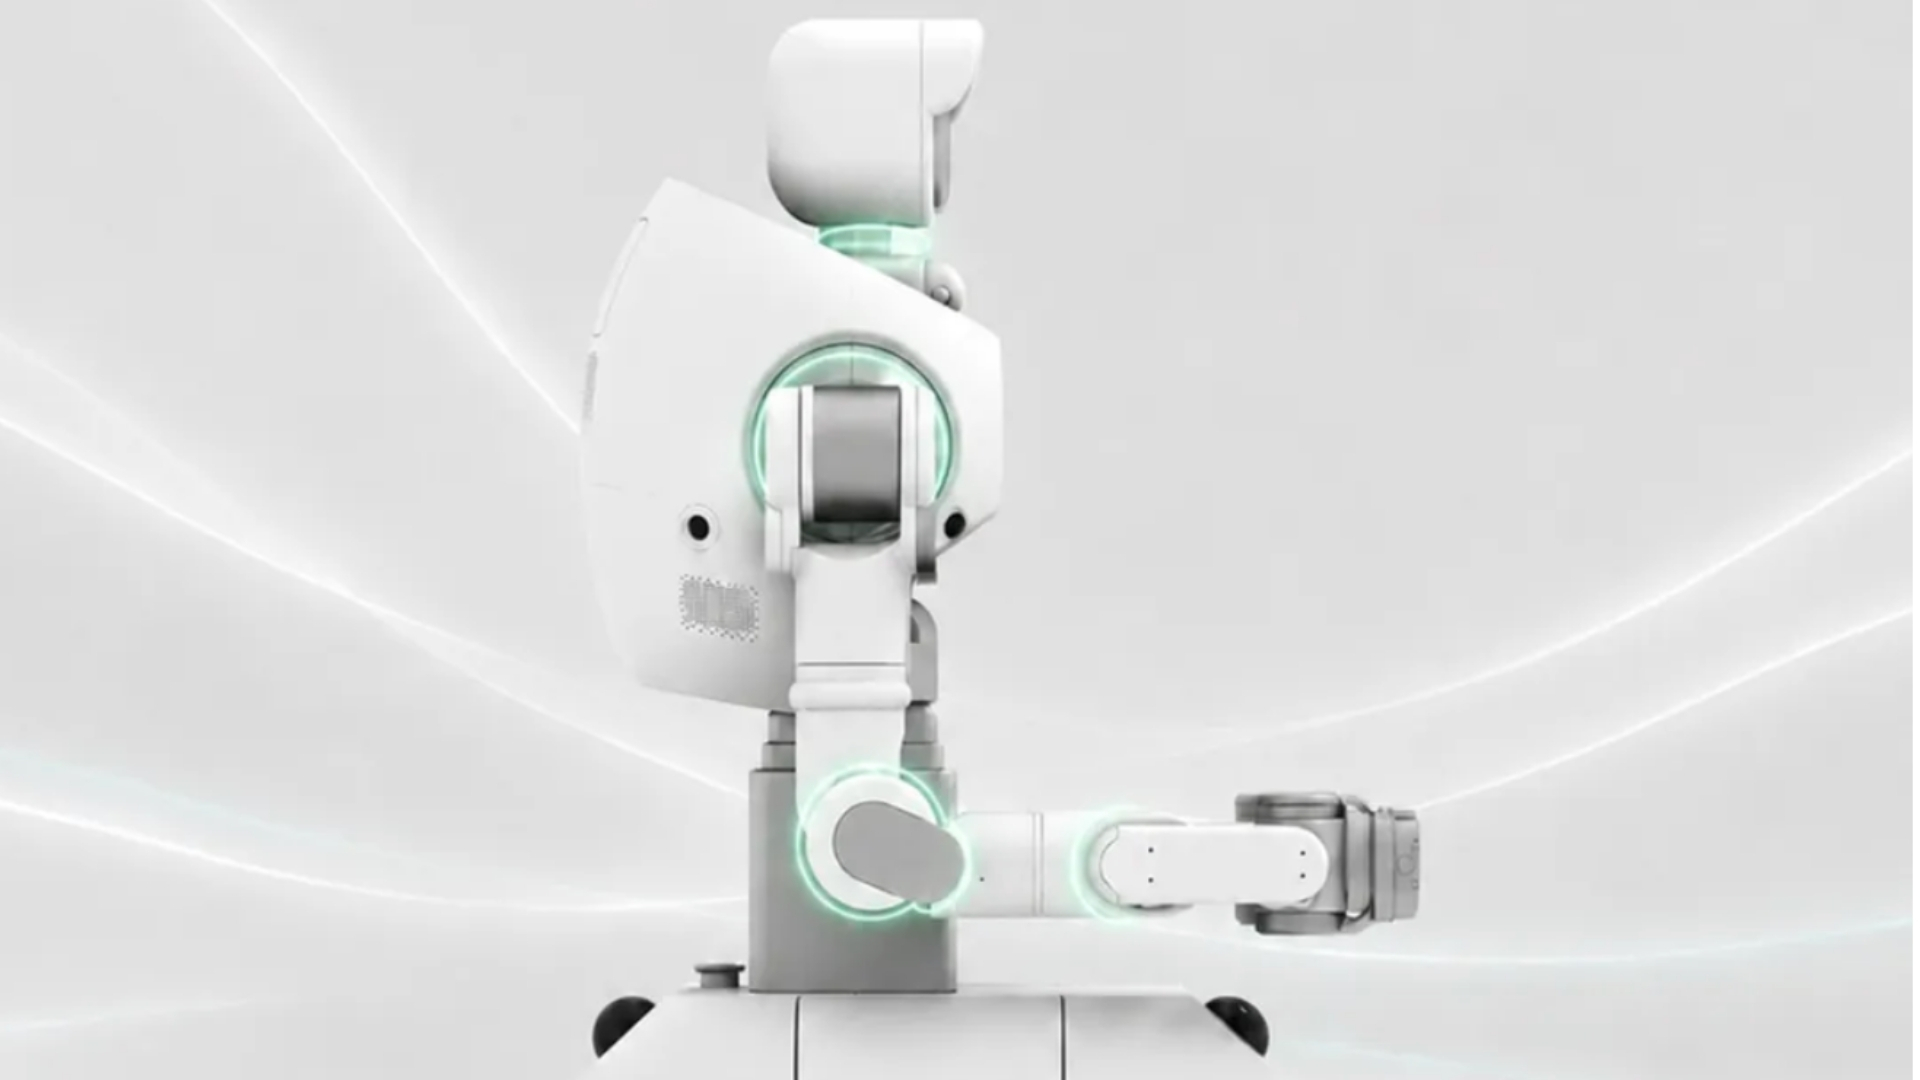
O desenvolvimento da robótica avançada na China atingiu um novo marco com a introdução do REX G1, um robô humanoide com rodas projetado para alta destreza, capacidade operacional contínua e total percepção espacial. Segundo reportagem de Atharva Gosavi, a plataforma recentemente detalhada integra 22 graus de liberdade em sua estrutura mecânica, combinados com um sistema de visão de 360 graus e um design de energia modular que permite a troca de unidades de bateria em cinco segundos.
## Capacidades principais e especificações de design O perfil técnico do REX G1 representa uma convergência entre robótica de alta articulação e sistemas de energia de rápida manutenção. Os 22 graus de liberdade da máquina referem-se aos eixos mecânicos independentes que controlam suas diversas juntas e atuadores. Na engenharia robótica, cada grau de liberdade representa um parâmetro direcional independente, permitindo que a máquina realize movimentos complexos, manobre em espaços de trabalho reduzidos e manipule objetos com precisão sob medida.
Para complementar sua mobilidade mecânica, a plataforma é equipada com um sistema visual que oferece um campo de visão completo de 360 graus. O sensoriamento visual desse alcance permite que o robô construa mapas espaciais completos de seu ambiente imediato, identifique potenciais obstáculos de qualquer direção e mantenha a percepção situacional sem a necessidade de rotação física de seu chassi principal. A integração do sensoriamento de 360 graus serve como base para navegação em tempo real, monitoramento de segurança e execução precisa de tarefas em ambientes dinâmicos onde trabalhadores humanos ou máquinas automatizadas secundárias estão presentes.
## Arquitetura com rodas e dinâmica de mobilidade Embora grande parte do foco público recente na robótica humanoide tenha se centrado em mecanismos de caminhada bípede, o REX G1 utiliza uma base de mobilidade sobre rodas combinada com um torso superior articulado. As configurações humanoides com rodas apresentam compensações operacionais distintas em comparação com os projetos baseados em pernas. Enquanto as pernas oferecem versatilidade superior em terrenos irregulares ou escadas, as bases sobre rodas proporcionan uma eficiência energética significativamente maior, velocidades máximas de deslocamento mais elevadas e maior estabilidade intrínseca em superfícies lisas e industriais.
Ao montar a parte superior do corpo humanoide sobre uma base rolante, o projeto busca equilibrar os benefícios de manipulação de objetos dos braços e torsos semelhantes aos humanos com a cinemática simplificada e a confiabilidade do transporte sobre rodas. Em ambientes estruturados, como hubs logísticos, pisos de fábricas e ambientes comerciais controlados, o piso plano permite que as plataformas sobre rodas operem com consumo de energia reduzido por distância percorrida, aumentando a duração geral da bateria e reduzindo o estresse mecânico nos componentes de locomoção.
## Gerenciamento de energia e troca rápida de energia Entre os destaques técnicos detalhados no relatório, a arquitetura de energia do robô se destaca por sua ênfase na minimização do tempo de inatividade operacional. O REX G1 incorpora um sistema de bateria capaz de ser trocado em cinco segundos.
Em aplicações comerciais e industriais, a autonomia da bateria e os ciclos de recarga representam um dos principais obstáculos para a adoção em larga escala de hardware móvel autônomo. Os regimes padrão de carregamento por conexão direta geralmente forçam as unidades autônomas a saírem de serviço por horas seguidas, exigindo que os operadores utilizem frotas totais maiores para manter a cobertura ininterrupta do fluxo de trabalho. Como alternativa, os mecanismos de troca rápida de bateria permitem que a máquina retorne à operação ativa quase instantaneamente após o esgotamento da energia.
Uma janela de troca de cinco segundos indica um design de compartimento de bateria modular projetado para liberação e reengate mecânico rápidos. Seja executada por meio de uma estação de troca automatizada ou por uma breve interação humana, uma estratégia de renovação de energia sem atrasos permite que os operadores maximizem as taxas de utilização das unidades e reduzam o custo total de propriedade em implantações de frotas.
## O panorama geral da robótica industrial chinesa O desenvolvimento de plataformas como o REX G1 ocorre em um contexto de investimento intensivo e apoio de políticas públicas para a indústria de robótica na China. Planejadores estatais e empresas privadas de tecnologia têm priorizado cada vez mais o design doméstico, a fabricação de componentes e a implantação de sistemas autônomos avançados.
A China emergiu como o maior mercado do mundo para automação industrial, impulsionada por uma combinação de mudanças na demografia da força de trabalho, aumento dos salários no setor fabril e iniciativas estratégicas destinadas a aumentar a eficiência industrial. Embora braços robóticos estáticos e pesados há muito dominem as linhas tradicionais de montagem automotiva e de eletrônicos, o foco se expandiu para unidades móveis e adaptáveis capazes de compartilhar espaços de trabalho com pessoal humano e realizar tarefas variadas sem uma reestruturação física profunda da instalação.
O avanço em direção a formas humanoides e híbrido-humanoides — abrangendo configurações bípedes e sobre rodas — reflete um esforço de toda a indústria para criar máquinas de uso geral. Em vez de construir infraestruturas de automação personalizadas para cada fase de produção distinta, estruturas humanoides adaptáveis podem, teoricamente, interagir com ferramentas, interfaces e layouts de inventário originalmente projetados para trabalhadores humanos.
## Desafios técnicos na robótica de próxima geração Apesar das rápidas iterações de hardware, a implantação de plataformas móveis altamente articuladas envolve desafios significativos de engenharia. Gerenciar 22 graus de liberdade exige um software de planejamento de movimento sofisticado para coordenar os movimentos simultâneos dos atuadores sem causar travamento físico, desgaste excessivo ou distribuição de peso instável.
A integração sensorial apresenta outro obstáculo técnico. Processar dados visuais de 360 graus em tempo real exige uma capacidade computacional de bordo substancial ou conexões sem fio de alta largura de banda e baixa latência para recursos computacionais externos. Robôs operando em ambientes complexos devem filtrar ruídos visuais, medir a profundidade com precisão e atualizar seus algoritmos de navegação em milissegundos para evitar colisões.
Além disso, a durabilidade de longo prazo das conexões de energia de troca rápida continua sendo um fator crucial em ambientes industriais. Interfaces de bateria de troca rápida devem manter contato elétrico confiável e integridade estrutural ao longo de milhares de ciclos de inserção, além de permanecerem resistentes à poeira, vibração e estresse térmico comuns em ambientes fabris.
## Perspectiva de mercado e trajetória de implantação À medida que as especificações de hardware avançam, a indústria global de robótica acompanha de perto a rapidez com que as plataformas híbridas podem migrar de demonstrações tecnológicas controladas para uma implantação comercial em escala real. A combinação de articulação flexível da parte superior do corpo, visão de espectro completo e substituição instantânea da bateria atende a três métricas operacionais críticas: destreza, percepção ambiental e tempo de atividade contínuo.
O caminho para a adoção em larga escala dependerá fortemente da maturidade do software, das certificações de segurança do sistema de controle e da estrutura de custos da fabricação em massa. Analistas da indústria observam que, à medida que os algoritmos de software para mapeamento espacial e controle de feedback de força continuam a melhorar, a versatilidade do hardware se tornará um diferencial central para compradores corporativos em busca de soluções de automação flexíveis.
A reportagem deste artigo foi baseada na cobertura original fornecida por Atharva Gosavi.
Fonte: Atharva Gosavi


