

China presenta el robot humanoide con ruedas REX G1 con sistema de cambio rápido de batería
La plataforma móvil REX G1 incorpora 22 grados de libertad, visión ambiental completa y un sistema de intercambio de energía de cinco segundos diseñado para operaciones continuas.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
China presenta el robot humanoide con ruedas REX G1 con sistema de cambio rápido de batería
La plataforma móvil REX G1 incorpora 22 grados de libertad, visión ambiental completa y un sistema de intercambio de energía de cinco segundos diseñado para operaciones continuas.
Este artículo fue traducido automáticamente por la IA de nuestra redacción desde el original en inglés. Leer en inglés
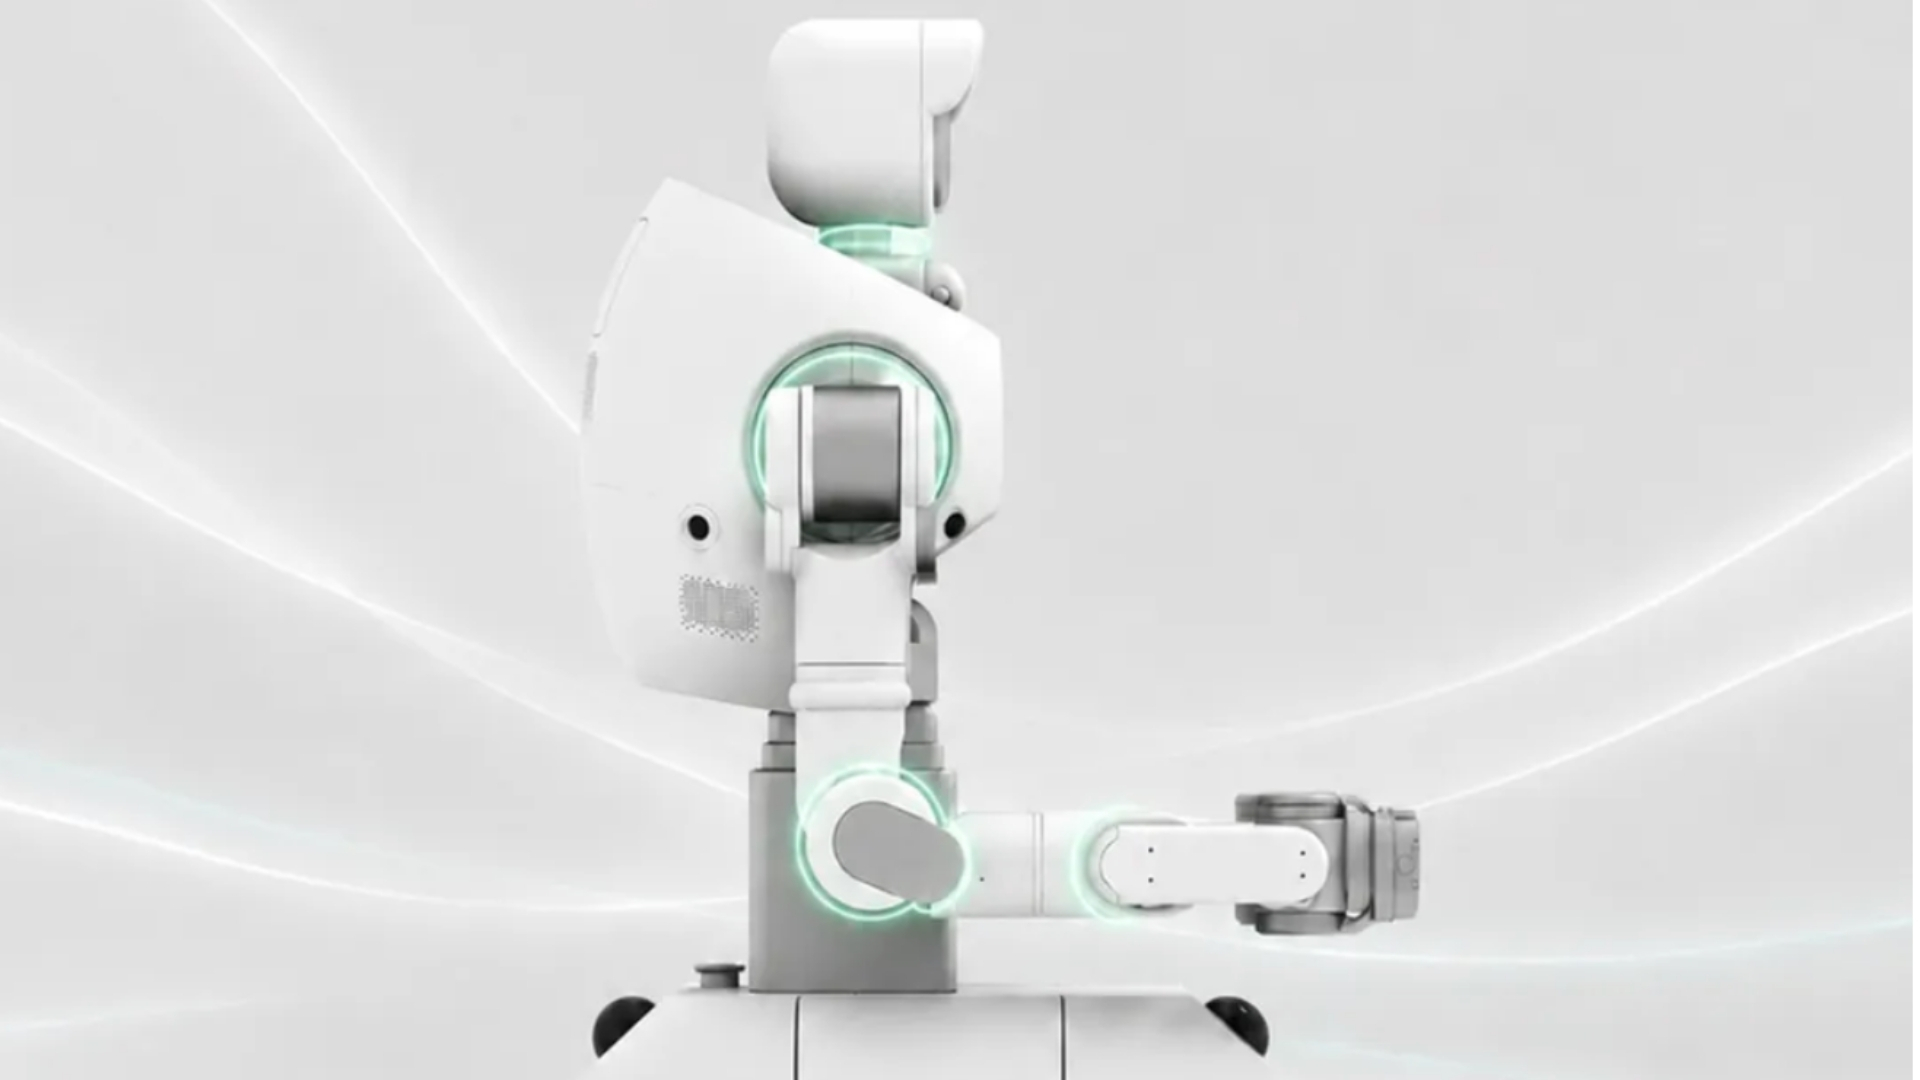
El desarrollo de la robótica avanzada en China ha alcanzado un nuevo hito con la presentación del REX G1, un robot humanoide con ruedas diseñado para ofrecer una alta destreza, capacidad operativa continua y una completa conciencia espacial. Según la información difundida por Atharva Gosavi, la plataforma detallada recientemente integra 22 grados de libertad en su estructura mecánica, junto con un sistema de visión de 360 grados y un diseño energético modular que permite intercambiar las baterías en cinco segundos.
## Capacidades principales y especificaciones de diseño El perfil técnico del REX G1 representa la convergencia entre la robótica de alta articulación y los sistemas de energía de mantenimiento rápido. Los 22 grados de libertad de la máquina se refieren a los ejes mecánicos independientes que controlan sus diversas articulaciones y actuadores. En la ingeniería robótica, cada grado de libertad representa un parámetro direccional independiente, lo que permite a la máquina realizar movimientos complejos, maniobrar en espacios de trabajo reducidos y manipular objetos con una precisión adaptada.
Para complementar su movilidad mecánica, la plataforma está equipada con un sistema visual que proporciona un campo de visión completo de 360 grados. La detección visual de este alcance permite al robot elaborar mapas espaciales completos de su entorno inmediato, identificar posibles obstáculos desde cualquier dirección y mantener la conciencia situacional sin necesidad de rotar físicamente su chasis principal. La integración de la percepción de 360 grados sirve como base para la navegación en tiempo real, la supervisión de la seguridad y la ejecución precisa de tareas en entornos dinámicos donde conviven trabajadores humanos o maquinaria automatizada secundaria.
## Arquitectura con ruedas y dinámica de movilidad Aunque gran parte del interés público reciente en la robótica humanoide se ha centrado en los mecanismos de marcha bípeda, el REX G1 utiliza una base de movilidad con ruedas combinada con un torso superior articulado. Las configuraciones humanoides con ruedas presentan compensaciones operativas claras en comparación con los diseños basados en piernas. Mientras que las piernas ofrecen una versatilidad superior en terrenos irregulares o escaleras, las bases con ruedas proporcionan una eficiencia energética significativamente mayor, velocidades máximas de desplazamiento más altas y una mayor estabilidad intrínseca en superficies lisas e industriales.
Al montar un cuerpo superior humanoide sobre una base rodante, el diseño busca equilibrar las ventajas de manipulación de objetos de los brazos y torsos de aspecto humano con la cinemática simplificada y la fiabilidad del transporte con ruedas. En entornos estructurados como centros logísticos, plantas de fabricación y entornos comerciales controlados, el suelo plano permite a las plataformas con ruedas operar con un menor consumo de energía por distancia recorrida, lo que prolonga la duración general de la batería y reduce la fatiga mecánica en los componentes de locomoción.
## Gestión de energía e intercambio rápido de carga Entre los aspectos técnicos más destacados del informe, la arquitectura energética del robot sobresale por su enfoque en minimizar el tiempo de inactividad operativa. El REX G1 incorpora un sistema de batería capaz de ser reemplazado en cinco segundos.
En aplicaciones comerciales e industriales, la autonomía de la batería y los ciclos de recarga representan uno de los principales obstáculos para la adopción masiva de equipos móviles autónomos. Los regímenes estándar de carga directa mediante enchufe suelen dejar fuera de servicio a las unidades autónomas durante horas, lo que obliga a los operadores a desplegar flotas totales más grandes para mantener la continuidad del flujo de trabajo. En cambio, los mecanismos de cambio rápido de batería permiten que una máquina vuelva al trabajo activo de forma casi instantánea tras agotarse su energía.
Un margen de intercambio de cinco segundos indica un diseño de compartimento de batería modular ideado para una liberación y acoplamiento mecánico rápidos. Ya sea mediante una estación de intercambio automatizada o una breve intervención humana, una estrategia de restitución de energía sin demoras permite a los operadores maximizar las tasas de utilización de las unidades y reducir el coste total de propiedad en los despliegues de flotas.
## El panorama general de la robótica industrial en China El desarrollo de plataformas como el REX G1 se produce en un contexto de intensa inversión y apoyo político a la industria de la robótica en toda China. Los planificadores estatales y las empresas tecnológicas privadas han priorizado cada vez más el diseño nacional, la fabricación de componentes y el despliegue de sistemas autónomos avanzados.
China se ha consolidado como el mayor mercado mundial de automatización industrial, impulsada por una combinación de cambios demográficos en la mano de obra, el aumento de los salarios de fabricación e iniciativas estratégicas orientadas a mejorar la eficiencia industrial. Si bien los brazos robóticos fijos de gran tamaño han dominado durante mucho tiempo las líneas de ensamblaje automotriz y electrónica tradicionales, el interés se ha ampliado hacia unidades móviles y adaptables capaces de compartir espacios de trabajo con personal humano y asumir tareas variadas sin necesidad de una reestructuración física profunda de las instalaciones.
El impulso hacia formas humanoides e híbridas —que abarcan tanto configuraciones bípedas como con ruedas— refleja un esfuerzo de toda la industria por crear maquinaria de propósito general. En lugar de construir infraestructuras de automatización personalizadas para cada fase de producción independiente, las estructuras humanoides adaptables pueden interactuar teóricamente con herramientas, interfaces y distribuciones de inventario diseñadas originalmente para trabajadores humanos.
## Desafíos técnicos en la robótica de próxima generación A pesar de las rápidas iteraciones de hardware, el despliegue de plataformas móviles altamente articuladas conlleva importantes desafíos de ingeniería. Gestionar 22 grados de libertad requiere un software sofisticado de planificación del movimiento para coordinar los desplazamientos simultáneos de los actuadores sin causar bloqueos físicos, desgaste excesivo o una distribución inestable del peso.
La integración sensorial representa otro obstáculo técnico. Procesar datos visuales de 360 grados en tiempo real exige una capacidad de cálculo a bordo considerable o conexiones inalámbricas de alto ancho de banda y baja latencia con recursos informáticos externos. Los robots que operan en entornos complejos deben filtrar el ruido visual, medir con precisión la profundidad y actualizar sus algoritmos de búsqueda de rutas en milisegundos para evitar colisiones.
Además, la durabilidad a largo plazo de las conexiones de energía de cambio rápido sigue siendo un factor clave en los entornos industriales. Las interfaces de baterías de intercambio rápido deben mantener un contacto eléctrico fiable y la integridad estructural a lo largo de miles de ciclos de inserción, sin dejar de ser resistentes al polvo, las vibraciones y el estrés térmico habituales en los entornos de las fábricas.
## Perspectivas del mercado y trayectoria de despliegue A medida que avanzan las especificaciones de hardware, la industria robótica global sigue de cerca la rapidez con la que las plataformas híbridas pueden pasar de demostraciones tecnológicas controladas a un despliegue comercial a gran escala. La combinación de una articulación flexible de la parte superior del cuerpo, visión de espectro completo y reemplazo instantáneo de la batería aborda tres métricas operativas críticas: destreza, conciencia ambiental y tiempo de actividad continuo.
El camino hacia una adopción generalizada dependerá en gran medida de la madurez del software, las certificaciones de seguridad del sistema de control y la estructura de costes de la fabricación en masa. Los analistas del sector señalan que, a medida que los algoritmos de software para el mapeo espacial y el control de retroalimentación de fuerza sigan mejorando, la versatilidad del hardware se convertirá en un diferenciador central para los compradores empresariales que buscan soluciones de automatización flexibles.
La información de este artículo se basó en la cobertura original realizada por Atharva Gosavi.
Fuente: Atharva Gosavi


