

La Chine dévoile le REX G1, un robot humanoïde à roues doté d'un système d'échange rapide de batterie
La plateforme mobile REX G1 intègre 22 degrés de liberté, une vision environnementale complète et un système d'échange d'énergie en cinq secondes conçu pour des opérations en continu.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
La Chine dévoile le REX G1, un robot humanoïde à roues doté d'un système d'échange rapide de batterie
La plateforme mobile REX G1 intègre 22 degrés de liberté, une vision environnementale complète et un système d'échange d'énergie en cinq secondes conçu pour des opérations en continu.
Cet article a été traduit automatiquement par l'IA de notre rédaction depuis l'original en anglais. Lire en anglais
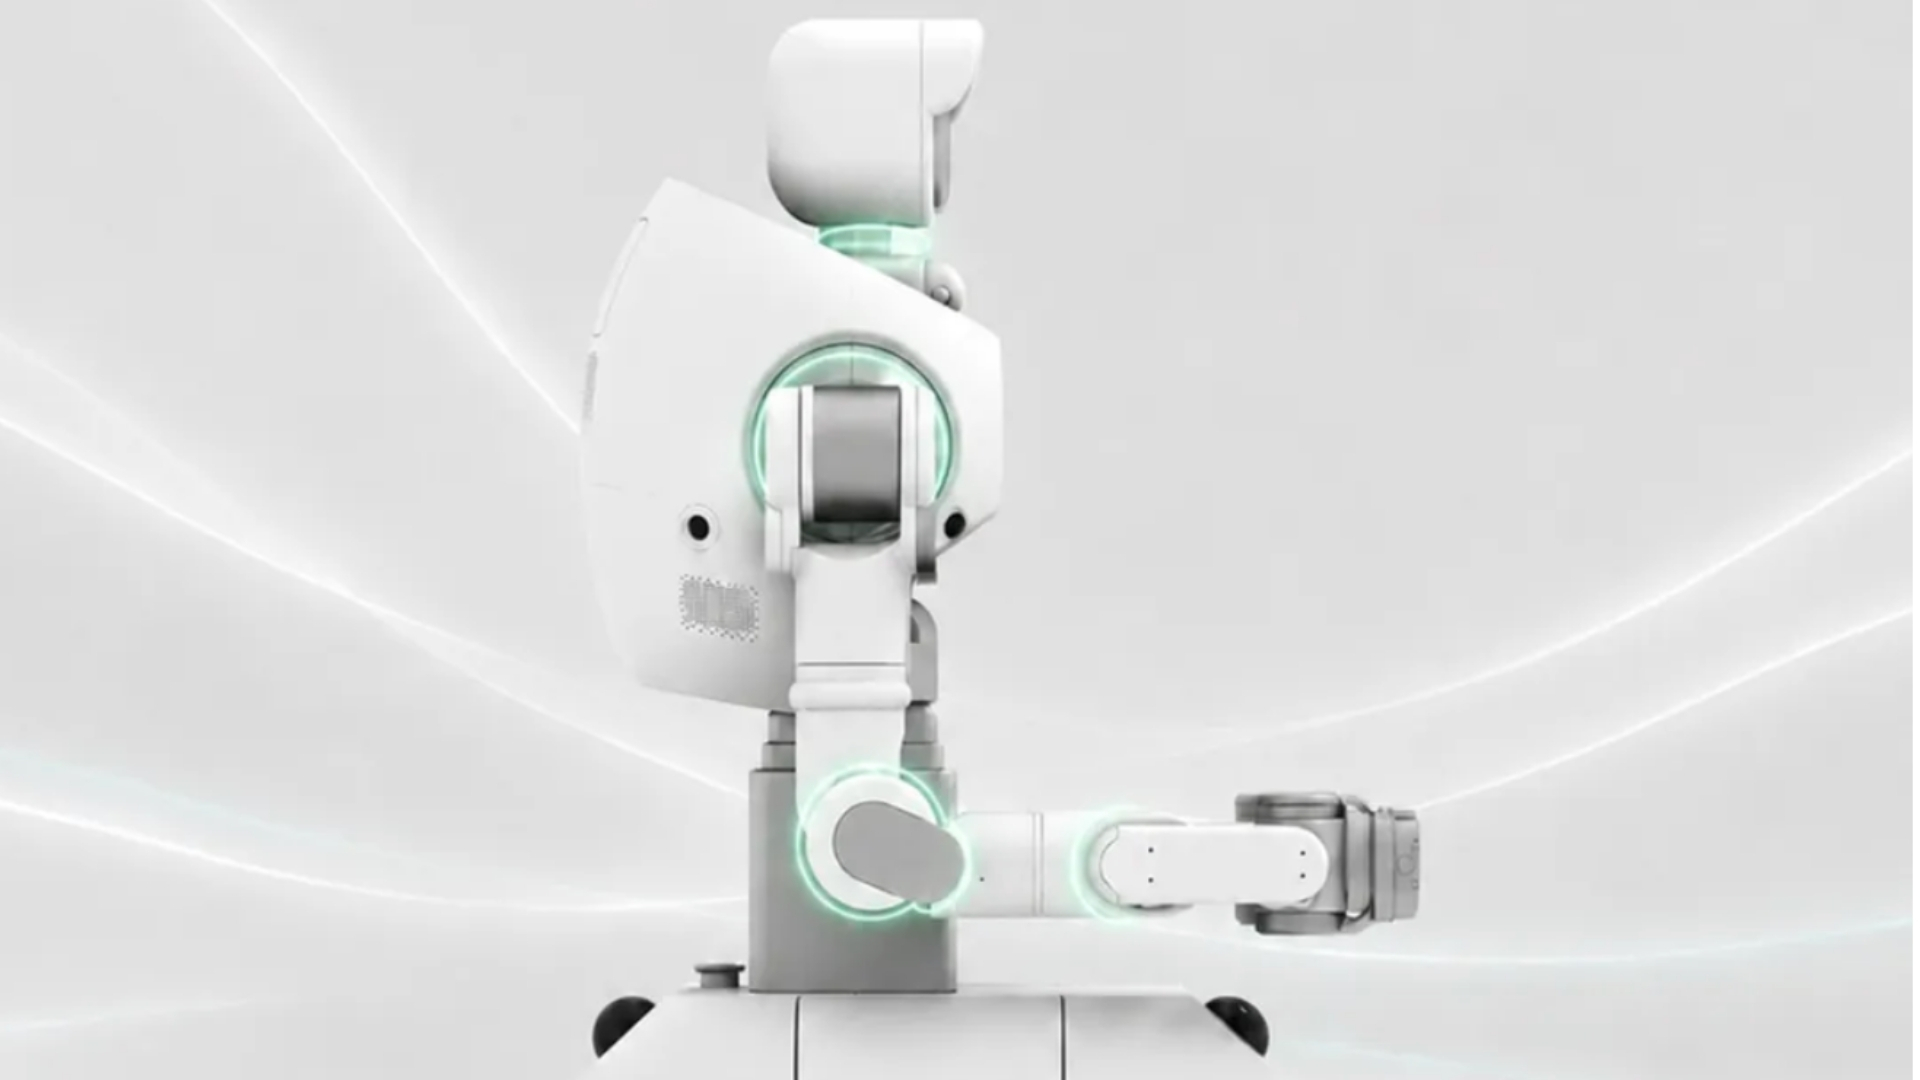
Le développement de la robotique avancée en Chine a franchi un nouveau cap avec la présentation du REX G1, un robot humanoïde à roues conçu pour offrir une grande dextérité, une capacité opérationnelle continue et une conscience spatiale complète. Selon les informations rapportées par Atharva Gosavi, cette plateforme nouvellement détaillée intègre 22 degrés de liberté sur l'ensemble de sa structure mécanique, associés à un système de vision à 360 degrés et à une conception d'alimentation modulaire permettant de remplacer les batteries en cinq secondes.
## Capacités principales et caractéristiques techniques Le profil technique du REX G1 représente une convergence entre la robotique à forte articulation et les systèmes d'alimentation à maintenance rapide. Les 22 degrés de liberté de la machine font référence aux axes mécaniques indépendants qui contrôlent ses différentes articulations et ses actionneurs. Dans l'ingénierie robotique, chaque degré de liberté représente un paramètre directionnel indépendant, permettant à la machine d'effectuer des mouvements complexes, de manœuvrer dans des espaces de travail restreints et de manipuler des objets avec une précision adaptée.
Pour compléter sa mobilité mécanique, la plateforme est équipée d'un système visuel offrant un champ de vision complet à 360 degrés. Une détection visuelle de cette portée permet au robot de construire des cartes spatiales complètes de son environnement immédiat, d'identifier les obstacles potentiels sous tous les angles et de maintenir une conscience de la situation sans nécessiter la rotation physique de son châssis principal. L'intégration d'une détection à 360 degrés sert de base à la navigation en temps réel, à la surveillance de la sécurité et à l'exécution précise des tâches dans des environnements dynamiques où se trouvent des travailleurs humains ou d'autres machines automatisées.
## Architecture à roues et dynamique de mobilité Alors que l'attention récente du public en matière de robotique humanoïde s'est principalement portée sur les mécanismes de marche bipède, le REX G1 utilise une base de mobilité à roues associée à un buste articulé. Les configurations humanoïdes à roues présentent des compromis opérationnels distincts par rapport aux modèles à jambes. Si les jambes offrent une polyvalence supérieure sur des terrains accidentés ou dans des escaliers, les bases à roues garantissent une efficacité énergétique nettement supérieure, des vitesses de déplacement maximales plus élevées et une plus grande stabilité intrinsèque sur des surfaces lisses et aménagées.
En montant le haut du corps d'un humanoïde sur une base roulante, la conception cherche à équilibrer les avantages de manipulation d'objets offerts par des bras et un buste semblables à ceux des humains avec la cinématique simplifiée et la fiabilité du transport à roues. Dans des environnements structurés tels que les centres logistiques, les ateliers de fabrication et les espaces commerciaux contrôlés, les sols plats permettent aux plateformes à roues de fonctionner avec une consommation d'énergie réduite par distance parcourue, prolongeant ainsi la durée totale de la batterie et réduisant les contraintes mécaniques sur les composants de locomotion.
## Gestion de l'énergie et échange rapide d'alimentation Parmi les points forts techniques détaillés dans le rapport, l'architecture énergétique du robot se distingue par sa volonté de minimiser les temps d'arrêt opérationnels. Le REX G1 intègre un système de batterie pouvant être échangé en cinq secondes.
Dans les applications commerciales et industrielles, l'autonomie de la batterie et les cycles de recharge représentent l'un des principaux obstacles à l'adoption généralisée du matériel mobile autonome. Les modes de recharge classiques par prise directe immobilisent souvent les unités autonomes pendant plusieurs heures d'affilée, ce qui oblige les opérateurs à déployer des flottes totales plus importantes pour maintenir un flux de travail ininterrompu. À l'inverse, les mécanismes d'échange rapide de batterie permettent à une machine de reprendre son activité presque instantanément dès que l'énergie est épuisée.
Une fenêtre d'échange de cinq secondes témoigne d'une conception modulaire du compartiment batterie, pensée pour un déverrouillage et un réengagement mécaniques rapides. Qu'elle soit effectuée via une station d'échange automatisée ou par une brève intervention humaine, une stratégie de recharge sans délai permet aux opérateurs de maximiser les taux d'utilisation des unités et de réduire le coût total de possession sur l'ensemble des flottes déployées.
## Le paysage global de la robotique industrielle chinoise Le développement de plateformes comme le REX G1 s'inscrit dans un contexte d'investissements massifs et de soutien politique à l'industrie robotique en Chine. Les planificateurs étatiques et les entreprises technologiques privées ont progressivement donné la priorité à la conception nationale, à la fabrication de composants et au déploiement de systèmes autonomes avancés.
La Chine s'est imposée comme le plus grand marché mondial de l'automatisation industrielle, portée par la démographie changeante de la main-d'œuvre, l'augmentation des salaires dans le secteur manufacturier et des initiatives stratégiques visant à moderniser l'efficacité industrielle. Alors que les bras robotiques fixes et lourds ont longtemps dominé les lignes d'assemblage automobiles et électroniques traditionnelles, l'attention s'est élargie aux unités mobiles et adaptables capables de partager les espaces de travail avec le personnel humain et d'effectuer des tâches variées sans réaménagement physique lourd des installations.
L'essor des formes humanoïdes et hybrides humanoïdes — couvrant à la fois les configurations bipèdes et à roues — traduit un effort à l'échelle de toute l'industrie pour créer des machines polyvalentes. Plutôt que de construire une infrastructure d'automatisation sur mesure pour chaque étape de production distincte, les structures humanoïdes adaptables peuvent théoriquement interagir avec des outils, des interfaces et des configurations de stock conçus à l'origine pour des travailleurs humains.
## Les défis techniques de la robotique de nouvelle génération Malgré des itérations matérielles rapides, le déploiement de plateformes mobiles fortement articulées entraîne d'importants défis d'ingénierie. La gestion de 22 degrés de liberté nécessite des logiciels de planification de mouvement sophistiqués afin de coordonner les mouvements simultanés des actionneurs sans provoquer de blocage physique, d'usure excessive ou de distribution instable du poids.
L'intégration sensorielle constitue un autre obstacle technique. Le traitement en temps réel des données visuelles à 360 degrés exige une capacité de calcul embarquée considérable ou des connexions sans fil à haut débit et à faible latence vers des ressources de calcul déportées. Les robots évoluant dans des environnements complexes doivent filtrer le bruit visuel, mesurer précisément la profondeur et mettre à jour leurs algorithmes de recherche d'itinéraire en quelques millisecondes pour éviter les collisions.
De plus, la durabilité à long terme des connexions d'alimentation à échange rapide reste un facteur clé en milieu industriel. Les interfaces de batterie à changement rapide doivent maintenir un contact électrique fiable et une intégrité structurelle à travers des milliers de cycles d'insertion, tout en restant résistantes à la poussière, aux vibrations et au stress thermique courants dans les usines.
## Perspectives du marché et trajectoire de déploiement À mesure que les caractéristiques matérielles progressent, l'industrie mondiale de la robotique suit de près la rapidité avec laquelle les plateformes hybrides peuvent passer de démonstrations technologiques contrôlées à un déploiement commercial à grande échelle. La combinaison d'une articulation flexible du haut du corps, d'une vision panoramique complète et d'un remplacement instantané de la batterie répond à trois indicateurs opérationnels critiques : la dextérité, la conscience de l'environnement et le temps de fonctionnement continu.
La voie vers une adoption généralisée dépendra fortement de la maturité logicielle, des certifications de sécurité des systèmes de contrôle et de la structure des coûts de la fabrication en série. Les analystes du secteur soulignent qu'à mesure que les algorithmes logiciels de cartographie spatiale et de contrôle par retour d'effort s'améliorent, la polyvalence matérielle deviendra un facteur différenciateur essentiel pour les entreprises clientes à la recherche de solutions d'automatisation flexibles.
Les informations de cet article sont basées sur la couverture originale réalisée par Atharva Gosavi.
Source : Atharva Gosavi


