Маневренный робот-велосипед использует внутреннюю перемещаемую массу и ИИ для выполнения сальто и прыжков
Исследователи разработали двухколесную робототехническую платформу, сочетающую глубокое обучение с подкреплением и внутреннюю смещаемую массу для выполнения прыжков, езды на одном колесе и акробатических маневров в воздухе.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Маневренный робот-велосипед использует внутреннюю перемещаемую массу и ИИ для выполнения сальто и прыжков
Исследователи разработали двухколесную робототехническую платформу, сочетающую глубокое обучение с подкреплением и внутреннюю смещаемую массу для выполнения прыжков, езды на одном колесе и акробатических маневров в воздухе.
Эта статья переведена автоматически нашим редакционным ИИ с английского оригинала. Читать на английском
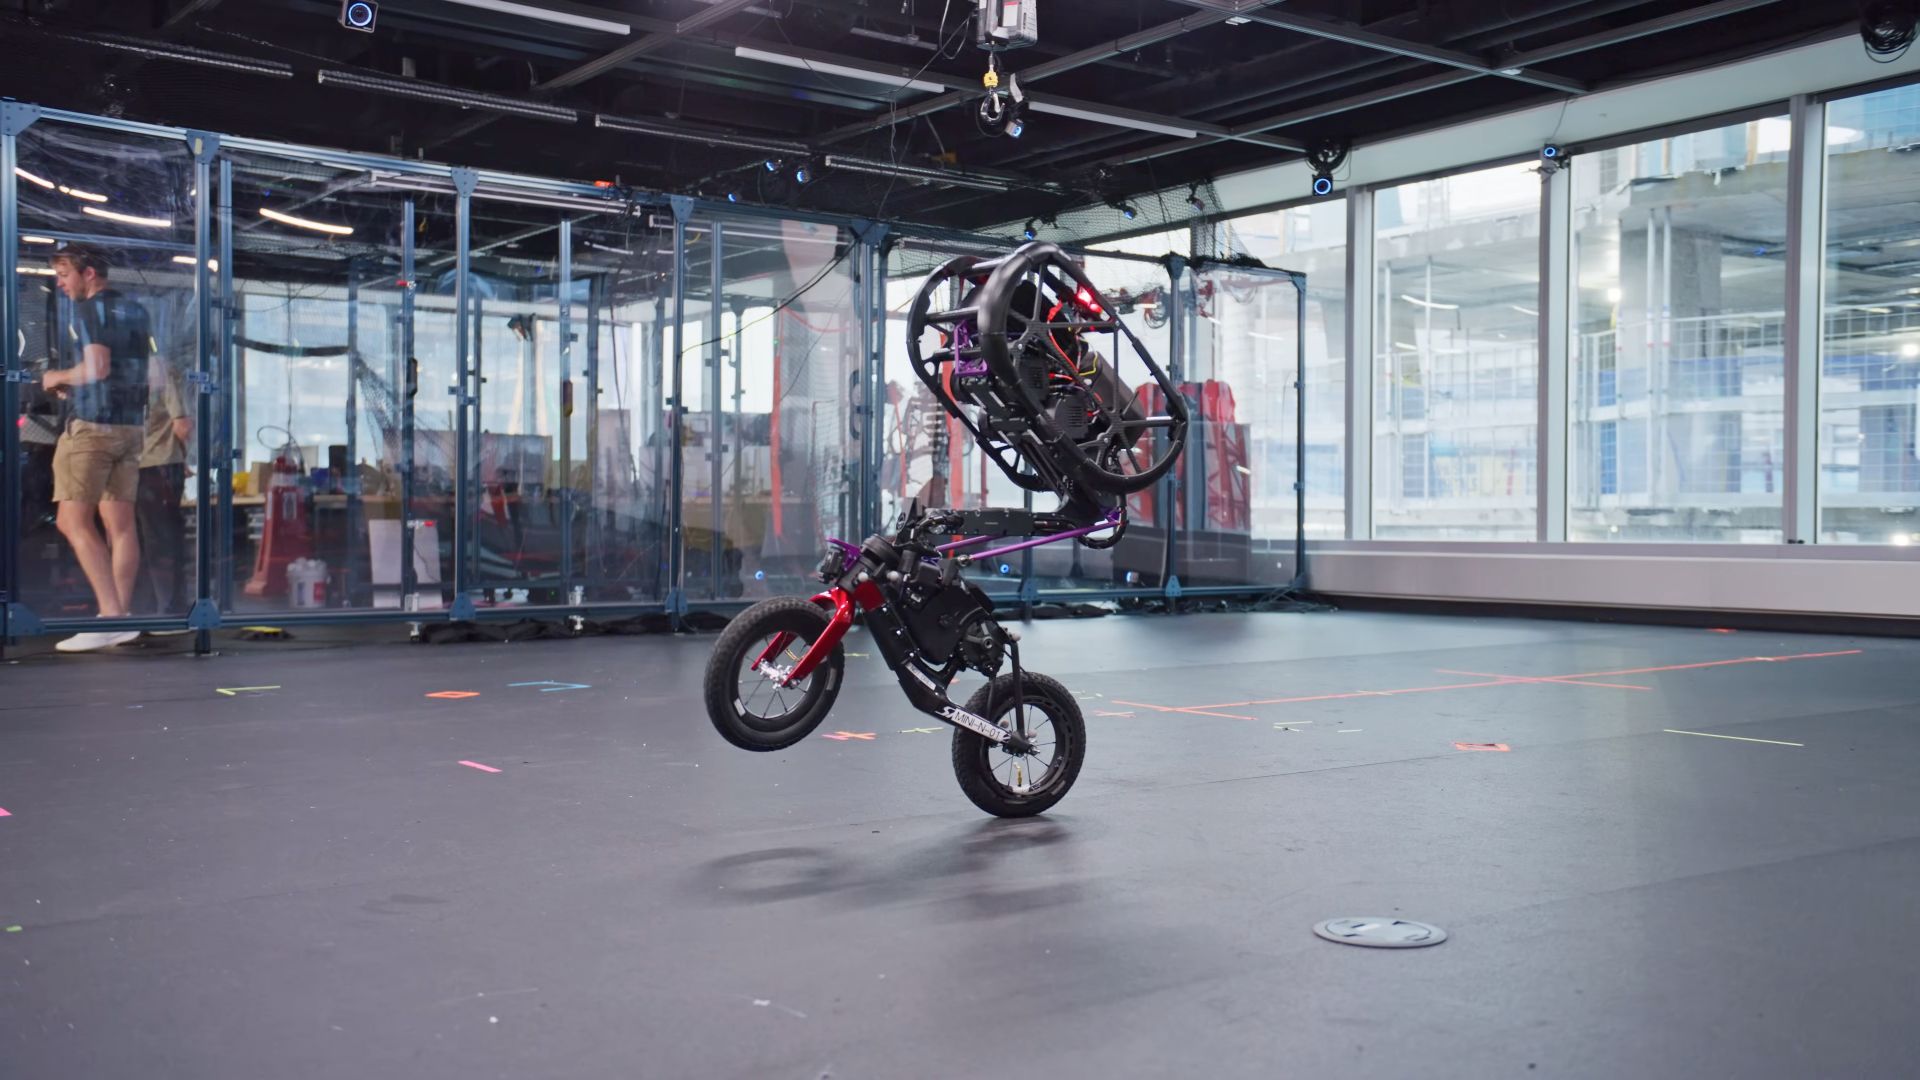
Исследователи в области робототехники представили мобильного робота, созданного по принципу велосипеда и способного выполнять сложные динамические маневры, включая боковые прыжки, передние сальто и длительное удерживание равновесия на одном колесе. Как сообщает Jijo Malayil, двухколесная автономная система полагается на искусственный интеллект, обученный с помощью обучения с подкреплением, в сочетании с механизмом перемещения внутренней массы. Эта комбинированная архитектура позволяет роботу динамически изменять свой центр тяжести, что дает ему возможность выполнять высокоинтенсивные трюки в воздухе и быстро восстанавливать равновесие при контакте с землей.
## Key facts
- Робот использует двухколесную велосипедную конфигурацию, оптимизированную для передвижения по узкой колее и динамической балансировки. - Стратегии управления были разработаны с использованием алгоритмов обучения с подкреплением, обученных в компьютерных симуляциях перед физическими испытаниями. - Активная перемещаемая масса, смещающаяся внутри рамы, служит дополнительным приводом управления наряду с традиционным рулевым управлением и вращением колес. - Платформа может выполнять прыжки вбок, передние сальто и езду на заднем колесе без потери рабочего равновесия. - Подробности об акробатических возможностях и аппаратной конструкции системы были освещены Jijo Malayil 14 октября 2026 года.
## What happened
В стандартных двухколесных наземных транспортных средствах устойчивость обычно поддерживается за счет поступательного движения вперед, корректировки рулевого управления передним колесом или внешних гироскопических маховиков. Недавно продемонстрированная платформа расширяет эти классические механизмы, интегрируя активный внутренний смещаемый груз наряду со специализированной системой управления на основе глубокого обучения с подкреплением.
Согласно материалу Jijo Malayil, робот выполняет агрессивные маневры, используя свою внутреннюю перемещаемую массу для мгновенного смещения центра тяжести. При начале переднего сальто или бокового прыжка робот координирует крутящие моменты моторов на колесах, одновременно сдвигая или перемещая внутреннюю массу. Это действие создает достаточный угловой момент для отрыва машины от поверхности или ее наклона вперед для выполнения акробатического сальто.
Во время нахождения в воздухе — когда традиционные управляющие воздействия бесполезны из-за потери контакта шин с землей — перемещаемая масса продолжает оказывать управляющий крутящий момент за счет сохранения углового момента. При приземлении стратегия управления на основе нейросети немедленно обрабатывает телеметрию бортовых датчиков для репозиционирования внутренней массы и приложения корректирующего крутящего момента колес, предотвращая опрокидывание или занос робота.
Помимо полноценных прыжков в воздухе и передних сальто, система управления позволяет роботу балансировать на заднем колесе для длительного выполнения wheelie, а также прыгать вбок для перемещения по поверхности без поворота шасси. Машина выполняет эти задачи автономно, без вмешательства человека-оператора, полагаясь на бортовые вычисления в реальном времени для выполнения сложных моторных последовательностей, необходимых для каждого трюка.
## Why it matters
Наземные беспилотные транспортные средства (UGV), сталкиваясь с препятствиями, обычно полагаются на многоногие системы передвижения, такие как шагающие роботы-четвероногие, или тяжелые гусеничные шасси для пересечения пересеченной местности. Однако шагающие и гусеничные роботы отличаются высокой механической сложностью, более высокой стоимостью производства и повышенным энергопотреблением по сравнению с колесными платформами. Стандартные колесные роботы, напротив, традиционно ограничены ровными непрерывными поверхностями и испытывают трудности при преодолении резких перепадов высот, вертикальных уступов или широких расщелин.
Продемонстрировав, что легкий двухколесный робот-велосипед может перепрыгивать через препятствия, прыгать вбок и восстанавливать положение после полного переворота в воздухе, исследователи предлагают потенциальный путь к созданию энергоэффективной и высокоманевренной наземной робототехники. Двухколесная система обладает минимальным пятном контакта с землей, что снижает сопротивление качению при базовом перемещении по ровным поверхностям. Интеграция возможностей прыжков и переворотов сокращает разрыв в производительности между энергоэффективным колесным транспортом и адаптируемыми к местности шагающими системами.
Кроме того, успех этой системы подчеркивает достижения в области переноса моделей из симуляции в реальный мир (sim-to-real) в рамках обучения с подкреплением. Обучение искусственных нейронных сетей в высокоскоростных физических симуляторах позволяет алгоритмам отрабатывать миллионы сценариев сбоев управления без риска для физического оборудования. Демонстрация того, что сложная механика многообразия тел, включающая нелинейные смещаемые массы и динамику ударов, может быть освоена в симуляции и успешно применена на реальном оборудовании, представляет собой важную валидацию современных методологий управления роботами.
Потенциальные сферы практического применения высокоманевренных двухколесных платформ включают поисково-спасательные операции в разрушенных зданиях с ограниченным пространством, промышленный инспекционный осмотр в узких трубных эстакадах и городскую логистику «последней мили», где требуется преодоление бордюров и ступеней.
## The background
Технология двухколесной самобалансировки эволюционировала через несколько четких этапов за последние несколько десятилетий. Ранние динамические самобалансирующиеся системы получили коммерческую известность в 2001 году с выходом Segway Human Transporter, который опирался на механику обратного маятника, твердотельные гироскопы и датчики наклона для поддержания вертикальной устойчивости. В 2005 году японская компания по производству электроники Murata Manufacturing продемонстрировала "Murata Boy" — роботизированный велосипед, использовавший внутреннее маховое колесо внутри рамы для поддержания равновесия в неподвижном состоянии или при движении на низких скоростях.
Последующие исследовательские платформы изучали гиродины, маховики реактивного момента и высокомоментные моторы с прямым приводом. Академические проекты, такие как проект "Cubli", реализованный в ETH Zurich, продемонстрировали, что маховики реактивного момента способны заставлять кубические конструкции прыгать и балансировать на одном угле за счет резкого замедления вращающихся маховиков. Позднейшие гибридные конструкции, включая робота Handle от Boston Dynamics, представленного в 2017 году, объединяли ноги с приводными колесами для передвижения по лестницам и прыжков через препятствия с использованием сложного гидравлического и электрического привода.
Классическая теория управления велосипедами во многом опирается на Whipple bicycle model — математическую формулировку, описывающую взаимодействие геометрии рулевого управления, скорости, распределения массы и гироскопических сил. При традиционных методах управления поддержание баланса требует поворота переднего колеса в сторону нежелательного наклона для создания центробежной силы, восстанавливающей вертикальное положение.
Однако когда двухколесная машина находится в воздухе или движется с низкой поступательной скоростью при экстремальных углах тангажа, управляющие воздействия рулем становятся неэффективными. Чтобы преодолеть это ограничение, робототехники обратились к приводам на основе внутренней перемещаемой массы (MMA) и силовым гироскопам (CMG). В сочетании с современными алгоритмами глубокого обучения с подкреплением, развернутыми в таких средах, как NVIDIA Isaac Gym или MuJoCo, алгоритмы могут находить сложные временные схемы срабатывания приводов — например, смещение внутренних масс по неинтуитивным шаблонам — которые инженерам по управлению было бы трудно смоделировать вручную.
## Reaction
Академическое и промышленное робототехнические сообщества широко отслеживают разработки в области высокодинамических недоприводных систем, поскольку эти платформы раздвигают границы удельной мощности и адаптируемости контроллеров. Инженеры-робототехники обычно сравнивают архитектуры с перемещаемой массой с альтернативными методами балансировки, такими как маховики реактивного момента или силовые гироскопы, взвешивая компромиссы в энергопотреблении, распределении веса и полосе пропускания системы управления.
Хотя маховики реактивного момента обеспечивают непрерывную генерацию крутящего момента, они часто требуют высокоскоростных моторов, которые потребляют значительную электроэнергию и создают мертвый груз в обесточенном состоянии. Системы с перемещаемой массой, напротив, используют механический рычаг и линейное перемещение, что позволяет создавать быстрое смещение векторов центра тяжести с использованием компактных линейных приводов.
Официальные рецензируемые отзывы с крупных технических конференций — таких как IEEE International Conference on Robotics and Automation (ICRA) или International Conference on Intelligent Robots and Systems (IROS) — обычно сосредоточены на безопасности, повторяемости и пределах выносливости таких стратегий обучения с подкреплением. Ожидается, что полевые операторы и команды по коммерческому внедрению тщательно изучат, насколько хорошо эти модели балансировки на базе ИИ адаптируются к меняющимся экологическим условиям без потери целостности управления.
## What we don't know yet
Ряд технических подробностей, касающихся физической конструкции и пределов производительности робота-велосипеда, остаются неподтвержденными в имеющихся отчетах. Ключевые неизвестные факторы включают:
- Точный общий вес, физические габариты и грузоподъемность экспериментального прототипа. - Конкретный химический состав аккумулятора, время работы и потребление электроэнергии во время высокоинтенсивных динамических прыжков по сравнению с установившимся качением. - Физическая скорость и механический приводной механизм внутреннего смещаемого груза, включая использование линейных ременных передач, шарико-винтовых пар или прямых электромагнитных толкателей. - Спецификации бортового оборудования, включая графические процессоры (GPU) или микроконтроллеры, отвечающие за обработку данных датчиков и вывод нейронной сети в режиме реального времени. - Как система ведет себя на изменчивых, с низким сцеплением или деформируемых поверхностях, таких как рыхлый песок, грязь, лед или мокрая трава, где колебания коэффициента трения грунта меняют динамику приземления.
Понимание этих переменных критически важно для оценки того, сможет ли концепция перейти от лабораторной демонстрации к практическому коммерческому или промышленному оборудованию.
## What to watch
В дальнейшем несколько ключевых этапов прояснят траекторию развития и жизнеспособность этой робототехнической платформы:
- Публикация полноценных рецензируемых научных статей в робототехнических журналах с подробным описанием базовой стратегии управления, функций вознаграждения и методологии переноса sim-to-real. - Выпуск программного обеспечения с открытым исходным кодом, ресурсов для симуляции или механических схем, что позволит сторонним исследователям воспроизвести и подтвердить результаты. - Последующие физические итерации по тестированию платформы в неструктурированной внешней среде с непредсказуемыми порывами ветра, изменениями уклона и скользкими препятствиями. - Промышленный интерес или заявки на объекты интеллектуальной собственности, указывающие на потенциальные планы коммерциализации для военной, муниципальной или промышленной инспекционной логистики.
Этот материал основан на оригинальном репортаже, опубликованном Jijo Malayil 14 октября 2026 года.
Источник: Jijo Malayil