Robô bicicleta ágil usa massa móvel interna e IA para executar mortais e saltos
Pesquisadores desenvolveram uma plataforma robótica de duas rodas que combina aprendizado por reforço profundo com uma massa interna móvel para executar saltos, empinadas e manobras acrobáticas no ar.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Robô bicicleta ágil usa massa móvel interna e IA para executar mortais e saltos
Pesquisadores desenvolveram uma plataforma robótica de duas rodas que combina aprendizado por reforço profundo com uma massa interna móvel para executar saltos, empinadas e manobras acrobáticas no ar.
Este artigo foi traduzido automaticamente pela IA da nossa redação a partir do original em inglês. Ler em inglês
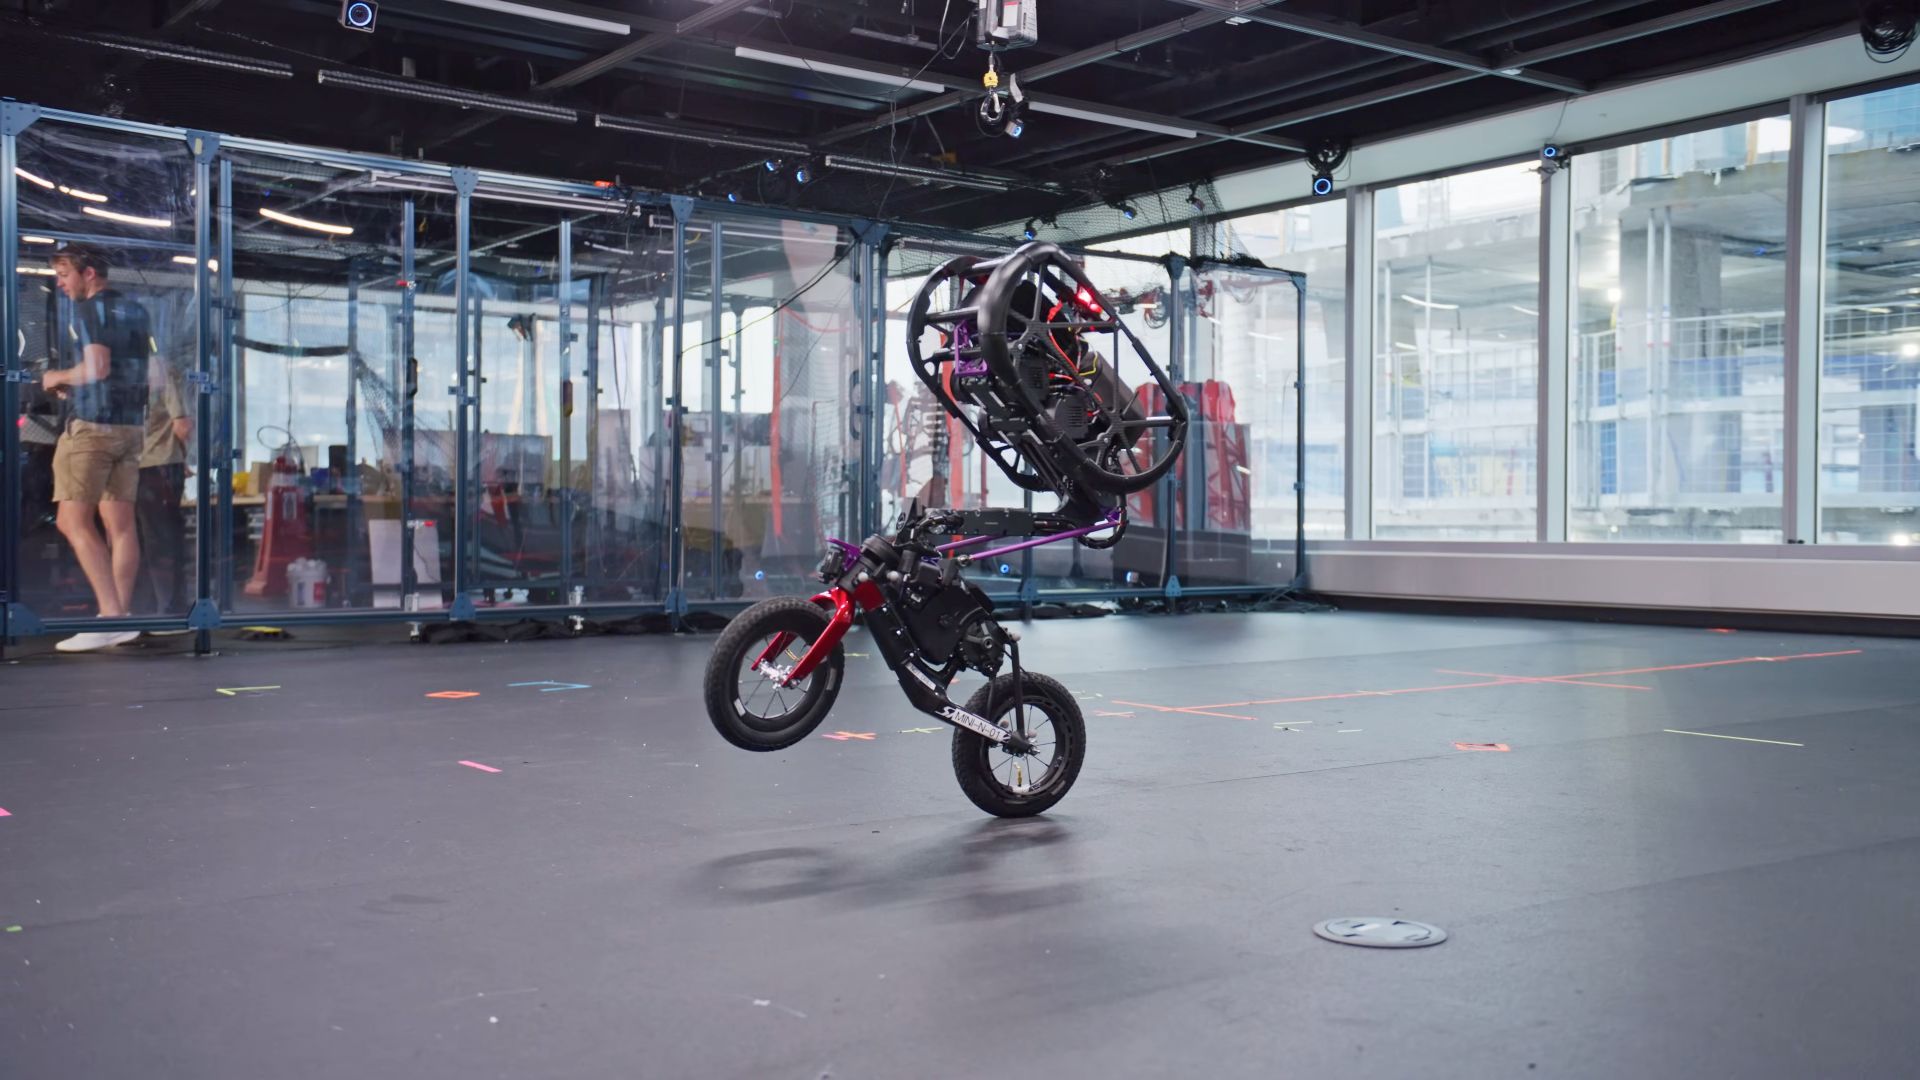
Pesquisadores de robótica apresentaram um robô móvel inspirado em uma bicicleta capaz de executar manobras dinâmicas avançadas, incluindo saltos laterais, mortais frontais e equilíbrio sustentado em uma única roda. Conforme relatado por Jijo Malayil, o sistema autônomo de duas rodas baseia-se em inteligência artificial treinada por meio de aprendizado por reforço combinada com um mecanismo interno de massa móvel. Essa arquitetura combinada permite que o robô altere seu centro de gravidade dinamicamente, capacitando-o a executar acrobacias aéreas de alto impacto e a recuperar rapidamente seu equilíbrio após o impacto com o solo.
## Principais fatos
- O robô usa uma configuração de bicicleta de duas rodas otimizada para mobilidade em caminhos estreitos e equilíbrio dinâmico. - Políticas de controle foram desenvolvidas usando algoritmos de aprendizado por reforço treinados em simulações computacionais antes dos testes físicos. - Uma massa móvel ativa deslocada dentro do chassi serve como um atuador de controle secundário, ao lado do esterçamento tradicional e da rotação das rodas. - A plataforma pode executar saltos laterais, mortais frontais e empinadas em uma única roda sem perder o equilíbrio operacional. - Detalhes sobre as capacidades acrobáticas e o design de hardware do sistema foram relatados por Jijo Malayil em 14 de outubro de 2026.
## O que aconteceu
Em veículos terrestres tradicionais de duas rodas, a estabilidade é tipicamente mantida por meio de momento linear à frente, ajustes no esterçamento da roda dianteira ou volantes giroscópicos externos. A plataforma recém-demonstrada expande essa mecânica clássica ao integrar um peso móvel interno ativo juntamente com uma estrutura de controle especializada impulsionada por aprendizado por reforço profundo.
De acordo com a reportagem de Jijo Malayil, o robô executa manobras agressivas usando sua massa móvel interna para desviar instantaneamente seu centro de gravidade. Ao iniciar um mortal frontal ou um salto lateral, o robô coordena os torques dos motores em suas rodas enquanto simultaneamente desliza ou desloca a massa interna. Essa ação gera momento angular suficiente para lançar o veículo para fora da superfície ou incliná-lo para a frente em um mortal acrobático.
Durante as fases em que está no ar — onde as entradas tradicionais de esterçamento não têm efeito devido à perda de contato dos pneus com o solo —, a massa móvel continua a exercer torque de controle por meio da conservação do momento angular. Ao pousar, a política de controle baseada em rede neural processa imediatamente a telemetria dos sensores de bordo para reposicionar a massa interna e aplicar torque corretivo às rodas, evitando que o robô tombe ou derrape.
Além de saltos completos no ar e mortais frontais, o sistema de controle permite que o robô se equilibre em sua roda traseira para realizar empinadas prolongadas, bem como dar saltos laterais para se deslocar entre superfícies sem girar seu chassi. A máquina gerencia essas tarefas de forma autônoma, sem intervenção de um piloto humano, confiando no processamento computacional de bordo em tempo real para executar as complexas sequências de motores exigidas para cada manobra.
## Por que isso importa
Veículos terrestres não tripulados (UGVs) que enfrentam obstáculos geralmente dependem de locomoção com múltiplas pernas, como sistemas quadrúpedes, ou de chassis pesados sobre esteiras para atravessar terrenos acidentados. No entanto, robôs com pernas e esteiras acarretam uma complexidade mecânica significativa, maiores custos de fabricação e elevado consumo de energia em comparação com plataformas sobre rodas. Por outro lado, robôs sobre rodas tradicionais estão convencionalmente restritos a superfícies lisas e contínuas, enfrentando dificuldades com quedas abruptas, saliências verticais ou grandes lacunas.
Ao demonstrar que um robô bicicleta leve de duas rodas pode saltar sobre obstáculos, dar pulos laterais e se recuperar de inversões completas no ar, os pesquisadores oferecem um caminho promissor para a robótica terrestre de alta agilidade e eficiência energética. Um sistema de duas rodas possui uma pegada mínima de contato com o solo, reduzindo a resistência ao rolamento durante o transporte básico em superfícies planas. A integração de capacidades de salto e rotação reduz a lacuna de desempenho entre o transporte sobre rodas de baixo consumo de energia e os sistemas com pernas adaptáveis ao terreno.
Além disso, o sucesso desse sistema destaca os avanços na transferência do ambiente de simulação para o real (sim-to-real) no aprendizado por reforço. O treinamento de redes neurais artificiais em simuladores físicos de alta velocidade permite que os algoritmos vivenciem milhões de cenários de falha de controle sem arriscar o hardware físico. Demonstrar que a mecânica complexa de multicorpos — envolvendo massas móveis não lineares e dinâmicas de impacto — pode ser aprendida em simulação e implantada com sucesso em hardware do mundo real representa uma validação notável das metodologias modernas de controle robótico.
As potenciais aplicações no mundo real para plataformas ágeis de duas rodas incluem operações de busca e resgate em estruturas colapsadas onde o espaço é reduzido, inspeção industrial em estruturas estreitas de tubulações e logística urbana de última milha, onde é necessário subir calçadas e degraus.
## Histórico
A tecnologia de autoequilíbrio sobre duas rodas evoluiu por meio de fases distintas nas últimas décadas. Os primeiros sistemas dinâmicos de autoequilíbrio ganharam destaque comercial em 2001 com o lançamento do Segway Human Transporter, que se baseava na mecânica do pêndulo invertido, giroscópios de estado sólido e sensores de inclinação para manter a estabilidade vertical. Em 2005, a empresa japonesa de eletrônicos Murata Manufacturing apresentou o "Murata Boy", uma bicicleta robótica que usava uma roda de reação interna dentro de seu chassi para manter o equilíbrio enquanto parada ou se movendo a baixas velocidades.
Plataformas de pesquisa subsequentes exploraram volantes giroscópicos de momento de controle, rodas de reação e motores de tração direta de alto torque. Projetos acadêmicos, como os realizados na ETH Zurich com o projeto "Cubli", demonstraram que rodas de reação podiam fazer estruturas cúbicas saltar e se equilibrar em vértices únicos ao desacelerar abruptamente volantes em rotação. Projetos híbridos posteriores, incluindo o robô Handle da Boston Dynamics, apresentado em 2017, combinaram pernas com rodas motorizadas para navegar em escadas e saltar sobre obstáculos usando acionamento hidráulico e elétrico complexo.
A teoria de controle clássica para bicicletas apoia-se fortemente no modelo de bicicleta de Whipple, uma formulação matemática que descreve como a geometria de esterçamento, a velocidade, a distribuição de massa e as forças giroscópicas interagem. Sob os controles tradicionais, manter o equilíbrio exige esterçar a roda dianteira na direção de uma inclinação indesejada para gerar a força centrífuga que restaura o posicionamento vertical.
No entanto, quando uma máquina de duas rodas está no ar ou operando a baixas velocidades de avanço em ângulos de inclinação extremos, as entradas de esterçamento tornam-se ineficazes. Para superar esse limite, pesquisadores em robótica recorreram à atuação por massa móvel interna (MMA) e a giroscópios de momento de controle (CMGs). Quando emparelhados com algoritmos modernos de aprendizado por reforço profundo hospedados em ambientes como NVIDIA Isaac Gym ou MuJoCo, os algoritmos podem descobrir sincronizações de atuação complexas — como o deslocamento de pesos internos em padrões contraintuitivos — que engenheiros de controle humanos teriam dificuldade para modelar manualmente.
## Reações
As comunidades acadêmica e industrial de robótica acompanham de perto os desenvolvimentos em sistemas subatuados altamente dinâmicos, já que essas plataformas desafiam os limites da densidade de potência e da adaptabilidade dos controladores. Engenheiros de robótica geralmente avaliam arquiteturas de massa móvel em comparação com técnicas alternativas de equilíbrio, como rodas de reação ou giroscópios de momento de controle, ponderando compensações no consumo de energia, distribuição de peso e largura de banda de controle.
Embora as rodas de reação ofereçam geração contínua de torque, elas frequentemente exigem motores de alta velocidade que consomem energia elétrica significativa e adicionam peso morto quando desenergizados. Sistemas de massa móvel, por outro lado, utilizam alavancagem mecânica e deslocamento linear, o que pode produzir um deslocamento rápido dos vetores do centro de gravidade usando atuadores lineares compactos.
Avaliações formais revisadas por pares de conferências técnicas mais amplas — como a IEEE International Conference on Robotics and Automation (ICRA) ou a International Conference on Intelligent Robots and Systems (IROS) — focam tipicamente na segurança, repetibilidade e limites de resistência dessas políticas de aprendizado por reforço. Espera-se que operadores de campo e equipes de implantação comercial examinem detalhadamente quão bem esses modelos de equilíbrio baseados em IA se adaptam a condições ambientais variáveis sem perder a integridade do controle.
## O que ainda não sabemos
Diversas especificidades técnicas sobre a construção física e os limites de desempenho do robô bicicleta permanecem não confirmadas nos relatórios disponíveis. Os principais fatores desconhecidos incluem:
- O peso total preciso, as dimensões físicas e a capacidade de carga útil do protótipo experimental. - A química específica da bateria, o tempo de operação e o consumo de energia elétrica durante saltos dinâmicos de alta intensidade em comparação com o rolamento em estado estacionário. - A velocidade física e o mecanismo de acionamento mecânico do peso móvel interno, incluindo se utiliza correias lineares, fusos de esferas ou empurradores eletromagnéticos diretos. - As especificações do hardware de bordo, incluindo as unidades de processamento gráfico (GPUs) ou microcontroladores encarregados de processar dados de sensores e a inferência de redes neurais em tempo real. - Como o sistema se comporta em superfícies variáveis, de baixa tração ou deformáveis, como areia solta, lama, gelo ou grama molhada, onde variações no coeficiente de atrito do solo alteram a dinâmica de pouso.
Compreender essas variáveis é fundamental para avaliar se o conceito pode transitar de uma demonstração de laboratório para um hardware comercial ou industrial prático.
## O que acompanhar
Daqui para a frente, vários marcos principais esclarecerão a trajetória e a viabilidade dessa plataforma robótica:
- Publicação de artigos acadêmicos completos revisados por pares em periódicos de robótica detalhando a política de controle subjacente, as funções de recompensa e a metodologia de transferência sim-to-real. - Lançamento de código de software de fonte aberta, ativos de simulação ou esquemas mecânicos, o que permitiria a pesquisadores terceiros replicar e validar os resultados. - Iterações físicas subsequentes testando a plataforma em ambientes externos não estruturados com rajadas de vento imprevisíveis, variações de inclinação e obstáculos escorregadios. - Interesse da indústria ou registros de propriedade intelectual indicando potenciais planos de comercialização para logística militar, municipal ou de inspeção industrial.
Este relato é baseado na reportagem original publicada por Jijo Malayil em 14 de outubro de 2026.
Fonte: Jijo Malayil