روبوت دراجة مرن يستخدم كتلة متحركة داخلية والذكاء الاصطناعي لتنفيذ شقلبات وقفزات
طور باحثون منصة روبوتية ذات عجلتين تجمع بين التعلم المعزز العميق وكتلة داخلية متغيرة المركز لتنفيذ قفزات، والقيام بالحركة على عجلة واحدة، والمناورات البهلوانية في الهواء.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
روبوت دراجة مرن يستخدم كتلة متحركة داخلية والذكاء الاصطناعي لتنفيذ شقلبات وقفزات
طور باحثون منصة روبوتية ذات عجلتين تجمع بين التعلم المعزز العميق وكتلة داخلية متغيرة المركز لتنفيذ قفزات، والقيام بالحركة على عجلة واحدة، والمناورات البهلوانية في الهواء.
تُرجم هذا المقال آليًا بواسطة الذكاء الاصطناعي في غرفة أخبارنا عن الأصل الإنجليزي. اقرأ بالإنجليزية
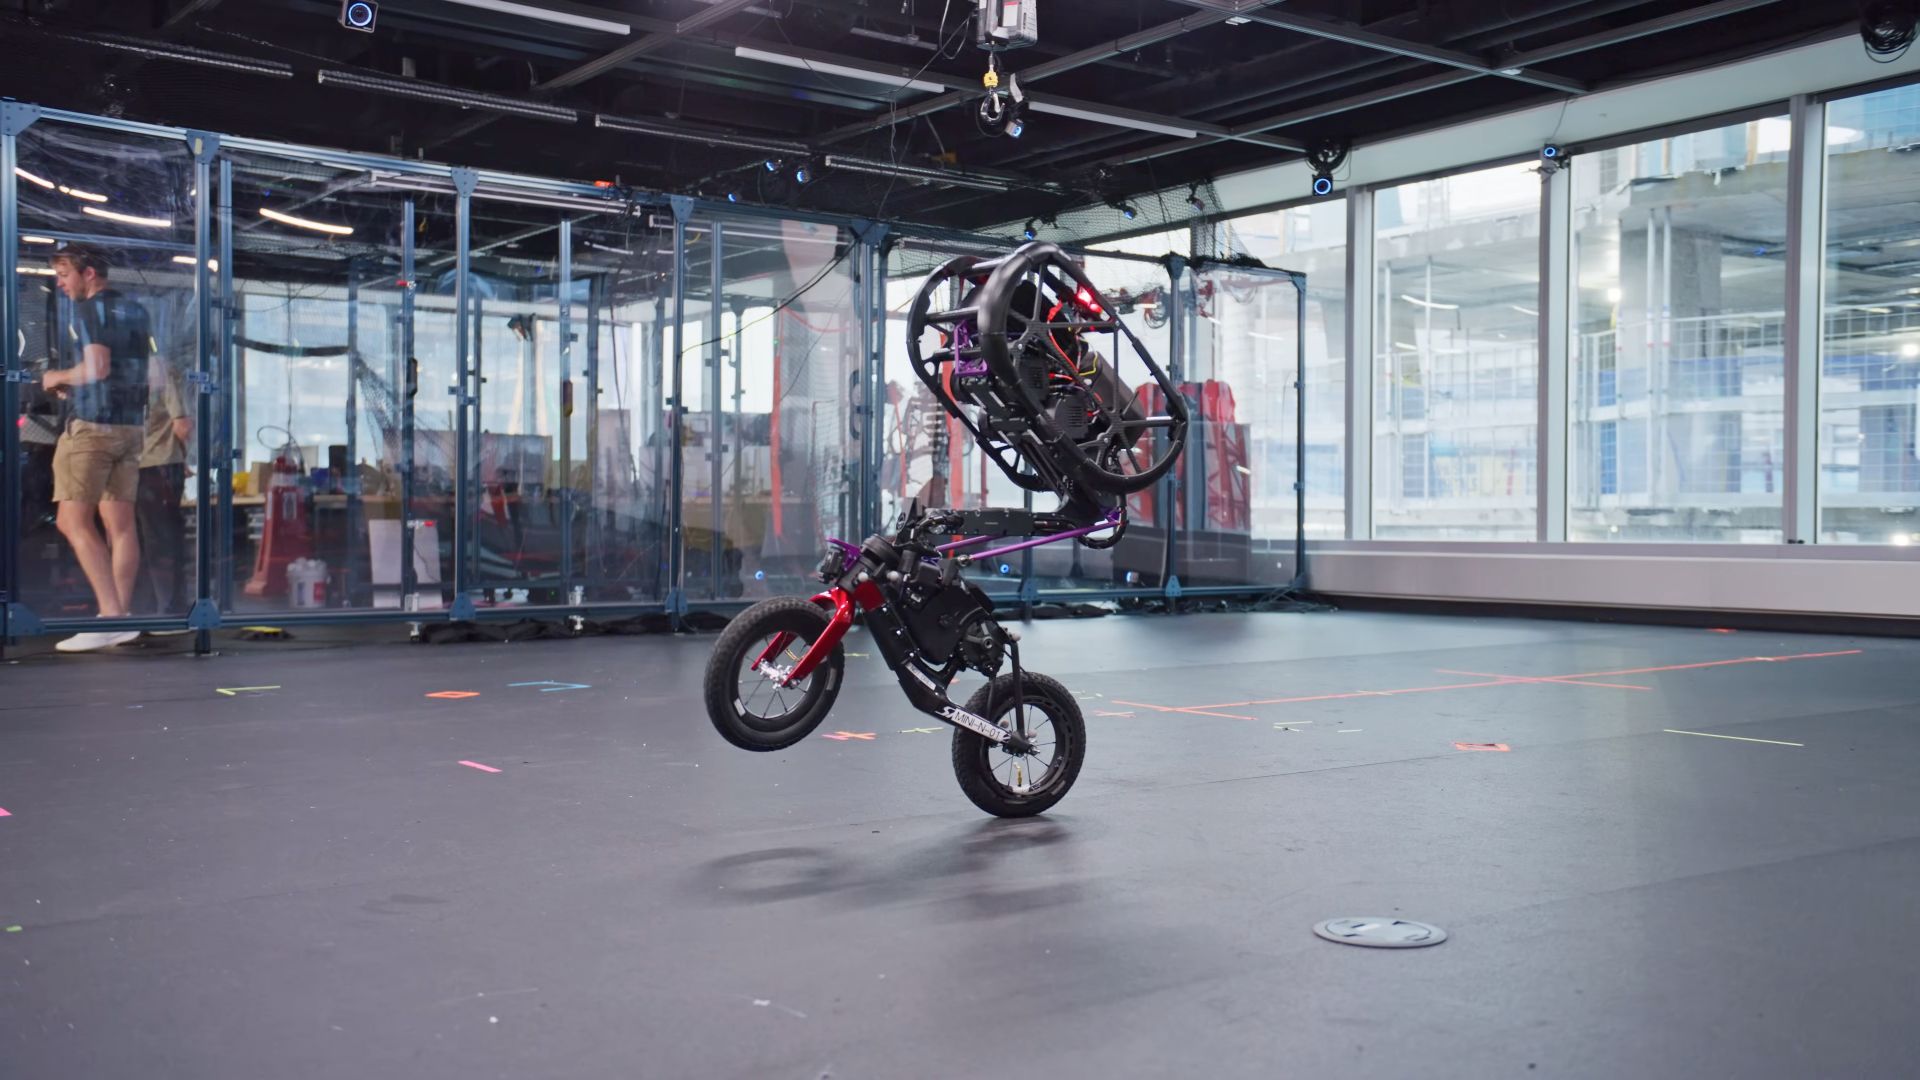
قدم باحثون في مجال الروبوتات روبوتاً متحركاً مستوحى من الدراجة الهوائية قادرًا على تنفيذ مناورات ديناميكية متقدمة، بما في ذلك القفز الجانبي، والشقلبة الأمامية، والتوازن المستمر على عجلة واحدة. وكما أفاد Jijo Malayil، يعتمد هذا النظام الذاتي ذو العجلتين على ذكاء اصطناعي مدرب من خلال التعلم المعزز ومقترن بآلية وزن ذات كتلة متحركة داخلية. وتتيح هذه البنية المركبة للروبوت تغيير مركز ثقله ديناميكياً، مما يسمح له بتنفيذ استعراضات جوية عالية التأثير واستعادة توازنه بسرعة عند الاصطدام بالأرض.
## حقائق رئيسية
- يستخدم الروبوت هيكل دراجة ذات عجلتين تم تحسينه للتنقل في المسارات الضيقة والتوازن الديناميكي. - تم تطوير سياسات التحكم باستخدام خوارزميات التعلم المعزز المدربة في عمليات محاكاة حاسوبية قبل الاختبار الفعلي. - تعمل كتلة متحركة نشطة تُزاح داخل الهيكل كمُحفز تحكم ثانوي إلى جانب التوجيه التقليدي ودوران العجلات. - يمكن للمنصة تنفيذ قفزات جانبية، وشقلبات أمامية، والاستقرار على عجلة واحدة دون فقدان التوازن التشغيلي. - أورد Jijo Malayil تفاصيل القدرات البهلوانية للنظام وتصميم العتاد الصلب في 14 أكتوبر 2026.
## ماذا حدث
في المركبات الأرضية التقليدية ذات العجلتين، يُحافظ عادةً على الاستقرار من خلال الزخم الأمامي، أو تعديلات توجيه العجلة الأمامية، أو حوادير جيروسكوبية خارجية. وتتوسع المنصة التي تم استعراضها مؤخراً في هذه الميكانيكا الكلاسيكية من خلال دمج وزن كتلوي داخلي متغير نشط إلى جانب إطار تحكم متخصص موجه بالتعلم المعزز العميق.
وفقاً لتقارير أعدها Jijo Malayil، ينفذ الروبوت مناورات حادة باستخدام كتلته المتحركة الداخلية لإمالة مركز ثقله فورياً. وعند البدء بشقلبة أمامية أو قفزة جانبية، ينسق الروبوت عزم دوران المحرك عبر عجلاته مع الانزلاق أو إزاحة الكتلة الداخلية في الوقت نفسه. وتولد هذه الحركة زخماً زاوياً كافياً لإطلاق المركبة عن السطح أو دفعها للأمام لتنفيذ شقلبة بهلوانية.
خلال المراحل الجوية—حيث لا يكون لمدخلات التوجيه التقليدية أي تأثير بسبب فقدان تلامس الإطارات مع الأرض—تستمر الكتلة المتحركة في ممارسة عزم تحكم من خلال حفظ الزخم الزاوي. وعند الهبوط، تعالج سياسة التحكم القائمة على الشبكة العصبية فورياً البيانات القياسية عن بعد للمستشعرات المدمجة لإعادة توجيه الكتلة الداخلية وتطبيق عزم دوران تصحيحي للعجلات، مما يمنع الروبوت من الانقلاب أو الانزلاق.
وبالإضافة إلى القفزات الجوية الكاملة والشقلبات الأمامية، يتيح نظام التحكم للروبوت التوازن على عجلة خلفية لأداء حركة السير على عجلة واحدة لفترات طويلة، فضلاً عن القفز جانباً للانتقال عبر الأسطح دون تدوير هيكله. وتدير الآلة هذه المهام بشكل مستقل دون تدخل قائد بشري، معتمدة على الحوسبة المدمجة في الوقت الفعلي لتنفيذ التسلسلات الحركية المعقدة المطلوبة لكل حيلة.
## لماذا يهم هذا الأمر
تعتمد المركبات الأرضية غير المأهولة (UGVs) التي تواجه عقبات عادةً على الحركة متعددة الأرجل، مثل الأنظمة رباعية الأرجل، أو الهياكل المجنزرة الثقيلة لقطع التضاريس الوعرة. ومع ذلك، تتسبب الروبوتات ذات الأرجل والمجنزرة في تعقيد ميكانيكي كبير، وتكاليف تصنيع أعلى، واستهلاك مرتفع للطاقة مقارنة بالمنصات ذات العجلات. وعلى العكس من ذلك، تقتصر الروبوتات ذات العجلات التقليدية عادةً على الأسطح الملساء والمستمرة، وتواجه صعوبة مع الهبوط المفاجئ، أو الحواف العمودية، أو الفجوات الواسعة.
ومن خلال إثبات أن روبوت دراجة خفيف الوزن ذو عجلتين يمكنه القفز فوق العقبات، والقفز جانباً، والتعافي من الانقلابات الكاملة في الهواء، يقدم الباحثون مساراً محتملاً نحو روبوتات أرضية عالية المرونة وموفرة للطاقة. ويمتلك النظام ذو العجلتين حداً أدنى من مساحة التلامس الأرضي، مما يقلل مقاومة التدحرج أثناء النقل الأساسي على الأسطح المستوية. ويدمج دمج قدرات القفز والشقلبة الفجوة في الأداء بين النقل ذي العجلات الموفر للطاقة والأنظمة ذات الأرجل القابلة للتكيف مع التضاريس.
علاوة على ذلك، يسلط نجاح هذا النظام الضوء على التقدم في نقل النماذج من المحاكاة إلى الواقع (sim-to-real) ضمن التعلم المعزز. وتدريب الشبكات العصبية الاصطناعية في محاكيات فيزيائية عالية السرعة يتيح للخوارزميات تجربة ملايين سيناريوهات فشل التحكم دون المخاطرة بالعتاد الصلب. وإثبات أن ميكانيكا الأجسام المتعددة المعقدة—التي تتضمن كتل متغيرة غير خطية وديناميكيات الاصطدام—يمكن تعلمها في المحاكاة ونشرها بنجاح على عتاد عالمي حقيقي يمثل إثباتاً بارزاً لمنهجيات التحكم الروبوتي الحديثة.
وتشمل التطبيقات العملية المحتملة للمنصات ذات العجلتين المرنة عمليات البحث والإنقاذ في المباني المنهارة حيث تنحصر المساحة، والفحص الصناعي داخل رفوف الأنابيب الضيقة، واللوجستيات الحضرية للميل الأخير حيث يتطلب الأمر قفز الحواف وصعود الدرج.
## الخلفية
تطورت تكنولوجيا التوازن الذاتي ذات العجلتين عبر مراحل متميزة خلال العقود القليلة الماضية. واكتسبت أنظمة التوازن الذاتي الديناميكي المبكرة بروزاً تجارياً في عام 2001 مع إطلاق Segway Human Transporter، الذي اعتمد على ميكانيكا البندول المقلوب، والجيروسكوبات الصلبة، ومستشعرات الميل للحفاظ على الاستقرار القائم. وفي عام 2005، عرضت شركة الإلكترونيات اليابانية Murata Manufacturing روبوت الدراجة "Murata Boy"، الذي استخدم عجلة رد فعل داخلية داخل هيكله للحفاظ على التوازن أثناء التوقف أو التحرك بسرعات منخفضة.
واستكشفت منصات البحث اللاحقة حوادير الجيروسكوب للتحكم بالعزم، وعجلات رد الفعل، والمحركات ذات الدفع المباشر وعزم الدوران العالي. وأظهرت المشاريع الأكاديمية، مثل تلك التي أُجريت في ETH Zurich من خلال مشروع "Cubli"، أن عجلات رد الفعل يمكنها القفز وموازنة الهياكل المكعبة على زوايا فردية عن طريق تقليل سرعة الحوادير الدوارة بشكل مفاجئ. وتصميمات هجينة لاحقة، بما في ذلك روبوت Handle من Boston Dynamics الذي قُدم في عام 2017، جمعت الأرجل مع العجلات المدارة بالطاقة للتنقل عبر الدرج والقفز فوق العقبات باستخدام تحفيز هيدروليكي والكتري معقد.
تعتمد نظرية التحكم الكلاسيكية للدراجات الهوائية بشكل كبير على نموذج Whipple للدراجات، وهو صياغة رياضية تصف كيفية تفاعل هندسة التوجيه والسرعة وتوزيع الكتلة والقوى الجيروسكوبية. وتحت أدوات التحكم التقليدية، يتطلب الحفاظ على التوازن توجيه العجلة الأمامية في اتجاه الميل غير المرغوب فيه لتوليد قوة طرد مركزية تعيد الوضعية القائمة.
ومع ذلك، عندما تكون الآلة ذات العجلتين في الهواء أو تعمل بسرعات أماميّة منخفضة أثناء زوايا ميل حادة، تصبح مدخلات التوجيه غير فعالة. وللتغلب على هذا الحد، أقبل مهندسو الروبوتات على التحفيز بالكتلة المتحركة الداخلية (MMA) والجيروسكوبات للتحكم بالعزم (CMGs). وعند اقترانها بخوارزميات التعلم المعزز العميق الحديثة المستضافة في بيئات مثل NVIDIA Isaac Gym أو MuJoCo، يمكن للخوارزميات اكتشاف توقيتات تحفيز معقدة—مثل إزاحة الأوزان الداخلية في أنماط غير متوقعة—قد يصعب على مهندسي التحكم البشريين نمذجتها يدوياً.
## ردود الفعل
يراقب مجتمع الروبوتات الأكاديمي والصناعي بشكل واسع التطورات في الأنظمة القاصرة التحفيز عالية الديناميكية، حيث تدفع هذه المنصات حدود كثافة الطاقة وتكيف أجهزة التحكم. ويقيم مهندسو الروبوتات عموماً بنيات الكتلة المتحركة مقارنة بتقنيات التوازن البديلة، مثل عجلات رد الفعل أو الجيروسكوبات للتحكم بالعزم، مع موازنة المفاضلات في استهلاك الطاقة، وتوزيع الوزن، ونطاق التحكم الترددي.
وبينما توفر عجلات رد الفعل توليد عزم دوران مستمر، فإنها تتطلب غالباً محركات عالية السرعة تستهلك طاقة كهربائية كبيرة وتضيف وزناً مائتاً عند عدم تشغيلها. وفي المقابل، تستفيد أنظمة الكتلة المتحركة من الرافعة الميكانيكية والإزاحة الخطية، والتي يمكن أن تنتج تحولاً سريعاً لمتجهات مركز الثقل باستخدام مشغلات خطية مدمجة.
وتركز الملاحظات المراجعة من القران رسمياً من المؤتمرات التقنية الأوسع—مثل المؤتمر الدولي للروبوتات والأتمتة التابع لـ IEEE (ICRA) أو المؤتمر الدولي للروبوتات والأنظمة الذكية (IROS)—عادةً على حدود السلامة والتكرار والتحمل لسياسات التعلم المعزز هذه. ومن المتوقع أن يفحص مشغلو الميدان وفرق النشر التجاري مدى تكيف نماذج التوازن القائمة على الذكاء الاصطناعي مع الظروف البيئية المتغيرة دون فقدان سلامة التحكم.
## ما لا نعرفه بعد
لا تزال هناك العديد من التفاصيل التقنية المحددة المتعلقة بالبناء الفعلي وحدود الأداء لروبوت الدراجة غير مؤكدة في التقارير المتاحة. وتتضمن العوامل الرئيسية غير المعروفة ما يلي:
- الوزن الإجمالي الدقيق، والأبعاد الفيزيائية، وسعة الحمولة للنموذج الأولي التجريبي. - كيمياء البطارية المحددة، وزمن التشغيل، واستهلاك الطاقة الكهربائية أثناء القفزات الديناميكية عالية الشدة مقارنة بالتدحرج في الحالة المستقرة. - السرعة الفيزيائية وآلية المحرك الميكانيكي للوزن الداخلي المتغير، بما في ذلك ما إذا كان يستخدم محركات سير خطية، أو براغي كروية، أو دافعات كهرومغناطيسية مباشرة. - مواصفات العتاد الصلب المدمج، بما في ذلك وحدات معالجة الرسومات (GPUs) أو المتحكمات الدقيقة المكلفة بمعالجة بيانات المستشعرات واستنتاج الشبكة العصبية في الوقت الفعلي. - كيفية أداء النظام على الأسطح المتغيرة أو منخفضة السحب أو القابلة للتشوه مثل الرمال السائبة أو الطين أو الجليد أو العشب الرطب، حيث تغير اختلافات معامل الاحتكاك الأرضي ديناميكيات الهبوط.
## ما يجب مراقبته
وبالمضي قدماً، ستوضح عدة محطات رئيسية مسار هذه المنصة الروبوتية وجدواها:
- نشر أوراق أكاديمية كاملة محكمة من الأقران في مجلات الروبوتات تفصل سياسة التحكم الأساسية، ودوال المكافأة، ومنهجية النقل من المحاكاة إلى الواقع. - إصدارات شفرات البرامج مفتوحة المصدر، أو أصول المحاكاة، أو المخططات الميكانيكية، مما يسمح للباحثين الآخرين بتكرار النتائج والتحقق من صحتها. - جولات اختبار مادية لاحقة للمنصة في بيئات خارجية غير منظمة تتميز بهبات رياح غير متوقعة، وتغيرات في الميل، وعقبات زلقة. - اهتمام الصناعة أو إيداعات الملكية الفكرية التي تشير إلى خطط تسويق محتملة للوجستيات الفحص العسكري أو البلدي أو الصناعي.
يستند هذا التقرير إلى تغطية أصلية نشرها Jijo Malayil في 14 أكتوبر 2026.
المصدر: Jijo Malayil