Un robot-bicyclette agile utilise une masse mobile interne et l'IA pour exécuter des flips et des sauts
Des chercheurs ont mis au point une plateforme robotique à deux roues qui combine l'apprentissage par renforcement profond et une masse mobile interne pour exécuter des sauts, des roues arrière et des manœuvres acrobatiques en plein vol.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Un robot-bicyclette agile utilise une masse mobile interne et l'IA pour exécuter des flips et des sauts
Des chercheurs ont mis au point une plateforme robotique à deux roues qui combine l'apprentissage par renforcement profond et une masse mobile interne pour exécuter des sauts, des roues arrière et des manœuvres acrobatiques en plein vol.
Cet article a été traduit automatiquement par l'IA de notre rédaction depuis l'original en anglais. Lire en anglais
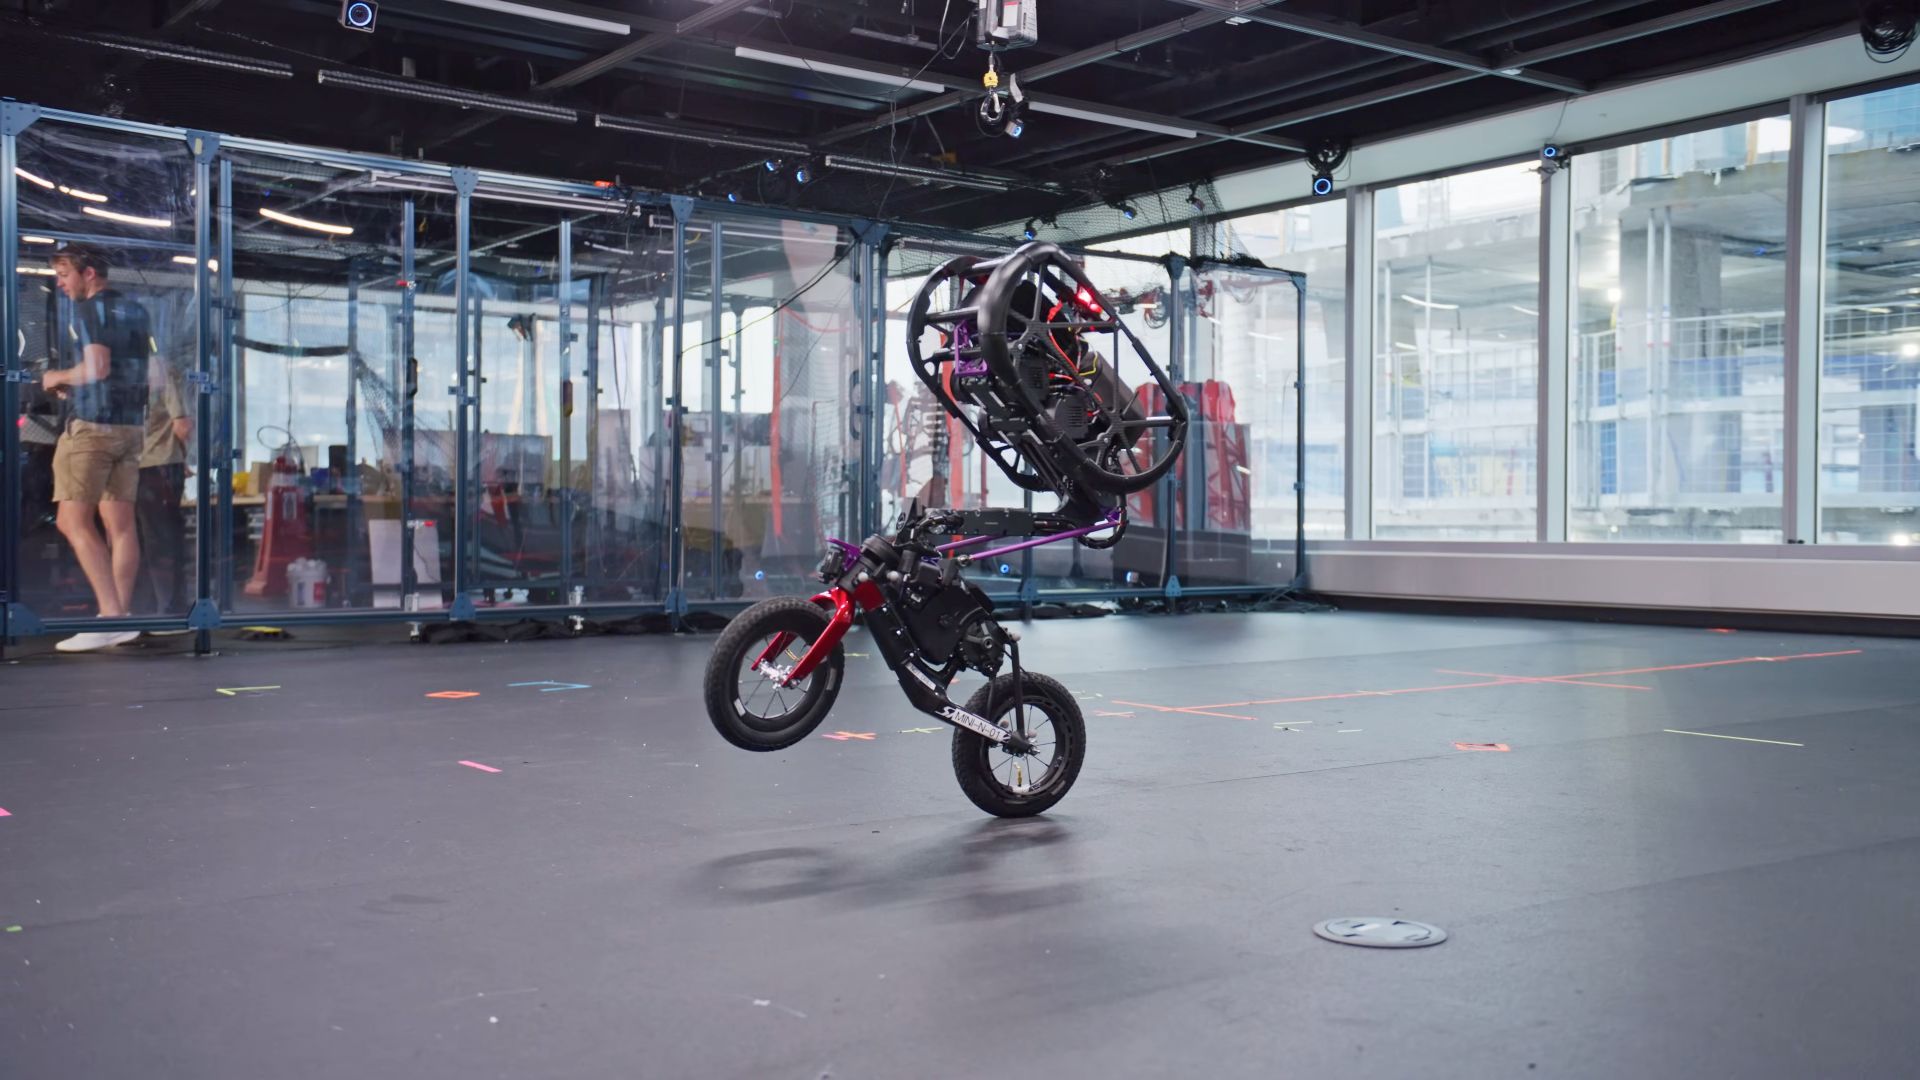
Des chercheurs en robotique ont présenté un robot mobile inspiré d'une bicyclette capable d'exécuter des manœuvres dynamiques avancées, notamment des sauts latéraux, des flips avant et un équilibre prolongé sur une seule roue. Comme le rapporte Jijo Malayil, ce système autonome à deux roues s'appuie sur une intelligence artificielle entraînée par apprentissage par renforcement associée à un mécanisme de masse mobile interne. Cette architecture combinée permet au robot de modifier dynamiquement son centre de gravité, ce qui lui permet d'exécuter des figures aériennes spectaculaires et de retrouver rapidement son équilibre lors de l'impact avec le sol.
## Faits clés
- Le robot utilise une configuration de bicyclette à deux roues optimisée pour la mobilité sur voie étroite et l'équilibrage dynamique. - Les politiques de contrôle ont été développées à l'aide d'algorithmes d'apprentissage par renforcement entraînés dans des simulations informatiques avant les essais physiques. - Une masse mobile active déplacée à l'intérieur du châssis sert d'actionneur de contrôle secondaire aux côtés de la direction traditionnelle et de la rotation des roues. - La plateforme peut exécuter des sauts latéraux, des flips avant et des roues arrière sur une seule roue sans perdre son équilibre opérationnel. - Les détails des capacités acrobatiques du système et de sa conception matérielle ont été rapportés par Jijo Malayil le 14 octobre 2026.
## Ce qui s'est passé
Dans les véhicules terrestres à deux roues classiques, la stabilité est généralement maintenue par le moment d'inertie vers l'avant, l'ajustement de la direction de la roue avant ou des volants d'inertie gyroscopiques externes. La plateforme nouvellement présentée développe ces principes mécaniques classiques en intégrant une masse mobile interne active ainsi qu'un cadre de contrôle spécialisé piloté par l'apprentissage par renforcement profond.
Selon les informations rapportées par Jijo Malayil, le robot exécute des manœuvres agressives en utilisant sa masse mobile interne pour déplacer instantanément son centre de gravité. Lorsqu'il initie un flip avant ou un saut latéral, le robot coordonne le couple moteur de ses roues tout en faisant glisser ou déplacer simultanément la masse interne. Cette action génère un moment cinétique suffisant pour projeter le véhicule au-dessus du sol ou le faire basculer vers l'avant dans un flip acrobatique.
Pendant les phases aériennes — où les commandes de direction traditionnelles n'ont aucun effet en raison de la perte de contact des pneus avec le sol —, la masse mobile continue d'exercer un couple de contrôle grâce à la conservation du moment cinétique. Lors de l'atterrissage, la politique de contrôle basée sur des réseaux de neurones traite immédiatement la télémétrie des capteurs embarqués pour repositionner la masse interne et appliquer un couple correcteur sur les roues, empêchant ainsi le robot de basculer ou de déraper.
En plus des sauts complets et des flips avant, le système de contrôle permet au robot de se maintenir en équilibre sur sa roue arrière pour réaliser des roues arrière prolongées, ainsi que de sauter latéralement pour se déplacer sur des surfaces sans faire pivoter son châssis. La machine accomplit ces tâches de manière autonome, sans intervention d'un pilote humain, en s'appuyant sur des calculs embarqués en temps réel pour exécuter les séquences motrices complexes requises pour chaque figure.
## Pourquoi c'est important
Les véhicules terrestres sans pilote (UGV) confrontés à des obstacles s'appuient généralement sur une locomotion multipède, telle que des systèmes quadrupèdes, ou sur des châssis à chenilles lourds pour franchir des terrains accidentés. Cependant, les robots à pattes et à chenilles entraînent une complexité mécanique importante, des coûts de fabrication plus élevés et une consommation d'énergie supérieure à celle des plateformes à roues. Les robots à roues standard sont au contraire traditionnellement limités à des surfaces lisses et continues, et éprouvent des difficultés face à des dénivelés brusques, des rebords verticaux ou de larges fossés.
En démontrant qu'un robot-bicyclette léger à deux roues peut franchir des obstacles, sauter latéralement et se rétablir après des inversions complètes en plein vol, les chercheurs ouvrent une voie prometteuse vers une robotique terrestre à haute agilité et écoénergétique. Un système à deux roues présente une empreinte au sol minimale, ce qui réduit la résistance au roulement lors des déplacements de base sur des surfaces plates. L'intégration de capacités de saut et de flip comble l'écart de performance entre le transport sur roues économe en énergie et les systèmes à pattes adaptés au terrain.
De plus, le succès de ce système met en lumière les progrès réalisés dans le transfert de la simulation au monde réel (sim-to-real) dans le cadre de l'apprentissage par renforcement. L'entraînement de réseaux de neurones artificiels dans des simulateurs physiques à haute vitesse permet aux algorithmes de tester des millions de scénarios d'échec de contrôle sans risquer d'endommager le matériel physique. Démontrer qu'une mécanique multicorps complexe — impliquant des masses mobiles non linéaires et des dynamiques d'impact — peut être apprise en simulation et déployée avec succès sur du matériel réel constitue une validation remarquable des méthodologies modernes de contrôle robotique.
Les applications concrètes potentielles de ces plateformes agiles à deux roues comprennent les opérations de recherche et de sauvetage dans des structures effondrées où l'espace est restreint, l'inspection industrielle au sein de réseaux de tuyauteries étroits et la logistique urbaine du dernier kilomètre exigeant le franchissement de trottoirs et de marches.
## Contexte
La technologie d'auto-équilibrage à deux roues a évolué au travers de plusieurs phases distinctes au cours des dernières décennies. Les premiers systèmes dynamiques auto-équilibrés ont acquis une notoriété commerciale en 2001 avec la sortie du Segway Human Transporter, qui s'appuyait sur la mécanique du pendule inversé, des gyroscopes à semi-conducteurs et des capteurs d'inclinaison pour maintenir sa stabilité verticale. En 2005, la société d'électronique japonaise Murata Manufacturing a présenté « Murata Boy », un vélo robotisé qui utilisait une roue de réaction interne dans son châssis pour maintenir son équilibre à l'arrêt ou à faible vitesse.
Les plateformes de recherche ultérieures ont exploré les volants d'inertie gyroscopiques à moment de contrôle, les roues de réaction et les moteurs à entraînement direct à fort couple. Des projets académiques, comme ceux menés à l'ETH Zurich avec le projet « Cubli », ont démontré que les roues de réaction pouvaient faire sauter et maintenir en équilibre des structures cubiques sur une seule arête en décélérant brusquement des volants d'inertie en rotation. Plus tard, des conceptions hybrides, notamment le robot Handle de Boston Dynamics présenté en 2017, ont combiné des jambes avec des roues motorisées pour monter des escaliers et franchir des obstacles grâce à un actionnement hydraulique et électrique complexe.
La théorie classique du contrôle des bicyclettes repose largement sur le modèle de vélo de Whipple, une formulation mathématique qui décrit les interactions entre la géométrie de la direction, la vitesse, la répartition de la masse et les forces gyroscopiques. Avec des commandes traditionnelles, le maintien de l'équilibre nécessite d'orienter la roue avant dans la direction d'une inclinaison non souhaitée afin de générer une force centrifuge qui rétablit la position verticale.
Cependant, lorsqu'une machine à deux roues est dans les airs ou évolue à de faibles vitesses vers l'avant à des angles de tangage extrêmes, les commandes de direction deviennent inefficaces. Pour surmonter cette limite, les roboticiens se sont tournés vers l'actionnement par masse mobile interne (MMA) et les gyroscopes à moment de contrôle (CMG). Associés à des algorithmes modernes d'apprentissage par renforcement profond hébergés dans des environnements comme NVIDIA Isaac Gym ou MuJoCo, ces algorithmes peuvent découvrir des séquences d'actionnement complexes — telles que le déplacement de poids internes selon des schémas contre-intuitifs — qu'il serait difficile pour des ingénieurs en automatique de modéliser manuellement.
## Réactions
Les communautés robotiques académiques et industrielles suivent de près les développements des systèmes sous-actionnés hautement dynamiques, car ces plateformes repoussent les limites de la densité de puissance et de l'adaptabilité des contrôleurs. Les ingénieurs en robotique évaluent généralement les architectures à masse mobile par rapport à d'autres techniques d'équilibrage, telles que les roues de réaction ou les gyroscopes à moment de contrôle, en pesant les compromis entre consommation d'énergie, répartition de la masse et bande passante de contrôle.
Si les roues de réaction offrent une génération de couple continue, elles nécessitent souvent des moteurs à haute vitesse qui consomment beaucoup d'énergie électrique et ajoutent un poids mort lorsqu'ils ne sont pas alimentés. En revanche, les systèmes à masse mobile exploitent un levier mécanique et un déplacement linéaire, ce qui permet de modifier rapidement les vecteurs du centre de gravité à l'aide d'actionneurs linéaires compacts.
Les retours évalués par des pairs lors de conférences techniques d'envergure — telles que l'IEEE International Conference on Robotics and Automation (ICRA) ou l'International Conference on Intelligent Robots and Systems (IROS) — se concentrent généralement sur la sécurité, la répétabilité et les limites d'endurance de ces politiques d'apprentissage par renforcement. Les opérateurs de terrain et les équipes de déploiement commercial devraient examiner avec attention la capacité de ces modèles d'équilibrage pilotés par l'IA à s'adapter à des conditions environnementales variables sans perdre l'intégrité de leur contrôle.
## Ce que nous ne savons pas encore
Plusieurs caractéristiques techniques concernant la construction physique et les limites de performance du robot-bicyclette restent non confirmées dans les rapports disponibles. Les principaux facteurs inconnus comprennent :
- Le poids total précis, les dimensions physiques et la capacité de charge utile du prototype expérimental. - La chimie spécifique de la batterie, l'autonomie opérationnelle et la consommation d'énergie électrique lors de sauts dynamiques de haute intensité par rapport à un roulement en régime permanent. - La vitesse physique et le mécanisme d'entraînement mécanique de la masse mobile interne, y compris s'il utilise des courroies linéaires, des vis à billes ou des pousseurs électromagnétiques directs. - Les spécifications matérielles embarquées, notamment les processeurs graphiques (GPU) ou les microcontrôleurs chargés du traitement des données des capteurs et de l'inférence des réseaux de neurones en temps réel. - Les performances du système sur des surfaces variables, à faible adhérence ou déformables telles que le sable meuble, la boue, la glace ou l'herbe mouillée, où les variations du coefficient de frottement au sol modifient la dynamique d'atterrissage.
La compréhension de ces variables est essentielle pour évaluer si le concept peut passer d'une démonstration de laboratoire à un matériel commercial ou industriel pratique.
## Ce qu'il faut surveiller
À l'avenir, plusieurs étapes clés permettront de clarifier la trajectoire et la viabilité de cette plateforme robotique :
- La publication d'articles académiques complets évalués par des pairs dans des revues de robotique, détaillant la politique de contrôle sous-jacente, les fonctions de récompense et la méthodologie de transfert de la simulation au monde réel. - La mise à disposition de code logiciel open-source, d'actifs de simulation ou de schémas mécaniques, ce qui permettrait à des chercheurs tiers de reproduire et de valider les résultats. - Des itérations physiques ultérieures testant la plateforme dans des environnements extérieurs non structurés présentant des rafales de vent imprévisibles, des changements d'inclinaison et des obstacles glissants. - L'intérêt de l'industrie ou des dépôts de propriété intellectuelle indiquant des plans potentiels de commercialisation pour des applications militaires, municipales ou de logistique d'inspection industrielle.
Ce récit est basé sur un reportage original publié par Jijo Malayil le 14 octobre 2026.
Source : Jijo Malayil