Un ágil robot bicicleta utiliza una masa móvil interna e IA para ejecutar volteretas y saltos
Investigadores han desarrollado una plataforma robótica de dos ruedas que combina el aprendizaje por refuerzo profundo con una masa interna móvil para ejecutar saltos, caballitos y maniobras acrobáticas en el aire.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Un ágil robot bicicleta utiliza una masa móvil interna e IA para ejecutar volteretas y saltos
Investigadores han desarrollado una plataforma robótica de dos ruedas que combina el aprendizaje por refuerzo profundo con una masa interna móvil para ejecutar saltos, caballitos y maniobras acrobáticas en el aire.
Este artículo fue traducido automáticamente por la IA de nuestra redacción desde el original en inglés. Leer en inglés
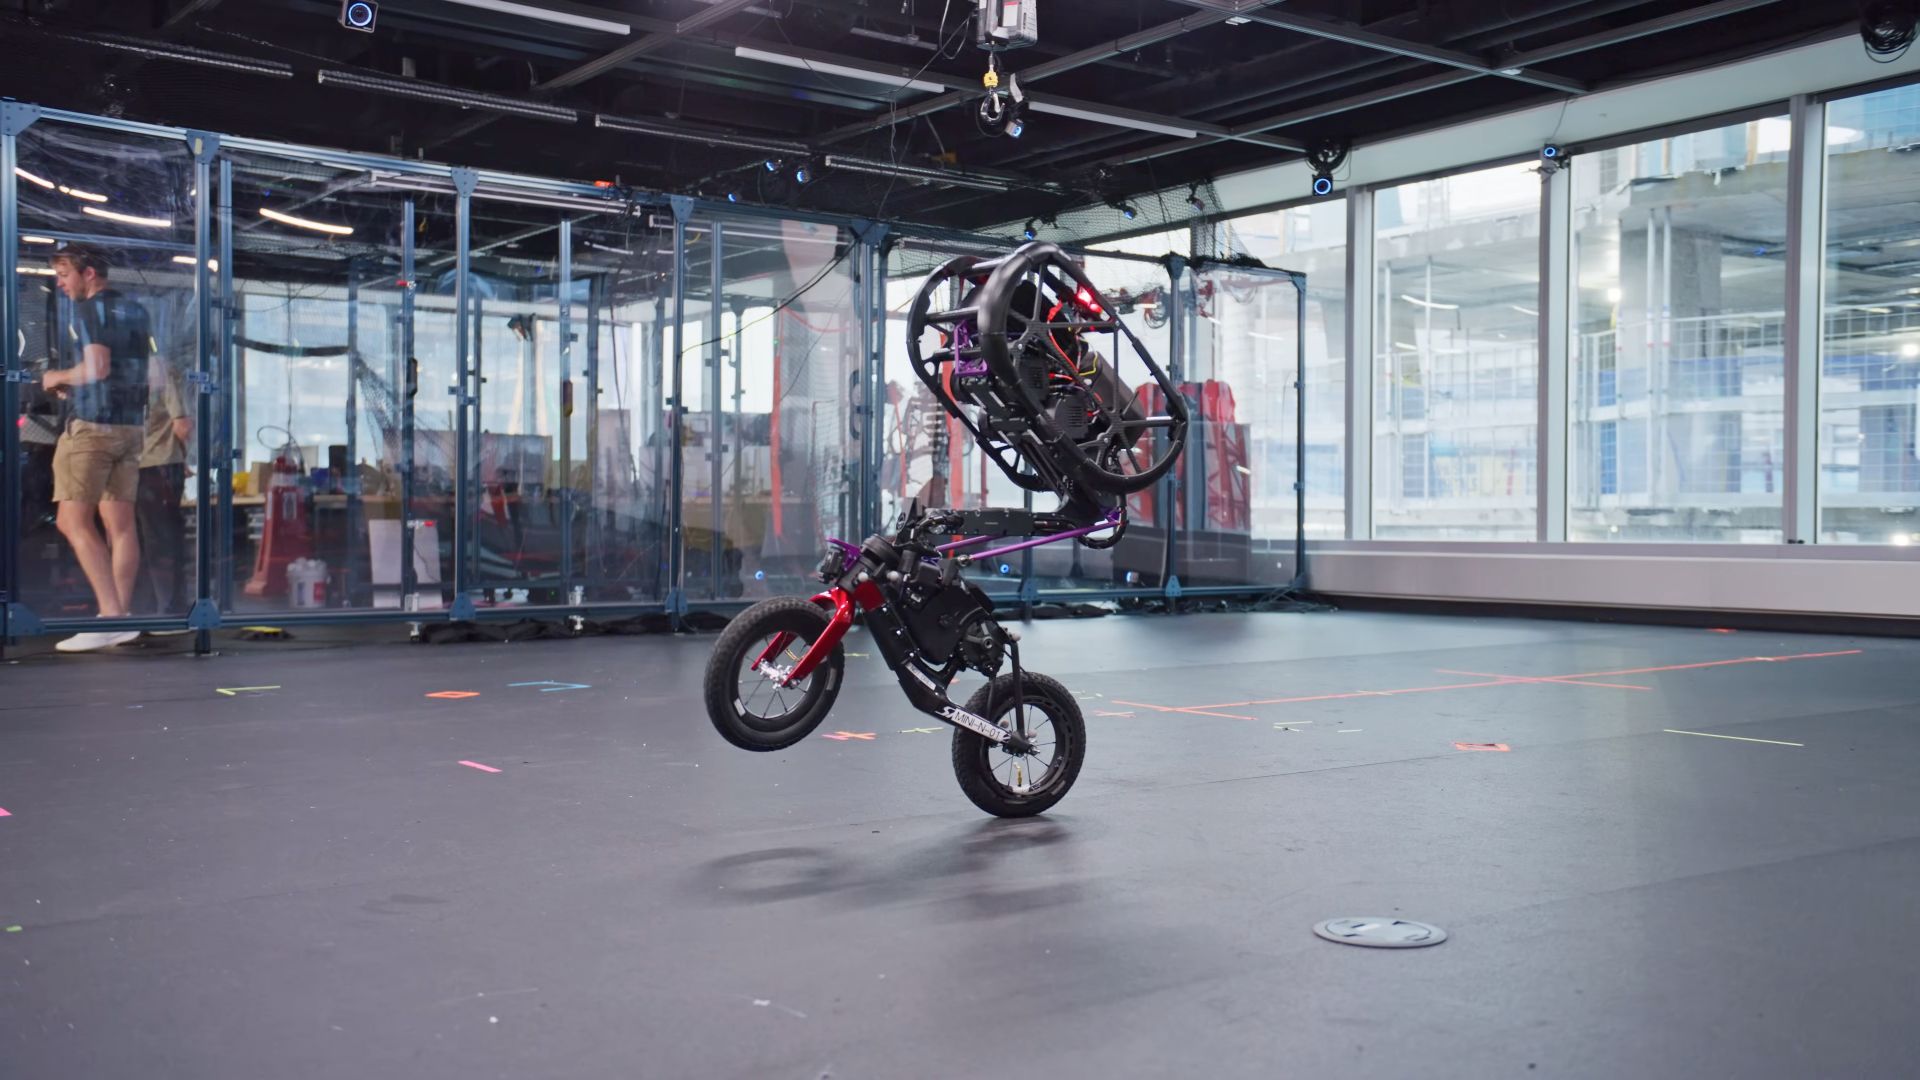
Investigadores en robótica han presentado un robot móvil inspirado en una bicicleta capaz de ejecutar maniobras dinámicas avanzadas, entre las que se incluyen saltos laterales, volteretas hacia adelante y un equilibrio prolongado sobre una sola rueda. Según informó Jijo Malayil, el sistema autónomo de dos ruedas se basa en inteligencia artificial entrenada mediante aprendizaje por refuerzo combinada con un mecanismo de contrapeso de masa móvil interna. Esta arquitectura combinada permite al robot alterar su centro de gravedad de forma dinámica, lo que le permite ejecutar acrobacias aéreas de gran impacto y recuperar rápidamente su equilibrio al impactar con el suelo.
## Datos clave
- El robot utiliza una configuración de bicicleta de dos ruedas optimizada para la movilidad en vías estrechas y el equilibrio dinámico. - Las políticas de control se desarrollaron mediante algoritmos de aprendizaje por refuerzo entrenados en simulaciones por computadora antes de las pruebas físicas. - Una masa móvil activa que se desplaza dentro del chasis actúa como actuador de control secundario junto con la dirección tradicional y la rotación de las ruedas. - La plataforma puede ejecutar saltos laterales, volteretas hacia adelante y caballitos sobre una sola rueda sin perder el equilibrio operativo. - Los detalles de las capacidades acrobáticas y el diseño de hardware del sistema fueron informados por Jijo Malayil el 14 de octubre de 2026.
## Qué ocurrió
En los vehículos terrestres de dos ruedas estándar, la estabilidad se mantiene habitualmente mediante el impulso hacia adelante, ajustes en la dirección de la rueda delantera o volantes de inercia giroscópicos externos. La plataforma presentada recientemente amplía esta mecánica clásica al integrar un contrapeso interno móvil activo junto con un marco de control especializado impulsado por aprendizaje por refuerzo profundo.
Según lo informado por Jijo Malayil, el robot ejecuta maniobras agresivas al utilizar su masa móvil interna para desplazar instantáneamente su centro de gravedad. Al iniciar una voltereta hacia adelante o un salto lateral, el robot coordina los pares de torsión del motor en sus ruedas mientras desliza o desplaza simultáneamente la masa interna. Esta acción genera suficiente momento angular para elevar el vehículo desde la superficie o inclinarlo hacia adelante en una voltereta acrobática.
Durante las fases aéreas —en las que los comandos de dirección tradicionales no tienen efecto debido a la pérdida de contacto de los neumáticos con el suelo—, la masa móvil continúa ejerciendo un par de control mediante la conservación del momento angular. Al aterrizar, la política de control basada en redes neuronales procesa inmediatamente la telemetría de los sensores a bordo para reposicionar la masa interna y aplicar un par corrector en las ruedas, lo que evita que el robot vuelque o derrape.
Además de saltos aéreos completos y volteretas hacia adelante, el sistema de control permite al robot mantenerse en equilibrio sobre su rueda trasera para realizar caballitos prolongados, así como saltar de lado para desplazarse por las superficies sin hacer pivotar su chasis. La máquina gestiona estas tareas de forma autónoma, sin la intervención de un piloto humano, basándose en el cálculo a bordo en tiempo real para ejecutar las complejas secuencias de motor requeridas para cada truco.
## Por qué es importante
Los vehículos terrestres no tripulados (UGV) que se enfrentan a obstáculos suelen recurrir a la locomoción de múltiples patas, como los sistemas cuadrúpedos, o a chasis pesados de orugas para atravesar terrenos difíciles. Sin embargo, los robots de patas y de orugas conllevan una complejidad mecánica considerable, costes de fabricación más elevados y un consumo de energía superior en comparación con las plataformas con ruedas. Por el contrario, los robots con ruedas estándar se ven tradicionalmente limitados a superficies lisas y continuas, y tienen dificultades con desniveles abruptos, salientes verticales o grietas anchas.
Al demostrar que un robot bicicleta de dos ruedas y de peso ligero puede saltar obstáculos, dar saltos laterales y recuperarse de inversiones completas en el aire, los investigadores ofrecen una vía potencial hacia una robótica terrestre de gran agilidad y eficiencia energética. Un sistema de dos ruedas posee una huella mínima sobre el suelo, lo que reduce la resistencia al rodamiento durante el transporte básico en superficies planas. La integración de capacidades de salto y voltereta acorta la brecha de rendimiento entre el transporte con ruedas eficiente en energía y los sistemas de patas adaptables al terreno.
Además, el éxito de este sistema pone de relieve los avances en la transferencia de la simulación a la realidad (sim-to-real) dentro del aprendizaje por refuerzo. El entrenamiento de redes neuronales artificiales en simuladores de física de alta velocidad permite a los algoritmos experimentar millones de escenarios de fallo de control sin arriesgar el hardware físico. Demostrar que una mecánica multicuerpo compleja —que involucra masas móviles no lineales y dinámicas de impacto— puede aprenderse en simulación y desplegarse con éxito en hardware del mundo real representa una validación notable de las metodologías modernas de control robótico.
Las posibles aplicaciones en el mundo real para las plataformas ágiles de dos ruedas incluyen operaciones de búsqueda y rescate en estructuras colapsadas donde el espacio es reducido, inspección industrial en bastidores estrechos de tuberías y logística urbana de última milla donde se requiere saltar bordillos y subir escalones.
## Antecedentes
La tecnología de autoequilibrio de dos ruedas ha evolucionado a través de distintas fases a lo largo de las últimas décadas. Los primeros sistemas dinámicos de autoequilibrio alcanzaron prominencia comercial en 2001 con el lanzamiento del Segway Human Transporter, que se basaba en la mecánica del péndulo invertido, giroscopios de estado sólido y sensores de inclinación para mantener la estabilidad en posición vertical. En 2005, la firma japonesa de electrónica Murata Manufacturing presentó "Murata Boy", una bicicleta robótica que utilizaba una rueda de reacción interna dentro de su chasis para mantener el equilibrio mientras estaba estacionaria o se movía a bajas velocidades.
Las plataformas de investigación posteriores exploraron volantes giroscópicos de momento de control, ruedas de reacción y motores de accionamiento directo de alto par. Proyectos académicos, como los llevados a cabo en la ETH Zurich con el proyecto "Cubli", demostraron que las ruedas de reacción podían hacer saltar y equilibrar estructuras cúbicas sobre vértices individuales desacelerando de forma abrupta los volantes en rotación. Diseños híbridos posteriores, incluido el robot Handle de Boston Dynamics presentado en 2017, combinaron patas con ruedas motorizadas para subir escaleras y saltar obstáculos mediante una compleja actuación hidráulica y eléctrica.
La teoría de control clásica para bicicletas se basa en gran medida en el modelo de bicicleta de Whipple, una formulación matemática que describe cómo interactúan la geometría de la dirección, la velocidad, la distribución de la masa y las fuerzas giroscópicas. Bajo los controles tradicionales, mantener el equilibrio requiere girar la rueda delantera en la dirección de una inclinación no deseada para generar fuerza centrífuga que restaure la posición vertical.
Sin embargo, cuando una máquina de dos ruedas está en el aire o funciona a velocidades de avance bajas con ángulos de inclinación extremos, los comandos de dirección dejan de ser efectivos. Para superar esta limitación, los especialistas en robótica recurrieron a la actuación por masa móvil interna (MMA) y a los giroscopios de momento de control (CMG). Cuando se combinan con algoritmos modernos de aprendizaje por refuerzo profundo alojados en entornos como NVIDIA Isaac Gym o MuJoCo, los algoritmos pueden descubrir tiempos de actuación complejos —como el desplazamiento de pesos internos en patrones contraintuitivos— que a los ingenieros de control humanos les resultaría difícil modelar manualmente.
## Reacciones
Las comunidades robóticas académica e industrial supervisan ampliamente los avances en sistemas subactuados altamente dinámicos, ya que estas plataformas llevan al límite la densidad de potencia y la adaptabilidad de los controladores. Los ingenieros de robótica suelen evaluar las arquitecturas de masa móvil frente a técnicas de equilibrio alternativas, como las ruedas de reacción o los giroscopios de momento de control, sopesando los pros y contras en materia de consumo de energía, distribución de peso y ancho de banda de control.
Si bien las ruedas de reacción ofrecen una generación continua de par, a menudo requieren motores de alta velocidad que consumen una cantidad significativa de energía eléctrica y añaden peso muerto cuando no están alimentados. Los sistemas de masa móvil, por el contrario, utilizan la palanca mecánica y el desplazamiento lineal, lo que puede producir desplazamientos rápidos de los vectores del centro de gravedad utilizando actuadores lineales compactos.
Las evaluaciones formales revisadas por pares de conferencias técnicas más amplias —como la Conferencia Internacional IEEE sobre Robótica y Automatización (ICRA) o la Conferencia Internacional sobre Robots y Sistemas Inteligentes (IROS)— suelen centrarse en la seguridad, la repetibilidad y los límites de resistencia de tales políticas de aprendizaje por refuerzo. Se espera que los operadores de campo y los equipos de despliegue comercial examinen minuciosamente hasta qué punto estos modelos de equilibrio impulsados por IA se adaptan a condiciones ambientales variables sin perder la integridad del control.
## Lo que aún no sabemos
Varios detalles técnicos relativos a la construcción física y a los límites de rendimiento del robot bicicleta siguen sin confirmarse en los informes disponibles. Los factores clave desconocidos incluyen:
- El peso total preciso, las dimensiones físicas y la capacidad de carga útil del prototipo experimental. - La química específica de la batería, la autonomía operativa y el consumo de energía eléctrica durante saltos dinámicos de alta intensidad en comparación con el rodaje en estado estable. - La velocidad física y el mecanismo de accionamiento mecánico del contrapeso móvil interno, incluyendo si utiliza transmisiones por correa lineal, husillos de bolas o empujadores electromagnéticos directos. - Las especificaciones del hardware a bordo, incluidas las unidades de procesamiento gráfico (GPU) o los microcontroladores encargados de procesar los datos de los sensores y la inferencia de la red neuronal en tiempo real. - Cómo funciona el sistema en superficies variables, de baja tracción o deformables como arena suelta, barro, hielo o hierba húmeda, donde las variaciones del coeficiente de fricción del suelo alteran la dinámica de aterrizaje.
Entender estas variables es fundamental para evaluar si el concepto puede pasar de ser una demostración de laboratorio a un hardware comercial o industrial práctico.
## A qué prestar atención
De cara al futuro, varios hitos clave aclararán la trayectoria y la viabilidad de esta plataforma robótica:
- La publicación de artículos académicos completos revisados por pares en revistas de robótica que detallen la política de control subyacente, las funciones de recompensa y la metodología de transferencia de simulación a realidad. - La publicación de código de software de fuente abierta, recursos de simulación o esquemas mecánicos, lo que permitiría a investigadores externos replicar y validar los resultados. - Iteraciones físicas posteriores que prueben la plataforma en entornos exteriores no estructurados con ráfagas de viento impredecibles, cambios de inclinación u obstáculos resbaladizos. - El interés de la industria o solicitudes de propiedad intelectual que indiquen posibles planes de comercialización para la logística militar, municipal o de inspección industrial.
Esta información se basa en el reportaje original publicado por Jijo Malayil el 14 de octubre de 2026.
Fuente: Jijo Malayil