

Исследователи из UC Berkeley представили двуногого робота с открытым исходным кодом, созданного с использованием 3D-печатных деталей
Платформа Berkeley Humanoid Lite предлагает более доступную конструкцию с открытым исходным кодом, разработанную для расширения возможностей исследователей в области робототехники и независимых разработчиков.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Исследователи из UC Berkeley представили двуногого робота с открытым исходным кодом, созданного с использованием 3D-печатных деталей
Платформа Berkeley Humanoid Lite предлагает более доступную конструкцию с открытым исходным кодом, разработанную для расширения возможностей исследователей в области робототехники и независимых разработчиков.
Эта статья переведена автоматически нашим редакционным ИИ с английского оригинала. Читать на английском
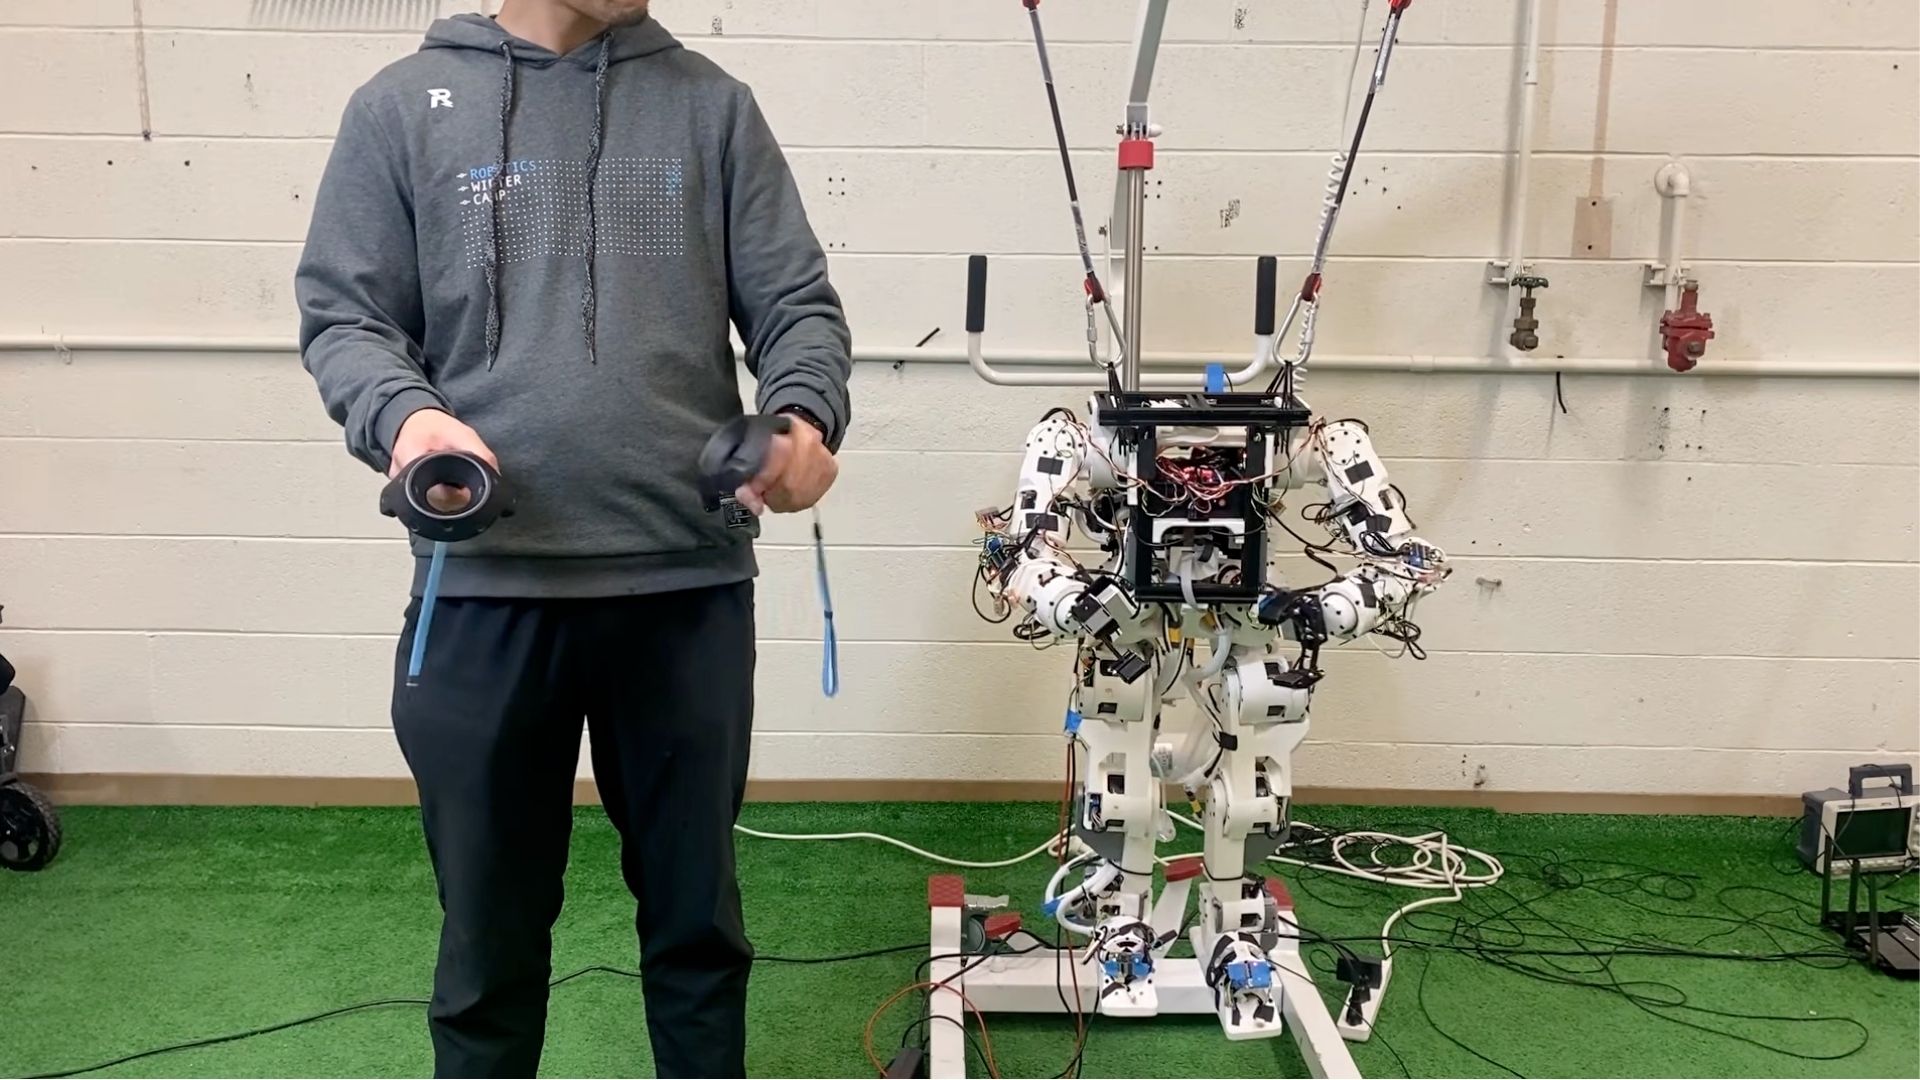
Инженеры и специалисты по компьютерным наукам из Калифорнийского университета в Беркли (University of California, Berkeley) выпустили аппаратную платформу с открытым исходным кодом для двуногой робототехники, представив легкую гуманоидную систему, созданную преимущественно из 3D-печатных конструктивных компонентов. Проект под названием Berkeley Humanoid Lite, подробно описанный в материале технологического журналиста Jijo Malayil от 31 августа 2026 года, призван значительно снизить финансовые и технические барьеры, связанные со сборкой и тестированием двуногих робототехнических систем. Публикуя в открытом доступе полные файлы цифровых проектов, механические чертежи и спецификации компонентов, команда разработчиков стремится предоставить академическим лабораториям, разработчикам программного обеспечения и независимым исследователям доступную базу для тестирования алгоритмов управления движением и систем воплощенного искусственного интеллекта (embodied artificial intelligence).
## Key facts - Инженерные группы из UC Berkeley опубликовали чертежи недорогого робототехнического каркаса Berkeley Humanoid Lite с открытым исходным кодом. - Конструкция аппаратного обеспечения в значительной степени опирается на 3D-печатные компоненты, что позволяет производить детали децентрализованно с использованием настольных 3D-принтеров. - Проект направлен на снижение затрат на закупку оборудования для двуногой робототехники, которая традиционно требовала специализированной механической обработки и проприетарных цепочек поставок. - Все цифровые CAD-модели, спецификации материалов (BOM) и файлы конструкций предоставляются бесплатно для использования в некоммерческих и коммерческих исследованиях. - Первое сообщение о выпуске системы было опубликовано Jijo Malayil 31 августа 2026 года.
## What happened Выпуск Berkeley Humanoid Lite знаменует целенаправленную попытку академических разработчиков демократизировать создание гуманоидного оборудования. Исторически исследования в области передвижения (локомоции) и балансировки полноразмерных роботов требовали доступа к дорогим платформам индивидуальной сборки, созданным специализированными промышленными поставщиками. Проект из Беркли обходит традиционные производственные ограничения за счет аддитивных технологий, позволяя исследователям печатать на 3D-принтере основные элементы конструкции, такие как конечности, кронштейны туловища и крепления шарниров, с использованием стандартных термопластичных материалов или армированных композитных нитей.
Согласно материалу Jijo Malayil, платформа предоставляет доступную стартовую точку для инженеров, стремящихся протестировать алгоритмы обучения с подкреплением и управления в реальном времени на физическом оборудовании без риска больших финансовых потерь из-за механических поломок. Двуногие системы, используемые в исследованиях балансировки, склонны к частым падениям на начальных этапах обучения, что делает прочные и недорогие в замене 3D-печатные компоненты практичным конструктивным решением.
Репозиторий с открытым исходным кодом, распространяемый командой из Беркли, включает подробные файлы систем автоматизированного проектирования (CAD), описывающие геометрию рамы, точки крепления двигателей и узлы сочленения суставов. Сочетая 3D-печатные корпуса с готовыми электрическими приводами (актуаторами) и серийными контроллерами двигателей, архитектура снижает зависимость от запатентованных редукторов или узлов индивидуальной разработки. Разработчики могут скачать модели конструкций, напечатать физическое шасси на стандартных 3D-принтерах, работающих по технологии послойного наплавления (FDM) или стереолитографии (SLA), и собрать устройство, используя стандартный крепеж и серийную управляющую электронику.
## Why it matters Появление открытой 3D-печатной гуманоидной платформы решает одну из самых острых проблем в области робототехники — значительный разрыв в доступе к оборудованию между крупными технологическими корпорациями и небольшими университетскими или независимыми исследовательскими лабораториями. Проприетарные гуманоидные платформы от коммерческих поставщиков часто стоят десятки или сотни тысяч долларов за единицу, что делает физическую проверку алгоритмов локомоции недоступной для бюджета многих университетских кафедр и независимых разработчиков.
Перевод основной физической структуры на аддитивное производство в Berkeley Humanoid Lite значительно снижает требования к капитальным затратам. Недорогая и ремонтопригодная база позволяет исследователям проводить физические испытания с высоким уровнем риска, такие как динамическая ходьба, передвижение по пересеченной местности и отработка маневренности, где падения и поломки неизбежны. Если 3D-печатный сегмент конечности ломается при падении, исследователи могут заново напечатать деталь за несколько часов с минимальными затратами на материал, вместо того чтобы ждать недели поставки выточенных из металла деталей от специализированных поставщиков.
Кроме того, стандартизированное оборудование с открытым исходным кодом ускоряет воспроизводимость исследований в мировом сообществе машинного обучения. В исследованиях ИИ бенчмарки алгоритмов часто страдают от различий в аппаратном обеспечении разных тестовых сред. Широко доступная открытая аппаратная модель позволяет исследователям из различных институтов тестировать одни и те же стратегии управления, модели обучения с подкреплением и архитектуры нейронных сетей на идентичных физических шасси, формируя единые эмпирические стандарты устойчивости, энергоэффективности и точности движений двуногих роботов.
## The background За последнее десятилетие гуманоидная робототехника прошла стремительную эволюцию, обусловленную параллельным прогрессом в области искусственных нейронных сетей, компьютерного зрения и высокомоментных электродвигателей. Исторически человекоподобные системы разрабатывались почти исключительно крупными институциональными структурами или хорошо финансируемыми промышленными лабораториями. Ранние новаторские платформы, такие как проект ASIMO от Honda, запущенный в 2000-х годах, опирались на многомиллионное оборудование индивидуальной разработки, специализированные гидравлические системы и закрытое проприетарное ПО, препятствовавшее внешним модификациям или дешевому воспроизведению.
В последние годы в отрасли наблюдается раскол между высококапиталоемкими коммерческими гуманоидными программами и академическими инициативами с открытым аппаратным обеспечением. Частные технологические компании и стартапы с венчурным финансированием — включая Tesla с проектом Optimus, Boston Dynamics с электрическим Atlas, Figure AI и китайскую Unitree Robotics — инвестировали миллиарды долларов в масштабирование полноразмерных гуманоидных роботов для промышленности, логистики и бытовой сферы. Хотя такие компании, как Unitree, представили коммерческие бюджетные модели (например, G1 и H1), снизив цену до десятков тысяч долларов, эти системы остаются закрытыми аппаратными платформами, зависимыми от коммерческих цепочек поставок.
Параллельно программные фреймворки с открытым исходным кодом, такие как Robot Operating System (ROS и ROS 2), в сочетании с открытыми физическими проектами вроде платформы для манипуляций Mobile ALOHA от Стэнфордского университета, продемонстрировали силу сообщества. Выпуск Berkeley Humanoid Lite стал продолжением этой открытой философии в сфере платформ для передвижения двуногих роботов. Используя модульные принципы проектирования, разработанные в сообществах открытых беспилотников и любительской робототехники, команда из Беркли опирается на десятилетний прогресс в области недорогих планетарных редукторов, приводов прямого хода и инструментов быстрого прототипирования, которые сделали настольное производство способным справляться с конструкционными нагрузками.
## Reaction Анонс платформы Berkeley Humanoid Lite вызвал интерес в академическом сообществе робототехников и среди разработчиков открытого оборудования. Университетские исследователи, особенно специализирующиеся на обучении с подкреплением и воплощенном искусственном интеллекте, неоднократно призывали к созданию доступных аппаратных платформ, дополняющих симуляторы, такие как NVIDIA Isaac Sim и MuJoCo. Отраслевые аналитики отмечают: пока коммерческие предприятия ориентируются на промышленные задачи с высокой грузоподъемностью, академическим институтам требуются гибкие и легкоремонтируемые тестовые стенды, предназначенные для быстрых итеративных экспериментов.
Ожидается, что организации по защите открытого оборудования и независимые робототехники изучат CAD-файлы платформы и производственные допуски для оценки сложности сборки и долговечности конструкции. Поставщики электроники и производители наборов для любителей также, вероятно, будут следить за реакцией на проект, чтобы оценить целесообразность выпуска готовых комплектов компонентов (например, специализированных кабельных жгутов, запрограммированных контроллеров двигателей и наборов крепежа) для упрощения сборки разработчиками без специальной подготовки.
## What we don't know yet Хотя первичный релиз раскрывает общую концепцию Berkeley Humanoid Lite, несколько ключевых технических и операционных параметров остаются неподтвержденными в текущих отчетах:
- **Total Bill of Materials (BOM) Cost:** Точная базовая стоимость закупки всех необходимых приводов, микроконтроллеров, аккумуляторов, датчиков и пластиковой нити для печати не была полностью детализирована в первоначальных обзорах. - **Structural Payload and Torque Tolerances:** Максимальная грузоподъемность 3D-печатных суставов конечностей при длительных динамических нагрузках или жестких приземлениях еще требует подтверждения в ходе широких эмпирических испытаний. - **Battery Life and Operational Runtime:** Информация о продолжительности непрерывной работы, показателей энергопотребления и отводе тепла от электродвигателей пока не задокументирована в полном объеме. - **Software Stack Integration:** Степень включения предварительно настроенных алгоритмов управления, скриптов переноса из симуляции в реальность (sim-to-real) и узлов ROS 2 непосредственно в первоначальный релиз репозитория не была подробно описана.
Уточнение этих операционных ограничений станет критически важным для определения того, сможет ли система служить полноценным инструментом для научных исследований или же останется главным образом наглядным пособием для обучения.
## What to watch Развитие платформы Berkeley Humanoid Lite будет зависеть от нескольких ключевых этапов в сфере разработки программного обеспечения и практического внедрения:
- **GitHub Repository Adoption and Forks:** Скорость, с которой независимые разработчики, университетские лаборатории и авторы открытого ПО создают форки, вносят изменения и отправляют pull requests в официальный репозиторий проекта, покажет уровень вовлеченности сообщества. - **Third-Party Component Kit Availability:** Начнут ли коммерческие поставщики оборудования предлагать готовые комплекты двигателей и конструктивных элементов, чтобы снизить порог входа для организаций, не имеющих профессионального оборудования для 3D-печати. - **Sim-to-Real Benchmark Demonstrations:** Видеопрезентации и научные работы, демонстрирующие успешный перенос алгоритмов локомоции, обученных в симуляторе, на физическое 3D-печатное оборудование. - **Academic Conference Presentations:** Публикация технических докладов с детальным описанием характеристик платформы на предстоящих крупных конференциях по робототехнике, таких как IEEE International Conference on Robotics and Automation (ICRA) и International Conference on Intelligent Robots and Systems (IROS).
По мере того как исследовательские группы начнут собирать и тестировать Berkeley Humanoid Lite в независимых лабораторных условиях, данные о надежности в реальных условиях покажут, способны ли 3D-печатные двуногие конструкции стать надежной основой для передовых исследований динамической локомоции.
***
Reporting for this article is based on initial news coverage published by Jijo Malayil on August 31, 2026.
Источник: Jijo Malayil

