

Des chercheurs de l'UC Berkeley lancent un robot bipède open-source conçu avec des pièces imprimées en 3D
La plateforme Berkeley Humanoid Lite propose une conception structurelle open-source et à bas coût afin d'élargir l'accès aux chercheurs en robotique et aux développeurs indépendants.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Des chercheurs de l'UC Berkeley lancent un robot bipède open-source conçu avec des pièces imprimées en 3D
La plateforme Berkeley Humanoid Lite propose une conception structurelle open-source et à bas coût afin d'élargir l'accès aux chercheurs en robotique et aux développeurs indépendants.
Cet article a été traduit automatiquement par l'IA de notre rédaction depuis l'original en anglais. Lire en anglais
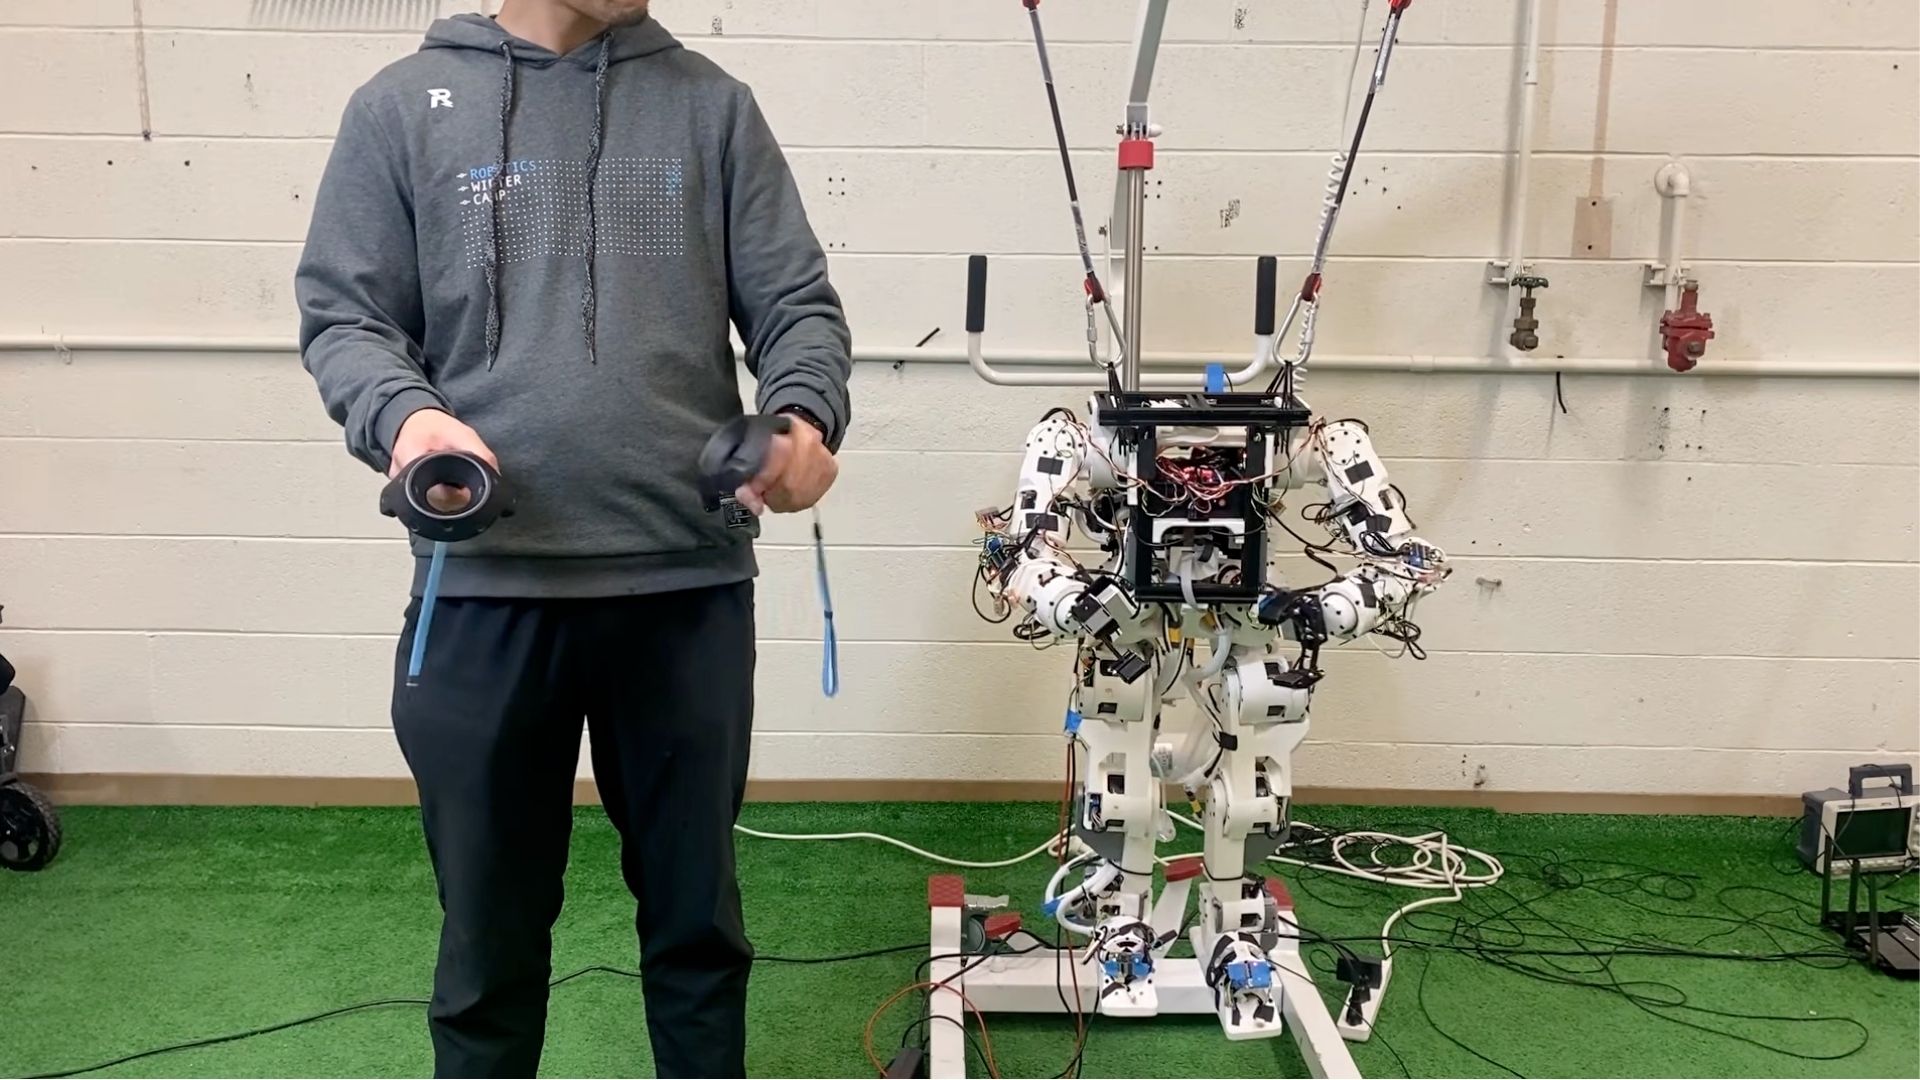
Des ingénieurs et informaticiens de l'Université de Californie à Berkeley ont publié une plateforme matérielle open-source pour la robotique bipède, dévoilant un système humanoïde léger principalement construit à partir de composants structurels imprimés en 3D. Le projet, nommé Berkeley Humanoid Lite et détaillé dans un article du média spécialisé en technologie Jijo Malayil le 31 août 2026, est conçu pour réduire considérablement les obstacles financiers et techniques liés à la construction et à l'expérimentation de matériel robotique à deux jambes. En diffusant en ligne des fichiers de conception numérique complets, des plans mécaniques et des spécifications de composants, l'équipe d'ingénierie vise à fournir aux laboratoires académiques, aux développeurs de logiciels et aux chercheurs indépendants une base accessible pour tester des algorithmes de contrôle du mouvement et des systèmes d'intelligence artificielle incarnée.
## Faits marquants - Des équipes d'ingénierie de l'UC Berkeley ont publié des plans de conception open-source pour un châssis robotique à bas coût nommé Berkeley Humanoid Lite. - La conception matérielle repose largement sur des composants structurels imprimés en 3D, permettant une fabrication décentralisée à l'aide d'outils de fabrication additive de bureau. - Le projet vise à réduire les coûts d'approvisionnement en matériel pour la robotique bipède, qui nécessitait traditionnellement un usinage spécialisé et des chaînes d'approvisionnement propriétaires. - Tous les modèles CAO numériques, les spécifications de la liste des matériaux et les fichiers structurels sont mis à disposition gratuitement pour une adaptation à la recherche commerciale et non commerciale. - Les premiers articles sur le lancement du système ont été publiés par Jijo Malayil le 31 août 2026.
## Ce qui s'est passé Le lancement du Berkeley Humanoid Lite marque un effort délibéré des développeurs académiques pour démocratiser la construction de matériel humanoïde. Historiquement, la recherche sur la locomotion et l'équilibre des robots humanoïdes nécessitait l'accès à des plateformes coûteuses, usinées sur mesure et développées par des fournisseurs industriels spécialisés. Le projet de Berkeley contourne les goulots d'étranglement de la fabrication traditionnelle en s'appuyant sur la fabrication additive, ce qui permet aux chercheurs d'imprimer en 3D des éléments structurels centraux tels que les membres, les supports de buste et les fixations d'articulations à l'aide de matériaux thermoplastiques standards ou de filaments composites renforcés.
Selon les informations de Jijo Malayil, la plateforme offre un point d'entrée accessible aux ingénieurs souhaitant tester des algorithmes d'apprentissage par renforcement et de contrôle en temps réel sur du matériel physique sans risquer de pertes financières prohibitives dues à des crashs mécaniques. Les systèmes bipèdes inhérents à la recherche sur l'équilibre sont sujets à des chutes fréquentes lors des phases initiales d'entraînement, ce qui fait des composants imprimés en 3D, durables et facilement remplaçables, une stratégie structurelle pratique.
Le dépôt open-source distribué par l'équipe de Berkeley comprend des fichiers complets de conception assistée par ordinateur (CAO) détaillant la géométrie du châssis, les positions des supports de moteur et les points d'articulation des joints. En associant des boîtiers structurels imprimés en 3D à des actionneurs électriques prêts à l'emploi et à des contrôleurs de moteur disponibles dans le commerce, l'architecture réduit la dépendance aux réducteurs propriétaires ou aux assemblages sur mesure. Les développeurs peuvent télécharger les modèles structurels, imprimer le châssis physique sur des imprimantes standard à dépôt de fil fondu (FDM) ou de stéréolithographie (SLA), et assembler l'unité en utilisant des fixations industrielles standards et de l'électronique de contrôle commerciale.
## Pourquoi c'est important La disponibilité d'un cadre humanoïde open-source imprimé en 3D répond à l'un des goulots d'étranglement les plus persistants de la recherche en robotique : la forte disparité d'accès au matériel entre les grands groupes technologiques et les petits laboratoires académiques ou indépendants. Les plateformes humanoïdes propriétaires des fournisseurs commerciaux coûtent souvent des dizaines ou des centaines de milliers de dollars par unité, ce qui place la validation physique des algorithmes de locomotion hors du budget de nombreux départements universitaires et développeurs de logiciels indépendants.
En basculant la structure physique principale vers la fabrication additive, le Berkeley Humanoid Lite réduit considérablement les investissements en capital nécessaires. Une base matérielle à bas coût et réparable permet aux chercheurs de mener des essais physiques à haut risque — tels que la marche dynamique agressive, la navigation de terrain et l'entraînement à l'agilité — où les chutes et les casses mécaniques sont des conséquences attendues. Lorsqu'un segment de membre imprimé en 3D se fracture lors d'une chute, les chercheurs peuvent réimprimer la pièce de rechange en quelques heures pour un coût matériel minime, au lieu d'attendre des semaines des pièces métalliques usinées sur mesure auprès de fournisseurs spécialisés.
De plus, un matériel open-source standardisé accélère la recherche reproductible au sein de la communauté mondiale de l'apprentissage automatique. Dans la recherche en intelligence artificielle, les évaluations d'algorithmes (benchmarks) souffrent souvent des variations matérielles d'un environnement de test à un autre. Un modèle matériel ouvert et largement accessible permet à des chercheurs de différentes institutions de tester les mêmes politiques de contrôle, modèles d'apprentissage par renforcement et architectures de réseaux neuronaux sur des châssis physiques identiques, établissant ainsi des références empiriques standards pour la stabilité bipède, l'efficacité énergétique et la fidélité des mouvements.
## Contexte La robotique humanoïde a connu une évolution structurelle rapide au cours de la dernière décennie, stimulée par les progrès parallèles dans les réseaux neuronaux artificiels, la vision par ordinateur et la technologie des moteurs électriques à couple élevé. Historiquement, les systèmes humanoïdes étaient développés presque exclusivement par de grandes entités institutionnelles ou des laboratoires industriels bien financés. Les premières plateformes pionnières, comme le projet ASIMO de Honda lancé dans les années 2000, reposaient sur du matériel sur mesure se chiffrant en millions de dollars, des systèmes hydrauliques spécialisés et des piles logicielles propriétaires fermées qui empêchaient toute modification externe ou réplication à bas coût.
Ces dernières années, l'industrie a connu une scission entre les programmes humanoïdes commerciaux à fort capital et les initiatives académiques de matériel ouvert. Des entreprises technologiques privées et des start-ups financées par du capital-risque — notamment Tesla avec son projet Optimus, Boston Dynamics avec l'Atlas électrique, Figure AI et l'entreprise chinoise Unitree Robotics — ont injecté des milliards de dollars pour développer des robots humanoïdes grandeur nature destinés à la fabrication industrielle, à la logistique et à l'assistance domestique. Bien que des entreprises comme Unitree aient introduit des modèles commerciaux plus abordables tels que le G1 et le H1 pour abaisser les prix d'achat à des dizaines de milliers de dollars, ces systèmes restent des plateformes matérielles fermées soumises aux chaînes d'approvisionnement des fournisseurs commerciaux.
Parallèlement, les cadres logiciels open-source tels que le Robot Operating System (ROS et ROS 2), combinés à des projets physiques open-source comme la plateforme de manipulation Mobile ALOHA de l'Université Stanford, ont démontré la puissance de la robotique portée par la communauté. Le lancement du Berkeley Humanoid Lite représente une extension de cette philosophie ouverte aux plateformes de locomotion bipède du corps entier. En utilisant des principes de conception modulaire pionniers dans les écosystèmes de drones open-source et la robotique amateur, l'équipe de Berkeley s'appuie sur une décennie de progrès dans les réducteurs planétaires à bas coût, les actionneurs à entraînement direct et les outils de prototypage rapide qui ont rendu la fabrication de bureau de plus en plus capable de supporter des charges structurelles.
## Réactions L'annonce de la plateforme Berkeley Humanoid Lite a suscité de l'intérêt au sein de la robotique académique et des communautés de matériel open-source. Les chercheurs universitaires, en particulier ceux spécialisés dans l'apprentissage par renforcement et l'intelligence artificielle incarnée, ont régulièrement réclamé des plateformes matérielles accessibles pour compléter les cadres de simulation tels que NVIDIA Isaac Sim et MuJoCo. Les analystes du secteur notent que si les entreprises commerciales se concentrent sur des capacités industrielles à forte charge utile, les institutions académiques ont besoin de bancs d'essai agiles et facilement réparables, conçus spécifiquement pour une expérimentation itérative rapide.
Les organisations de défense du matériel open-source et les roboticiens indépendants devraient analyser les fichiers CAO et les tolérances de fabrication de la plateforme pour évaluer la complexité d'assemblage et la résistance structurelle. Les fournisseurs d'électronique et les fabricants de kits pour amateurs devraient également suivre la réception du projet pour évaluer s'il convient de proposer des packages de composants pré-assemblés, tels que des faisceaux de câblage sur mesure, des contrôleurs de moteur préprogrammés et des kits de fixations, afin de simplifier la construction pour les constructeurs non spécialisés.
## Ce que l'on ne sait pas encore Bien que la version initiale établisse la philosophie de conception globale du Berkeley Humanoid Lite, plusieurs paramètres techniques et opérationnels clés restent à confirmer dans les rapports actuels :
- **Coût total de la liste des matériaux (BOM) :** Le prix de base exact pour s'approvisionner complètement en actionneurs, microcontrôleurs, batteries, capteurs et filaments d'impression requis n'a pas été entièrement détaillé dans les premiers résumés. - **Charge utile structurelle et tolérances de couple :** La capacité de charge maximale des articulations des membres imprimées en 3D sous des contraintes dynamiques soutenues ou lors d'atterrissages à fort impact reste à vérifier par des tests empiriques approfondis. - **Autonomie de la batterie et temps de fonctionnement :** Les informations concernant la durée de fonctionnement continu, les métriques de consommation d'énergie et la gestion de la dissipation thermique pour les actionneurs électriques ne sont pas encore entièrement documentées. - **Intégration de la pile logicielle :** La mesure dans laquelle les algorithmes de contrôle préconfigurés, les scripts de transfert de la simulation au monde réel (sim-to-real) et les nœuds ROS 2 sont inclus directement dans la version initiale du dépôt n'a pas été entièrement détaillée.
La clarification de ces limites opérationnelles sera essentielle pour déterminer si le système peut fonctionner comme un outil de travail de recherche actif ou principalement comme un outil de démonstration pédagogique.
## À surveiller La trajectoire de la plateforme Berkeley Humanoid Lite dépendra de plusieurs étapes à venir dans le développement logiciel et le déploiement physique :
- **Adoption du dépôt GitHub et bifurcations (forks) :** Le rythme auquel les développeurs indépendants, les laboratoires académiques et les contributeurs open-source bifurquent, modifient et soumettent des demandes de tirage (pull requests) sur le dépôt officiel du projet indiquera l'engagement de la communauté au sens large. - **Disponibilité de kits de composants tiers :** Si des fournisseurs de matériel commercial commencent à proposer des packages de moteurs et de structures pré-assemblés afin d'abaisser le seuil pour les institutions ne disposant pas d'équipement d'impression 3D haut de gamme. - **Démonstrations de référence de la simulation au monde réel (Sim-to-Real) :** Les démonstrations vidéo et les articles de recherche empirique montrant le transfert réussi de politiques de locomotion par apprentissage par renforcement entraînées en simulation vers le matériel physique imprimé en 3D. - **Présentations lors de conférences académiques :** La soumission d'articles techniques détaillant les métriques de performance de la plateforme lors des principales conférences de robotique à venir, telles que l'IEEE International Conference on Robotics and Automation (ICRA) et l'International Conference on Intelligent Robots and Systems (IROS).
Alors que les équipes de recherche commencent à assembler et à tester sous contrainte le Berkeley Humanoid Lite dans des environnements de laboratoire indépendants, les données de durabilité en conditions réelles révéleront si les structures bipèdes imprimées en 3D peuvent prendre en charge de manière fiable la recherche avancée sur la locomotion dynamique.
***
La rédaction de cet article s'appuie sur la couverture médiatique initiale publiée par Jijo Malayil le 31 août 2026.
Source : Jijo Malayil

