

باحثون في UC Berkeley يطلقون روبوتاً ثنائي الأرجل مفتوح المصدر يعتمد على أجزاء مطبوعة ثلاثية الأبعاد
توفر منصة Berkeley Humanoid Lite تصميماً هيكلياً مفتوح المصدر وأقل تكلفة لتوسيع نطاق الوصول أمام باحثي الروبوتات والمطورين المستقلين.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
باحثون في UC Berkeley يطلقون روبوتاً ثنائي الأرجل مفتوح المصدر يعتمد على أجزاء مطبوعة ثلاثية الأبعاد
توفر منصة Berkeley Humanoid Lite تصميماً هيكلياً مفتوح المصدر وأقل تكلفة لتوسيع نطاق الوصول أمام باحثي الروبوتات والمطورين المستقلين.
تُرجم هذا المقال آليًا بواسطة الذكاء الاصطناعي في غرفة أخبارنا عن الأصل الإنجليزي. اقرأ بالإنجليزية
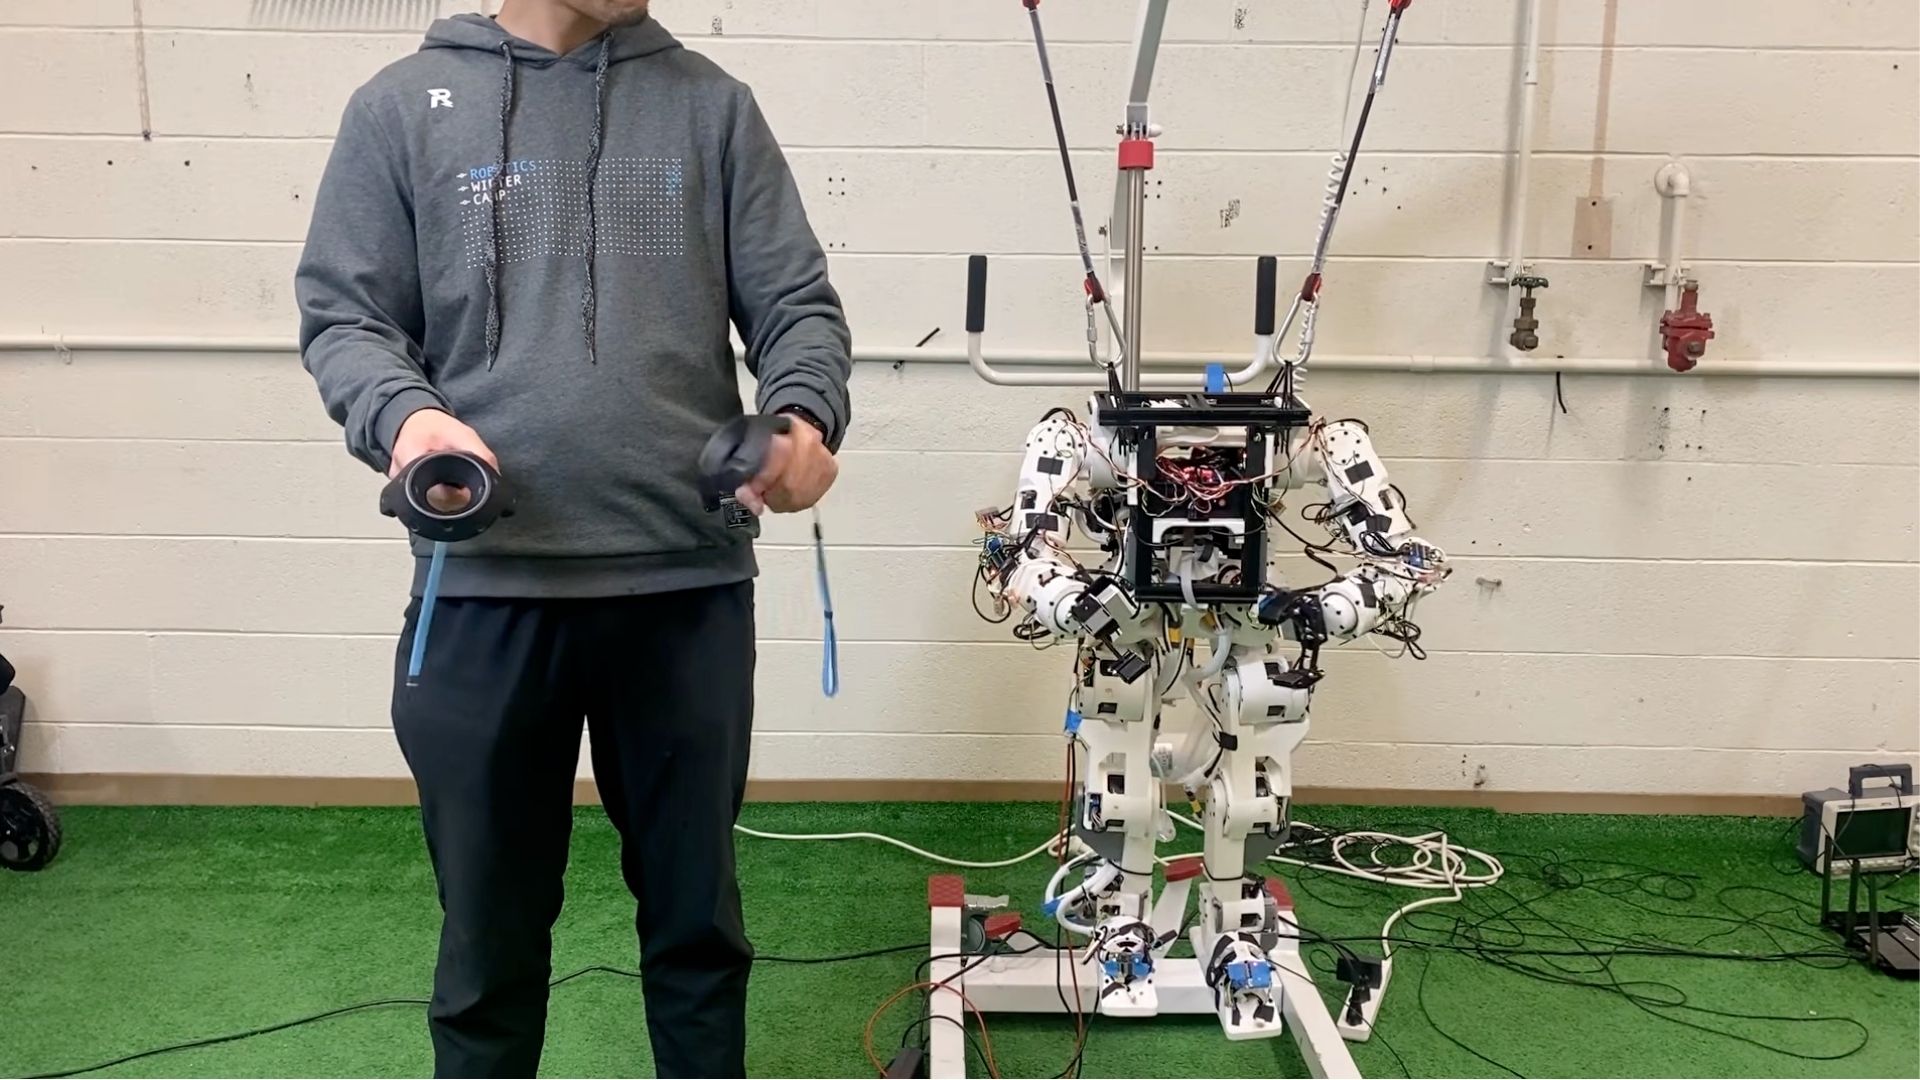
أطلق مهندسون وعلماء حاسوب في University of California, Berkeley منصة عتاد صلب مفتوحة المصدر للروبوتات ثنائية الأرجل، حيث قدموا نظاماً شبيه بالبشر (Humanoid) خفيف الوزن ومصنوعاً بشكل كبير من مكونات هيكلية مطبوعة ثلاثية الأبعاد. وصُمم المشروع، الذي يحمل اسم Berkeley Humanoid Lite وتطرق إليه تقرير صحفي لمنفذ الصحافة التقنية Jijo Malayil في August 31, 2026، لخفض العوائق المالية والفنية المرتبطة ببناء وتجربة الروبوتات ثنائية الأرجل بشكل كبير. ويهدف الفريق الهندسي، من خلال توزيع ملفات التصميم الرقمي الكاملة والمخططات الميكانيكية ومواصفات المكونات عبر الإنترنت، إلى تزويد المختبرات الأكاديمية ومطوري البرامج والباحثين المستقلين بقاعدة متاح لتجربة خوارزميات التحكم في الحركة وأنظمة الذكاء الاصطناعي المجسد.
## Key facts - نشرت فرق الهندسة في UC Berkeley مخططات تصميم مفتوحة المصدر لهيكل روبوتي أقل تكلفة يُدعى Berkeley Humanoid Lite. - يعتمد تصميم العتاد بشكل واسع على مكونات هيكلية مطبوعة ثلاثية الأبعاد، مما يسمح بالتصنيع اللامركزي باستخدام أدوات التصنيع التجميعي المكتبية. - يهدف المشروع إلى خفض تكاليف شراء العتاد الصلب للروبوتات ثنائية الأرجل، والتي كانت تتطلب تقليدياً تصنيعاً آلياً متخصصاً وسلاسل توريد احتكارية. - تتوفر جميع نماذج CAD الرقمية ومواصفات قائمة المواد والملفات الهيكلية مجاناً لأغراض البحث العلمي التجاري وغير التجاري. - نُشر التقرير الأولي حول إطلاق النظام بواسطة Jijo Malayil في August 31, 2026.
## What happened ويمثل إطلاق Berkeley Humanoid Lite جهداً متعمداً من جانب المطورين الأكاديميين لإتاحة بناء عتاد الروبوتات الشبيهة بالبشر للجميع. وتاريخياً، كان البحث في مجال الحركة والتوازن للروبوتات كاملة الجسم يتطلب الوصول إلى منصات مصنعة آلياً ومخصصة ومكلفة طورها موردون صناعيون متخصصون. ويتجاوز مشروع Berkeley اختناقات التصنيع التقليدية من خلال الاعتماد على التصنيع التجميعي، مما يسمح للباحثين بطباعة أجزاء هيكلية رئيسية ثلاثية الأبعاد مثل الأطراف، وحوامل الجذع، ومفاصل التثبيت باستخدام مواد بلاستيكية حرارية قياسية أو ألياف مركبة مقواة.
ووفقاً لتقرير Jijo Malayil، توفر المنصة نقطة دخول ميسورة للمهندسين الذين يسعون لاختبار خوارزميات التعلم المعزز والتحكم في الوقت الفعلي على عتاد صلب فعلي دون المخاطرة بخسائر مالية باهظة ناجمة عن حوادث الاصطدام الميكانيكية. وتكون الأنظمة ثنائية الأرجل المتأصلة في أبحاث التوازن عرضة للسقوط المتكرر خلال مراحل التدريب الأولية، مما يجعل المكونات المطبوعة ثلاثية الأبعاد والمتينة والقابلة للاستبدال بتكلفة زهيدة إستراتيجية هيكلية عملية.
ويتضمن مستودع المصدر المفتوح الذي وزعه فريق Berkeley ملفات تصميم بمساعدة الحاسوب (CAD) شاملة تفصّل هندسة الهيكل، ومواضع تثبيت المحركات، ونقاط تمفصل المفاصل. ومن خلال الجمع بين الأغلفة الهيكلية المطبوعة ثلاثية الأبعاد والمحركات الكهربائية الجاهزة ووحدات التحكم في المحركات المتاحة تجارياً، يقلل هذا التصميم المعماري من الاعتماد على علب التروس الاحتكارية أو التجميعات المخصصة. ويمكن للمطورين تنزيل النماذج الهيكلية، وطباعة الهيكل الفيزيائي على طابعات النمذجة بالترسيب المنصهر (FDM) أو المجسمات الضوئية (SLA) القياسية، وتجميع الوحدة باستخدام أدوات التثبيت الصناعية القياسية والإلكترونيات الذكية الجاهزة للتحكم.
## Why it matters يعالج توفر إطار عمل روبوتي شبيه بالبشر مفتوح المصدر ومطبوع ثلاثي الأبعاد إحدى أكثر العقبات استمراراً في أبحاث الروبوتات: التفاوت الشديد في إمكانية الوصول إلى العتاد الصلب بين التكتلات التكنولوجية للشركات والمختبرات الأكاديمية أو المستقلة الصغيرة. وغالباً ما تتكلف المنصات الشبيهة بالبشر المملوكة لشركات تجارية عشرات أو مئات الآلاف من الدولارات للوحدة الواحدة، مما يجعل التحقق الفعلي من خوارزميات الحركة خارج ميزانية العديد من الأقسام الجامعية ومطوري البرامج المستقلين.
ومن خلال نقل الهيكل الفيزيائي الرئيسي إلى التصنيع التجميعي، يخفض مشروع Berkeley Humanoid Lite النفقات الرأسمالية بشكل كبير. وتتيح قاعدة العتاد الصلب منخفضة التكلفة والقابلة للإصلاح للباحثين إجراء تجارب فيزيائية عالية المخاطر — مثل المشي الديناميكي الجريء، والتنقل في التضاريس، وتدريبات الرشاقة — حيث تكون نتائج السقوط والكسر الميكانيكي متوقعة. وعندما ينكسر جزء من طرف مطبوع ثلاثي الأبعاد أثناء السقوط، يمكن للباحثين إعادة طباعة الجزء البديل خلال ساعات بتكلفة مواد ضئيلة، بدلاً من الانتظار لأسابيع للحصول على بدائل معدنية مصنعة آلياً خصيصاً من موردين متخصصين.
وعلاوة على ذلك، يسارع العتاد الصلب القياسي مفتوح المصدر من وتيرة الأبحاث القابلة لإعادة الإنتاج عبر مجتمع التعلم الآلي العالمي. في أبحاث الذكاء الاصطناعي، غالباً ما تعاني المعايير المرجعية للخوارزميات من التفاوت في العتاد بين بيئات الاختبار المختلفة. ويسمل نموذج العتاد المفتوح واسع النطاق الباحثين في مؤسسات مختلفة من اختبار سياسات التحكم نفسها، ونماذج التعلم المعزز، وبنيات الشبكات العصبية على هياكل فيزيائية متطابقة، مما يرسخ قواعد مرجعية تجريبية معيارية للاستقرار ثنائي الأرجل، وكفاءة الطاقة، ودقة الحركة.
## The background شهدت الروبوتات الشبيهة بالبشر تطوراً هيكلياً سريعاً خلال العقد الماضي، مدفوعة بتقدم متوازٍ في الشبكات العصبية الاصطناعية، والرؤية الحاسوبية، وتكنولوجيا المحركات الكهربائية ذات العزم العالي. وتاريخياً، كانت الأنظمة الشبيهة بالبشر تُطور حصرياً تقريباً من قبل كيانات مؤسسية كبيرة أو مختبرات صناعية ذات تمويل جيد. واعتمدت المنصات الرائدة المبكرة، مثل مشروع ASIMO من شركة Honda الذي أُطلق في العقد الأول من القرن الحادي والعشرين، على عتاد مخصص بملايين الدولارات، وأنظمة هيدروليكية متخصصة، وبرمجيات احتكارية مغلقة منعت التعديل الخارجي أو التكرار منخفض التكلفة.
وفي السنوات الأخيرة، شهدت الصناعة انقساماً بين برامج الروبوتات الشبيهة بالبشر التجارية ذات رأس المال الضخم والمبادرات الأكاديمية للعتاد المفتوح. فقد ضخت شركات التكنولوجيا الخاصة والشركات الناشئة الممولة من رأس المال الاستثماري — بما في ذلك Tesla مع مشروع Optimus، وBoston Dynamics مع روبوت Atlas الكهربائي، وFigure AI، وUnitree Robotics ومقرها الصين — مليارات الدولارات لتوسيع نطاق الروبوتات الشبيهة بالبشر كاملة الحجم المخصصة للتصنيع الصناعي، والخدمات اللوجستية، والدعم المنزلي. وفي حين قدمت شركات مثل Unitree نماذج تجارية أقل تكلفة مثل G1 وH1 لخفض أسعار الشراء إلى نطاق عشرات الآلاف من الدولارات، فإن هذه الأنظمة تظل منصات عتاد مغلقة تخضع لسلاسل توريد البائعين التجاريين.
بالتزامن مع ذلك، أثبتت أطر البرمجيات مفتوحة المصدر مثل نظام تشغيل الروبوت (ROS وROS 2)، إلى جانب المشاريع الفيزيائية مفتوحة المصدر مثل منصة التلاعب Mobile ALOHA من Stanford University، قوة الروبوتات القائمة على المجتمع. ويمثل تقديم Berkeley Humanoid Lite امتداداً لهذه الفلسفة المفتوحة لتشمل منصات الحركة ثنائية الأرجل كاملة الجسم. ومن خلال استخدام مبادئ التصميم المجزأ (المودولار) التي رُودت في أنظمة الطائرات المسيرة مفتوحة المصدر وروبوتات الهواة، يبني فريق Berkeley على عقد من التقدم في علب التروس الكوكبية منخفضة التكلفة، والمحركات ذات الدفع المباشر، وأدوات التنمذج السريع التي جعلت التصنيع المكتبي قارداً بشكل متزايد على التعامل مع الأحمال الهيكلية.
## Reaction أثار الإعلان عن منصة Berkeley Humanoid Lite اهتماماً واسعاً عبر أوساط الروبوتات الأكاديمية ومجتمعات العتاد الصلب مفتوح المصدر. ودعا الباحثون الجامعيون، وخاصة المتخصصين في التعلم المعزز والذكاء الاصطناعي المجسد، باستمرار إلى توفير منصات عتاد صلب ميسورة التكلفة لتكملة أطر المحاكاة مثل NVIDIA Isaac Sim وMuJoCo. ويشير محللو القطاع إلى أنه بينما تركز المؤسسات التجارية على القدرات الصناعية ذات الحمولة الثقيلة، فإن المؤسسات الأكاديمية تتطلب منصات اختبار مرنة وسهلة الإصلاح مصممة خصيصاً للتجريب التكراري السريع.
ومن المتوقع أن تقوم المنظمات الداعمة للعتاد مفتوح المصدر ومطوروا الروبوتات المستقلون بمراجعة ملفات CAD وحسبان التفاوتات التصنيعية للمنصة لتقييم تعقيد التجميع والتحمل الهيكلي. كما يُتوقع أن يراقب مورو الإلكترونيات ومصنعو مجموعات أدوات الهواة أصداء المشروع لتقييم ما إذا كانوا سيقدمون حزم مكونات مجمعة مسبقاً، مثل حزم الأسلاك المخصصة، ووحدات التحكم في المحركات المبرمجة مسبقاً، ومجموعات أدوات التثبيت، لتسهيل عملية البناء للبناة غير المتخصصين.
## What we don't know yet بينما يرسخ الإصدار الأولي الفلسفة التصميمية الشاملة لـ Berkeley Humanoid Lite، تظل عدة معايير تقنية وتشغيلية رئيسية غير مؤكدة في التقارير الحالية:
- **التكلفة الإجمالية لقائمة المواد (BOM):** لم يتم إدراج السعر الأساسي الدقيق لشراء جميع المحركات، والمتحكمات الدقيقة، والبطاريات، وأجهزة الاستشعار، وخيوط الطباعة المطلوبة بالكامل في الملخصات الأولية. - **حمولات الهيكل وتحملات عزم الدوران:** لا تزال السعة القصوى لتحمل الأحمال لمفاصل الأطراف المطبوعة ثلاثية الأبعاد تحت الضغوط الديناميكية المستمرة أو الهبوط عالي التأثير بحاجة إلى التحقق من خلال اختبارات تجريبية واسعة. - **عمر البطارية وزمن التشغيل:** لا تزال المعلومات المتعلقة بمدة التشغيل المستمر، ومقاييس استهلاك الطاقة، وإدارة التبدد الحراري للمحركات الكهربائية غير موثقة بالكامل بعد. - **تكامل حزمة البرمجيات:** لم يتم تفصيل مدى تضمين خوارزميات التحكم التهيئة مسبقاً، وسكريبتات النقل من المحاكاة إلى الواقع (sim-to-real)، وعقد ROS 2 مباشرة داخل إصدار المستودع الأولي بشكل كامل.
وسيكون توضيح هذه الحدود التشغيلية أمراً حاسماً لتحديد ما إذا كان النظام يمكنه العمل كأداة بحثية نشطة أو بشكل أساسي كأداة عرض تعليمية.
## What to watch سيعتمد مسار منصة Berkeley Humanoid Lite على عدة محطات رئيسية قادمة عبر تطوير البرمجيات والنشر الفيزيائي:
- **اعتماد مستودع GitHub والتفرعات (Forks):** سيرمز المعدل الذي يقوم به المطورون المستقلون والمختبرات الأكاديمية والمساهمون في المصادر المفتوحة بتفريع مستودع المشروع الرسمي وتعديله وتجميع طلبات السحب (pull requests) إلى تفاعل مجتمعي واسع. - **توفر مجموعات المكونات من أطراف ثالثة:** ما إذا كان موردو العتاد التجاريون سيبدأون في تقديم حزم محركات وهياكل مجمعة مسبقاً لخفض العتبة أمام المؤسسات التي تفتقر إلى معدات طباعة ثلاثية الأبعاد متطورة. - **عروض معيارية لنقل المحاكاة إلى الواقع (Sim-to-Real):** العروض التوضيحية بالفيديو والأوراق البحثية التجريبية التي تظهر النقل الناجح لسياسات حركة التعلم المعزز المدربة في المحاكاة إلى العتاد الفيزيائي المطبوع ثلاثي الأبعاد. - **العروض التقديمية في المؤتمرات الأكاديمية:** تقديم الأوراق الفنية التي تفصل مقاييس أداء المنصة في المؤتمرات الرئيسية القادمة للروبوتات، مثل مؤتمر IEEE الدولي للروبوتات والأتمتة (ICRA) والمؤتمر الدولي للروبوتات والأنظمة الذكية (IROS).
ومع بدء فرق البحث في تجميع Berkeley Humanoid Lite واختبار إجهاده في بيئات المختبرات المستقلة، ستكشف بيانات المتانة في العالم الحقيقي عما إذا كانت الهياكل ثنائية الأرجل المطبوعة ثلاثية الأبعاد يمكنها دعم أبحاث الحركة الديناميكية المتقدمة بآمان وموثوقية.
***
تستند التقارير الواردة في هذا المقال إلى التغطية الإخبارية الأولية التي نشرها Jijo Malayil في August 31, 2026.
المصدر: Jijo Malayil

