

Investigadores de UC Berkeley lanzan robot bípedo de código abierto equipado con piezas impresas en 3D
La plataforma Berkeley Humanoid Lite ofrece un diseño estructural de código abierto y menor costo para ampliar el acceso a investigadores en robótica y desarrolladores independientes.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Investigadores de UC Berkeley lanzan robot bípedo de código abierto equipado con piezas impresas en 3D
La plataforma Berkeley Humanoid Lite ofrece un diseño estructural de código abierto y menor costo para ampliar el acceso a investigadores en robótica y desarrolladores independientes.
Este artículo fue traducido automáticamente por la IA de nuestra redacción desde el original en inglés. Leer en inglés
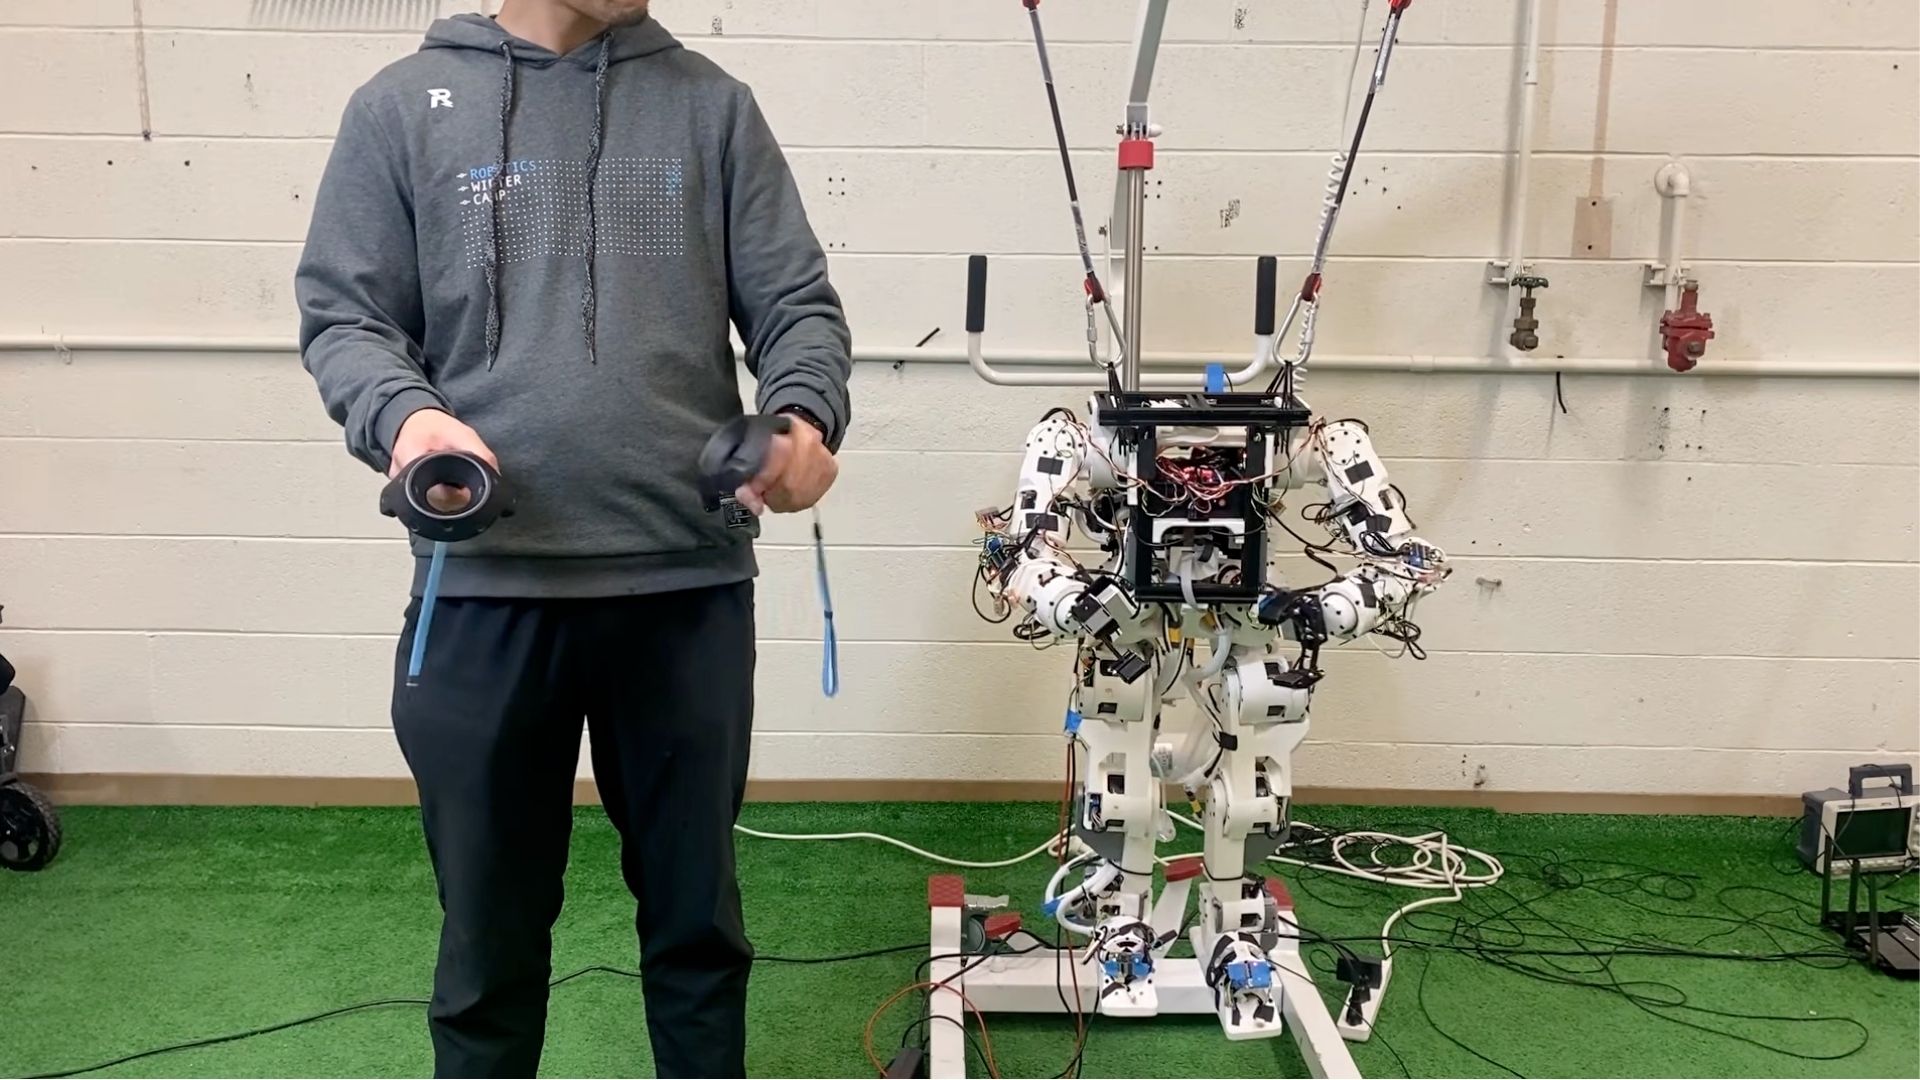
Ingenieros e informáticos de la University of California, Berkeley han lanzado una plataforma de hardware de código abierto para robótica bípeda, presentando un sistema humanoide ligero construido en gran medida con componentes estructurales impresos en 3D. El proyecto, bautizado como Berkeley Humanoid Lite y detallado en un informe del medio de periodismo tecnológico Jijo Malayil el 31 de agosto de 2026, está diseñado para reducir significativamente las barreras financieras y técnicas asociadas con la construcción y experimentación en hardware robótico de dos piernas. Al distribuir en línea los archivos de diseño digital completos, los planos mecánicos y las especificaciones de los componentes, el equipo de ingeniería busca proporcionar a laboratorios académicos, desarrolladores de software e investigadores independientes una base accesible para probar algoritmos de control de movimiento y sistemas de inteligencia artificial física.
## Datos clave - Equipos de ingeniería de UC Berkeley publicaron planos de diseño de código abierto para un chasis robótico de menor costo denominado Berkeley Humanoid Lite. - El diseño del hardware se basa ampliamente en componentes estructurales impresos en 3D, lo que permite una fabricación descentralizada mediante herramientas de fabricación aditiva de escritorio. - El proyecto busca reducir los costos de adquisición de hardware para la robótica bípeda, que tradicionalmente requería un mecanizado especializado y cadenas de suministro propietarias. - Todos los modelos CAD digitales, las especificaciones de la lista de materiales y los archivos estructurales se ponen a disposición de forma gratuita para su adaptación en investigaciones comerciales y no comerciales. - Los informes iniciales sobre el lanzamiento del sistema fueron publicados por Jijo Malayil el 31 de agosto de 2026.
## Qué ocurrió El lanzamiento del Berkeley Humanoid Lite representa un esfuerzo deliberado por parte de desarrolladores académicos para democratizar la construcción de hardware humanoide. Históricamente, la investigación sobre la locomoción y el equilibrio robótico de cuerpo completo requería acceso a plataformas costosas y mecanizadas a medida, desarrolladas por proveedores industriales especializados. El proyecto de Berkeley esquiva los cuellos de botella de la fabricación tradicional al recurrir a la fabricación aditiva, lo que permite a los investigadores imprimir en 3D segmentos estructurales clave como extremidades, soportes de torso y montajes de articulaciones utilizando materiales termoplásticos estándar o filamentos compuestos reforzados.
Según la información reportada por Jijo Malayil, la plataforma ofrece un punto de entrada accesible para los ingenieros que buscan probar algoritmos de aprendizaje por refuerzo y control en tiempo real en hardware físico sin arriesgar pérdidas financieras prohibitivas derivadas de colisiones mecánicas. Los sistemas bípedos inherentes a la investigación del equilibrio son propensos a caídas frecuentes durante las fases iniciales de entrenamiento, lo que convierte a los componentes impresos en 3D, duraderos y de bajo costo de reemplazo, en una estrategia estructural práctica.
El repositorio de código abierto distribuido por el equipo de Berkeley incluye archivos detallados de diseño asistido por computadora (CAD) que especifican la geometría del chasis, las posiciones de montaje de los motores y los puntos de articulación de las juntas. Al combinar carcasas estructurales impresas en 3D con actuadores eléctricos comerciales y controladores de motor disponibles en el mercado, la arquitectura reduce la dependencia de cajas de cambios propietarias o ensamblajes hechos a medida. Los desarrolladores pueden descargar los modelos estructurales, imprimir el chasis físico en impresoras estándar de modelado por deposición fundida (FDM) o estereolitografía (SLA), y ensamblar la unidad utilizando sujetadores industriales estándar y electrónica de control comercial.
## Por qué es importante La disponibilidad de un marco humanoide de código abierto e impreso en 3D aborda uno de los cuellos de botella más persistentes en la investigación robótica: la severa disparidad en el acceso al hardware entre los conglomerados tecnológicos corporativos y los pequeños laboratorios académicos o de investigación independiente. Las plataformas humanoides propietarias de proveedores comerciales suelen costar decenas o cientos de miles de dólares por unidad, lo que deja la validación física de los algoritmos de locomoción fuera del presupuesto de muchos departamentos universitarios y desarrolladores independientes de software.
Al trasladar la estructura física principal a la fabricación aditiva, el Berkeley Humanoid Lite reduce drásticamente los requerimientos de gasto de capital. Una base de hardware económicamente accesible y reparable permite a los investigadores realizar ensayos físicos de alto riesgo —como caminata dinámica agresiva, navegación en terrenos accidentados y entrenamiento de agilidad— donde las caídas y las roturas mecánicas son resultados previstos. Cuando un segmento de extremidad impreso en 3D se fractura durante una caída, los investigadores pueden reimprimir la pieza de repuesto en cuestión de horas por un costo nominal de material, en lugar de esperar semanas por repuestos metálicos mecanizados a medida de proveedores especializados.
Además, el hardware estandarizado de código abierto acelera la investigación reproducible en toda la comunidad global de aprendizaje automático. En la investigación de inteligencia artificial, las evaluaciones comparativas (benchmarks) de algoritmos suelen verse afectadas por las variaciones de hardware entre distintos entornos de prueba. Un modelo de hardware abierto ampliamente accesible permite a investigadores de diversas instituciones probar las mismas políticas de control, modelos de aprendizaje por refuerzo y arquitecturas de redes neuronales en chasis físicos idénticos, estableciendo bases empíricas estándar para la estabilidad bípeda, la eficiencia energética y la fidelidad del movimiento.
## Contexto La robótica humanoide ha experimentado una rápida evolución estructural en la última década, impulsada por avances paralelos en redes neuronales artificiales, visión por computadora y tecnología de motores eléctricos de alto par (torque). Históricamente, los sistemas humanoides eran desarrollados de forma casi exclusiva por grandes entidades institucionales o laboratorios industriales bien financiados. Las primeras plataformas pioneras, como el proyecto ASIMO de Honda lanzado en la década de 2000, dependían de hardware personalizado de millones de dólares, sistemas hidráulicos especializados y capas de software cerradas y propietarias que impedían la modificación externa o la replicación a bajo costo.
En los últimos años, la industria ha presenciado una división entre programas humanoides comerciales de gran capital e iniciativas académicas de hardware abierto. Compañías tecnológicas privadas y startups financiadas por capital de riesgo —incluidas Tesla con su proyecto Optimus, Boston Dynamics con el Atlas eléctrico, Figure AI y la empresa china Unitree Robotics— han inyectado miles de millones de dólares para escalar robots humanoides de tamaño completo destinados a la fabricación industrial, la logística y el apoyo en el hogar. Si bien empresas como Unitree han presentado modelos comerciales de menor costo como el G1 y el H1 para reducir los precios de compra al rango de decenas de miles de dólares, esos sistemas siguen siendo plataformas de hardware cerrado sujetas a las cadenas de suministro de proveedores comerciales.
Simultáneamente, marcos de trabajo de software de código abierto como el Robot Operating System (ROS y ROS 2), combinados con proyectos físicos de código abierto como la plataforma de manipulación Mobile ALOHA de Stanford University, demostraron la fuerza de la robótica impulsada por la comunidad. La introducción del Berkeley Humanoid Lite representa una extensión de esta filosofía abierta hacia plataformas de locomoción bípeda de cuerpo completo. Al utilizar principios de diseño modular pioneros en ecosistemas de drones de código abierto y robótica de aficionados, el equipo de Berkeley se basa en una década de avances en cajas de engranajes planetarios de bajo costo, actuadores de accionamiento directo y herramientas de prototipado rápido que han hecho que la fabricación de escritorio sea cada vez más capaz de soportar cargas estructurales.
## Reacciones El anuncio de la plataforma Berkeley Humanoid Lite ha generado interés en las comunidades académicas de robótica y de hardware de código abierto. Investigadores universitarios, en particular aquellos especializados en aprendizaje por refuerzo e inteligencia artificial física, han reclamado de forma constante plataformas de hardware accesibles para complementar los entornos de simulación como NVIDIA Isaac Sim y MuJoCo. Los analistas de la industria señalan que, mientras las empresas comerciales se centran en capacidades industriales de gran capacidad de carga, las instituciones académicas requieren bancos de prueba ágiles y fácilmente reparables diseñados específicamente para una experimentación iterativa rápida.
Se espera que organizaciones de defensa del hardware de código abierto y especialistas independientes en robótica revisen los archivos CAD y las tolerancias de fabricación de la plataforma para evaluar la complejidad del ensamblaje y la resistencia estructural. Asimismo, se prevé que los proveedores de electrónica y fabricantes de kits para aficionados sigan de cerca la acogida del proyecto para evaluar si ofrecer paquetes de componentes preensamblados, como arneses de cableado personalizados, controladores de motor preprogramados y kits de sujetadores, para agilizar la construcción por parte de constructores no especializados.
## Lo que aún no se sabe Si bien el lanzamiento inicial establece la filosofía general de diseño del Berkeley Humanoid Lite, varios parámetros técnicos y operativos clave no se han confirmado en los informes actuales:
- **Costo total de la lista de materiales (BOM):** El precio base exacto para adquirir la totalidad de los actuadores, microcontroladores, baterías, sensores y filamento de impresión requeridos no se ha desglosado completamente en los resúmenes iniciales. - **Carga útil estructural y tolerancias de par:** La capacidad máxima de carga de las articulaciones de las extremidades impresas en 3D bajo tensiones dinámicas sostenidas o aterrizajes de alto impacto aún debe verificarse mediante pruebas empíricas más amplias. - **Duración de la batería y tiempo de funcionamiento operativo:** La información sobre la duración del funcionamiento continuo, las métricas de consumo de energía y la gestión de la disipación térmica de los actuadores eléctricos no está aún completamente documentada. - **Integración del conjunto de software (software stack):** El grado en que los algoritmos de control preconfigurados, los scripts de transferencia de simulación a entorno real (sim-to-real) y los nodos de ROS 2 se incluyen directamente en la versión inicial del repositorio no se ha detallado completamente.
Aclarar estos límites operativos será fundamental para determinar si el sistema puede funcionar como una herramienta de trabajo activa para la investigación o principalmente como un recurso de demostración educativa.
## Qué observar La trayectoria de la plataforma Berkeley Humanoid Lite dependerá de varios hitos próximos en el desarrollo de software y el despliegue físico:
- **Adopción y bifurcaciones (forks) del repositorio de GitHub:** La velocidad con la que desarrolladores independientes, laboratorios académicos y colaboradores de código abierto bifurquen, modifiquen y envíen solicitudes de extracción (pull requests) al repositorio oficial del proyecto indicará el grado de participación de la comunidad. - **Disponibilidad de kits de componentes de terceros:** Si proveedores comerciales de hardware comienzan a ofrecer paquetes estructurales y de motores preensamblados para reducir las barreras a las instituciones que carecen de equipos de impresión 3D de alta gama. - **Demostraciones comparativas de simulación a entorno real (sim-to-real):** Demostraciones en video y artículos de investigación empírica que muestren la transferencia exitosa de políticas de locomoción por aprendizaje por refuerzo, entrenadas en simulación, al hardware físico impreso en 3D. - **Presentaciones en conferencias académicas:** Presentaciones de artículos técnicos que detallen las métricas de rendimiento de la plataforma en las principales conferencias de robótica venideras, como la IEEE International Conference on Robotics and Automation (ICRA) y la International Conference on Intelligent Robots and Systems (IROS).
A medida que los equipos de investigación comiencen a ensamblar y someter a pruebas de esfuerzo el Berkeley Humanoid Lite en entornos de laboratorio independientes, los datos de durabilidad en condiciones reales revelarán si las estructuras bípedas impresas en 3D pueden respaldar de manera confiable la investigación avanzada en locomoción dinámica.
***
El reporte para este artículo se basa en la cobertura de noticias inicial publicada por Jijo Malayil el 31 de agosto de 2026.
Fuente: Jijo Malayil

