

Pesquisadores da UC Berkeley lançam robô bípede de código aberto construído com peças impressas em 3D
A plataforma Berkeley Humanoid Lite oferece um design estrutural de código aberto e menor custo para ampliar o acesso de pesquisadores em robótica e desenvolvedores independentes.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Pesquisadores da UC Berkeley lançam robô bípede de código aberto construído com peças impressas em 3D
A plataforma Berkeley Humanoid Lite oferece um design estrutural de código aberto e menor custo para ampliar o acesso de pesquisadores em robótica e desenvolvedores independentes.
Este artigo foi traduzido automaticamente pela IA da nossa redação a partir do original em inglês. Ler em inglês
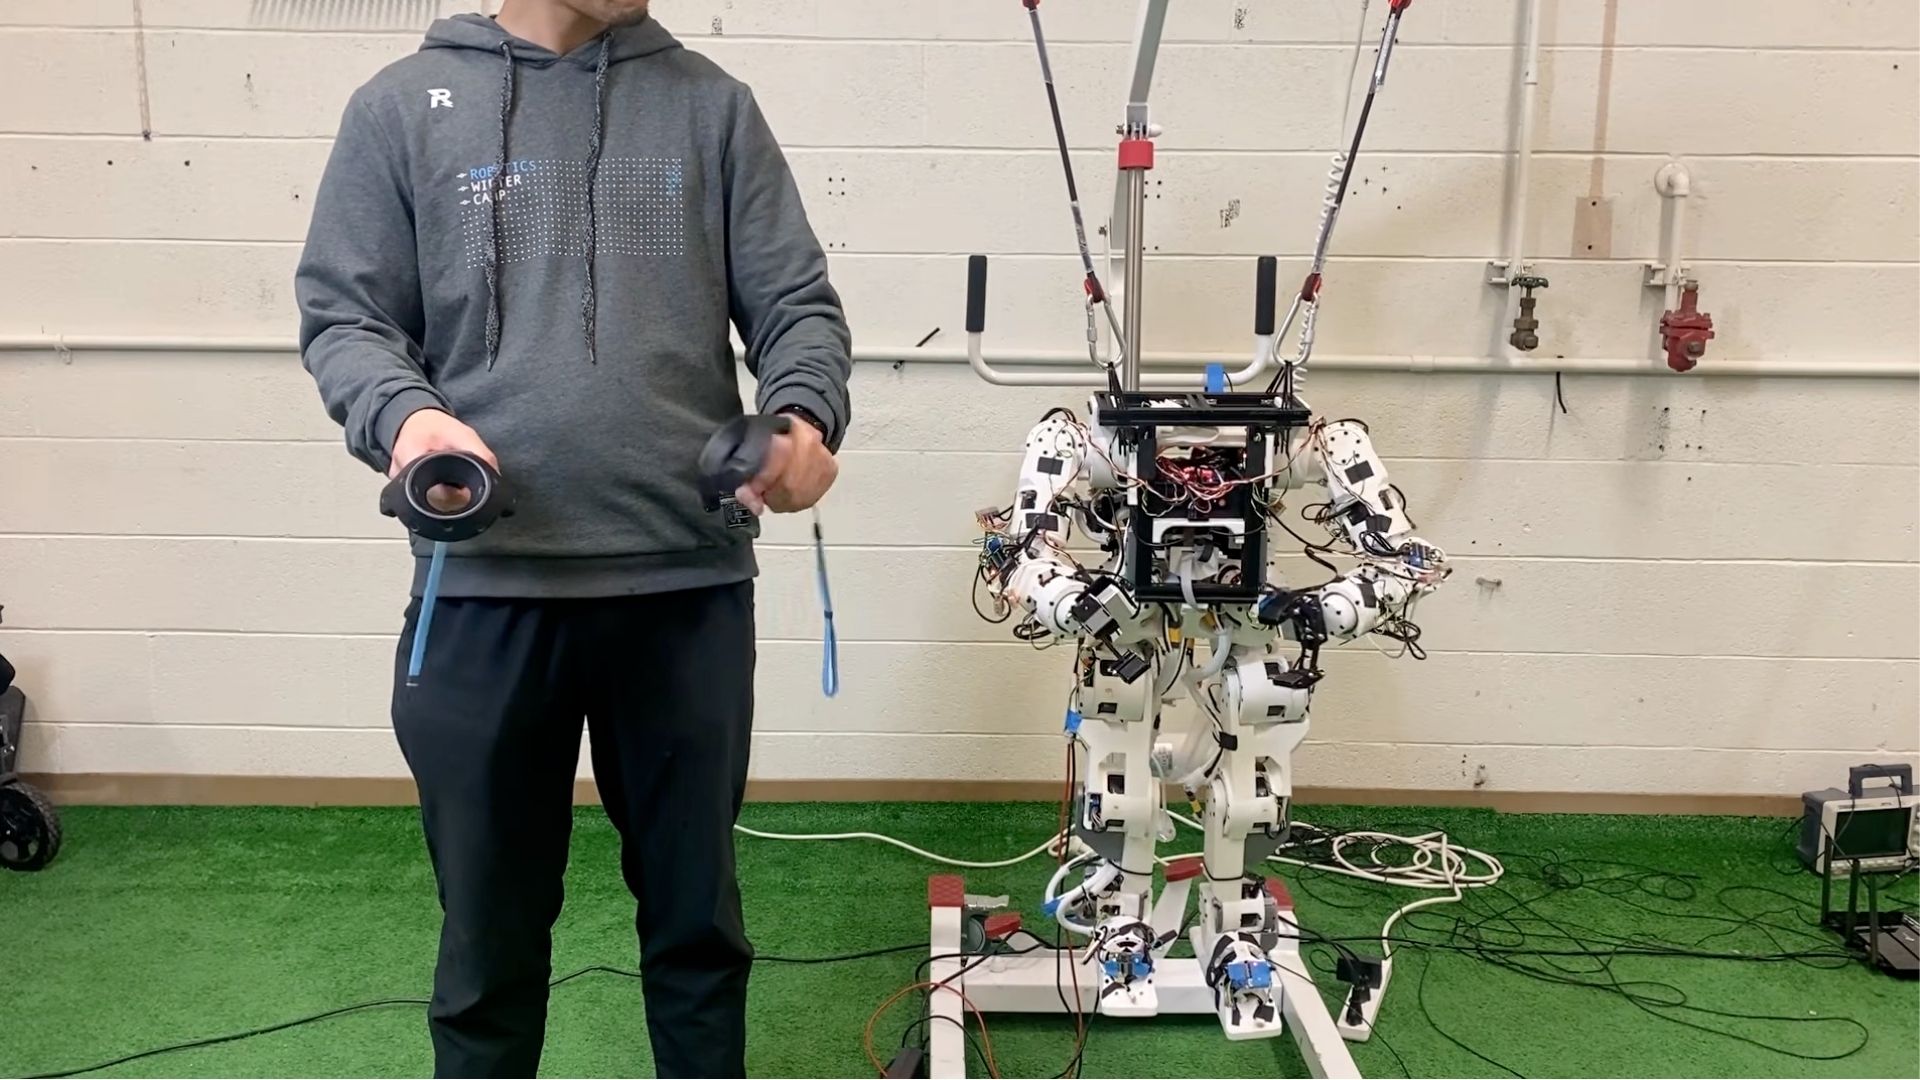
Engenheiros e cientistas da computação da University of California, Berkeley lançaram uma plataforma de hardware de código aberto para robótica bípede, apresentando um sistema humanoide leve construído em grande parte com componentes estruturais impressos em 3D. O projeto, denominado Berkeley Humanoid Lite e detalhado em uma reportagem do veículo de jornalismo de tecnologia Jijo Malayil em August 31, 2026, foi projetado para reduzir significativamente as barreiras financeiras e técnicas associadas à construção e à experimentação com hardware robótico de duas pernas. Ao distribuir arquivos completos de design digital, plantas mecânicas e especificações de componentes de forma online, a equipe de engenharia visa fornecer a laboratórios acadêmicos, desenvolvedores de software e pesquisadores independentes uma base acessível para testar algoritmos de controle de movimento e sistemas de inteligência artificial incorporada.
## Fatos principais - Equipes de engenharia da UC Berkeley publicaram plantas de design de código aberto para uma estrutura robótica de menor custo chamada Berkeley Humanoid Lite. - O design do hardware baseia-se amplamente em componentes estruturais impressos em 3D, permitindo a fabricação descentralizada usando ferramentas de manufatura aditiva de bancada. - O projeto visa reduzir os custos de aquisição de hardware para a robótica bípede, que tradicionalmente exigia usinagem especializada e cadeias de suprimentos proprietárias. - Todos os modelos digitais em CAD, especificações de listas de materiais e arquivos estruturais estão sendo disponibilizados gratuitamente para adaptação em pesquisas comerciais e não comerciais. - A cobertura inicial sobre o lançamento do sistema foi publicada por Jijo Malayil em August 31, 2026.
## O que aconteceu O lançamento do Berkeley Humanoid Lite marca um esforço deliberado de desenvolvedores acadêmicos para democratizar a construção de hardware humanoide. Historicamente, pesquisas sobre locomoção robótica e equilíbrio corporal completo exigiam acesso a plataformas caras, usinadas sob medida e desenvolvidas por fornecedores industriais especializados. O projeto da Berkeley contorna os gargalos tradicionais de fabricação ao recorrer à manufatura aditiva, permitindo que pesquisadores imprimam em 3D segmentos estruturais essenciais, como membros, suportes de torso e encaixes de articulações, usando materiais termoplásticos padrão ou filamentos compostos reforçados.
Segundo a reportagem de Jijo Malayil, a plataforma oferece um ponto de entrada acessível para engenheiros que buscam testar aprendizado por reforço e algoritmos de controle em tempo real em hardware físico, sem arriscar perdas financeiras proibitivas decorrentes de colisões mecânicas. Sistemas bípedes inerentes à pesquisa de equilíbrio são propensos a quedas frequentes durante as fases iniciais de treinamento, tornando os componentes impressos em 3D, duráveis e de reposição barata, uma estratégia estrutural prática.
O repositório de código aberto distribuído pela equipe de Berkeley inclui arquivos detalhados de Desenho Assistido por Computador (CAD) detalhando a geometria da estrutura, posições dos suportes dos motores e pontos de articulação das juntas. Ao combinar carcaças estruturais impressas em 3D com atuadores elétricos prontos para uso e controladores de motor disponíveis comercialmente, a arquitetura reduz a dependência de caixas de engrenagens proprietárias ou montagens personalizadas. Desenvolvedores podem baixar os modelos estruturais, imprimir o chassi físico em impressoras padrão de modelagem por fusão e deposição (FDM) ou estereolitografia (SLA) e montar a unidade usando fixadores industriais padrão e eletrônica de controle comercial.
## Por que isso importa A disponibilidade de uma estrutura humanoide de código aberto impressa em 3D soluciona um dos gargalos mais persistentes na pesquisa em robótica: a severa disparidade no acesso ao hardware entre conglomerados corporativos de tecnologia e pequenos laboratórios de pesquisa acadêmicos ou independentes. Plataformas humanoides proprietárias de fornecedores comerciais muitas vezes custam dezenas ou centenas de milhares de dólares por unidade, colocando a validação física de algoritmos de locomoção fora do orçamento de muitos departamentos universitários e desenvolvedores de software independentes.
Ao transferir a estrutura física principal para a manufatura aditiva, o Berkeley Humanoid Lite reduz drasticamente os requisitos de despesas de capital. Uma base de hardware de baixo custo e reparável permite que pesquisadores realizem testes físicos de alto risco — como caminhada dinâmica agressiva, navegação em terrenos e treinamento de agilidade —, onde quedas e quebras mecânicas são resultados esperados. Quando um segmento do membro impresso em 3D fratura durante uma queda, os pesquisadores podem reimprimir a peça de reposição em poucas horas a um custo de material irrisório, em vez de esperar semanas por substituições de metal usinadas sob medida enviadas por fornecedores especializados.
Além disso, o hardware padronizado de código aberto acelera a pesquisa reprodutível em toda a comunidade global de aprendizado de máquina. Na pesquisa em inteligência artificial, os benchmarks de algoritmos frequentemente sofrem com variações de hardware entre diferentes ambientes de teste. Um modelo de hardware aberto e amplamente acessível permite que pesquisadores de diferentes instituições testem as mesmas políticas de controle, modelos de aprendizado por reforço e arquiteturas de redes neurais em chassis físicos idênticos, estabelecendo referências empíricas padrão para estabilidade bípede, eficiência energética e fidelidade de movimento.
## O contexto A robótica humanoide passou por uma rápida evolução estrutural ao longo da última década, impulsionada por avanços paralelos em redes neurais artificiais, visão computacional e tecnologia de motores elétricos de alto torque. Historicamente, sistemas humanoides eram desenvolvidos quase exclusivamente por grandes entidades institucionais ou laboratórios industriais altamente financiados. Primeiras plataformas pioneiras, como o projeto ASIMO da Honda lançado nos anos 2000, dependiam de hardware personalizado de milhões de dólares, sistemas hidráulicos especializados e pilhas de software proprietárias fechadas que impediam modificações externas ou duplicação de baixo custo.
Nos últimos anos, a indústria observou uma divisão entre programas humanoides comerciais de grande capital e iniciativas acadêmicas de hardware aberto. Empresas privadas de tecnologia e startups financiadas por capital de risco — incluindo a Tesla com seu projeto Optimus, a Boston Dynamics com o Atlas elétrico, a Figure AI e a chinesa Unitree Robotics — investiram bilhões de dólares para dimensionar robôs humanoides de tamanho real voltados para manufatura industrial, logística e suporte doméstico. Embora empresas como a Unitree tenham introduzido modelos comerciais de menor custo, como o G1 e o H1, para reduzir os preços de compra para a faixa de dezenas de milhares de dólares, esses sistemas permanecem plataformas de hardware fechadas sujeitas a cadeias de suprimento de fornecedores comerciais.
Concomitantemente, estruturas de software de código aberto como o Robot Operating System (ROS e ROS 2), combinadas com projetos físicos de código aberto como a plataforma de manipulação Mobile ALOHA da Stanford University, demonstraram a força da robótica impulsionada pela comunidade. A introdução do Berkeley Humanoid Lite representa uma extensão dessa filosofia aberta para plataformas de locomoção bípede de corpo inteiro. Ao utilizar princípios de design modular pioneiros em ecossistemas de drones de código aberto e na robótica de hobbistas, a equipe de Berkeley se apoia em uma década de avanços em caixas de engrenagens planetárias de baixo custo, atuadores de acionamento direto (direct-drive) e ferramentas de prototipagem rápida que tornaram a fabricação de bancada cada vez mais capaz de suportar cargas estruturais.
## Reações O anúncio da plataforma Berkeley Humanoid Lite gerou interesse nas comunidades de robótica acadêmica e hardware de código aberto. Pesquisadores universitários, especialmente aqueles especializados em aprendizado por reforço e inteligência artificial incorporada, têm pedido consistentemente plataformas de hardware acessíveis para complementar frameworks simuladores como NVIDIA Isaac Sim e MuJoCo. Analistas da indústria observam que, enquanto empresas comerciais se concentram em capacidades industriais de alta carga útil, instituições acadêmicas exigem bancadas de teste ágeis e de fácil reparo, projetadas especificamente para experimentação iterativa rápida.
Espera-se que organizações de defesa de hardware de código aberto e roboticistas independentes analisem os arquivos CAD e as tolerâncias de fabricação da plataforma para avaliar a complexidade de montagem e a resistência estrutural. Fornecedores de eletrônicos e fabricantes de kits para hobbistas também devem acompanhar a recepção do projeto para avaliar a possibilidade de oferecer pacotes de componentes pré-montados, como chicotes elétricos sob medida, controladores de motor pré-programados e kits de fixação, a fim de simplificar a construção para construtores não especializados.
## O que ainda não sabemos Embora o lançamento inicial estabeleça a filosofia de design geral do Berkeley Humanoid Lite, vários parâmetros técnicos e operacionais importantes permanecem não confirmados nas coberturas atuais:
- **Custo total da lista de materiais (BOM):** O preço base exato para adquirir totalmente todos os atuadores, microcontroladores, baterias, sensores e filamentos de impressão necessários não foi totalmente discriminado nos resumos iniciais. - **Carga útil estrutural e tolerâncias de torque:** A capacidade máxima de carga dos encaixes das articulações dos membros impressos em 3D sob estresses dinâmicos sustentados ou aterragens de alto impacto ainda precisa ser verificada por meio de testes empíricos amplos. - **Duração da bateria e tempo de operação:** Informações sobre a duração operacional contínua, métricas de consumo de energia e gestão de dissipação térmica para os atuadores elétricos ainda não estão totalmente documentadas. - **Integração da pilha de software:** O grau em que algoritmos de controle pré-configurados, scripts de transferência de simulação para o mundo real (sim-to-real) e nós do ROS 2 estão incluídos diretamente no lançamento inicial do repositório não foi detalhado na íntegra.
A elucidação desses limites operacionais será fundamental para determinar se o sistema pode funcionar como um instrumento de trabalho ativo em pesquisas ou prioritariamente como uma ferramenta de demonstração educacional.
## O que acompanhar A trajetória da plataforma Berkeley Humanoid Lite dependerá de vários marcos futuros no desenvolvimento de software e na implantação física:
- **Adoção e ramificações (forks) do repositório no GitHub:** A taxa na qual desenvolvedores independentes, laboratórios acadêmicos e colaboradores de código aberto criam forks, modificam e enviam solicitações de inclusão (pull requests) para o repositório oficial do projeto indicará o engajamento amplo da comunidade. - **Disponibilidade de kits de componentes de terceiros:** Se fornecedores comerciais de hardware começarão a oferecer pacotes de motores e estruturas pré-montados para reduzir o gargalo para instituições que não possuem equipamentos de impressão 3D de alta tecnologia. - **Demonstrações de benchmark de simulação para o mundo real (sim-to-real):** Demonstrações em vídeo e artigos de pesquisa empírica mostrando a transferência bem-sucedida de políticas de locomoção por aprendizado por reforço treinadas em simulação para o hardware físico impresso em 3D. - **Apresentações em conferências acadêmicas:** Submissões de artigos técnicos detalhando as métricas de desempenho da plataforma nas principais conferências de robótica que se aproximam, como a IEEE International Conference on Robotics and Automation (ICRA) e a International Conference on Intelligent Robots and Systems (IROS).
À medida que as equipes de pesquisa começarem a montar e testar os limites do Berkeley Humanoid Lite em ambientes de laboratório independentes, dados de durabilidade no mundo real revelarão se estruturas bípedes impressas em 3D podem dar suporte confiável à pesquisa avançada de locomoção dinâmica.
***
A reportagem deste artigo baseia-se na cobertura jornalística inicial publicada por Jijo Malayil em August 31, 2026.
Fonte: Jijo Malayil

