

Galbot представляет систему RoboGesture для генерации движений гуманоидных роботов во время речи в реальном времени
Новая система под названием RoboGesture позволяет гуманоидным роботам генерировать естественный, синхронизированный со речью язык тела в реальном времени во время взаимодействия с человеком.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Galbot представляет систему RoboGesture для генерации движений гуманоидных роботов во время речи в реальном времени
Новая система под названием RoboGesture позволяет гуманоидным роботам генерировать естественный, синхронизированный со речью язык тела в реальном времени во время взаимодействия с человеком.
Эта статья переведена автоматически нашим редакционным ИИ с английского оригинала. Читать на английском
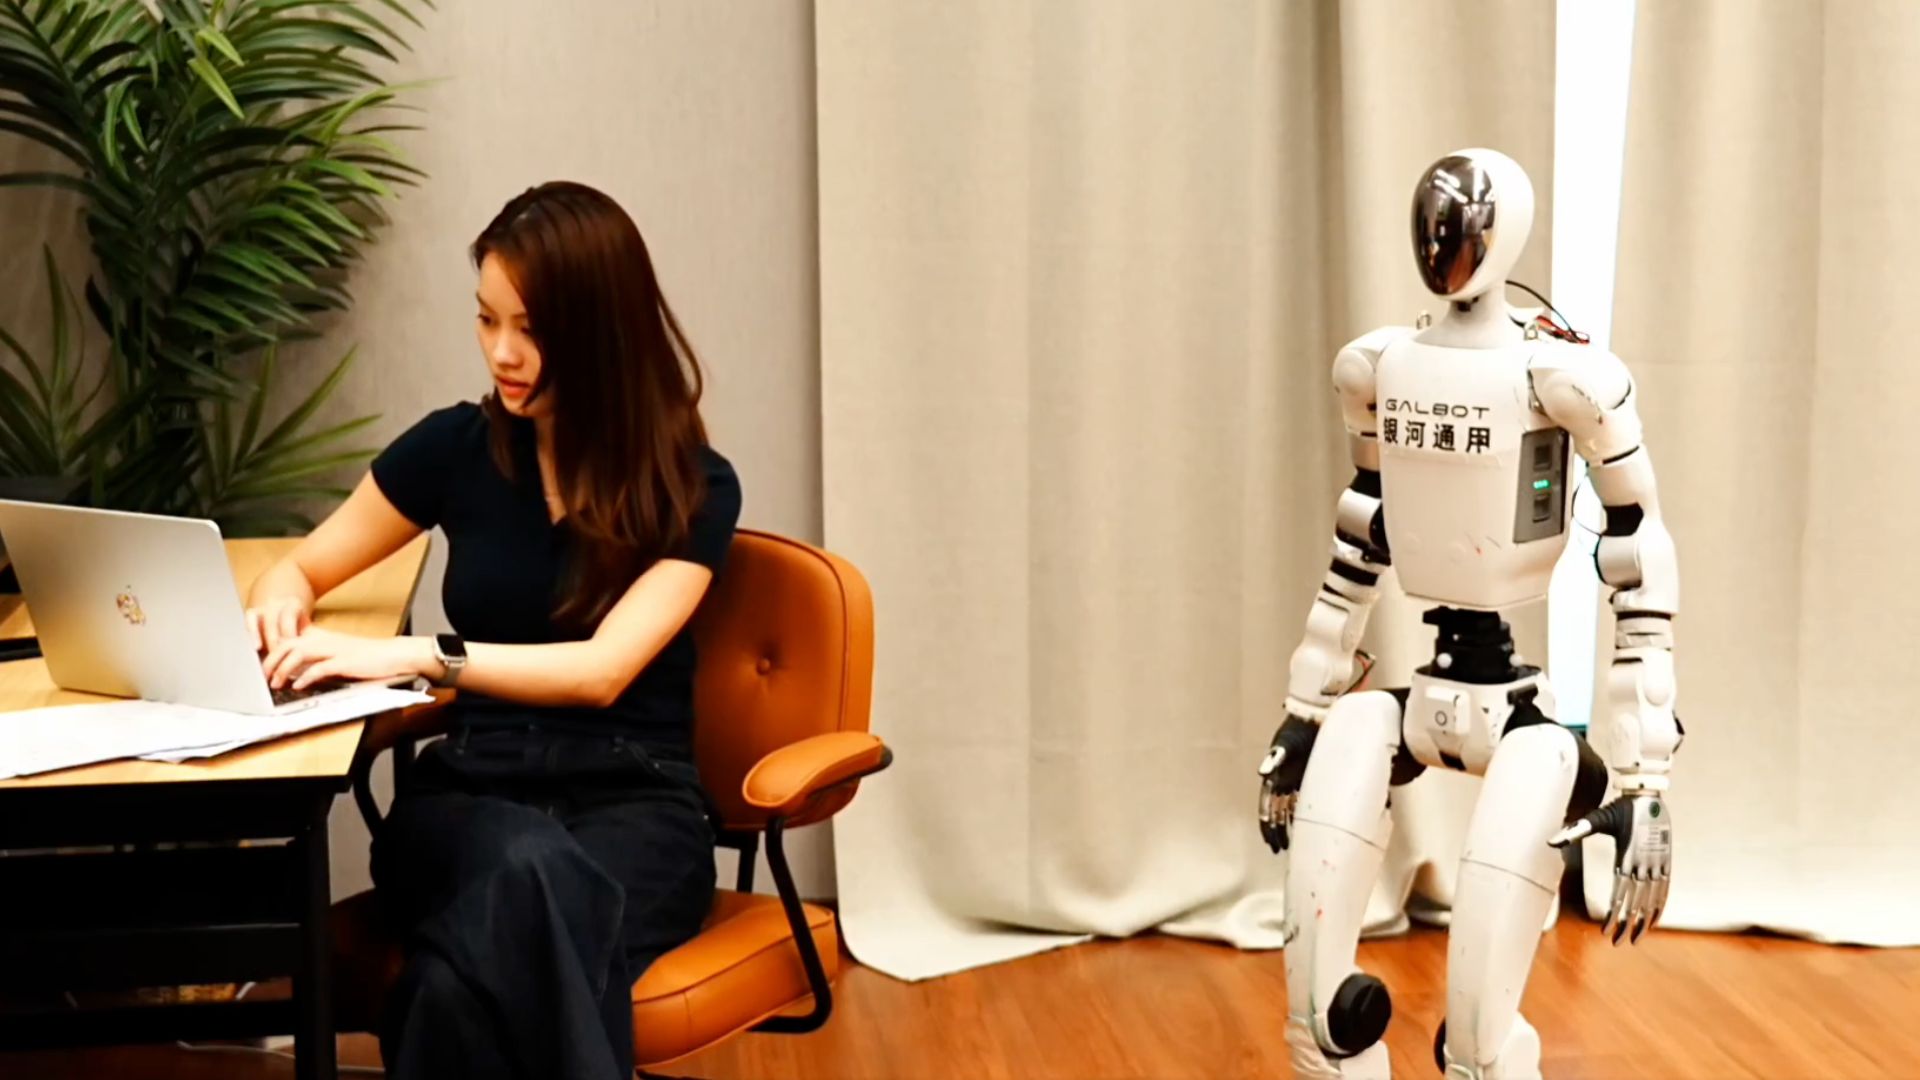
Робототехническое предприятие Galbot представило фреймворк под названием RoboGesture, который позволяет гуманоидным роботам выполнять динамические жесты тела, синхронизированные с устной речью в реальном времени, согласно материалу, опубликованному 7 сентября 2026 года технологическим обозревателем Jijo Malayil. Система предназначена для синтеза кинетических движений, соответствующих ритму, ударению и контексту речи, решая давнюю проблему во взаимодействии человека и робота, когда механические движения выглядят скованными или не согласуются с голосовой коммуникацией. Обеспечивая генерацию жестов в реальном времени, эта разработка знаменует собой сдвиг в области воплощенного искусственного интеллекта от чисто узкозадачного физического манипулирования к выразительному и социально адаптированному общению между человеком и роботом.
## Ключевые факты - Робототехническая фирма Galbot создала RoboGesture — систему управления, которая в реальном времени генерирует физические жесты, соответствующие произносимому тексту или аудио. - О разработке сообщил 7 сентября 2026 года технологический журналист Jijo Malayil. - Система синхронизирует невербальные сигналы тела, такие как движения кистей, рук и корпуса, с активной голосовой речью, чтобы сделать взаимодействие более естественным. - RoboGesture ориентирована на платформы гуманоидных роботов, работающие в условиях, требующих плавного взаимодействия между человеком и роботом. - Платформа решает проблемы вычислительной задержки и планирования физических траекторий для динамического создания движений прямо во время речи, вместо использования статических заранее записанных шаблонов.
## Что произошло Как сообщает Jijo Malayil, фреймворк RoboGesture от Galbot дает гуманоидным роботам возможность в реальном времени генерировать физические движения, отражающие произносимые слова. Традиционные системы робототехнической анимации и диалоговые системы исторически опирались на библиотеки предварительно отрендеренных жестов или вручную запрограммированные сценарии, запускаемые ключевыми словами. Эти устаревшие подходы часто приводили к неестественным паузам, повторяющимся шаблонам движений или резкому расхождению между таймингом речи и языком тела.
Платформа RoboGesture обрабатывает лингвистические и аудиосигналы для расчета непрерывных траекторий движения приводов робота непосредственно в процессе вокализации. В человеческом общении говорящие постоянно используют невербальные сигналы, включая жестикуляцию открытыми ладонями, ритмические жесты для подчеркивания ударений, иконические жесты для визуализации понятий и дейктические движения, указывающие на объекты или направления. Реализация такой динамики на физической гуманоидной машине требует быстрой алгоритмической обработки, которая переводит акустическую просодию и семантический контекст в углы суставов, ограничения угловой скорости и пределы крутящего момента для многозвенных робототехнических конечностей.
Согласно материалу Malayil, RoboGesture предназначена для динамической работы в интерактивной среде, позволяя гуманоидным машинам мгновенно адаптировать свою физическую выразительность по ходу разговора. Работа в реальном времени призвана сократить восприятельный разрыв между искусственным синтезом речи и физической позой, делая взаимодействие с машиной менее «роботизированным» и более интуитивным для человека.
## Почему это важно Внедрение систем жестикуляции во время речи в реальном времени имеет важное значение для проектирования взаимодействия человека и робота, общественной безопасности и коммерческого внедрения воплощенного искусственного интеллекта. В психологии человека невербальная коммуникация составляет значительную часть межличностного смысла. Исследования в области кинесики и когнитивной эргономики показывают, что когда невербальные сигналы противоречат аудиосообщению или отстают от него, слушатели испытывают повышенную когнитивную нагрузку и психологический дискомфорт — феномен, тесно связанный с «эффектом зловещей долины» ("uncanny valley").
Для гуманоидных роботов, развертываемых в сфере услуг, таких как здравоохранение, уход за престарелыми, розничная торговля и гостиничный бизнес, эффективная невербальная коммуникация критически важна для установления доверия и взаимопонимания. Робот-ассистент врача или терминал обслуживания клиентов, естественно жестикулирующий, может передавать намерения, указывать пространственную ориентацию и успокаивать пользователей гораздо эффективнее, чем платформа, ограниченная монотонной речью с неподвижными конечностями. Плавные физические подсказки помогают окружающим людям предугадывать следующее действие робота, что снижает риск случайных столкновений и повышает эксплуатационную безопасность в общих пространствах.
С инженерной точки зрения разработка интегрированных фреймворков движений во время речи является ключевым шагом на пути к созданию программных архитектур для гуманоидных роботов общего назначения. Исторически исследования в области робототехники разделяли низкоуровневое управление двигателями и высокоуровневую обработку естественного языка. Системы, подобные RoboGesture, знаменуют архитектурную консолидацию, при которой мультимодальные генеративные модели осуществляют понимание языка, обработку акустической просодии и синтез физических траекторий в рамках единых конвейеров выполнения.
## Предыстория Проблема синтеза естественных движений во время речи изучалась в компьютерной анимации, проектировании виртуальных персонажей и физической робототехнике на протяжении десятилетий. Ранние разработки 1990-х и 2000-х годов опирались на анимационные системы на основе правил, такие как Behavior Expression Animation Toolkit (BEAT), которые сопоставляли деревья синтаксического анализа непосредственно с предварительно созданными клипами жестов. Хотя системы на основе правил работали в виртуальных средах, им не хватало гибкости, и они не могли адаптироваться к неструктурированному диалогу с человеком.
С появлением глубокого обучения исследователи начали использовать рекуррентные нейронные сети (RNN), вариационные автоэнкодеры (VAE) и генеративно-состязательные сети (GAN) для прогнозирования непрерывных последовательностей движений на основе звуковых волн или текстовых расшифровок. Разработка специализированных наборов данных, таких как Trinity Gesture Dataset, бенчмарк Body-Expression-Audio-Text (BEAT) и набор данных SHOW, предоставила обучающие данные, необходимые для сопоставления последовательностей захвата движения человека (mocap) с речевыми сигналами. Совсем недавно архитектуры трансформеров и диффузионные модели движения позволили исследователям генерировать высокоточные и разнообразные движения тела, адаптированные к интонации голоса и семантическому содержанию.
Перенос этих программных достижений на физическое гуманоидное оборудование сопряжен с особыми трудностями, которых нет у программных аватаров. Физические гуманоидные платформы, производимые компаниями от Galbot и Unitree до Boston Dynamics, Agility Robotics и Figure AI, работают в условиях строгих механических и физических ограничений. Каждый физический жест должен учитывать пределы крутящего момента приводов, пороговые значения диапазонов суставов, границы рассеивания тепла и алгоритмы контроля баланса всего тела. Если модель жестов генерирует движение руки, дестабилизирующее центр масс робота, возникает риск его падения. В результате современная архитектура жестикуляции гуманоидов должна постоянно балансировать между выразительной естественностью, сохранением равновесия в реальном времени и ограничениями безопасности.
Компания Galbot, созданная как предприятие в сфере воплощенного ИИ, специализируется на разработке двуногих и колесных гуманоидных роботов, интегрированных с собственными базовыми моделями восприятия, пространственного мышления и манипулирования. Внедрение RoboGesture дополняет аппаратные разработки компании, фокусируясь на слое социализации и взаимодействия, необходимом для реального применения.
## Реакция После публикации отчета Jijo Malayil реакция исследовательских сообществ в области робототехники и искусственного интеллекта сосредоточилась на балансе между скоростью выполнения на аппаратном уровне и точностью выразительных движений. Хотя теоретические работы по синтезу жестов во время речи часто представляются на таких научных конференциях, как IEEE International Conference on Robotics and Automation (ICRA) и Conference on Robot Learning (CoRL), физические демонстрации на коммерческих гуманоидных платформах остаются относительно редкими.
Ожидается, что отраслевые аналитики и исследователи взаимодействия человека и робота оценят RoboGesture на основе конкретных показателей бенчмарков, в частности, протестировав точность синхронизации жестов и речи, вычислительную задержку и устойчивость баланса во время выразительных движений рук. Системные интеграторы робототехники, внедряющие гуманоидов в коммерческих общественных местах, будут следить за тем, смогут ли системы такого типа снизить нерешительность пользователей и упростить требования к обучению нетехнических операторов. Конкуренты в секторе гуманоидных роботов, включая коммерческих разработчиков в Северной Америке, Европе и Восточной Азии, сталкиваются с аналогичными требованиями сделать свое оборудование более социально приемлемым по мере того, как двуногие роботы переходят из контролируемых заводских условий к работе с клиентами.
## Что пока неизвестно Несмотря на детали, сообщенные Malayil, несколько ключевых технический и операционных параметров RoboGesture остаются нераскрытыми:
- Вычислительная архитектура и задержка: в отчете не уточняется, рассчитывает ли RoboGesture траектории движения локально на бортовых процессорах робота или передает инференс на краевую/облачную инфраструктуру, а также не указывается точная сквозная задержка в миллисекундах. - Аппаратная совместимость: на данный момент не указано, является ли RoboGesture запатентованным программным обеспечением, эксклюзивным для собственных гуманоидных платформ Galbot, или адаптивным пакетом ПО, способным работать на сторонних конфигурациях гуманоидов с различным числом степеней свободы. - Интеграция с балансировкой всего тела: в репортаже остается открытым вопрос о том, как ПО разрешает конфликты между динамической генерацией жестов и активным контролем динамического баланса, когда робот одновременно идет или держит равновесие на неровной поверхности во время речи. - Многоязычная и кросс-культурная адаптация: степень, в которой RoboGesture учитывает культурные различия в языке тела и региональные нормы жестикуляции для разных языков, подробнее не описана.
Устранение этих технических неизвестных будет иметь ключевое значение для понимания масштабируемости программного обеспечения в различных сценариях мирового развертывания.
## За чем следить При оценке будущей траектории RoboGesture и технологий жестикуляции во время речи в гуманоидной робототехнике следует отслеживать несколько ключевых показателей:
- Технические публикации и рецензирование: публикация подробной технической документации или рецензируемых статей Galbot на предстоящих робототехнических конференциях с описанием архитектуры моделей, обучающих наборов данных и количественных результатов бенчмарков. - Интеграция с оборудованием и полевые демонстрации: живые публичные демонстрации или коммерческие пилоты с участием гуманоидов Galbot, выполняющих RoboGesture в нережиссированных интерактивных сценариях в реальном времени. - Отраслевой бенчмаркинг: принятие стандартизированных метрик оценки взаимодействия человека и робота для измерения естественности жестов, задержки синхронизации с речью и комфорта пользователей-людей на конкурирующих гуманоидных платформах. - Стратегия распространения ПО: объявления о том, намерена ли Galbot лицензировать RoboGesture как автономный модуль воплощенного ИИ для сторонних производителей робототехники или оставит его интегрированным в свою проприетарную экосистему оборудования.
Этот отчет основан на оригинальном новостном материале Jijo Malayil, опубликованном 7 сентября 2026 года.
Источник: Jijo Malayil


