

شركة Galbot تكشف عن نظام RoboGesture لتمكين الحركة المتزامنة مع الكلام بالوقت الفعلي للروبوتات الشبيهة بالبشر
يتيح نظام جديد يُدعى RoboGesture للروبوتات الشبيهة بالبشر توليد لغة جسد طبيعية ومقترنة بالكلام في الوقت الفعلي أثناء التفاعلات البشرية.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
شركة Galbot تكشف عن نظام RoboGesture لتمكين الحركة المتزامنة مع الكلام بالوقت الفعلي للروبوتات الشبيهة بالبشر
يتيح نظام جديد يُدعى RoboGesture للروبوتات الشبيهة بالبشر توليد لغة جسد طبيعية ومقترنة بالكلام في الوقت الفعلي أثناء التفاعلات البشرية.
تُرجم هذا المقال آليًا بواسطة الذكاء الاصطناعي في غرفة أخبارنا عن الأصل الإنجليزي. اقرأ بالإنجليزية
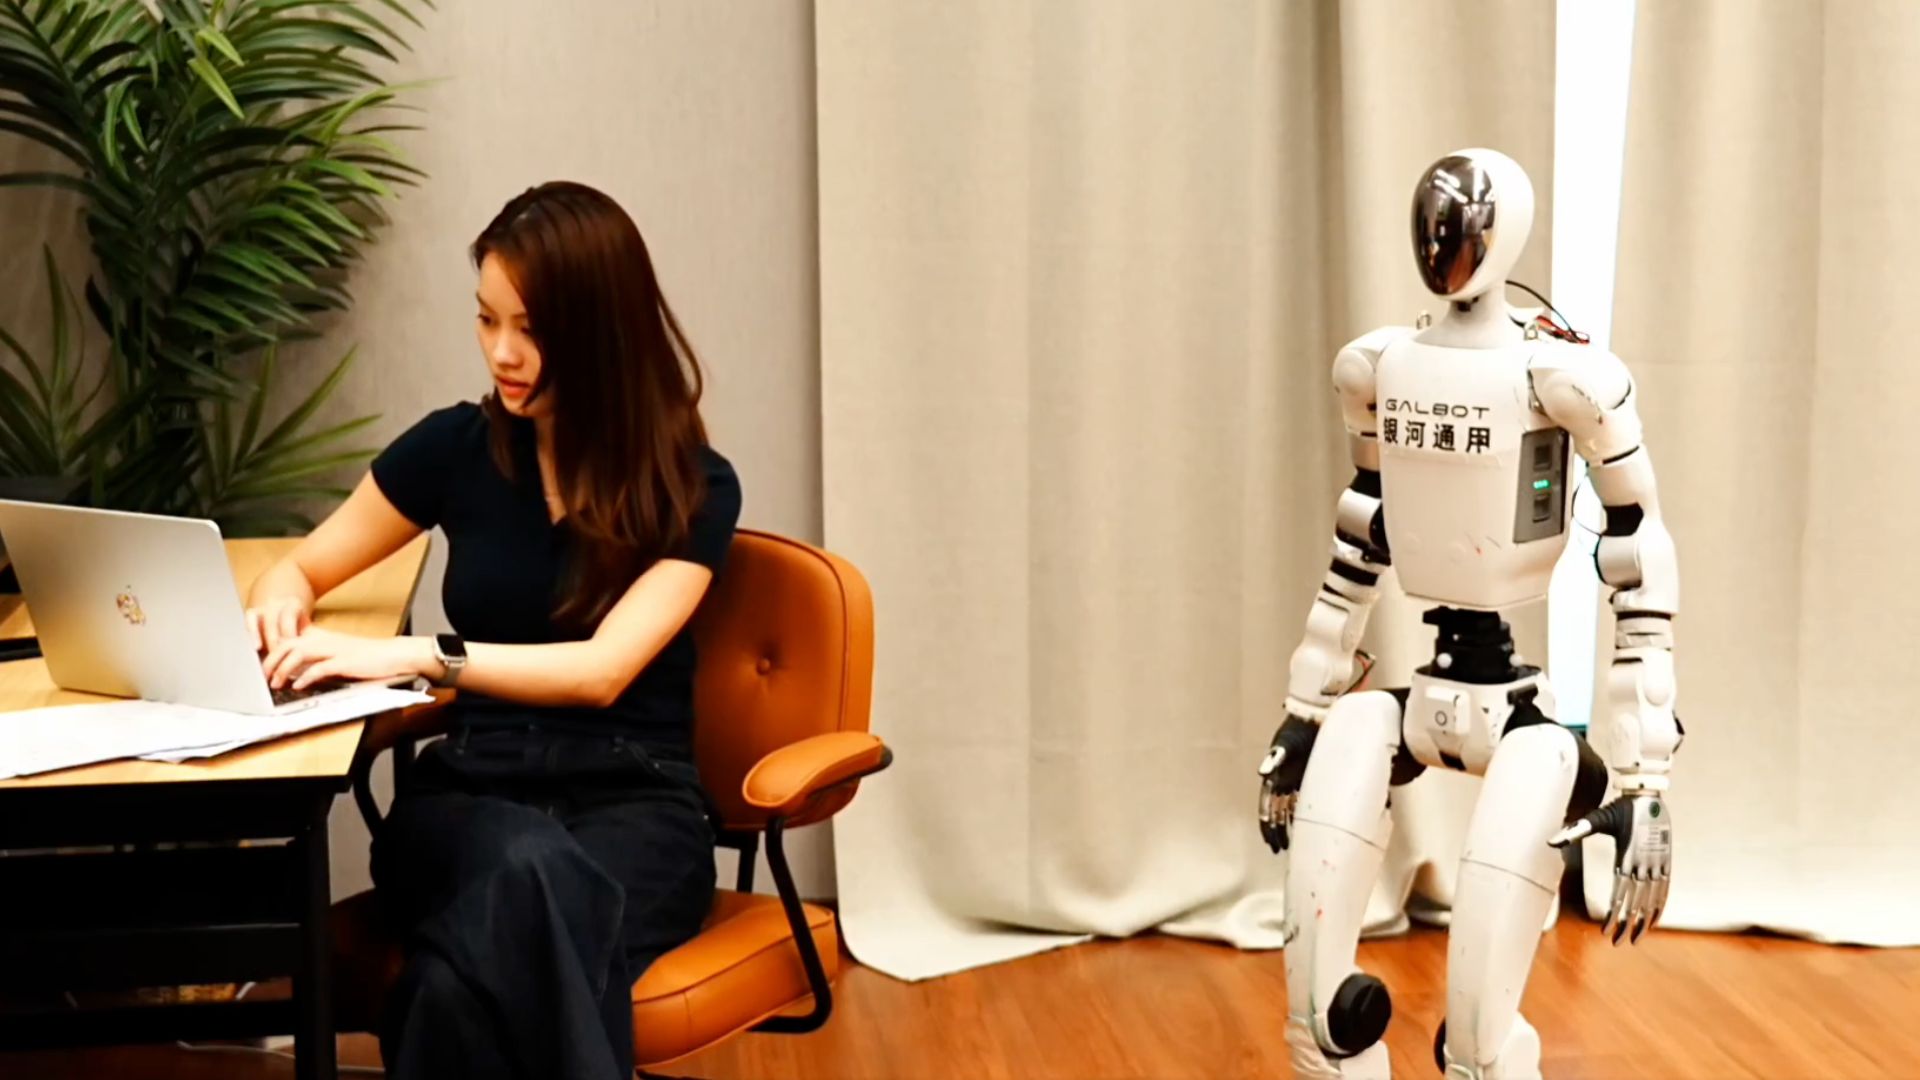
أطلقت شركة الروبوتات Galbot إطار عمل يُدعى RoboGesture يتيح للأجهزة الروبوتية الشبيهة بالبشر تنفيذ إيماءات جسدية ديناميكية متزامنة مع اللغة المنطوقة في الوقت الفعلي، وفقًا لتقرير نشره كاتب التكنولوجيا Jijo Malayil في Sept. 7, 2026. وصُمم النظام لتوليد حركات يتوافق إيقاعها ونبرة التأكيد فيها وسياقها مع المخرجات الصوتية، مما يعالج نقطة إرباك مستمرة في التفاعل بين الإنسان والروبوت حيث تبدو الحركات الميكانيكية متيبسة أو غير متناسقة مع التواصل الصوتي. ومن خلال تمكين توليد الإيماءات في الوقت الفعلي، يمثل هذا التطور تحولًا في الذكاء الاصطناعي المدمج من المعالجة المادية الموجهة نحو المهام فحسب إلى تواصل أكثر تعبيرًا وكفاءة اجتماعية بين الإنسان والروبوت.
## Key facts - طوّرت شركة الروبوتات Galbot نظام التحكم RoboGesture الذي يولد إيماءات جسدية بالوقت الفعلي تتوافق مع النص المنطوق أو الصوت. - أورد الصحفي المتخصص في التكنولوجيا Jijo Malayil خبر هذا التطور في Sept. 7, 2026. - يزامن النظام الإشارات الجسدية غير اللفظية—مثل تعديلات اليد والذراع والجذع—مع المخرجات الصوتية النشطة لجعل التفاعلات أكثر طبيعية. - يستهدف RoboGesture منصات الروبوتات الشبيهة بالبشر التي تعمل في بيئات تتطلب تفاعلاً سلسًا بين الإنسان والروبوت. - تعالج المنصة فترة التأخير الحسابي وتخطيط المسار الفيزيائي لإنتاج حركات ديناميكية أثناء الكلام بدلاً من الاعتماد على برامج مسجلة مسبقًا وثابتة.
## What happened وفقًا لما أفاد به Jijo Malayil، يمنح إطار عمل RoboGesture من Galbot الروبوتات الشبيهة بالبشر القدرة على توليد حركات جسدية في الوقت الفعلي تحاكي الكلمات المنطوقة. وقد اعتمدت أنظمة التحريك الروبوتي والتحدث التقليدية تاريخيًا على مكتبات إيماءات مجهزة مسبقًا أو برامج مبرمجة يدويًا يتم تفعيلها بواسطة كلمات مفتاحية معينة. وغالبًا ما أدت هذه الأساليب القديمة إلى توقفات غير طبيعية، أو أنماط حركة متكررة، أو تنافر مزعج بين توقيت الصوت المنطوق ولغة الجسد المادية.
تعالج منصة RoboGesture الإشارات اللغوية والصوتية لحساب مسارات حركة مستمرة للمحركات الميكانيكية للروبوت أثناء حدوث النطق. وفي التواصل البشري، يستخدم المتحدثون باستمرار إشارات غير لفظية—بما في ذلك إيماءات اليد المفتوحة، والإيماءات الإيقاعية التي تؤكد على النبرة، والإيماءات الأيقونية التي تمثل المفاهيم بصريًا، والحركات الإشارية التي تشير إلى أشياء أو اتجاهات. وتطبيق هذه الديناميكيات على آلة مادية شبيهة بالإنسان يتطلب معالجة خوارزمية سريعة تترجم العروض الصوتي والسياق الدلالي إلى زوايا مفاصل، وقيود سرعة زاوية، وحدود عزم دوران عبر أطراف روبوتية متعددة درجات حرية الحركة.
ووفقًا لتقرير Malayil، صُمم نظام RoboGesture للعمل بأسلوب ديناميكي في البيئات التفاعلية، مما يسمح للآلات الشبيهة بالبشر بتعديل تعبيرها الجسدي بشكل فوري مع تطور تدفق المحادثة. ويهدف هذا التشغيل في الوقت الفعلي إلى سد الفجوة الإدراكية بين التخلق الصوتي الاصطناعي والوضعية الجسدية، مما يجعل التفاعل مع الآلة يبدو أقل آلية وأكثر بديهية للملاحظين البشر.
## Why it matters يحمل تقديم أنظمة الإيماءات المرافقة للكلام في الوقت الفعلي آثارًا بالغة الأهمية لتصميم التفاعل بين الإنسان والروبوت، والسلامة العامة، والاعتماد التجاري للذكاء الاصطناعي المدمج. ففي علم النفس البشري، يشكل التواصل غير اللفظي جزءًا كبيرًا من المعنى بين الأشخاص. وتُظهر الدراسات في حركيات الجسد والهندسة البشرية الإدراكية أنه عندما تتناقض الإشارات غير اللفظية أو تتأخر عن الإلقاء الصوتي، يشعر المستمعون البشريون بعبء إدراكي متزايد وانزعاج نفسي—وهي ظاهرة ترتبط ارتباطًا وثيقًا بـ "uncanny valley".
بالنسبة للروبوتات الشبيهة بالبشر المنتشرة في قطاعات الخدمات مثل الرعاية الصحية، ورعاية المسنين، والتجزئة، والضيافة، يُعد التواصل غير اللفظي الفعال أمرًا حاسمًا لبناء الثقة والوضوح. فالروبوت المساعد الطبي أو منصة خدمة العملاء التي تومئ بشكل طبيعي يمكنها نقل القصد، والإشارة إلى الاتجاه المكاني، وطمأنة المستخدمين بفاعلية أكبر بكثير من منصة تقتصر على كلام رتيب مقترن بأطراف ساكنة. وتساعد الإشارات الجسدية السلسة المارين البالغين على توقع الحركة الفيزيائية التالية للروبوت، مما يقلل من الاصطدامات العرضية ويحسن السلامة التشغيلية في البيئات المشتركة.
ومن منظور هندسي، يمثل تطوير إطار حركة متكامل مرافق للكلام خطوة رئيسية في بناء بنيات برمجية عامة الأغراض للروبوتات الشبيهة بالبشر. وتاريخيًا، فصلت أبحاث الروبوتات بين التحكم الحركي منخفض المستوى ومعالجة اللغة الطبيعية عالية المستوى. وتُشير أنظمة مثل RoboGesture إلى توحيد معماري حيث تتولى النماذج التوليدية متعددة الوسائط فهم اللغة، ومعالجة العروض الصوتي، وتخليق المسار الفيزيائي ضمن مسارات تنفيذ موحدة.
## The background حظي تحدي تخليق الحركة الطبيعية المرافقة للكلام بالدراسة عبر مجالات الرسوم المتحركة بالحاسوب، وتصميم الشخصيات الافتراضية، والروبوتات المادية لعقود. واعتمدت الجهود المبكرة في التسعينيات والألفينيات على أنظمة رسوم متحركة قائمة على القواعد، مثل Behavior Expression Animation Toolkit (BEAT)، والتي ربطت أشجار الإعراب النحوي مباشرة بمقاطع إيماءات معدة مسبقًا. ورغم أنها كانت عملية في البيئات الافتراضية، إلا أن الأنظمة القائمة على القواعد افتقرت إلى المرونة ولم تتمكن من التكيف مع الحوار البشري غير المنظم.
ومع ظهور التعلم العميق، بدأ الباحثون في استخدام الشبكات العصبية المتكررة (RNNs)، والمشفرات التلقائية التباينية (VAEs)، والشبكات التنافسية التوليدية (GANs) للتنبؤ بتسلسلات الحركة المستمرة من الموجات الصوتية أو النصوص المكتوبة. ووفر تطوير مجموعات البيانات المتخصصة—مثل Trinity Gesture Dataset، ومعيار Body-Expression-Audio-Text (BEAT)، ومجموعة بيانات SHOW—بيانات التدريب اللازمة لربط تسلسلات التقاط الحركة البشرية بالإشارات الصوتية. وفي الآونة الأخيرة، مكنت معماريات المحولات ونماذج انتشار الحركة الباحثين من توليد حركات جسدية عالية الدقة ومتنوعة ومصممة لتناسب النبرة الصوتية والمحتوى الدلالي.
وتواجه ترجمة هذه التحسينات البرمجية إلى أجهزة روبوتية مادية شبيهة بالبشر تحديات فريدة لا توجد في الشخصيات الافتراضية البرمجية. فالمنصات الشبيهة بالبشر المادية، التي تصنعها شركات تتراوح من Galbot وUnitree إلى Boston Dynamics وAgility Robotics وFigure AI، تعمل تحت قيود ميكانيكية وفيزيائية صارمة. ويجب أن تراعي كل إيماءة مادية حدود عزم دوران المحرك، وعتبات مدى المفاصل، وحدود التبديد الحراري، وخوارزميات التحكم في توازن الجسم بالكامل. وإذا خَلَقَ نموذج الإيماءات حركة ذراع تزعزع استقرار مركز ثقل الروبوت، فإن الروبوت يخاطر بالسقوط. ونتيجة لذلك، يجب أن توازن معمارية إيماءات الروبوتات الحديثة باستمرار بين الواقعية التعبيرية والحفاظ على التوازن في الوقت الفعلي وقيود السلامة.
وتركز شركة Galbot، التي تأسست كشركة للذكاء الاصطناعي المدمج، على تطوير روبوتات شبيهة بالبشر ثنائية الأرجل وذات عجلات، ومدمجة بنماذج أساسية خاصة للإدراك والتفكير المكاني والتحكم المادي. ويكمل تقديم RoboGesture تطوير الأجهزة بالشركة من خلال التركيز على طبقة التفاعل الاجتماعي المطلوبة للانتشار في العالم الحقيقي.
## Reaction عقب نشر تقرير Jijo Malayil، تركزت ردود الفعل داخل مجتمعات أبحاث الروبوتات والذكاء الاصطناعي حول التوازن بين سرعات تنفيذ الأجهزة ودقة الحركة التعبيرية. وبينما تُعرض الأوراق النظرية حول تخليق الإيماءات المرافقة للكلام بانتظام في المحافل الأكاديمية مثل IEEE International Conference on Robotics and Automation (ICRA) ومؤتمر Conference on Robot Learning (CoRL)، فإن العروض التوضيحية المادية على المنصات الشبيهة بالبشر التجارية لا تزال محدودة نسبياً.
ومن المتوقع أن يقيّم محللو القطاع وباحثو التفاعل بين الإنسان والروبوت نظام RoboGesture بناءً على أداء معياري ملموس، لا سيما اختبار دقة مزامنة الإيماءات مع الكلام، وفترة التأخير الحسابي، واستقرار التوازن أثناء حركات الذراع التعبيرية. وسيراقب مدمجو أنظمة الروبوتات الذين ينشرون الروبوتات الشبيهة بالبشر في بيئات تجارية عامة ما إذا كانت الأنظمة من هذا النوع يمكنها تقليل تردد المستخدمين وخفض متطلبات التدريب للمشغلين غير الفنيين. وتواجه الشركات المنافسة في قطاع الروبوتات الشبيهة بالبشر—بما في ذلك المطورين التجاريين في شمال أمريكا وأوروبا وشرق آسيا—مطالب مماثلة لجعل أجهزتهم أكثر قبولاً اجتماعياً مع انتقال الروبوتات ثنائية الأرجل من بيئات المصانع الخاضعة للرقابة إلى العمليات الموجهة للعملاء.
## What we don't know yet رغم التفاصيل التي أوردها Malayil، لا تزال العديد من المعايير الفنية والتشغيلية الرئيسية المتعلقة بـ RoboGesture غير معلنة:
- المعمارية الحسابية وفترة التأخير: لا يوضح التقرير ما إذا كان RoboGesture يحسب مسارات الحركة محليًا على المعالجات المدمجة بالروبوت أم ينقل الاستدلال إلى البنية التحتية للحوسبة الطرفية/السحابية، كما لا يحدد فترة التأخير الكلية بدقة بالمللي ثانية. - التوافق مع الأجهزة: لم يُذكر حاليًا ما إذا كان RoboGesture برنامجًا مملوكًا وحصريًا لمنصات الأجهزة الشبيهة بالبشر الخاصة بشركة Galbot أم حزمة برمجية قابلة للتكيف وقادرة على التشغيل على تكوينات روبوتية من أطراف خارجية بدرجات حرية حركة مختلفة. - تكامل توازن الجسم بالكامل: يترك التقرير المجال مفتوحًا حول كيفية حل البرنامج للتعارضات بين توليد الإيماءات الديناميكية والتحكم النشط في التوازن الديناميكي عندما يمشي الروبوت أو يتوازن في وقت واحد على تضاريس غير مستوية أثناء التحدث. - التكيف متعدد اللغات والعابر للثقافات: لم يُفصَّل مدى مراعاة RoboGesture للاختلافات الثقافية في لغة الجسد ومعايير الإيماءات الإقليمية عبر اللغات المختلفة.
وسيكون معالجة هذه المجهولات الفنية أمرًا أساسيًا لفهم إمكانية توسع البرمجيات عبر سيناريوهات الانتشار العالمي المتنوعة.
## What to watch عند تقييم المسار المستقبلي لنظام RoboGesture وتقنية الإيماءات المرافقة للكلام في الروبوتات الشبيهة بالبشر، يجب مراقبة عدة مؤشرات رئيسية:
- الأوراق الفنية والمراجعة العلمية: نشر وثائق فنية شاملة أو أوراق محكمة من Galbot في مؤتمرات الروبوتات القادمة، تفصل معمارية النموذج، ومجموعات بيانات التدريب، ونتائج التقييم المعياري الكمي. - تكامل الأجهزة والعروض الميدانية: العروض العامة المباشرة أو المشاريع التجريبية التجارية التي تعتمد على أجهزة Galbot الشبيهة بالبشر أثناء تنفيذ RoboGesture في بيئات تفاعلية مرتجلة وفي الوقت الفعلي. - التقييم المعياري في القطاع: اعتماد مقاييس تقييم موحدة في التفاعل بين الإنسان والروبوت لقياس مدى طبيعية الإيماءات، وفترة تأخير مزامنة الكلام، وراحة المستخدم البشري عبر منصات الروبوتات الشبيهة بالبشر المنافسة. - استراتيجية توزيع البرمجيات: الإعلانات المتعلقة بما إذا كانت Galbot تعتزم ترخيص RoboGesture كنظام ذكاء اصطناعي مدمج مستقل لمصنعي الروبوتات من الأطراف الخارجية أو إبقائه مدمجًا ضمن نظام الأجهزة المملوك لها.
يستند هذا التقرير إلى التغطية الإخبارية الأصلية التي أعدها Jijo Malayil ونُشرت في Sept. 7, 2026.
المصدر: Jijo Malayil


