

Galbot revela sistema RoboGesture para permitir movimento concomitante à fala em tempo real em robôs humanoides
Um novo sistema chamado RoboGesture permite que robôs humanoides gerem linguagem corporal natural e sincronizada com a fala em tempo real durante interações humanas.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Galbot revela sistema RoboGesture para permitir movimento concomitante à fala em tempo real em robôs humanoides
Um novo sistema chamado RoboGesture permite que robôs humanoides gerem linguagem corporal natural e sincronizada com a fala em tempo real durante interações humanas.
Este artigo foi traduzido automaticamente pela IA da nossa redação a partir do original em inglês. Ler em inglês
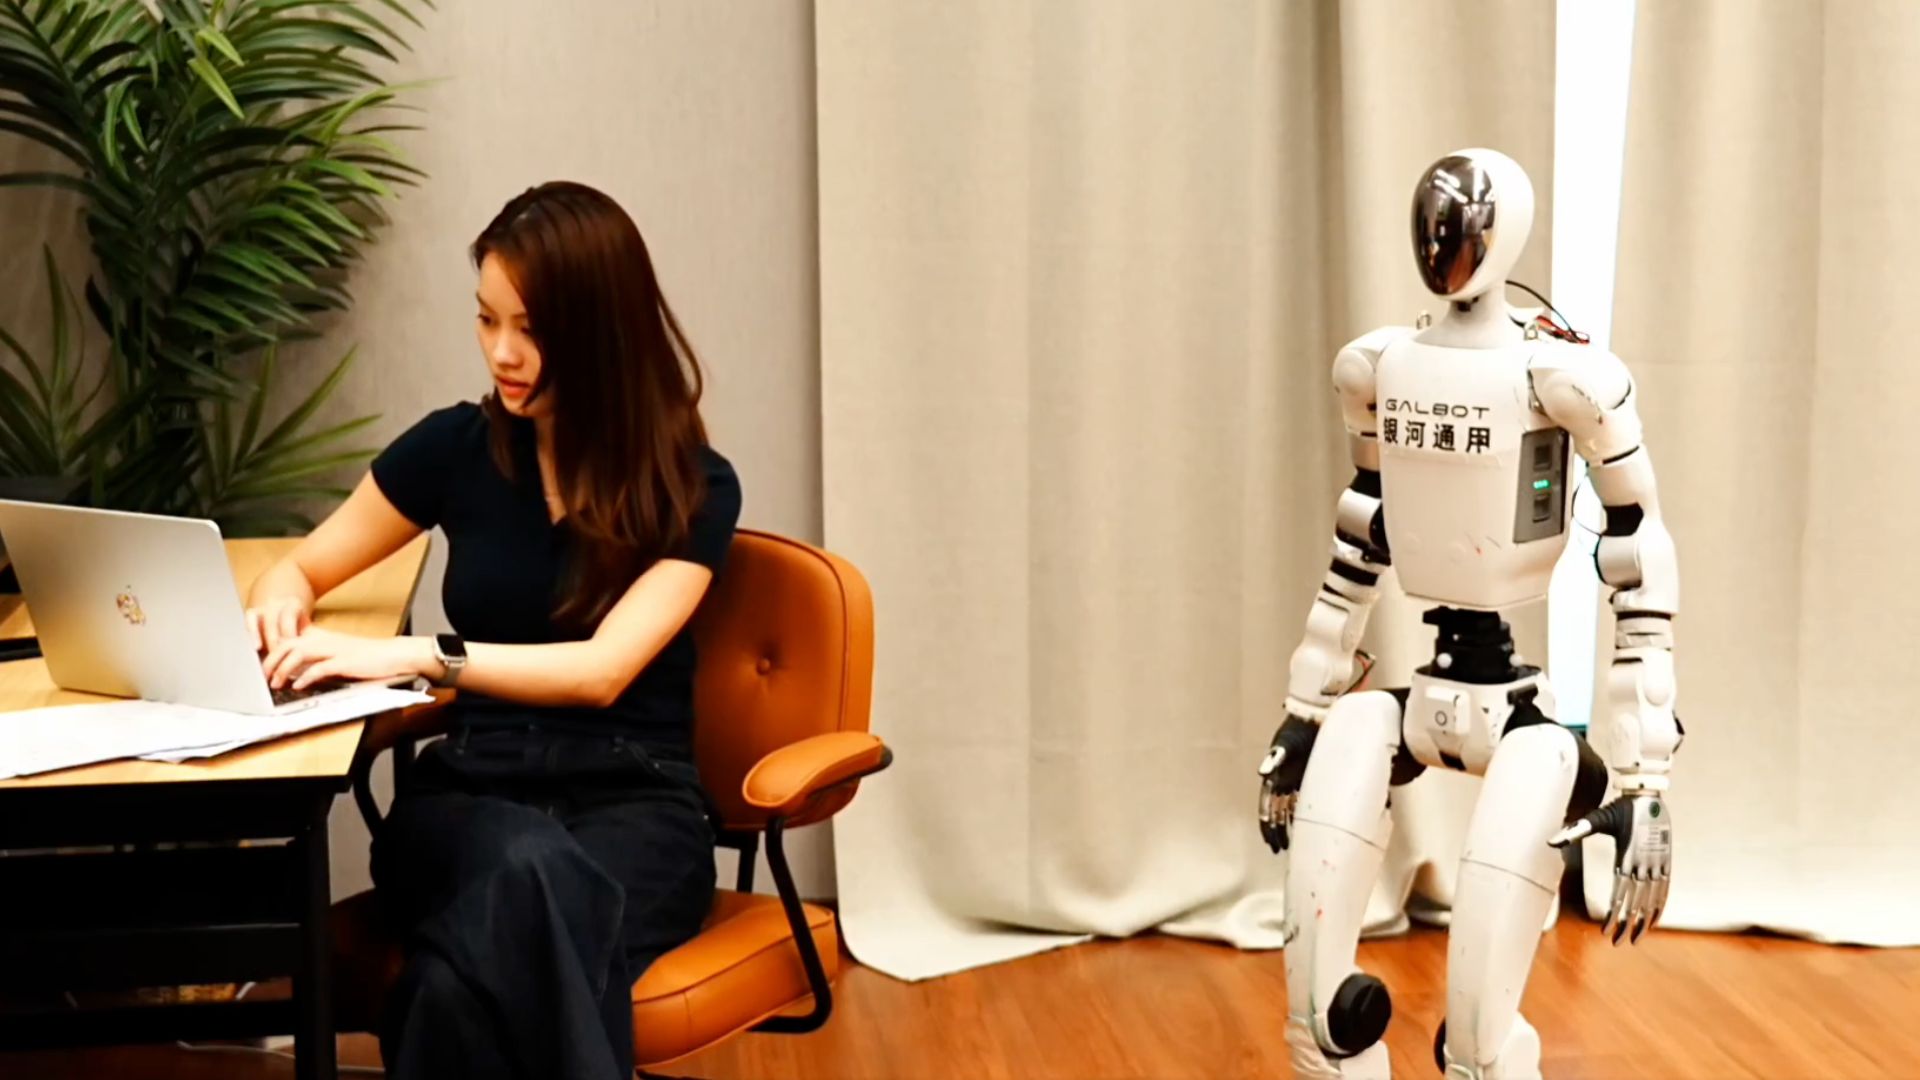
A empresa de robótica Galbot apresentou uma estrutura chamada RoboGesture que permite ao hardware humanoide executar gestos corporais dinâmicos sincronizados com a linguagem falada em tempo real, de acordo com uma reportagem publicada em Sept. 7, 2026, pelo jornalista de tecnologia Jijo Malayil. O sistema foi projetado para sintetizar movimentos cinéticos que correspondem ao ritmo, à ênfase e ao contexto da fala, solucionando um ponto de atrito persistente na interação homem-robô em que os movimentos mecânicos parecem rígidos ou desalinhados com a comunicação vocal. Ao permitir a geração de gestos em tempo real, o avanço marca uma mudança na inteligência artificial incorporada da manipulação física puramente orientada a tarefas para uma comunicação homem-robô expressiva e socialmente competente.
## Key facts - A empresa de robótica Galbot criou o RoboGesture, um sistema de controle que gera gestos físicos em tempo real correspondentes a texto falado ou áudio. - O desenvolvimento foi noticiado em Sept. 7, 2026, pelo jornalista de tecnologia Jijo Malayil. - O sistema sincroniza sinais corporais não verbais — como ajustes de mãos, braços e tronco — com a saída vocal ativa para tornar as interações mais naturais. - O RoboGesture é voltado para plataformas de robôs humanoides que operam em ambientes que exigem uma interação homem-robô fluida. - A plataforma aborda a latência computacional e o planejamento de trajetória física para produzir movimentos dinamicamente durante a fala, em vez de depender de rotinas estáticas pré-gravadas.
## What happened Conforme relatado por Jijo Malayil, a estrutura RoboGesture da Galbot oferece aos robôs humanoides a capacidade de gerar movimentos físicos em tempo real que refletem as palavras faladas. A animação robótica tradicional e os sistemas conversacionais historicamente dependeram de bibliotecas de gestos pré-renderizados ou rotinas programadas manualmente acionadas por palavras-chave específicas. Essas abordagens legadas frequentemente resultavam em pausas não naturais, padrões de movimento repetitivos ou desconexões bruscas entre o tempo do áudio falado e a linguagem corporal física.
A plataforma RoboGesture processa sinais linguísticos e de áudio para calcular trajetórias de movimento contínuas para os atuadores de um robô enquanto a vocalização ocorre. Na comunicação humana, os falantes empregam continuamente sinais não verbais — incluindo gesticulações com as mãos abertas, gestos de ritmo que enfatizam o acento rítmico, gestos icônicos que representam conceitos visualmente e movimentos deíticos que apontam para objetos ou direções. Implementar essas dinâmicas em uma máquina humanoide física exige um processamento algorítmico rápido que traduza a prosódia acústica e o contexto semântico em ângulos articulares, restrições de velocidade angular e limites de torque em membros robóticos de múltiplos graus de liberdade.
De acordo com o relato de Malayil, o RoboGesture foi projetado para operar dinamicamente em cenários interativos, permitindo que máquinas humanoides ajustem sua expressão física instantaneamente conforme o fluxo conversacional se desenrola. Essa operação em tempo real visa preencher a lacuna perceptiva entre a síntese verbal artificial e a postura física, fazendo com que a interação com a máquina pareça menos robótica e mais intuitiva para observadores humanos.
## Why it matters A introdução de sistemas de gestos concomitantes à fala em tempo real traz implicações significativas para o design da interação homem-robô, a segurança pública e a adoção comercial da inteligência artificial incorporada. Na psicologia humana, a comunicação não verbal responde por uma parcela substancial do significado interpessoal. Estudos em cinésica e ergonomia cognitiva mostram que, quando os sinais não verbais contradizem ou se atrasam em relação à entrega de áudio, os ouvintes humanos experimentam uma maior carga cognitiva e desconforto psicológico — um fenômeno intimamente associado ao "vale da estranheza" (uncanny valley).
Para robôs humanoides implantados em setores de serviços, como saúde, atendimento a idosos, varejo e hotelaria, uma comunicação não verbal eficaz é crítica para estabelecer confiança e clareza. Um robô assistente médico ou um terminal de atendimento ao cliente que gesticule naturalmente pode transmitir intenção, indicar orientação espacial e tranquilizar os usuários de forma muito mais eficaz do que uma plataforma restrita a uma fala monotônica combinada com membros imóveis. A sinalização física fluida ajuda as pessoas ao redor a prever a próxima ação física de um robô, o que reduz colisões acidentais e melhora a segurança operacional em ambientes compartilhados.
Sob a perspectiva da engenharia, o desenvolvimento de uma estrutura integrada de movimento concomitante à fala representa um passo fundamental na construção de arquiteturas de software de propósito geral para humanoides. Historicamente, a pesquisa em robótica separava o controle motor de baixo nível do processamento de linguagem natural de alto nível. Sistemas como o RoboGesture sinalizam uma consolidação arquitetônica em que modelos gerativos multimodais lidam com a compreensão de linguagem, o processamento de prosódia acústica e a síntese de trajetória física dentro de pipelines de execução unificados.
## The background O desafio de sintetizar movimentos naturais concomitantes à fala tem sido estudado na animação computacional, no design de personagens virtuais e na robótica física há décadas. Os primeiros esforços nas décadas de 1990 e 2000 dependiam de sistemas de animação baseados em regras, como o Behavior Expression Animation Toolkit (BEAT), que mapeavam árvores de análise gramatical diretamente para clipes de gestos pré-criados. Embora funcionais em ambientes virtuais, os sistemas baseados em regras careciam de flexibilidade e não conseguiam se adaptar ao diálogo humano não estruturado.
Com o advento do aprendizado profundo (deep learning), pesquisadores começaram a utilizar redes neurais recorrentes (RNNs), autoencoders variacionais (VAEs) e redes adversárias gerativas (GANs) para prever sequências contínuas de movimento a partir de formas de onda de áudio ou transcrições de texto. O desenvolvimento de conjuntos de dados especializados — como o Trinity Gesture Dataset, o benchmark Body-Expression-Audio-Text (BEAT) e o conjunto de dados SHOW — forneceu os dados de treinamento necessários para mapear sequências de captura de movimento humano (mocap) para sinais de fala. Mais recentemente, arquiteturas baseadas em transformers e modelos de difusão de movimento permitiram que pesquisadores gerassem movimentos corporais diversos e de alta fidelidade, adaptados à inflexão vocal e ao conteúdo semântico.
Traduzir esses avanços de software para o hardware humanoide físico apresenta desafios distintos que não existem em avatares virtuais. Plataformas humanoides físicas, fabricadas por empresas que vão de Galbot e Unitree a Boston Dynamics, Agility Robotics e Figure AI, operam sob rígidas restrições mecânicas e físicas. Cada gesto físico deve respeitar limites de torque dos atuadores, limiares de amplitude articular, limites de dissipação térmica e algoritmos de controle de equilíbrio de todo o corpo. Se um modelo de gesto gerar um movimento de braço que desestabilize o centro de massa do robô, ele corre o risco de cair. Consequentemente, a arquitetura moderna de gestos humanoides deve equilibrar continuamente o naturalismo expressivo com a preservação do equilíbrio e restrições de segurança em tempo real.
A Galbot, fundada como uma empresa de IA incorporada, concentra-se no desenvolvimento de robôs humanoides bípedes e sobre rodas integrados a modelos de fundação proprietários para percepção, raciocínio espacial e manipulação. A introdução do RoboGesture complementa o desenvolvimento de hardware da empresa ao focar na camada de interação social necessária para a implantação no mundo real.
## Reaction Após a publicação do relatório de Jijo Malayil, a reação nas comunidades de pesquisa em robótica e inteligência artificial centrou-se no equilíbrio entre as velocidades de execução do hardware e a fidelidade do movimento expressivo. Embora artigos teóricos sobre a síntese de gestos concomitantes à fala sejam frequentemente apresentados em eventos acadêmicos como a IEEE International Conference on Robotics and Automation (ICRA) e a Conference on Robot Learning (CoRL), demonstrações físicas em plataformas humanoides comerciais permanecem relativamente limitadas.
Espera-se que analistas do setor e pesquisadores de interação homem-robô meçam o RoboGesture com base no desempenho em benchmarks concretos, testando especificamente a precisão da sincronização entre gesto e fala, a latência computacional e a estabilidade do equilíbrio durante movimentos expressivos dos braços. Integradores de sistemas de robótica que implantam humanoides em ambientes comerciais públicos acompanharão se sistemas desse tipo podem reduzir a hesitação do usuário e diminuir as exigências de treinamento para operadores não técnicos. Concorrentes no setor de humanoides — incluindo desenvolvedores comerciais na América do Norte, Europa e Leste Asiático — enfrentam demandas semelhantes para tornar seu hardware mais socialmente aceitável à medida que os robôs bípedes transicionam de ambientes de fábrica controlados para operações voltadas ao público.
## What we don't know yet Apesar dos detalhes relatados por Malayil, vários parâmetros técnicos e operacionais fundamentais relativos ao RoboGesture permanecem não divulgados:
- Arquitetura Computacional e Latência: A reportagem não detalha se o RoboGesture calcula as trajetórias de movimento localmente nos processadores embarcados do robô ou se transfere a inferência para uma infraestrutura de borda ou em nuvem, nem especifica a latência precisa de ponta a ponta em milissegundos. - Compatibilidade de Hardware: Atualmente não consta se o RoboGesture é um software proprietário exclusivo das plataformas de hardware humanoide internas da Galbot ou um pacote de software adaptável capaz de ser executado em configurações de humanoides de terceiros com variados graus de liberdade. - Integração do Equilíbrio do Corpo Inteiro: A reportagem deixa em aberto como o software resolve conflitos entre a geração dinâmica de gestos e o controle ativo de equilíbrio dinâmico quando um robô está simultaneamente andando ou se equilibrando em terreno irregular enquanto fala. - Adaptação Multilíngue e Intercultural: A extensão em que o RoboGesture considera variações culturais na linguagem corporal e normas regionais de gestos em diferentes idiomas não foi detalhada.
Esclarecer essas incógnitas técnicas será essencial para compreender a escalabilidade do software em diversos cenários globais de implantação.
## What to watch Ao avaliar a trajetória futura do RoboGesture e da tecnologia de gestos concomitantes à fala na robótica humanoide, vários indicadores principais devem ser monitorados:
- Artigos Técnicos e Revisão por Pares: A publicação de documentação técnica abrangente ou artigos revisados por pares pela Galbot em conferências de robótica futuras, detalhando a arquitetura do modelo, conjuntos de dados de treinamento e pontuações quantitativas de benchmark. - Integração de Hardware e Demonstrações de Campo: Demonstrações públicas ao vivo ou pilotos comerciais apresentando o hardware humanoide da Galbot executando o RoboGesture em cenários interativos em tempo real e sem roteiro prévio. - Benchmarking da Indústria: A adoção de métricas de avaliação padronizadas na interação homem-robô para medir a naturalidade do gesto, a latência de sincronização com a fala e o conforto do usuário humano em plataformas humanoides concorrentes. - Estratégia de Distribuição de Software: Anúncios sobre se a Galbot pretende licenciar o RoboGesture como um módulo autônomo de IA incorporada para fabricantes de robótica terceirizados ou mantê-lo integrado em seu ecossistema de hardware proprietário.
Este relatório é baseado na reportagem original de Jijo Malayil publicada em Sept. 7, 2026.
Fonte: Jijo Malayil


