

Galbot presenta el sistema RoboGesture para permitir el movimiento colocutivo en tiempo real en robots humanoides
Un nuevo sistema llamado RoboGesture permite a los robots humanoides generar un lenguaje corporal natural y sincronizado con el habla en tiempo real durante las interacciones humanas.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Galbot presenta el sistema RoboGesture para permitir el movimiento colocutivo en tiempo real en robots humanoides
Un nuevo sistema llamado RoboGesture permite a los robots humanoides generar un lenguaje corporal natural y sincronizado con el habla en tiempo real durante las interacciones humanas.
Este artículo fue traducido automáticamente por la IA de nuestra redacción desde el original en inglés. Leer en inglés
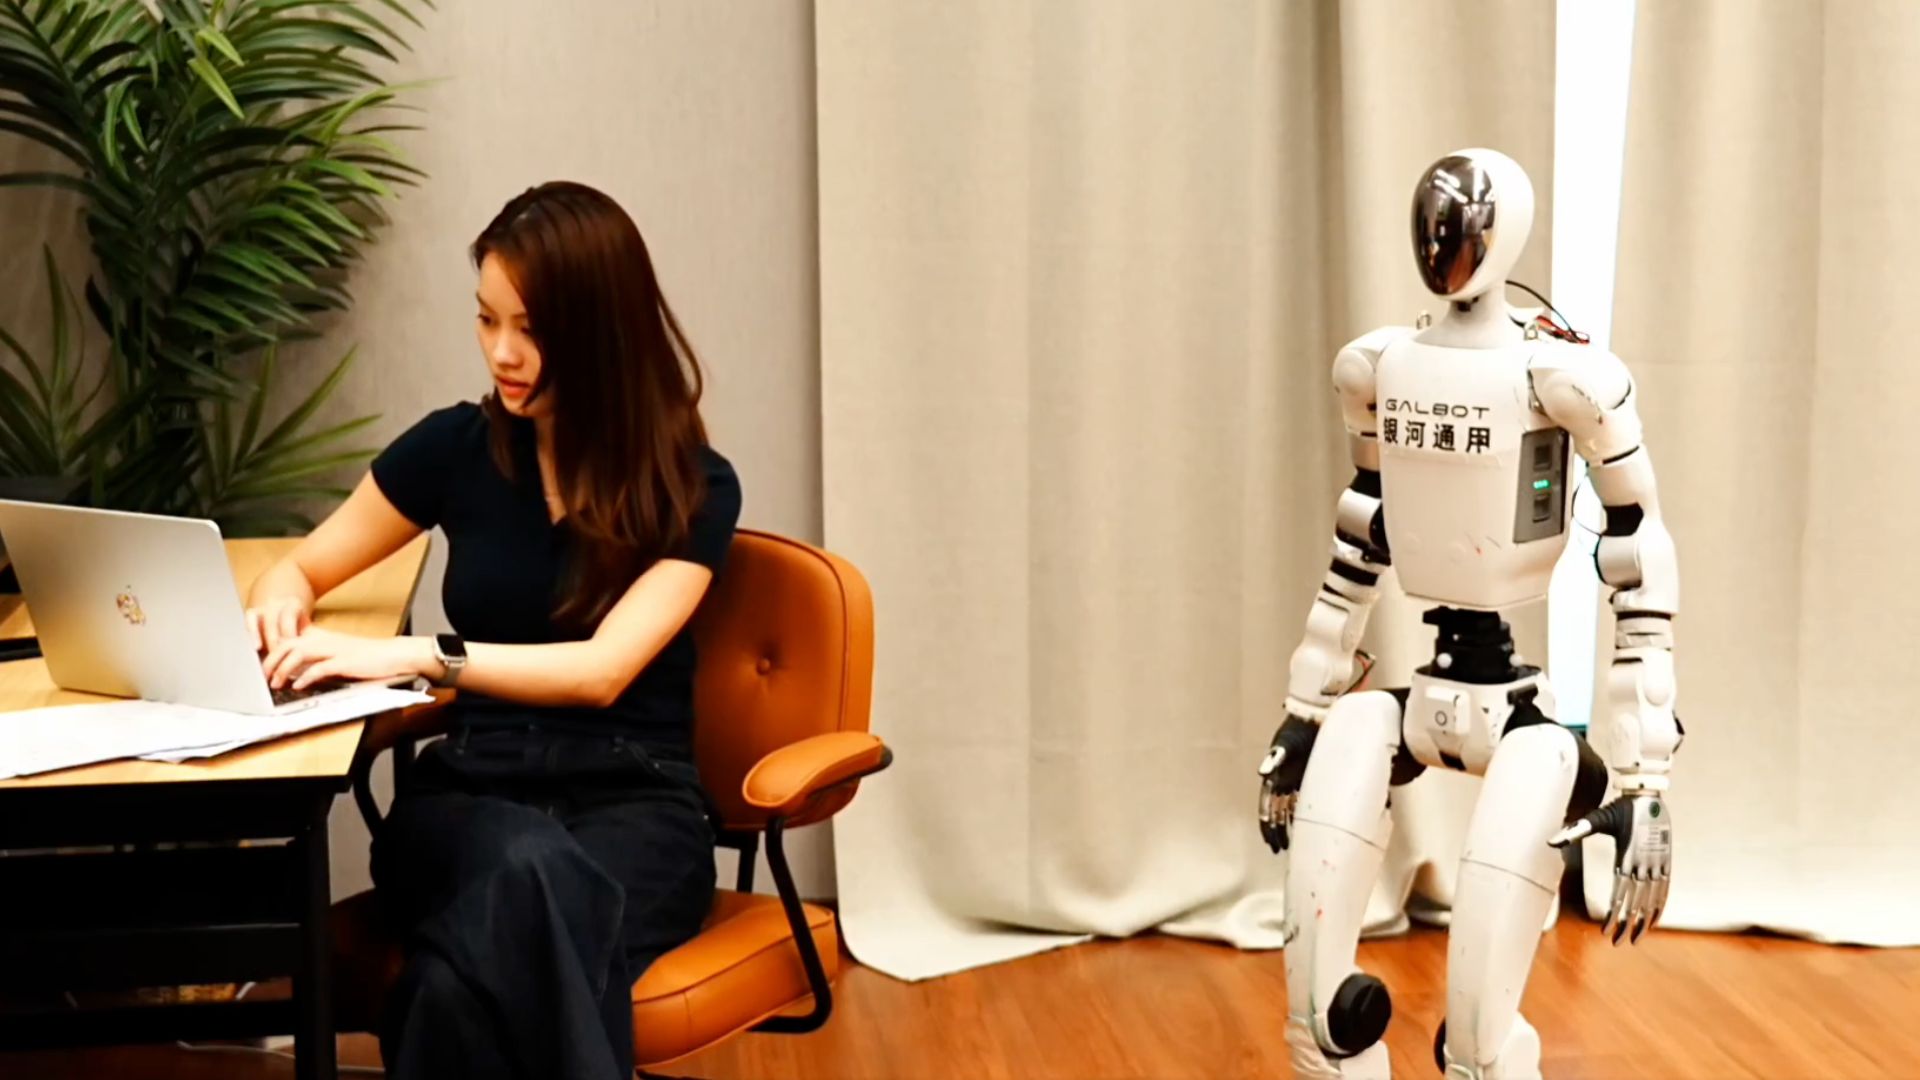
La empresa de robótica Galbot ha presentado un marco de trabajo llamado RoboGesture que permite al hardware humanoide ejecutar gestos corporales dinámicos sincronizados con el lenguaje hablado en tiempo real, según la información publicada el 7 de septiembre de 2026 por el redactor de tecnología Jijo Malayil. El sistema está diseñado para sintetizar movimientos cinéticos que se ajustan al ritmo, el énfasis y el contexto del habla, abordando un punto de fricción persistente en la interacción entre humanos y robots donde los movimientos mecánicos parecen rígidos o desalineados con la comunicación vocal. Al permitir la generación de gestos en tiempo real, este avance marca un cambio en la inteligencia artificial encarnada, pasando de la manipulación física puramente orientada a tareas hacia una comunicación robot-humano expresiva y socialmente competente.
## Datos clave - La empresa de robótica Galbot ha creado RoboGesture, un sistema de control que genera gestos físicos en tiempo real correspondientes al texto o audio hablado. - El avance fue informado el 7 de septiembre de 2026 por el periodista de tecnología Jijo Malayil. - El sistema sincroniza señales corporales no verbales —como ajustes de manos, brazos y torso— con la emisión vocal activa para que las interacciones sean más naturales. - RoboGesture está destinado a plataformas de robots humanoides que operan en entornos que requieren una interacción fluida entre humanos y robots. - La plataforma aborda la latencia computacional y la planificación de trayectorias físicas para producir movimientos de forma dinámica durante el habla, en lugar de depender de rutinas estáticas pregrabadas.
## Qué ocurrió Según lo informado por Jijo Malayil, el marco RoboGesture de Galbot ofrece a los robots humanoides la capacidad de generar movimientos físicos en tiempo real que reflejan las palabras pronunciadas. Tradicionalmente, la animación robótica y los sistemas conversacionales han dependido de bibliotecas de gestos prerrenderizados o de rutinas programadas manualmente que se activan mediante palabras clave específicas. Estos enfoques heredados solían dar lugar a pausas no naturales, patrones de movimiento repetitivos o desconexiones chocantes entre la sincronización del audio hablado y el lenguaje corporal físico.
La plataforma RoboGesture procesa señales lingüísticas y de audio para calcular trayectorias de movimiento continuas para los actuadores de un robot mientras tiene lugar la vocalización. En la comunicación humana, los hablantes emplean continuamente señales no verbales —incluidas gesticulaciones con las manos abiertas, gestos rítmicos que enfatizan el acento prosódico, gestos icónicos que representan conceptos de forma visual y movimientos deícticos que señalan objetos o direcciones—. La implementación de estas dinámicas en una máquina humanoide física requiere un procesamiento algorítmico rápido que traduzca la prosodia acústica y el contexto semántico en ángulos articulares, límites de velocidad angular y restricciones de par en extremidades robóticas con múltiples grados de libertad.
De acuerdo con el relato de Malayil, RoboGesture está diseñado para operar de forma dinámica en entornos interactivos, lo que permite a las máquinas humanoides ajustar su expresión física de manera instantánea a medida que se desarrolla el flujo conversacional. Esta operación en tiempo real tiene como objetivo cerrar la brecha perceptiva entre la síntesis verbal artificial y la postura física, haciendo que la interacción con la máquina resulte menos robótica y más intuitiva para los observadores humanos.
## Por qué es importante La introducción de sistemas de gestos colocutivos en tiempo real conlleva importantes implicaciones para el diseño de la interacción humano-robot, la seguridad pública y la adopción comercial de la inteligencia artificial encarnada. En la psicología humana, la comunicación no verbal representa una parte sustancial del significado interpersonal. Los estudios en quinésica y ergonomía cognitiva muestran que cuando las señales no verbales contradicen o se retrasan respecto al mensaje de audio, los oyentes humanos experimentan una mayor carga cognitiva y malestar psicológico, un fenómeno estrechamente asociado con el "valle inquietante".
Para los robots humanoides desplegados en sectores de servicios como la atención médica, el cuidado de ancianos, el comercio minorista y la hostelería, una comunicación no verbal eficaz es fundamental para generar confianza y claridad. Un asistente médico robótico o una terminal de atención al cliente que gesticule con naturalidad puede transmitir intenciones, indicar la orientación espacial y tranquilizar a los usuarios de manera mucho más eficaz que una plataforma limitada a un habla monótona combinada con extremidades inmóviles. Una señalización física fluida ayuda a los transeúntes humanos a anticipar la siguiente acción física del robot, lo que reduce las colisiones accidentales y mejora la seguridad operativa en entornos compartidos.
Desde una perspectiva de ingeniería, el desarrollo de un marco integrado de movimiento colocutivo representa un paso clave en la construcción de arquitecturas de software para robots humanoides de propósito general. Históricamente, la investigación en robótica separaba el control motor de bajo nivel del procesamiento del lenguaje natural de alto nivel. Sistemas como RoboGesture señalan una consolidación arquitectónica en la que los modelos generativos multimodales gestionan la comprensión del lenguaje, el procesamiento de la prosodia acústica y la síntesis de trayectorias físicas dentro de canales de ejecución unificados.
## Antecedentes El desafío de sintetizar un movimiento colocutivo natural se ha estudiado en la animación por computadora, el diseño de personajes virtuales y la robótica física durante décadas. Los primeros esfuerzos en las décadas de 1990 y 2000 se basaron en sistemas de animación basados en reglas, como el Behavior Expression Animation Toolkit (BEAT), que mapeaba árboles de sintaxis gramatical directamente a clips de gestos prediseñados. Aunque eran funcionales en entornos virtuales, los sistemas basados en reglas carecían de flexibilidad y no podían adaptarse a diálogos humanos no estructurados.
Con la llegada del aprendizaje profundo, los investigadores comenzaron a utilizar redes neuronales recurrentes (RNN), autoencoders variacionales (VAE) y redes generativas antagónicas (GAN) para predecir secuencias de movimiento continuo a partir de formas de onda de audio o transcripciones de texto. El desarrollo de conjuntos de datos especializados —como el Trinity Gesture Dataset, el punto de referencia Body-Expression-Audio-Text (BEAT) y el conjunto de datos SHOW— proporcionó los datos de entrenamiento necesarios para mapear secuencias de captura de movimiento humano (mocap) con señales de habla. Más recientemente, las arquitecturas de transformadores y los modelos de difusión de movimiento han permitido a los investigadores generar movimientos corporales diversos y de alta fidelidad adaptados a la inflexión vocal y al contenido semántico.
Traducir estos avances de software al hardware humanoide físico presenta desafíos particulares que no existen en los avatares virtuales. Las plataformas humanoides físicas, fabricadas por empresas que van desde Galbot y Unitree hasta Boston Dynamics, Agility Robotics y Figure AI, operan bajo estrictas restricciones mecánicas y físicas. Cada gesto físico debe respetar los límites de par del actuador, los umbrales de rango articular, los límites de disipación térmica y los algoritmos de control de equilibrio de todo el cuerpo. Si un modelo de gestos genera un movimiento de brazo que desestabiliza el centro de masa del robot, este corre el riesgo de caerse. En consecuencia, la arquitectura moderna de gestos humanoides debe equilibrar continuamente el naturalismo expresivo con la preservación del equilibrio en tiempo real y las restricciones de seguridad.
Galbot, fundada como una empresa de IA encarnada, se centra en el desarrollo de robots humanoides bípedos y con ruedas integrados con modelos fundacionales propietarios para la percepción, el razonamiento espacial y la manipulación. La introducción de RoboGesture complementa el desarrollo de hardware de la empresa al centrarse en la capa de interacción social necesaria para el despliegue en el mundo real.
## Reacciones Tras la publicación del informe de Jijo Malayil, la reacción dentro de las comunidades de investigación en robótica e inteligencia artificial se ha centrado en el equilibrio entre las velocidades de ejecución del hardware y la fidelidad del movimiento expresivo. Aunque los artículos teóricos sobre la síntesis de gestos colocutivos se presentan con frecuencia en foros académicos como la IEEE International Conference on Robotics and Automation (ICRA) y la Conference on Robot Learning (CoRL), las demostraciones físicas en plataformas humanoides comerciales siguen siendo relativamente limitadas.
Se espera que analistas de la industria e investigadores de la interacción humano-robot evalúen RoboGesture basándose en el rendimiento concreto de las pruebas comparativas, probando específicamente la precisión de la sincronización gesto-habla, la latencia computacional y la estabilidad del equilibrio durante movimientos expresivos de los brazos. Los integradores de sistemas robóticos que despliegan humanoides en entornos públicos comerciales observarán si sistemas de este tipo pueden reducir la duda del usuario y disminuir los requisitos de capacitación para operadores no técnicos. Los competidores en el sector humanoide —incluidos los desarrolladores comerciales de América del Norte, Europa y el Este de Asia— enfrentan demandas similares para hacer que su hardware sea más aceptable socialmente a medida que los robots bípedos se trasladan de entornos de fábrica controlados a operaciones orientadas al cliente.
## Lo que aún no sabemos A pesar de los detalles informados por Malayil, varios parámetros técnicos y operativos clave sobre RoboGesture siguen sin revelarse:
- Arquitectura computacional y latencia: El informe no detalla si RoboGesture calcula las trayectorias de movimiento de forma local en los procesadores integrados del robot o si delega la inferencia a la infraestructura edge/nube, ni especifica la latencia precisa de extremo a extremo en milisegundos. - Compatibilidad de hardware: En la actualidad no se precisa si RoboGesture es un software propietario exclusivo para las plataformas de hardware humanoide internas de Galbot o un paquete de software adaptable capaz de ejecutarse en configuraciones humanoides de terceros con diversos grados de libertad. - Integración del equilibrio de todo el cuerpo: El informe deja abierta la cuestión de cómo resuelve el software los conflictos entre la generación dinámica de gestos y el control activo del equilibrio dinámico cuando un robot camina o se equilibra simultáneamente en terrenos irregulares mientras habla. - Adaptación multilingüe e intercultural: No se ha detallado hasta qué punto RoboGesture tiene en cuenta las variaciones culturales en el lenguaje corporal y las normas de gestos regionales en diferentes idiomas.
Abordar estas incógnitas técnicas será esencial para comprender la escalabilidad del software en diversos escenarios de despliegue global.
## Qué observar Al evaluar la trayectoria futura de RoboGesture y la tecnología de gestos colocutivos en la robótica humanoide, se deben monitorear varios indicadores clave:
- Documentos técnicos y revisión por pares: Publicación de documentación técnica detallada o artículos revisados por pares por parte de Galbot en próximas conferencias de robótica, detallando la arquitectura del modelo, los conjuntos de datos de entrenamiento y las puntuaciones cuantitativas de las pruebas de referencia. - Integración de hardware y demostraciones de campo: Demostraciones públicas en vivo o pilotos comerciales en los que el hardware humanoide de Galbot ejecute RoboGesture en entornos interactivos sin guion y en tiempo real. - Pruebas comparativas en la industria: La adopción de métricas de evaluación estandarizadas en la interacción humano-robot para medir la naturalidad de los gestos, la latencia de sincronización del habla y la comodidad del usuario humano en plataformas humanoides rivales. - Estrategia de distribución de software: Anuncios sobre si Galbot tiene la intención de licenciar RoboGesture como un módulo de IA encarnada independiente para fabricantes de robótica de terceros o mantenerlo integrado dentro de su ecosistema de hardware propietario.
Este informe se basa en la cobertura periodística original de Jijo Malayil publicada el 7 de septiembre de 2026.
Fuente: Jijo Malayil


