

Galbot dévoile le système RoboGesture pour permettre des mouvements humanoïdes co-verbaux en temps réel
Un nouveau système appelé RoboGesture permet aux robots humanoïdes de générer en temps réel un langage corporel naturel et synchronisé avec la parole lors d'interactions humaines.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Galbot dévoile le système RoboGesture pour permettre des mouvements humanoïdes co-verbaux en temps réel
Un nouveau système appelé RoboGesture permet aux robots humanoïdes de générer en temps réel un langage corporel naturel et synchronisé avec la parole lors d'interactions humaines.
Cet article a été traduit automatiquement par l'IA de notre rédaction depuis l'original en anglais. Lire en anglais
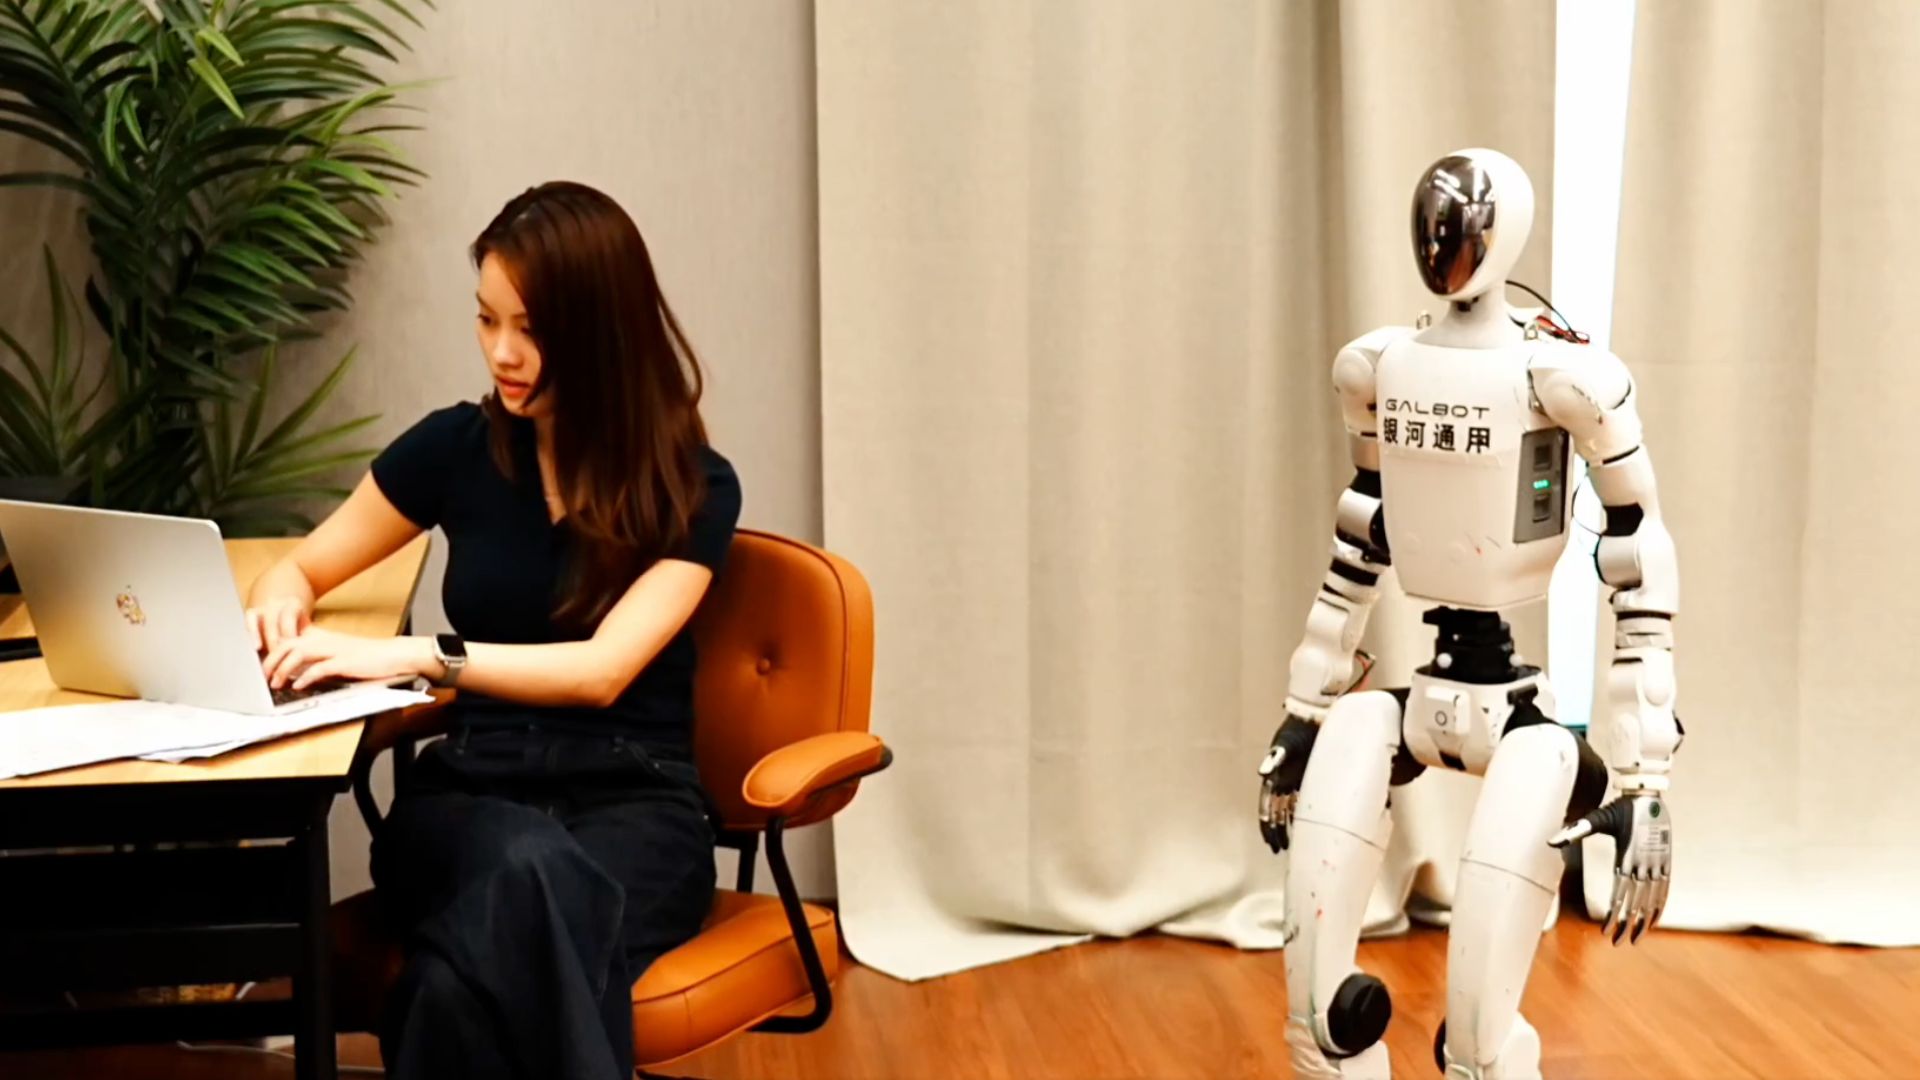
L'entreprise de robotique Galbot a présenté un cadre de travail appelé RoboGesture, qui permet aux matériels humanoïdes d'exécuter en temps réel des gestes corporels dynamiques synchronisés avec le langage parlé, selon un article publié le 7 septembre 2026 par le journaliste spécialisé en technologies Jijo Malayil. Le système est conçu pour synthétiser des mouvements cinétiques qui correspondent au rythme, à l'accentuation et au contexte du discours émis, répondant ainsi à un point de friction persistant dans l'interaction homme-robot où les mouvements mécaniques paraissent rigides ou en décalage avec la communication vocale. En permettant la génération de gestes en temps réel, cette avancée marque un tournant dans l'intelligence artificielle incarnée, passant d'une manipulation physique purement orientée vers les tâches à une communication homme-robot expressive et socialement compétente.
## Faits clés - L'entreprise de robotique Galbot a créé RoboGesture, un système de contrôle qui génère en temps réel des gestes physiques correspondant à du texte parlé ou à un signal audio. - Ce développement a été rapporté le 7 septembre 2026 par le journaliste spécialisé en technologies Jijo Malayil. - Le système synchronise les signaux corporels non verbaux — tels que les ajustements des mains, des bras et du buste — avec l'émission vocale active afin de rendre les interactions plus naturelles. - RoboGesture vise les plateformes de robots humanoïdes opérant dans des environnements nécessitant une interaction homme-robot fluide. - La plateforme traite la latence de calcul et la planification des trajectoires physiques pour produire des mouvements de manière dynamique pendant le discours, plutôt que de s'appuyer sur des routines statiques préenregistrées.
## Ce qui s'est passé Comme le rapporte Jijo Malayil, le cadre RoboGesture de Galbot offre aux robots humanoïdes la capacité de générer en temps réel des mouvements physiques qui reflètent les mots prononcés. Les systèmes d'animation robotique et de conversation traditionnels reposaient historiquement sur des bibliothèques de gestes pré-rendus ou des routines programmées manuellement déclenchées par des mots-clés spécifiques. Ces approches héritées entraînaient souvent des pauses peu naturelles, des schémas de mouvement répétitifs ou des décalages choquants entre le rythme de l'audio parlé et le langage corporel physique.
La plateforme RoboGesture traite les signaux linguistiques et audio pour calculer des trajectoires de mouvement continues pour les actionneurs d'un robot pendant la vocalisation. Dans la communication humaine, les locuteurs utilisent continuellement des signaux non verbaux — notamment des gesticulations mains ouvertes, des gestes rythmiques soulignant l'accentuation, des gestes iconiques représentant visuellement des concepts et des mouvements déictiques désignant des objets ou des directions. L'intégration de ces dynamiques sur une machine humanoïde physique nécessite un traitement algorithmique rapide qui traduit la prosodie acoustique et le contexte sémantique en angles d'articulation, contraintes de vitesse angulaire et limites de couple sur des membres robotiques à plusieurs degrés de liberté.
Selon le compte rendu de Jijo Malayil, RoboGesture est conçu pour fonctionner de manière dynamique dans des contextes interactifs, permettant aux machines humanoïdes d'ajuster instantanément leur expression physique à mesure que se déroule le flux conversationnel. Ce fonctionnement en temps réel vise à combler l'écart perceptif entre la synthèse verbale artificielle et la posture physique, rendant l'interaction avec la machine moins robotique et plus intuitive pour les observateurs humains.
## Pourquoi c'est important L'introduction de systèmes de gestuelle co-verbale en temps réel comporte des implications majeures pour la conception des interactions homme-robot, la sécurité publique et l'adoption commerciale de l'intelligence artificielle incarnée. En psychologie humaine, la communication non verbale représente une part substantielle du sens interpersonnel. Les études en cinésique et en ergonomie cognitive montrent que lorsque les signaux non verbaux contredisent ou accusent un retard sur le message audio, les auditeurs humains subissent une charge cognitive accrue et un inconfort psychologique — un phénomène étroitement associé à la « vallée de l'étrange ».
Pour les robots humanoïdes déployés dans des secteurs de services tels que la santé, les soins aux personnes âgées, le commerce de détail et l'hôtellerie, une communication non verbale efficace est essentielle pour établir la confiance et la clarté. Un robot assistant médical ou un terminal de service client s'exprimant avec une gestuelle naturelle peut communiquer des intentions, indiquer une orientation spatiale et rassurer les utilisateurs bien plus efficacement qu'une plateforme limitée à un discours monotone associé à des membres immobiles. Un signalement physique fluide aide les personnes présentes à anticiper la prochaine action physique du robot, ce qui réduit les collisions accidentelles et améliore la sécurité opérationnelle dans les environnements partagés.
Du point de vue de l'ingénierie, le développement d'un cadre intégré de mouvements co-verbaux représente une étape clé dans la construction d'architectures logicielles humanoïdes à usage général. Historiquement, la recherche en robotique séparait le contrôle moteur de bas niveau du traitement du langage naturel de haut niveau. Des systèmes comme RoboGesture témoignent d'une consolidation architecturale où des modèles génératifs multimodaux gèrent la compréhension du langage, le traitement de la prosodie acoustique et la synthèse de trajectoires physiques au sein de pipelines d'exécution unifiés.
## Contexte Le défi consistant à synthétiser des mouvements co-verbaux naturels est étudié depuis des décennies dans les domaines de l'animation informatique, de la conception de personnages virtuels et de la robotique physique. Les premiers efforts dans les années 1990 et 2000 reposaient sur des systèmes d'animation basés sur des règles, tels que le Behavior Expression Animation Toolkit (BEAT), qui associaient directement les arbres de syntaxe grammaticale à des extraits de gestes prédéfinis. Bien que fonctionnels dans des environnements virtuels, les systèmes basés sur des règles manquaient de flexibilité et ne pouvaient pas s'adapter à un dialogue humain non structuré.
Avec l'avènement de l'apprentissage profond, les chercheurs ont commencé à utiliser des réseaux de neurones récurrents (RNN), des autoencodeurs variationnels (VAE) et des réseaux contradictoires génératifs (GAN) pour prédire des séquences de mouvements continus à partir de formes d'ondes audio ou de transcriptions textuelles. Le développement de jeux de données spécialisés — tels que le Trinity Gesture Dataset, le benchmark Body-Expression-Audio-Text (BEAT) et le jeu de données SHOW — a fourni les données d'entraînement nécessaires pour associer les séquences de capture de mouvement (mocap) humain aux signaux vocaux. Plus récemment, les architectures de transformeurs et les modèles de diffusion de mouvement ont permis aux chercheurs de générer des mouvements corporels diversifiés et de haute fidélité, adaptés à l'inflexion vocale et au contenu sémantique.
La transposition de ces avancées logicielles sur du matériel humanoïde physique présente des défis particuliers qui n'existent pas pour les avatars virtuels. Les plateformes humanoïdes physiques, fabriquées par des entreprises allant de Galbot et Unitree à Boston Dynamics, Agility Robotics et Figure AI, fonctionnent sous de strictes contraintes mécaniques et physiques. Chaque geste physique doit respecter les limites de couple des actionneurs, les seuils d'amplitude articulaire, les limites de dissipation thermique et les algorithmes de contrôle de l'équilibre du corps entier. Si un modèle de geste génère un mouvement de bras qui déstabilise le centre de masse du robot, celui-ci risque de tomber. Par conséquent, l'architecture gestuelle humanoïde moderne doit continuellement équilibrer le naturalisme expressif avec la préservation de l'équilibre en temps réel et les contraintes de sécurité.
Galbot, fondée en tant qu'entreprise d'IA incarnée, se concentre sur le développement de robots humanoïdes bipèdes et à roues intégrés à des modèles de fondation propriétaires pour la perception, le raisonnement spatial et la manipulation. L'introduction de RoboGesture complète le développement matériel de l'entreprise en se concentrant sur la couche d'interaction sociale requise pour un déploiement dans le monde réel.
## Réactions À la suite de la publication du rapport de Jijo Malayil, les réactions au sein des communautés de recherche en robotique et en intelligence artificielle se sont concentrées sur l'équilibre entre la vitesse d'exécution matérielle et la fidélité des mouvements expressifs. Bien que des articles théoriques sur la synthèse de gestes co-verbaux soient fréquemment présentés lors de conférences académiques telles que l'IEEE International Conference on Robotics and Automation (ICRA) et la Conference on Robot Learning (CoRL), les démonstrations physiques sur des plateformes humanoïdes commerciales restent relativement limitées.
Les analystes du secteur et les chercheurs en interaction homme-robot devraient évaluer RoboGesture sur la base de performances concrètes lors de tests de référence, en examinant spécifiquement la précision de la synchronisation geste-parole, la latence de calcul et la stabilité de l'équilibre lors de mouvements de bras expressifs. Les intégrateurs de systèmes robotiques qui déploient des humanoïdes dans des espaces publics commerciaux observeront si des systèmes de ce type peuvent réduire l'hésitation des utilisateurs et diminuer les besoins de formation pour les opérateurs non techniques. Les concurrents du secteur des humanoïdes — y compris les développeurs commerciaux en Amérique du Nord, en Europe et en Asie de l'Est — font face à des exigences similaires pour rendre leur matériel plus acceptable socialement, alors que les robots bipèdes passent d'environnements d'usine contrôlés à des opérations en contact avec la clientèle.
## Ce que l'on ignore encore Malgré les détails rapportés par Jijo Malayil, plusieurs paramètres techniques et opérationnels clés concernant RoboGesture demeurent non divulgués :
- Architecture de calcul et latence : Le rapport ne précise pas si RoboGesture calcule les trajectoires de mouvement localement sur les processeurs embarqués du robot ou déporte l'inférence vers une infrastructure edge/cloud, et ne spécifie pas non plus la latence exacte de bout en bout en millisecondes. - Compatibilité matérielle : Il n'est pas indiqué pour l'instant si RoboGesture est un logiciel propriétaire exclusif aux plateformes matérielles humanoïdes internes de Galbot ou une suite logicielle adaptable capable de fonctionner sur des configurations humanoïdes tierces disposant de différents degrés de liberté. - Intégration de l'équilibre du corps entier : Le rapport laisse en suspens la manière dont le logiciel résout les conflits entre la génération dynamique de gestes et le contrôle actif de l'équilibre dynamique lorsqu'un robot marche ou se maintient en équilibre sur un terrain accidenté tout en parlant. - Adaptation multilingue et transculturelle : La mesure dans laquelle RoboGesture prend en compte les variations culturelles du langage corporel et les normes gestuelles régionales selon les différentes langues n'a pas été détaillée.
Il sera essentiel de répondre à ces inconnues techniques pour comprendre la capacité de déploiement à grande échelle du logiciel dans divers scénarios mondiaux.
## À surveiller Pour évaluer la trajectoire future de RoboGesture et de la technologie de gestuelle co-verbale dans la robotique humanoïde, plusieurs indicateurs clés doivent être surveillés :
- Publications techniques et évaluation par les pairs : La publication par Galbot d'une documentation technique complète ou d'articles évalués par des pairs lors de prochaines conférences de robotique, détaillant l'architecture du modèle, les jeux de données d'entraînement et les scores quantitatifs des tests de référence. - Intégration matérielle et démonstrations sur le terrain : Des démonstrations publiques en direct ou des projets pilotes commerciaux présentant le matériel humanoïde de Galbot exécutant RoboGesture dans des cadres interactifs en temps réel et non scénarisés. - Tests de référence du secteur : L'adoption de métriques d'évaluation standardisées dans l'interaction homme-robot pour mesurer le naturalisme des gestes, la latence de synchronisation avec la parole et le confort de l'utilisateur humain sur les plateformes humanoïdes concurrentes. - Stratégie de distribution logicielle : Les annonces indiquant si Galbot a l'intention de céder RoboGesture sous licence en tant que module d'IA incarnée autonome pour des fabricants de robotique tiers, ou de le maintenir intégré au sein de son écosystème matériel propriétaire.
Ce rapport est basé sur un article d'information original de Jijo Malayil publié le 7 septembre 2026.
Source : Jijo Malayil


