

Инженеры разработали шестиногого робота на базе ИИ по образцу передвижения палочников
Новая гексаподная платформа использует искусственный интеллект для имитации механики движения палочника, что позволяет в режиме реального времени адаптировать походку к непредсказуемому рельефу местности.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Инженеры разработали шестиногого робота на базе ИИ по образцу передвижения палочников
Новая гексаподная платформа использует искусственный интеллект для имитации механики движения палочника, что позволяет в режиме реального времени адаптировать походку к непредсказуемому рельефу местности.
Эта статья переведена автоматически нашим редакционным ИИ с английского оригинала. Читать на английском
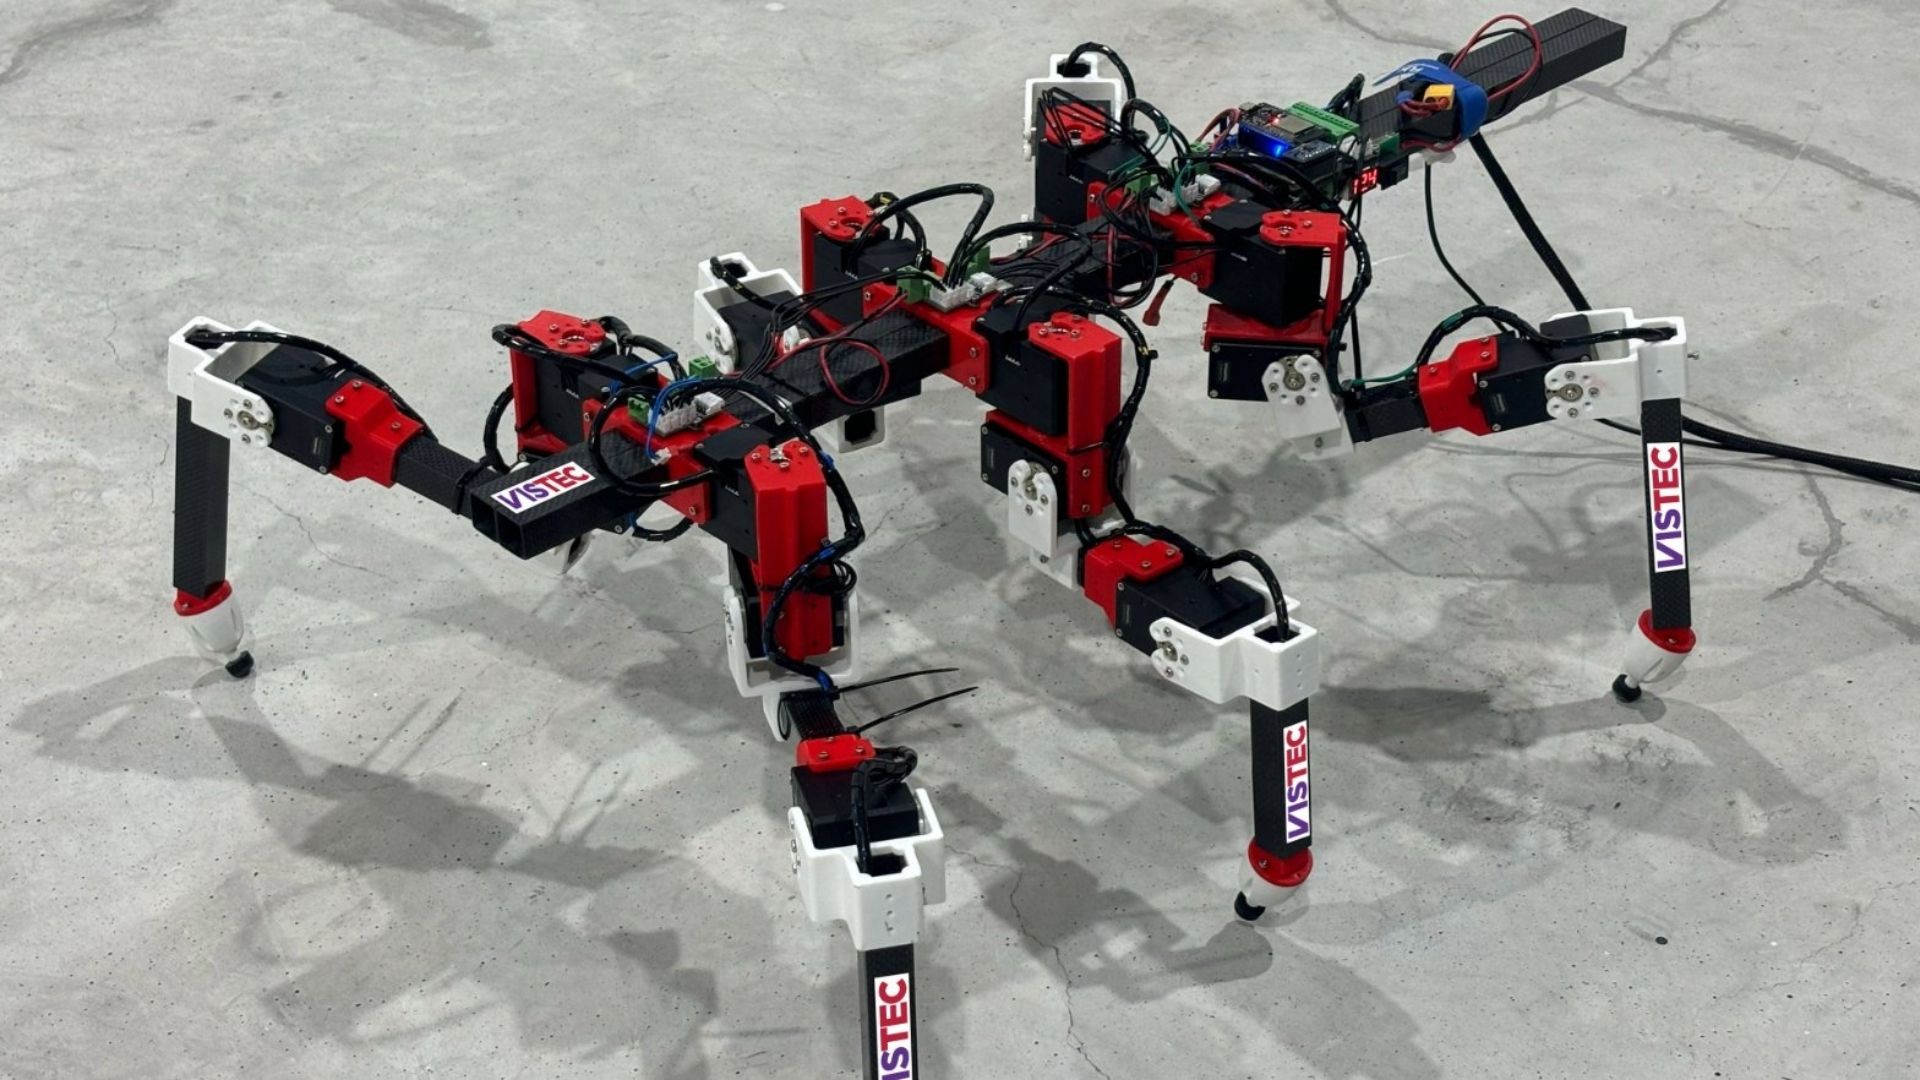
Исследователи в области робототехники представили шестиногого автономного робота, использующего искусственный интеллект для воспроизведения адаптивного передвижения палочников. Это позволяет машине динамически изменять походку на крайне неровной и сложной местности. Как сообщил 28 августа 2026 года технологический журналист Jijo Malayil, система сочетает в себе биологические принципы движения с алгоритмами машинного обучения для решения одной из самых давних проблем мобильной робототехники — передвижения по непредсказуемо сложным поверхностям без падений, остановок и необходимости ручной перекалибровки. Наблюдая за тем, как палочники преодолевают сложные естественные препятствия, разработчики обучили гексаподную платформу самостоятельно и в режиме реального времени корректировать траекторию ног, постановку стоп и дорожный просвет.
## Key facts
- Платформа использует шестиногую архитектуру, вдохновленную физическими движениями и нейрологическими механизмами управления палочников. - Модели искусственного интеллекта позволяют машине динамически переключать походку и изменять постановку стоп на основе обратной связи от рельефа в режиме реального времени. - Разработка направлена на преодоление традиционных барьеров подвижности, ограничивающих колесные и гусеничные автономные транспортные средства в непредсказуемых условиях. - Первое сообщение о биоподобной системе машинного обучения было опубликовано Jijo Malayil 28 августа 2026 года. - Потенциальные практические области применения включают автономные поисково-спасательные операции, исследование планет с помощью роверов, сельскохозяйственный мониторинг и инспекцию промышленной инфраструктуры.
## What happened
Согласно материалу Jijo Malayil, проект сосредоточен на обучении гексапода — шестиногого робота — воспроизведению гибкой, децентрализованной координации ног, характерной для насекомых отряда Phasmatodea, известных как палочники. В отличие от жестких четырехногих или колесных систем, зависящих от заранее составленных маршрутов, эта робототехническая система опирается на структуру управления на базе искусственного интеллекта, предназначенную для обработки физической обратной связи от окружающей среды и мгновенной перестройки стратегии ходьбы.
Палочники в природе успешно преодолевают расщелины, осыпи и крутые перепады высот благодаря тому, что каждая из их шести конечностей обладает высокой степенью локальной автономии, оставаясь при этом согласованной с остальным телом. Чтобы перенести эту биологическую способность на аппаратный уровень, исследователи обучили нейросети с использованием симуляционных сред перед внедрением моделей на физическом роботе. Машина непрерывно оценивает данные датчиков, такие как углы наклона ног, сопротивление поверхности и наклон шасси, чтобы определить, следует ли поддерживать быструю трехопорную походку, перейти на более осторожную волновую походку или внести индивидуальные микрокорректировки в работу отдельных конечностей.
При столкновении с неожиданными углублениями, камнями или скользкими участками модель ИИ корректирует траекторию отдельных ног непосредственно во время шага. Вместо того чтобы останавливаться для полного перерасчета плана движения, гексапод плавно меняет стойку, распределяя вес по стабильным точкам контакта и одновременно отыскивая надежные опоры свободными конечностями. Эта способность принимать мгновенные решения о перемещении позволяет машине сохранять движение вперед по поверхностям, которые заблокировали бы стандартные автономные системы.
## Why it matters
Передвижение по неровной местности остается одним из крупнейших инженерных препятствий, мешающих широкому внедрению автономных наземных роботов. Колесные системы чрезвычайно энергоэффективны на мощеных или гладких поверхностях, однако они регулярно садятся на днище, теряют сцепление или переворачиваются при столкновении с валунами, густой растительностью или обломками зданий после землетрясений. Гусеничные машины обеспечивают лучшее распределение веса по грязи и песку, но им не хватает высокой точности, необходимой для передвижения по разрушенным конструкциям или краям нестабильных завалов без вызова их обрушения.
Шагающие роботы представляют собой перспективную альтернативу, поскольку им требуются лишь отдельные точки контакта с землей, а не непрерывная полоса движения. Однако традиционное программное обеспечение для управления ногами требовательно к вычислительным ресурсам и часто уязвимо: если стопа поскользнется на незарегистрированном камне, предварительно рассчитанная математическая модель баланса робота может сбоить, что приведет к падению.
Благодаря использованию биологических принципов палочников данный подход на базе ИИ обеспечивает децентрализованную устойчивость. Если одна нога соскальзывает или не находит твердой опоры, нейросеть мгновенно адаптирует оставшиеся пять ног для удержания веса, предотвращая катастрофическую потерю равновесия. Для ликвидаторов последствий чрезвычайных ситуаций эта технология может предложить поисково-спасательные модули, способные проникать глубоко в разрушенные здания, куда не могут добраться люди и традиционные дроны. В планетологии гексаподы, созданные по образцу биологии насекомых, могут позволить будущим планетоходам исследовать опасные лунные кратеры, марсианские лавовые трубки и скалистые обрывы, которые остаются абсолютно недоступными для тяжелых колесных роверов, таких как Curiosity или Perseverance от NASA.
## The background
Биомимикрия — практика моделирования технологий на основе биологических систем — уже давно стимулирует развитие мобильной робототехники. Насекомые остаются основным объектом исследований на протяжении десятилетий, поскольку их миниатюрные нервные системы обеспечивают выдающуюся подвижность без колоссальных вычислительных мощностей, необходимых системам млекопитающих. В частности, палочники (*Carausius morosus*) служат классическими исследовательскими моделями в нейробиологии и робототехнике благодаря уникальному децентрализованному моторному контролю. Каждая конечность палочника обладает собственными локализованными сенсорно-моторными дугами, взаимодействующими с соседними конечностями, что позволяет насекомому ходить, карабкаться и восстанавливать равновесие после оступания без необходимости непрерывной централизованной обработки информации мозгом.
В ранней гексаподной робототехнике, такой как серия LAURON, разработанная в Европе, или робот HECTOR, созданный в Bielefeld University в 2010-х годах, инженеры полагались на жестко запрограммированные правила и генераторы центральных узоров (CPG) для синтеза походки насекомых. Хотя эти системы демонстрировали устойчивую ходьбу по плоским или слегка наклоненным поверхностям, они сталкивались с трудностями в совершенно непредсказуемых, высокодинамичных реальных условиях. Написание кода для каждого потенциального физического сценария оказалось практически невозможным.
Недавнее объединение глубокого обучения с подкреплением и биомиметического дизайна произвело революцию в этой области. Вместо ручного создания явных правил движения для каждого препятствия исследователи помещают цифровой двойник гексапода в физический симуляционный движок. Внутри симулятора ИИ выполняет миллионы виртуальных шагов по случайным образом сгенерированному неровному рельефу, получая цифровые вознаграждения за сохранение баланса, минимизацию энергопотребления и достижение целевых координат. Благодаря этому итеративному методу проб и ошибок нейросеть выявляет надежные эмерджентные модели ходьбы, имитирующие естественную адаптацию насекомых, которые затем можно напрямую перенести на физическое оборудование.
## Reaction
Хотя формальная реакция научного и промышленного сообществ продолжает формироваться после репортажа Jijo Malayil, специалисты в области робототехники и искусственного интеллекта все чаще отмечают, что биоподобное обучение с подкреплением представляет собой будущее физической автоматизации. Ожидается, что академические исследователи, специализирующиеся на биоподобной кинематике, детально изучат конкретную архитектуру нейросети, использованную для адаптации походки в реальном времени, особенно в части балансировки вычислительной нагрузки между централизованными процессорами и локализованными микроконтроллерами приводов.
Отраслевые аналитики в сфере обороны, сельскохозяйственных технологий и гражданской инфраструктуры внимательно следят за этими разработками. Поисково-спасательные организации, которые исторически считали коммерческих четырехногих роботов слишком дорогими или хрупкими для экстремальных условий завалов, ищут недорогие архитектуры гексаподов с высоким уровнем избыточности. Тем временем секторы исследования планет, включая разработчиков коммерческих космических предприятий и международные космические агентства, постоянно отслеживают исследования биомиметических гексаподов при оценке концепций миссий по исследованию поверхности следующего поколения.
## What we don't know yet
Несмотря на значительный прогресс в подвижности, представленный обученным ИИ гексаподом, несколько ключевых технических параметров остаются неподтвержденными в первоначальных материалах. Ключевые открытые вопросы включают:
- **Грузоподъемность:** Пока неясно, какой внешний вес (например, камеры, тепловизоры, лидары или роботизированные манипуляторы) гексапод может нести без ухудшения работы алгоритмов адаптации походки на базе ИИ. - **Энергопотребление и автономность:** Шагающее передвижение требует непрерывного питания множества приводов суставов. Точное время работы от аккумулятора при постоянном активном переключении походки на неровной местности публично не уточнялось. - **Требования к вычислительному оборудованию:** В материале не детализируется, работает ли нейросеть полностью на маломощных бортовых чипах или опирается на внешние краевые вычислительные системы для обработки обратной связи от рельефа. - **Сенсорные модальности:** Конкретная комбинация физических датчиков (будь то проприоцептивные энкодеры моторов, тактильные датчики стоп, визуальные камеры или лидары глубины), используемая для подачи данных в контур управления ИИ, остается неподтвержденной. - **Ограничения по рельефу:** Хотя робот адаптируется к сложной местности, точные физические пороги относительно максимального уклона, ширины преодолеваемых расшелин и пределов трения поверхности еще не были опубликованы в рецензируемых эталонных тестах.
## What to watch
В дальнейшем ключевые этапы для этой платформы, вдохновленной палочниками, будут сосредоточены на рецензировании, масштабировании аппаратного обеспечения и полевых испытаниях. Наблюдателям следует следить за предстоящими международными конференциями по робототехнике, такими как IEEE International Conference on Robotics and Automation (ICRA) и IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), где исследовательская группа, вероятно, представит подробные работы по алгоритмам и эмпирические показатели производительности.
Кроме того, важной проверкой станут полевые испытания в естественных условиях на открытом воздухе. Стоит следить за обновлениями демонстраций, показывающими работу платформы в неблагоприятных погодных условиях, включая проливной дождь, грязь, экстремальные температуры и пыльную среду, способные ухудшить работу электронных датчиков и механических шарниров. Прогресс в направлении коммерциализации также будет зависеть от того, станет ли программное обеспечение управления открытым (open-source), что позволит более широкому сообществу исследователей робототехники адаптировать модели передвижения палочников для пользовательских аппаратных платформ.
Этот материал основан на оригинальном репортаже, опубликованном Jijo Malayil 28 августа 2026 года.
Источник: Jijo Malayil

