

Des ingénieurs développent un robot à six pattes piloté par l'IA inspiré de la locomotion du phasme
Une nouvelle plateforme hexapode utilise l'intelligence artificielle pour imiter la mécanique du phasme, permettant une adaptation de la démarche en temps réel sur des terrains imprévisibles.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Des ingénieurs développent un robot à six pattes piloté par l'IA inspiré de la locomotion du phasme
Une nouvelle plateforme hexapode utilise l'intelligence artificielle pour imiter la mécanique du phasme, permettant une adaptation de la démarche en temps réel sur des terrains imprévisibles.
Cet article a été traduit automatiquement par l'IA de notre rédaction depuis l'original en anglais. Lire en anglais
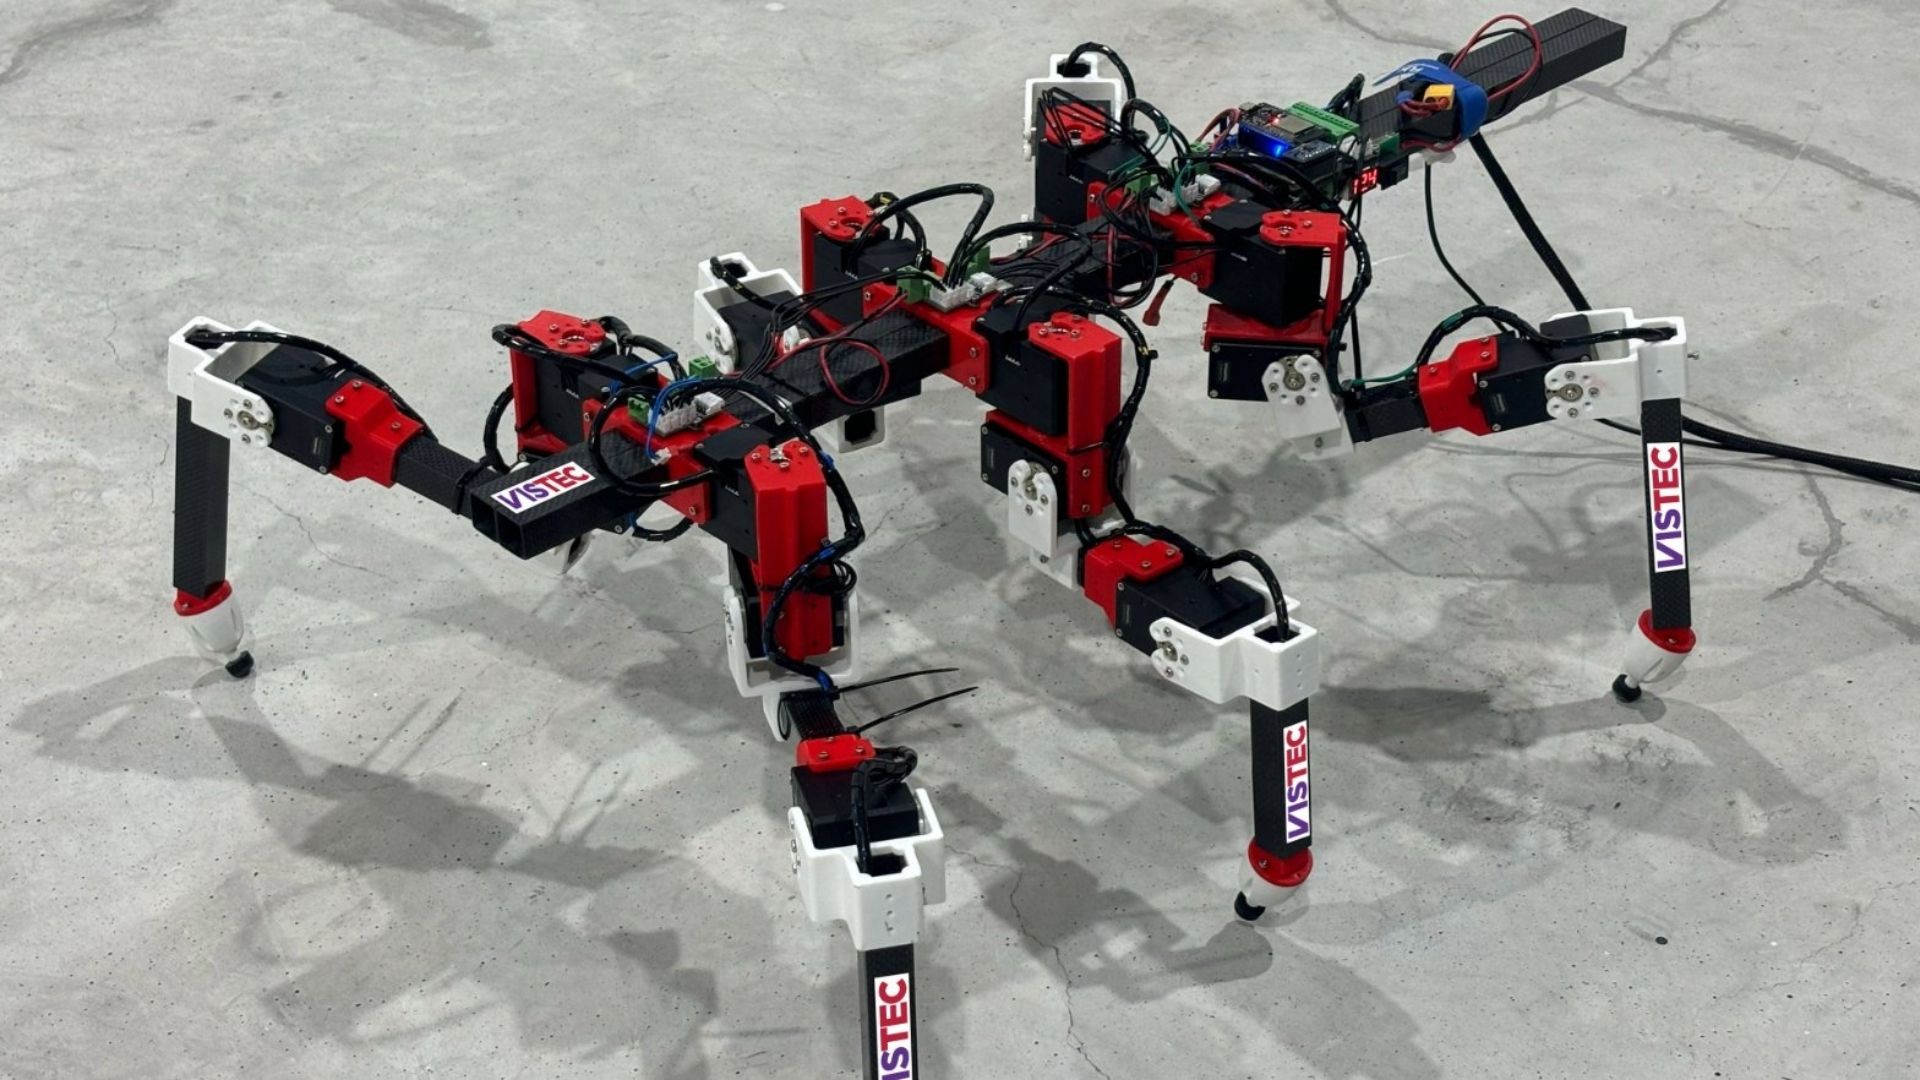
Des chercheurs en robotique ont présenté un robot autonome à six pattes qui utilise l'intelligence artificielle pour reproduire la locomotion adaptative du phasme, permettant à la machine de modifier dynamiquement sa démarche sur des terrains très irréguliers et difficiles. Rapporté le 28 août 2026 par le journaliste spécialisé en technologies Jijo Malayil, ce système combine les principes du mouvement biologique avec des algorithmes d'apprentissage automatique afin de résoudre l'un des défis récurrents de la robotique mobile : naviguer sur des surfaces imprévisiblement accidentées sans tomber, s'arrêter ni nécessiter de recalibrage manuel. En observant la manière dont les phasmes franchissent des obstacles naturels complexes, les concepteurs ont entraîné la plateforme hexapode à ajuster de façon autonome la trajectoire des pattes, le placement des pieds et la garde au sol en temps réel.
## Faits marquants
- La plateforme utilise une architecture à six pattes inspirée des mouvements physiques et des mécanismes de contrôle neurologique des phasmes. - Des modèles d'intelligence artificielle permettent à la machine de changer dynamiquement de démarche et de modifier le placement des pieds en fonction des retours du terrain en temps réel. - Cette avancée vise à surmonter les obstacles de mobilité traditionnels qui limitent les véhicules autonomes à roues ou à chenilles dans des environnements imprévisibles. - Le rapport initial sur ce cadre d'apprentissage automatique d'inspiration biologique a été publié par Jijo Malayil le 28 août 2026. - Les applications pratiques potentielles couvrent la recherche et le sauvetage autonomes, l'exploration par rovers extraterrestres, la surveillance agricole et l'inspection d'infrastructures industrielles.
## Ce qui s'est passé
Selon les informations rapportées par Jijo Malayil, le projet s'articule autour de l'entraînement d'un hexapode — un robot à six pattes — afin de reproduire la coordination souple et décentralisée des membres observée chez les insectes de l'ordre des Phasmatodea, communément appelés phasmes. Contrairement aux quadrupèdes rigides ou aux systèmes à roues qui dépendent de trajectoires pré-cartographiées, ce système robotique s'appuie sur une structure de contrôle par intelligence artificielle conçue pour traiter les retours physiques de l'environnement et reconfigurer instantanément sa stratégie de marche.
Dans la nature, les phasmes excelent à franchir des creux, des débris instables et de fortes variations verticales car chacun de leurs six membres peut fonctionner avec un haut degré d'autonomie locale tout en restant coordonné avec le reste du corps. Pour traduire cette capacité biologique sur le plan matériel, les chercheurs ont entraîné des réseaux de neurones dans des environnements de simulation avant de déployer ces modèles sur le robot physique. La machine évalue en permanence les données sensorielles — telles que l'angle des pattes, la résistance de la surface et l'inclinaison du châssis — pour déterminer s'il faut maintenir une démarche tripode rapide, passer à une démarche ondulatoire plus prudente ou effectuer des micro-ajustements individuels sur des membres isolés.
Lorsqu'il rencontre des dépressions inattendues, des rochers ou des zones glissantes, le modèle d'IA ajuste la trajectoire des pattes individuellement en pleine foulée. Plutôt que de s'arrêter pour recalculer l'ensemble d'un plan de mouvement, l'hexapode modifie sa posture avec fluidité, répartissant son poids sur des points de contact stables tout en cherchant des appuis sûrs avec ses membres libres. Cette capacité à prendre des décisions de locomotion instantanées permet à la machine de maintenir sa progression vers l'avant sur des surfaces qui immobiliseraient des systèmes autonomes classiques.
## Pourquoi c'est important
La navigation sur terrain accidenté reste l'un des plus grands obstacles d'ingénierie freinant le déploiement généralisé des robots terrestres autonomes. Les systèmes à roues sont particulièrement efficaces sur le plan énergétique sur des surfaces pavées ou lisses, mais ils s'échouent fréquemment sur le châssis, perdent leur traction ou se renversent lorsqu'ils rencontrent des rochers, une végétation dense ou des décombres de séisme. Les véhicules à chenilles offrent une meilleure répartition du poids sur la boue et le sable, mais ils manquent de la précision délicate nécessaire pour naviguer sur des structures fracturées ou au bord de champs de débris instables sans provoquer d'effondrement.
Les robots à pattes représentent une alternative séduisante car ils n'exigent que des points de contact ponctuels avec le sol plutôt qu'une trajectoire continue. Cependant, les logiciels traditionnels de contrôle des pattes sont lourds sur le plan informatique et souvent fragiles ; si un pied glisse sur une roche non cartographiée, le modèle mathématique d'équilibre précalculé du robot peut s'effondrer, entraînant une chute.
En tirant parti des principes biologiques du phasme, cette approche pilotée par l'IA introduit une résilience décentralisée. Si une patte glisse ou ne parvient pas à trouver un sol ferme, le réseau de neurones adapte instantanément les cinq autres pattes pour supporter le poids, évitant ainsi une perte d'équilibre catastrophique. Pour les équipes d'intervention d'urgence, cette technologie pourrait donner naissance à des unités de recherche et de sauvetage capables de s'infiltrer profondément dans des bâtiments effondrés, là où les secouristes humains et les drones traditionnels ne peuvent pas pénétrer. En science planétaire, des hexapodes modélisés sur la biologie des insectes pourraient permettre aux futurs rovers d'explorer des cratères lunaires dangereux, des tubes de lave martiens et des flancs de falaises qui restent strictly inaccessibles aux rovers lourds à roues comme Curiosity ou Perseverance de la NASA.
## Le contexte
Le biomimétisme — la pratique consistant à concevoir des technologies en s'inspirant des systèmes biologiques — stimule depuis longtemps les avancées de la robotique mobile. Les insectes constituent un sujet d'étude privilégié depuis plusieurs décennies, car leur système nerveux miniature atteint une mobilité extraordinaire sans nécessiter la puissance de calcul considérable des systèmes mammaliens. En particulier, les phasmes (*Carausius morosus*) ont servi de modèles de recherche classiques en neurobiologie et en robotique en raison de leur contrôle moteur décentralisé unique. Chaque membre d'un phasme possède ses propres boucles sensori-motrices localisées qui communiquent avec les membres adjacents, permettant à l'insecte de marcher, de grimper et de se rétablir après un faux pas sans avoir besoin d'un traitement centralisé continu de la part de son cerveau.
Dans les débuts de la robotique hexapode, comme la série LAURON développée en Europe ou le robot HECTOR conçu à la Bielefeld University au cours des années 2010, les ingénieurs s'appuyaient sur des règles codées en dur et des générateurs de motifs centraux (CPG) pour synthétiser les démarches des insectes. Bien que ces systèmes aient fait la preuve d'une marche stable sur des surfaces meubles ou légèrement inclinées, ils peinaient face à des environnements réels totalement imprévisibles et très dynamiques. Écrire du code pour chaque scénario physique potentiel s'est avéré pratiquement impossible.
La convergence récente de l'apprentissage par renforcement profond et du design biomimétique a révolutionné ce domaine. Au lieu de concevoir manuellement des règles de mouvement explicites pour chaque obstacle, les chercheurs placent désormais un jumeau numérique de l'hexapode dans un moteur de simulation physique. Au sein de cette simulation, l'IA exécute des millions de pas virtuels sur des terrains accidentés générés aléatoirement, recevant des récompenses numériques lorsqu'elle maintient son équilibre, minimise sa consommation d'énergie et atteint les coordonnées cibles. Grâce à ce processus itératif d'essais et d'erreurs, le réseau de neurones découvre des comportements de marche émergents et robustes qui imitent l'adaptation naturelle des insectes, lesquels peuvent ensuite être transférés directement sur le matériel physique.
## Réactions
Alors que les réactions académiques et industrielles formelles continuent de se développer à la suite du rapport de Jijo Malayil, les communautés de la robotique et de l'intelligence artificielle soulignent de plus en plus que l'apprentissage par renforcement d'inspiration biologique représente l'avenir de l'automatisation physique. Les chercheurs universitaires spécialisés dans la cinématique bio-inspirée devraient examiner de près l'architecture spécifique du réseau de neurones utilisée pour réaliser l'adaptation de la démarche en temps réel, en particulier la manière dont le système équilibre la charge de calcul entre les processeurs centralisés et les microcontrôleurs des actionneurs localisés.
Les analystes du secteur dans les domaines de la défense, des technologies agricoles et des infrastructures civiles suivent de près ces développements. Les organisations de recherche et de sauvetage, qui ont historiquement jugé les quadrupèdes commerciaux trop coûteux ou trop fragiles pour des conditions de décombres extrêmes, cherchent des architectures hexapodes à bas coût et hautement redondantes. Pendant ce temps, les secteurs de l'exploration planétaire, y compris les développeurs d'entreprises spatiales commerciales et les agences spatiales internationales, suivent régulièrement les recherches sur les hexapodes biomimétiques alors qu'ils évaluent des concepts pour les missions d'exploration de surface de nouvelle génération.
## Ce que l'on ignore encore
Malgré l'étape majeure franchie en matière de mobilité par cet hexapode entraîné par IA, plusieurs paramètres techniques cruciaux restent non vérifiés dans les informations initiales. Les principales questions ouvertes comprennent :
- **Capacité de charge utile :** Il n'est pas encore clair quelle quantité de poids externe — comme des caméras, des capteurs thermiques, des unités lidar ou des bras manipulateurs robotiques — l'hexapode peut transporter sans dégrader ses algorithmes d'adaptation de la démarche par IA. - **Consommation d'énergie et autonomie :** La locomotion à pattes exige une alimentation continue pour les multiples actionneurs d'articulations. L'autonomie exacte de la batterie en cas de changement actif et prolongé de démarche sur terrain accidenté n'a pas été précisée publiquement. - **Exigences matérielles de calcul :** Le rapport ne détaille pas si le réseau de neurones fonctionne entièrement sur des puces embarquées à faible consommation ou s'il s'appuie sur des systèmes d'edge computing déportés pour traiter les retours du terrain. - **Modalités sensorielles :** La combinaison spécifique de capteurs physiques — qu'il s'agisse de codeurs moteurs proprioceptifs, de capteurs tactiles sur les pieds, de caméras visuelles ou de lidars de profondeur — utilisée pour alimenter la boucle de contrôle de l'IA reste à confirmer. - **Limites liées au terrain :** Bien que le robot s'adapte sur des terrains difficiles, les seuils physiques exacts concernant l'inclinaison maximale des pentes, la largeur de franchissement des creux et les limites de frottement de surface n'ont pas encore été publiés dans des évaluations par des pairs.
## Ce qu'il faut surveiller
À l'avenir, les principales étapes pour cette plateforme inspirée du phasme porteront sur l'évaluation par les pairs, la mise à l'échelle du matériel et les essais de déploiement sur le terrain. Les observateurs devront suivre les prochaines conférences internationales de robotique — telles que l'IEEE International Conference on Robotics and Automation (ICRA) et l'IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) — où l'équipe de recherche est susceptible de présenter des articles algorithmiques détaillés et des métriques de performance empiriques.
En outre, les essais sur le terrain dans des environnements extérieurs non contraints constitueront un test crucial. Il conviendra de surveiller les mises à jour des démonstrations montrant comment la plateforme se comporte dans des conditions météorologiques défavorables, notamment sous une pluie battante, dans la boue, face à des températures extrêmes et dans des environnements poussiéreux susceptibles de détériorer les capteurs électroniques et les articulations mécaniques. Les progrès vers la commercialisation dépendront également du fait que le logiciel de contrôle soit rendu open-source, ce qui pourrait permettre à la communauté de recherche en robotique plus large d'adapter les modèles de locomotion du phasme à des plateformes matérielles personnalisées.
Ce récit s'appuie sur le rapport original publié par Jijo Malayil le 28 août 2026.
Source : Jijo Malayil

