

Engenheiros desenvolvem robô de seis patas movido a IA modelado na locomoção do bicho-pau
Uma plataforma hexápode recém-projetada usa inteligência artificial para imitar a mecânica do bicho-pau, permitindo a adaptação da marcha em tempo real em terrenos imprevisíveis.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Engenheiros desenvolvem robô de seis patas movido a IA modelado na locomoção do bicho-pau
Uma plataforma hexápode recém-projetada usa inteligência artificial para imitar a mecânica do bicho-pau, permitindo a adaptação da marcha em tempo real em terrenos imprevisíveis.
Este artigo foi traduzido automaticamente pela IA da nossa redação a partir do original em inglês. Ler em inglês
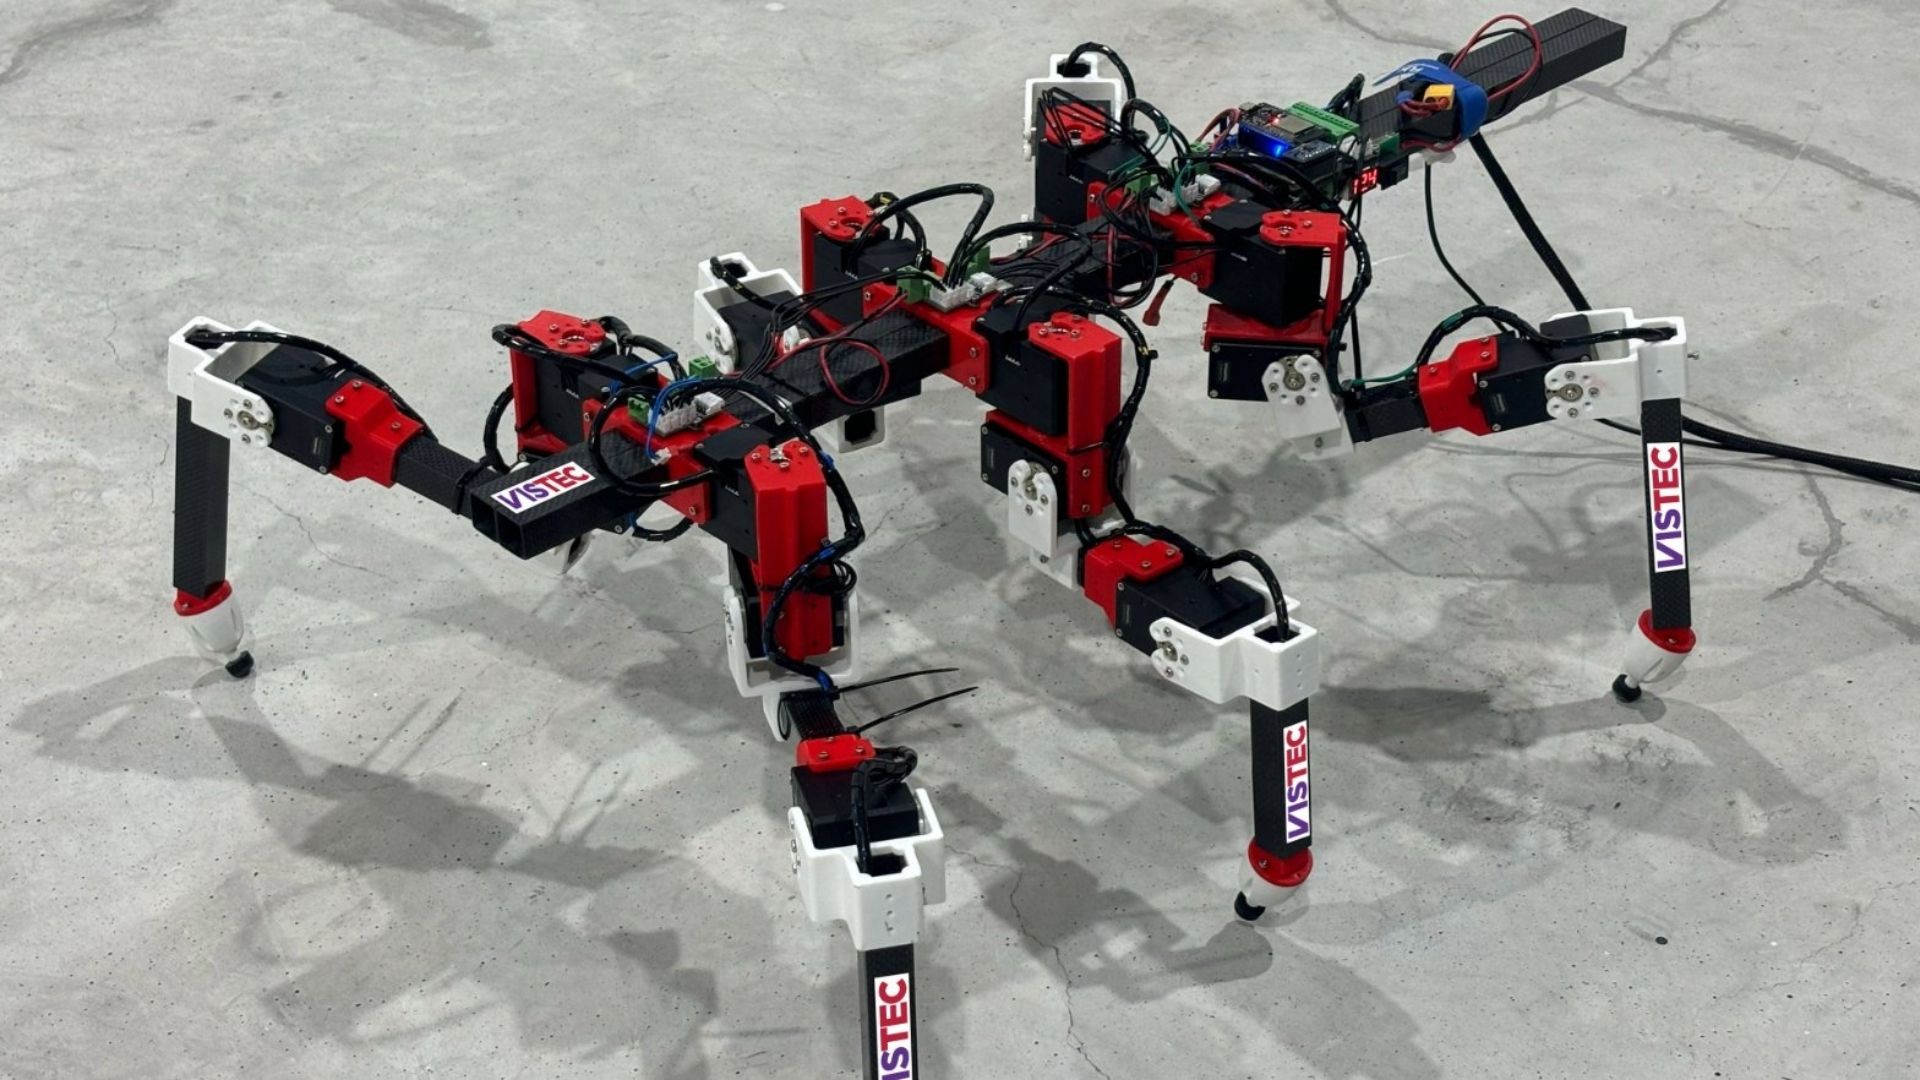
Pesquisadores de robótica apresentaram um robô autônomo de seis patas que usa inteligência artificial para replicar a locomoção adaptativa dos bichos-pau, permitindo que a máquina altere dinamicamente sua marcha em terrenos altamente irregulares e difíceis. Noticiado em 28 de agosto de 2026 pelo jornalista de tecnologia Jijo Malayil, o sistema combina princípios de movimento biológico com algoritmos de aprendizado de máquina para resolver um dos desafios persistentes da robótica móvel: navegar por superfícies acidentadas e imprevisíveis sem cair, travar ou exigir recalibração manual. Ao observar como os bichos-pau superam obstáculos naturais complexos, os desenvolvedores treinaram a plataforma hexápode para ajustar de forma independente a trajetória das patas, o posicionamento dos pés e a altura do corpo em relação ao solo em tempo real.
## Fatos-chave
- A plataforma utiliza uma arquitetura de seis patas inspirada nos movimentos físicos e nos mecanismos de controle neurológico dos bichos-pau. - Modelos de inteligência artificial permitem que a máquina altere dinamicamente as marchas e modifique o posicionamento dos pés com base no feedback do terreno em tempo real. - O desenvolvimento visa superar as barreiras tradicionais de mobilidade que limitam os veículos autônomos com rodas e lagartas em ambientes imprevisíveis. - A reportagem inicial sobre a estrutura de aprendizado de máquina inspirada na biologia foi publicada por Jijo Malayil em 28 de agosto de 2026. - As potenciais aplicações práticas abrangem busca e resgate autônomos, exploração por rovers extraterrestres, monitoramento agrícola e inspeção de infraestrutura industrial.
## O que aconteceu
De acordo com a reportagem de Jijo Malayil, o projeto foca em treinar um hexápode — um robô de seis patas — para espelhar a coordenação flexível e descentralizada das patas observada em insetos da ordem Phasmatodea, comumente conhecidos como bichos-pau. Ao contrário de quadrúpedes rígidos ou sistemas com rodas que dependem de mapeamento prévio de rotas, este sistema robótico baseia-se em uma estrutura de controle por inteligência artificial projetada para processar o feedback físico do ambiente e reconfigurar instantaneamente sua estratégia de caminhada.
Na natureza, os bichos-pau destacam-se ao escalar fendas, detritos soltos e variações verticais íngremes porque cada uma de suas seis patas pode operar com um alto grau de autonomia local, mantendo-se coordenada com o restante do corpo. Para traduzir essa capacidade biológica em hardware, os pesquisadores treinaram redes neurais usando ambientes de simulação antes de implantar os modelos no robô físico. A máquina avalia continuamente os dados sensoriais — como ângulos das patas, resistência da superfície e inclinação do chassi — para determinar se deve manter uma marcha rápida de tripé, mudar para uma marcha ondulatória mais cautelosa ou fazer microajustes individuais em membros específicos.
Ao encontrar desníveis inesperados, rochas ou trechos escorregadios, o modelo de IA ajusta a trajetória de patas individuais no meio do passo. Em vez de parar para recalculando todo o plano de movimento, o hexápode modifica sua postura de forma fluida, distribuindo seu peso entre pontos de contato estáveis enquanto busca apoios seguros com os membros livres. Essa capacidade de tomar decisões de locomoção instantâneas permite que a máquina mantenha o avanço em superfícies que imobilizariam sistemas autônomos convencionais.
## Por que isso importa
Navegar por terrenos irregulares continua sendo um dos maiores obstáculos de engenharia que impedem a implantação ampla de robôs terrestres autônomos. Sistemas com rodas são excepcionalmente eficientes em termos de energia em superfícies pavimentadas ou lisas, mas frequentemente ficam presos pelo chassi, perdem tração ou capotam ao encontrar grandes rochas, vegetação densa ou escombros de terremotos. Veículos com lagartas oferecem melhor distribuição de peso em lama e areia, mas carecem da precisão delicada necessária para navegar por estruturas fraturadas ou bordas de campos de detritos soltos e instáveis sem causar desabamentos.
Robôs com patas apresentam uma alternativa atraente porque exigem apenas pontos discretos de contato com o solo, em vez de um caminho contínuo. No entanto, o software tradicional de controle de patas é computacionalmente pesado e frequentemente frágil; se um pé escorrega em uma pedra não mapeada, o modelo matemático de equilíbrio pré-calculado do robô pode falhar, levando a uma queda.
Ao aproveitar princípios biológicos dos bichos-pau, essa abordagem movida a IA introduz uma resiliência descentralizada. Se uma pata escorrega ou não encontra solo firme, a rede neural adapta instantaneamente as cinco patas restantes para suportar o peso, evitando a perda catastrófica de equilíbrio. Para equipes de resgate em desastres, essa tecnologia pode gerar unidades de busca e salvamento capazes de rastejar para o interior de edifícios desabados onde socorristas humanos e drones tradicionais não conseguem entrar. Na ciência planetária, hexápodes modelados na biologia de insetos podem permitir que futuros rovers planetários explorem crateras lunares perigosas, tubos de lava marcianos e encostas de penhascos que permanecem estritamente fora do alcance de rovers pesados com rodas, como o Curiosity ou o Perseverance da NASA.
## O contexto
A biomimética — a prática de modelar tecnologia com base em sistemas biológicos — há muito impulsiona avanços na robótica móvel. Os insetos têm sido um foco principal de estudo por décadas porque seus sistemas nervosos em miniatura alcançam uma mobilidade extraordinária sem o vasto poder computacional exigido por sistemas mamíferos. Em particular, os bichos-pau (*Carausius morosus*) têm servido como modelos clássicos de pesquisa em neurobiologia e robótica devido ao seu controle motor descentralizado único. Cada membro do bicho-pau possui seus próprios circuitos sensório-motores localizados que se comunicam com os membros vizinhos, permitindo que o inseto ande, escale e se recupere de tropeços sem precisar de processamento centralizado contínuo do cérebro.
Nos primórdios da robótica hexápode, como a série LAURON desenvolvida na Europa ou o robô HECTOR construído na Universidade de Bielefeld durante a década de 2010, os engenheiros dependiam de regras rígidas pré-programadas e geradores centrais de padrões (CPGs) para sintetizar as marchas dos insetos. Embora esses sistemas tenham demonstrado uma caminhada estável em superfícies planas ou com inclinação suave, eles enfrentavam dificuldades diante de ambientes do mundo real completamente imprevisíveis e altamente dinâmicos. Escrever código para cada cenário físico potencial provou ser praticamente impossível.
A recente convergência do aprendizado por reforço profundo com o design biomimético revolucionou este campo. Em vez de criar manualmente regras explícitas de movimento para cada obstáculo, os pesquisadores agora colocam um gêmeo digital do hexápode em um motor de simulação física. Dentro da simulação, a IA executa milhões de passos virtuais sobre terrenos acidentados e aleatórios, recebendo recompensas digitais por manter o equilíbrio, minimizar o consumo de energia e atingir coordenadas de destino. Por meio desse processo iterativo de tentativa e erro, a rede neural descobre comportamentos de caminhada robustos e emergentes que imitam a adaptação natural dos insetos, os quais podem ser transferidos diretamente para o hardware físico.
## Reação
Embora as respostas acadêmicas e industriais formais continuem a se desdobrar após a reportagem de Jijo Malayil, as comunidades de robótica e inteligência artificial têm sinalizado cada vez mais que o aprendizado por reforço bioinspirado representa o futuro da automação física. Espera-se que pesquisadores acadêmicos especializados em cinemática bioinspirada examinem minuciosamente a arquitetura específica da rede neural usada para obter a adaptação da marcha em tempo real, particularmente como o sistema equilibra a carga computacional entre processadores centralizados e microcontroladores dos atuadores localizados.
Analistas da indústria de defesa, tecnologia agrícola e infraestrutura civil estão acompanhando de perto esses desenvolvimentos. Organizações de busca e resgate, que historicamente consideravam quadrúpedes comerciais muito caros ou frágeis para condições extremas de escombros, buscam arquiteturas hexápodes de baixo custo e alta redundância. Enquanto isso, setores de exploração planetária, incluindo desenvolvedores de empresas espaciais comerciais e agências espaciais internacionais, acompanham constantemente as pesquisas com hexápodes biomiméticos enquanto avaliam conceitos para missões de exploração de superfície de próxima geração.
## O que ainda não sabemos
Apesar do marco significativo de mobilidade representado pelo hexápode treinado por IA, vários parâmetros técnicos cruciais permanecem não verificados nas divulgações iniciais. As principais questões em aberto incluem:
- **Capacidade de carga útil:** Ainda não está claro quanto peso externo — como câmeras, sensores térmicos, unidades lidar ou braços manipuladores robóticos — o hexápode pode carregar sem degradar seus algoritmos de IA de adaptação de marcha. - **Consumo de energia e autonomia:** A locomoção por patas exige energia contínua para múltiplos atuadores articulares. A duração exata da bateria durante a troca ativa e contínua de marcha em terrenos acidentados não foi especificada publicamente. - **Requisitos de hardware computacional:** A reportagem não detalha se a rede neural roda inteiramente em chips embarcados de baixa potência ou se depende de sistemas de computação de borda externos para processar o feedback do terreno. - **Modalidades sensoriais:** A combinação específica de sensores físicos — sejam codificadores motores proprioceptivos, sensores táteis nos pés, câmeras visuais ou lidar de sensoriamento de profundidade — usada para alimentar o ciclo de controle de IA permanece não confirmada. - **Limitações de terreno:** Embora o robô se adapte a terrenos difíceis, os limites físicos exatos em relação à inclinação máxima de aclives, larguras de travessia de vãos e limites de atrito da superfície ainda não foram publicados em testes de referência (*benchmarks*) revisados por pares.
## O que observar
Daqui para frente, os principais marcos para esta plataforma inspirada no bicho-pau se concentrarão na revisão por pares, no escalonamento de hardware e nos testes de implantação em campo. Os observadores devem acompanhar as próximas conferências internacionais de robótica — como a IEEE International Conference on Robotics and Automation (ICRA) e a IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) — onde a equipe de pesquisa provavelmente apresentará artigos algorítmicos detalhados e métricas empíricas de desempenho.
Além disso, testes de campo em ambientes externos não controlados servirão como um teste crítico. Fique atento a atualizações de demonstração mostrando como a plataforma se comporta sob condições meteorológicas adversas, incluindo chuva forte, lama, temperaturas extremas e ambientes com poeira que podem degradar sensores eletrônicos e articulações mecânicas. O progresso em direção à comercialização também dependerá de o software de controle ser disponibilizado em código aberto, o que poderia permitir que a comunidade mais ampla de pesquisa em robótica adaptasse os modelos de locomoção do bicho-pau para plataformas de hardware personalizadas.
Este relato é baseado na reportagem original publicada por Jijo Malayil em 28 de agosto de 2026.
Fonte: Jijo Malayil

