

Ingenieros desarrollan un robot de seis patas impulsado por IA modelado según la locomoción del insecto palo
Una plataforma hexápoda de nuevo diseño utiliza inteligencia artificial para imitar la mecánica del insecto palo, lo que permite la adaptación del paso en tiempo real en terrenos impredecibles.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
Ingenieros desarrollan un robot de seis patas impulsado por IA modelado según la locomoción del insecto palo
Una plataforma hexápoda de nuevo diseño utiliza inteligencia artificial para imitar la mecánica del insecto palo, lo que permite la adaptación del paso en tiempo real en terrenos impredecibles.
Este artículo fue traducido automáticamente por la IA de nuestra redacción desde el original en inglés. Leer en inglés
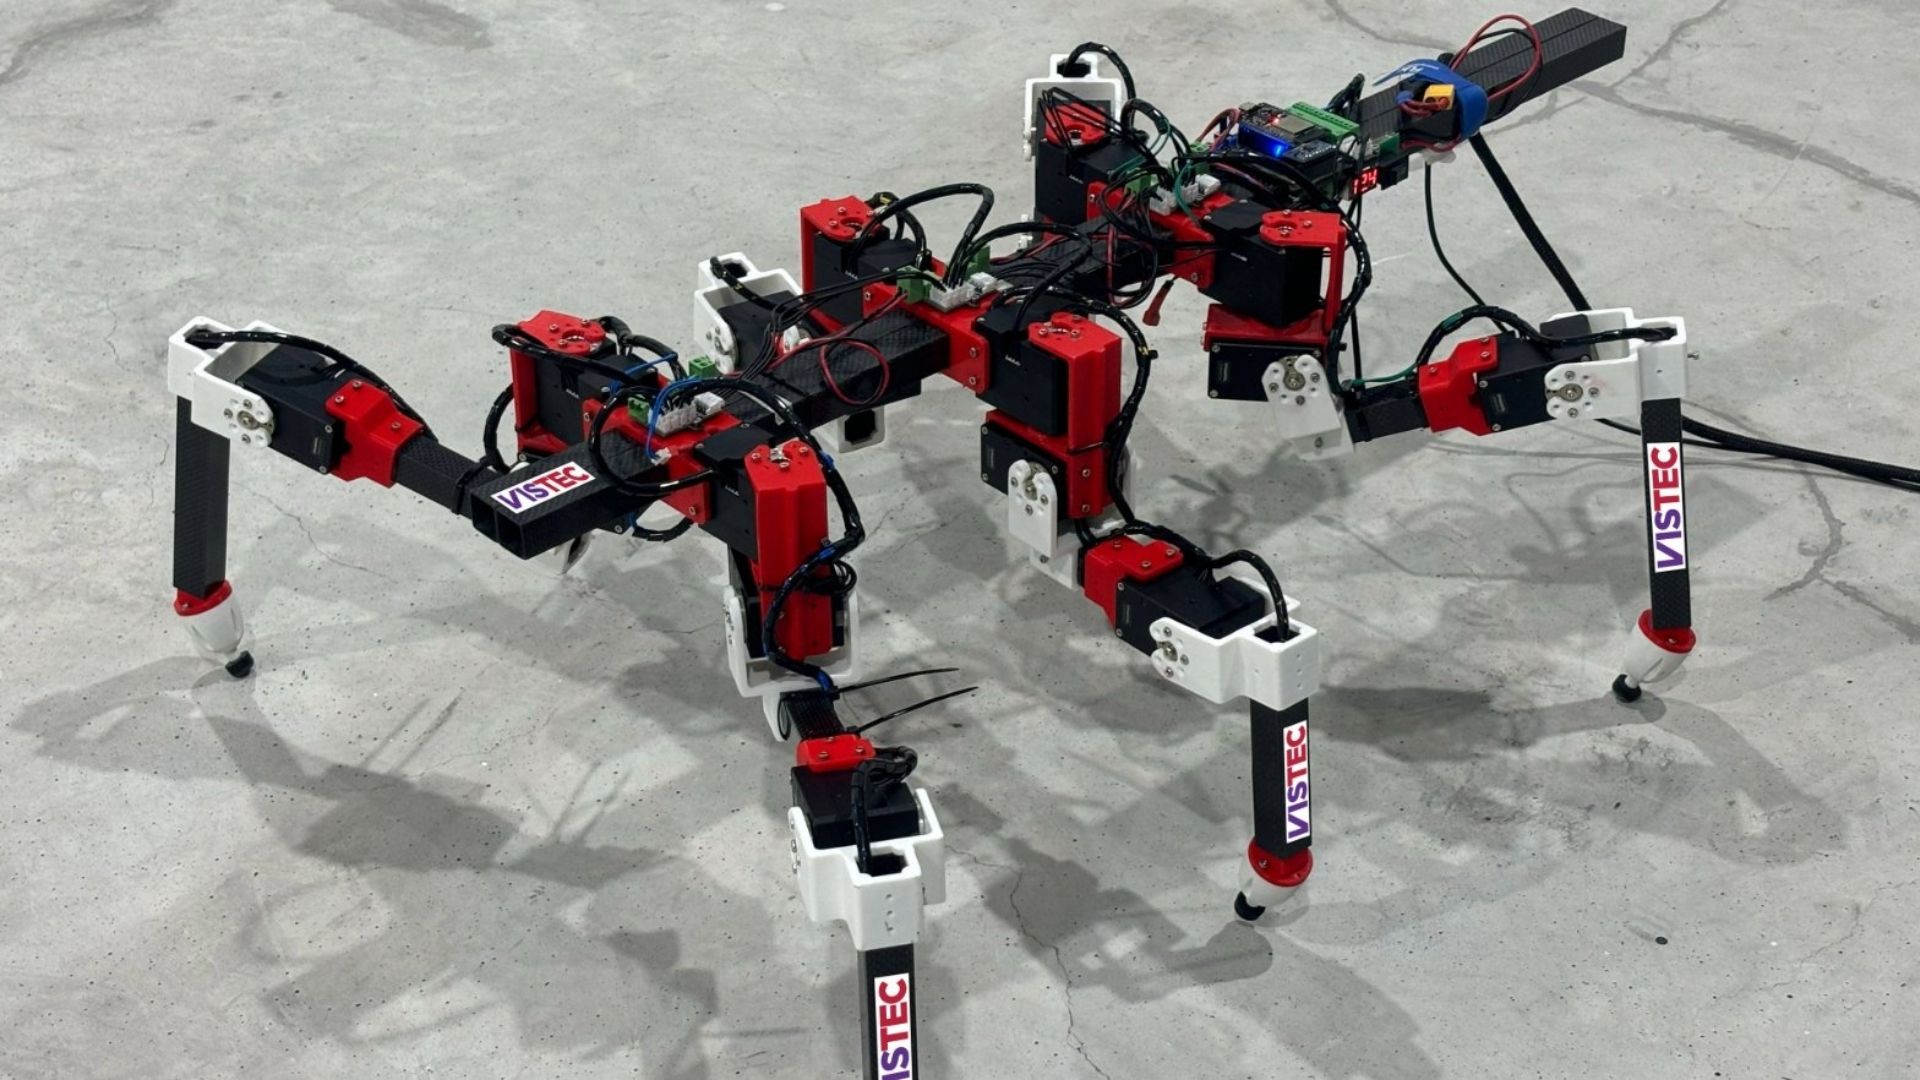
Investigadores en robótica han presentado un robot autónomo de seis patas que utiliza inteligencia artificial para replicar la locomoción adaptativa de los insectos palo, lo que permite a la máquina alterar dinámicamente su marcha a través de terrenos altamente irregulares y difíciles. Reportado el 28 de agosto de 2026 por el periodista tecnológico Jijo Malayil, el sistema combina principios de movimiento biológico con algoritmos de aprendizaje automático para resolver uno de los desafíos persistentes de la robótica móvil: navegar por superficies impredeciblemente abruptas sin caerse, detenerse o requerir una recalibración manual. Al observar cómo los insectos palo superan obstáculos naturales complejos, los desarrolladores entrenaron a la plataforma hexápoda para ajustar de forma independiente la trayectoria de las patas, la colocación de los pies y la altura del cuerpo en tiempo real.
## Datos clave
- La plataforma utiliza una arquitectura de seis patas inspirada en los movimientos físicos y los mecanismos de control neurológico de los insectos palo. - Los modelos de inteligencia artificial permiten a la máquina cambiar dinámicamente de marcha y modificar la colocación de los pies en función de la retroalimentación del terreno en tiempo real. - El desarrollo busca superar las barreras de movilidad tradicionales que limitan a los vehículos autónomos con ruedas y orugas en entornos impredecibles. - El informe inicial sobre el marco de aprendizaje automático de inspiración biológica fue publicado por Jijo Malayil el 28 de agosto de 2026. - Las aplicaciones prácticas potenciales abarcan la búsqueda y rescate autónomos, la exploración con rovers extraterrestres, el monitoreo agrícola y la inspección de infraestructuras industriales.
## Qué ocurrió
Según lo informado por Jijo Malayil, el proyecto se centra en entrenar a un hexápodo —un robot de seis patas— para reflejar la coordinación flexible y descentralizada de las patas que se observa en los insectos del orden Phasmatodea, comúnmente conocidos como insectos palo. A diferencia de los cuadrúpedos rígidos o los sistemas con ruedas que dependen de rutas previamente mapeadas, este sistema robótico se apoya en una estructura de control de inteligencia artificial diseñada para procesar la retroalimentación física del entorno y reconfigurar instantáneamente su estrategia de marcha.
Los insectos palo en la naturaleza destacan al trepar sobre grietas, escombros sueltos y marcadas variaciones verticales porque cada una de sus seis extremidades puede operar con un alto grado de autonomía local sin dejar de estar coordinada con el resto del cuerpo. Para trasladar esta capacidad biológica al hardware, los investigadores entrenaron redes neuronales utilizando entornos de simulación antes de desplegar los modelos en el robot físico. La máquina evalúa continuamente las entradas sensoriales —como los ángulos de las patas, la resistencia de la superficie y la inclinación del chasis— para determinar si mantener una marcha de trípode rápida, cambiar a una marcha en onda más cautelosa o realizar microajustes individuales en extremidades sueltas.
Al encontrar desniveles inesperados, rocas o zonas resbaladizas, el modelo de IA ajusta la trayectoria de las patas individuales a mitad del paso. En lugar de detenerse para recalcular todo un plan de movimiento, el hexápodo modifica su postura de forma fluida, distribuyendo su peso a través de puntos de contacto estables mientras busca apoyos seguros con sus extremidades libres. Esta capacidad de tomar decisiones instantáneas de locomoción permite a la máquina mantener el impulso hacia adelante en superficies que inmovilizarían a los sistemas autónomos estándar.
## Por qué es importante
Navegar por terrenos irregulares sigue siendo uno de los mayores obstáculos de ingeniería que impiden el despliegue generalizado de robots terrestres autónomos. Los sistemas con ruedas son excepcionalmente eficientes desde el punto de vista energético en superficies pavimentadas o lisas, pero con frecuencia se quedan encallados por el chasis, pierden tracción o vuelcan al colisionar con rocas grandes, vegetación densa o escombros de terremotos. Los vehículos con orugas ofrecen una mejor distribución del peso sobre el barro y la arena, pero carecen de la delicada precisión necesaria para navegar por estructuras fracturadas o bordes de campos de escombros sueltos e inestables sin provocar colapsos.
Los robots con patas representan una alternativa atractiva porque solo requieren puntos de contacto discretos con el suelo en lugar de un camino continuo. Sin embargo, el software tradicional de control de patas es pesadísimo desde el punto de vista computacional y a menudo frágil; si un pie resbala sobre una roca no mapeada, el modelo matemático de equilibrio precalculado del robot puede fallar, provocando una caída.
Al aprovechar los principios biológicos de los insectos palo, este enfoque impulsado por IA introduce una resiliencia descentralizada. Si una pata resbala o no encuentra suelo firme, la red neuronal adapta al instante las cinco patas restantes para soportar el peso, evitando una pérdida catastrófica de equilibrio. Para los equipos de respuesta ante desastres, esta tecnología podría ofrecer unidades de búsqueda y rescate capaces de arrastrarse hacia el interior de edificios colapsados donde los rescatistas humanos y los drones tradicionales no pueden entrar. En las ciencias planetarias, los hexápodos modelados según la biología de los insectos podrían permitir a los futuros rovers planetarios explorar cráteres lunares peligrosos, tubos de lava marcianos y acantilados que permanecen estrictamente fuera del alcance de rovers pesados sobre ruedas como Curiosity o Perseverance de la NASA.
## Contexto
La biomimética —la práctica de modelar la tecnología a partir de sistemas biológicos— ha impulsado durante mucho tiempo los avances en la robótica móvil. Los insectos han sido un foco principal de estudio durante décadas porque sus sistemas nerviosos en miniatura logran una movilidad extraordinaria sin la enorme potencia de cálculo que requieren los sistemas de los mamíferos. En particular, los insectos palo (*Carausius morosus*) han servido como modelos de investigación clásicos en neurobiología y robótica debido a su control motor descentralizado único. Cada extremidad de un insecto palo posee sus propios bucles sensoriomotorizados localizados que se comunican con las extremidades vecinas, lo que permite al insecto caminar, trepar y recuperarse de tropiezos sin necesitar un procesamiento centralizado continuo de su cerebro.
En la robótica hexápoda inicial, como la serie LAURON desarrollada en Europa o el robot HECTOR construido en Bielefeld University durante la década de 2010, los ingenieros recurrían a reglas codificadas de forma rígida y a generadores centrales de patrones (CPG) para sintetizar la marcha de los insectos. Aunque estos sistemas demostraron una caminata estable en superficies planas o con suave inclinación, tenían dificultades cuando se enfrentaban a entornos del mundo real completamente impredecibles y altamente dinámicos. Escribir código para cada posible escenario físico resultó prácticamente imposible.
La reciente convergencia del aprendizaje por refuerzo profundo con el diseño biomimético ha revolucionado este campo. En lugar de elaborar manualmente reglas de movimiento explícitas para cada obstáculo, los investigadores colocan ahora un gemelo digital del hexápodo en un motor de simulación física. Dentro de la simulación, la IA ejecuta millones de pasos virtuales sobre terrenos abruptos aleatorios, recibiendo recompensas digitales por mantener el equilibrio, minimizar el consumo de energía y alcanzar las coordenadas objetivo. A través de este proceso iterativo de ensayo y error, la red neuronal descubre comportamientos de marcha emergentes y robustos que imitan la adaptación natural de los insectos, los cuales se pueden transferir directamente al hardware físico.
## Reacciones
Aunque las respuestas académicas e industriales formales se siguen desarrollando tras el informe de Jijo Malayil, las comunidades de robótica e inteligencia artificial han señalado cada vez más que el aprendizaje por refuerzo de inspiración biológica representa el futuro de la automatización física. Se espera que los investigadores académicos especializados en cinemática de inspiración biológica examinen con lupa la arquitectura específica de la red neuronal utilizada para lograr la adaptación de la marcha en tiempo real, en particular cómo el sistema equilibra la carga computacional entre los procesadores centralizados y los microcontroladores de los actuadores localizados.
Analistas del sector de la defensa, la tecnología agrícola y la infraestructura civil están siguiendo de cerca estos avances. Las organizaciones de búsqueda y rescate, que históricamente han considerado que los cuadrúpedos comerciales son demasiado costosos o frágiles para condiciones extremas de escombros, buscan arquitecturas hexápodas de bajo costo y altamente redundantes. Mientras tanto, los sectores de exploración planetaria, incluidos los desarrolladores de empresas espaciales comerciales y las agencias espaciales internacionales, siguen de cerca la investigación sobre hexápodos biomiméticos mientras evalúan conceptos para las misiones de exploración de superficie de próxima generación.
## Lo que aún no sabemos
A pesar del hito significativo en movilidad que representa el hexápodo entrenado con IA, varios parámetros técnicos cruciales siguen sin verificarse en las revelaciones iniciales. Las principales preguntas abiertas incluyen:
- **Capacidad de carga útil:** Aún no está claro qué cantidad de peso externo —como cámaras, sensores térmicos, unidades lidar o brazos manipuladores robóticos— puede transportar el hexápodo sin degradar sus algoritmos de IA de adaptación de la marcha. - **Consumo de energía y autonomía:** La locomoción con patas requiere energía continua para múltiples actuadores articulares. La duración exacta de la batería durante el cambio activo y sostenido de la marcha sobre terreno abrupto no se ha especificado públicamente. - **Requisitos de hardware computacional:** El informe no detalla si la red neuronal se ejecuta por completo en chips de bajo consumo a bordo o si depende de sistemas de computación periférica externos para procesar la retroalimentación del terreno. - **Modalidades sensoriales:** La combinación específica de sensores físicos —ya sean codificadores de motor propioceptivos, sensores táctiles en los pies, cámaras visuales o lidar de detección de profundidad— utilizada para alimentar el bucle de control de IA no se ha confirmado. - **Limitaciones de terreno:** Aunque el robot se adapta a terrenos difíciles, los umbrales físicos exactos respecto a la inclinación máxima de pendientes, el ancho para cruzar grietas y los límites de fricción de la superficie aún no se han publicado en evaluaciones comparativas revisadas por pares.
## A qué estar atentos
De cara al futuro, los principales hitos para esta plataforma inspirada en el insecto palo se centrarán en la revisión por pares, el escalado del hardware y las pruebas de despliegue sobre el terreno. Los observadores deberían seguir las próximas conferencias internacionales de robótica —como la IEEE International Conference on Robotics and Automation (ICRA) y la IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)— donde es probable que el equipo de investigación presente artículos algorítmicos detallados y métricas de rendimiento empíricas.
Además, los ensayos sobre el terreno en entornos exteriores sin restricciones servirán como una prueba crítica. Habrá que prestar atención a las actualizaciones de las demostraciones que muestren cómo se comporta la plataforma en condiciones meteorológicas adversas, como lluvia intensa, barro, temperaturas extremas y entornos con polvo que pueden degradar los sensores electrónicos y las articulaciones mecánicas. El progreso hacia la comercialización también dependerá de si el software de control se hace de código abierto, lo que podría permitir a la comunidad investigadora de robótica en general adaptar los modelos de locomoción del insecto palo a plataformas de hardware personalizadas.
Este informe se basa en la cobertura original publicada por Jijo Malayil el 28 de agosto de 2026.
Fuente: Jijo Malayil

