

مهندسون يطورون روبوتًا سداسي الأرجل مدعومًا بالذكاء الاصطناعي محاكاةً لحركة حشرة العود
تستخدم منصة سداسية الأرجل مصممة حديثًا الذكاء الاصطناعي لمحاكاة ميكانيكا حشرة العود، مما يتيح التكيف اللحظي مع نمط المشي عبر التضاريس غير المتوقعة.
The Global Wire Newsroom ·
Link preview · horizonglobalnews.com
مهندسون يطورون روبوتًا سداسي الأرجل مدعومًا بالذكاء الاصطناعي محاكاةً لحركة حشرة العود
تستخدم منصة سداسية الأرجل مصممة حديثًا الذكاء الاصطناعي لمحاكاة ميكانيكا حشرة العود، مما يتيح التكيف اللحظي مع نمط المشي عبر التضاريس غير المتوقعة.
تُرجم هذا المقال آليًا بواسطة الذكاء الاصطناعي في غرفة أخبارنا عن الأصل الإنجليزي. اقرأ بالإنجليزية
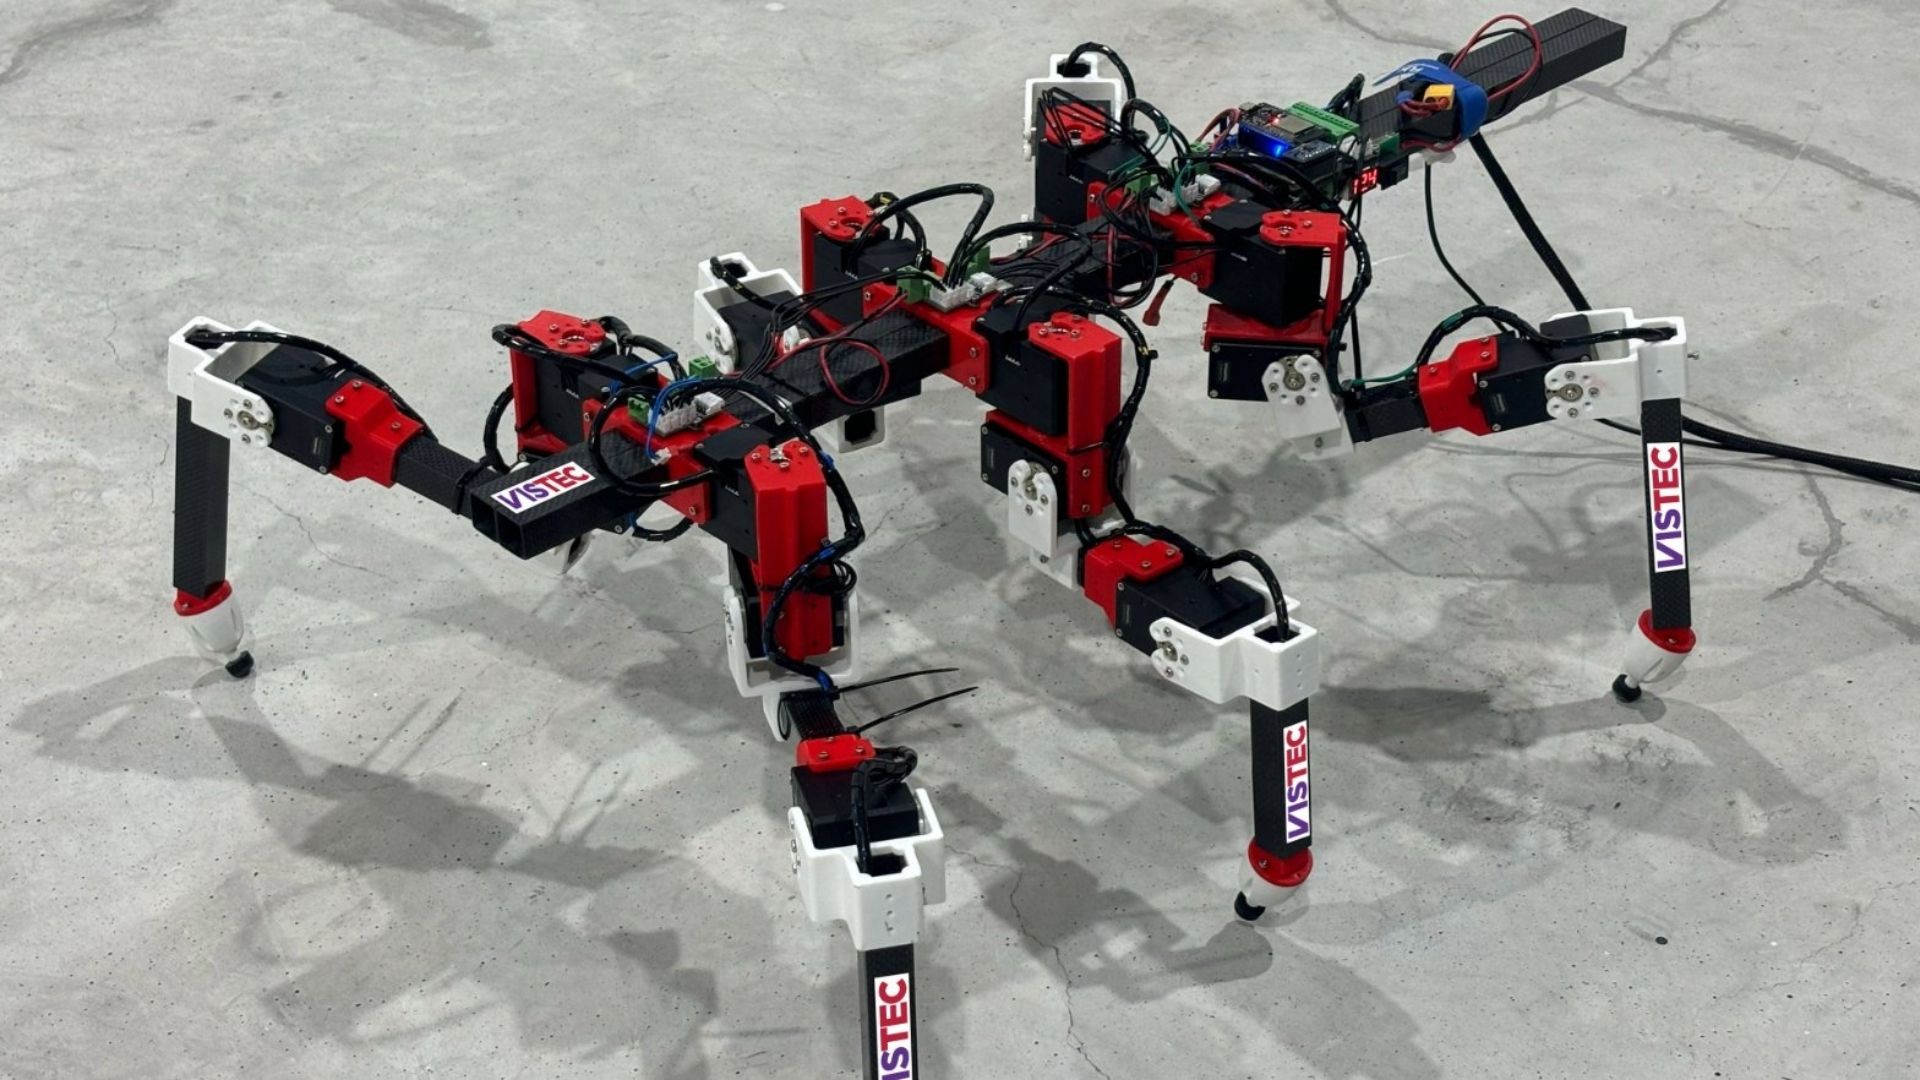
قدّم باحثون في مجال الروبوتات روبوتًا ذاتي التحكم سداسي الأرجل يستخدم الذكاء الاصطناعي لمحاكاة الحركة التكيفية لحشرات العود، مما يمكّن الآلة من تغيير نمط مشيها ديناميكيًا عبر التضاريس شديدة الوعورة والتعقيد. ووفقًا لما أورده الصحفي المتخصص في التكنولوجيا Jijo Malayil في August 28, 2026، يجمع النظام بين مبادئ الحركة البيولوجية وخوارزميات تعلم الآلة لحل أحد التحديات المستمرة في مجال الروبوتات المتنقلة: التنقل عبر الأسطح الوعرة غير المتوقعة دون السقوط أو التوقف أو الحاجة إلى إعادة معايرة يدوية. ومن خلال مراقبة كيفية تجاوز حشرات العود للعوائق الطبيعية المعقدة، درّب المطورون المنصة سداسية الأرجل على التكيف المستقل مع مسارات الأرجل ومواضع القدم وارتفاع الهيكل في الوقت الفعلي.
## Key facts
- تستخدم المنصة بنية سداسية الأرجل مستوحاة من الحركات الفيزيائية وآليات التحكم العصبي لحشرات العود. - تمكّن نماذج الذكاء الاصطناعي الآلة من التبديل الديناميكي بين أنماط المشي وتعديل موضع القدم بناءً على التغذية الراجعة اللحظية للتضاريس. - يهدف هذا التطوير إلى التغلب على عوائق التنقل التقليدية التي تحد من قدرة المركبات ذاتية التحكم ذات العجلات والجنزير في البيئات غير المتوقعة. - نُشر التقرير الأولي حول إطار تعلم الآلة المستوحى بيولوجيًا بواسطة Jijo Malayil في August 28, 2026. - تغطي التطبيقات العملية المحتملة عمليات البحث والإنقاذ المستقلة، واستكشاف المركبات الفضائية، والمراقبة الزراعية، وفحص البنية التحتية الصناعية.
## What happened
وفقًا لتقارير أوردها Jijo Malayil، يركز المشروع على تدريب روبوت سداسي الأرجل (hexapod) ليعكس التنسيق المرن واللامركزي للأرجل المشاهد لدى الحشرات التي تنتمي إلى رتبة الشبحيات (Phasmatodea)، المعروفة باسم حشرات العود. وعلى عكس الروبوتات رباعية الأرجل الصلبة أو الأنظمة ذات العجلات التي تعتمد على مسارات محددة مسبقًا، يعتمد هذا النظام الروبوتي على هيكل تحكم بالذكاء الاصطناعي مصمم لمعالجة التغذية الراجعة الفيزيائية من البيئة وإعادة ضبط استراتيجية المشي فورًا.
تتفوق حشرات العود في الطبيعة في التسلق فوق الفجوات والحطام المتناثر والارتفاعات الرأسية الحادة لأن كل طرف من أطرافها الستة يمكنه العمل بدرجة عالية من الاستقلالية المحلية مع البقاء متناسقًا مع بقية الجسم. ولترجمة هذه القدرة البيولوجية إلى أجهزة روبوتية، درّب الباحثون شبكات عصبية باستخدام بيئات المحاكاة قبل نشر النماذج على الروبوت الفعلي. تقيّم الآلة باستمرار المدخلات الحسية—مثل زوايا الأرجل ومقاومة السطح وميل الهيكل—لتحديد ما إذا كانت ستحافظ على نمط المشي الثلاثي السريع، أو تنتقل إلى نمط المشي الموجي الأكثر حذرًا، أو تجري تعديلات دقيقة فردية على الأطراف الأحادية.
عند مواجهة انخفاضات غير متوقعة أو صخور أو بقع زلقة، يضبط نموذج الذكاء الاصطناعي مسار الأرجل الفردية في منتصف الخطوة. وبدلاً من التوقف لإعادة حساب خطة الحركة بأكملها، يغير الروبوت سداسي الأرجل وضعيته بسلاسة، موزّعًا وزنه عبر نقاط تلامس مستقرة بينما يبحث عن موطئ قدم آمن بأطرافه الحرة. وتتيح هذه القدرة على اتخاذ قرارات حركة لحظية للآلة الحفاظ على زخمها للأمام عبر أسطح قد تؤدي إلى تعطيل الأنظمة ذاتية التحكم القياسية.
## Why it matters
لا يزال التنقل عبر التضاريس غير المستوية أحد أكبر العوائق الهندسة التي تحول دون النشر الواسع للروبوتات البرية ذاتية التحكم. وتتميز الأنظمة ذات العجلات بكفاءة استثنائية في استخدام الطاقة على الأسطح المعبدة أو الملساء، لكنها غالبًا ما تعاني من علق الهيكل أو فقدان قوة السحب أو الانقلاب عند مواجهة الصخور الكبيرة أو النباتات الكثيفة أو حطام الزلازل. وتوفر المركبات ذات الجنزير توزيعًا أفضل للوزن فوق الطين والرمال، لكنها تفتقر إلى الدقة الفائقة المطلوبة للتنقل عبر الهياكل المصدعة أو أطراف حقول الحطام المفككة والمتحركة دون التسبب في انهيارها.
تقدم الروبوتات ذات الأرجل بديلاً مقنعًا لأنها تتطلب فقط نقاط تلامس منفصلة مع الأرض بدلاً من مسار مستمر. ومع ذلك، فإن برامج التحكم التقليدية بالأرجل ثقيلة حاسوبيًا وغالبًا ما تكون هشّة؛ فإذا انزلقت قدم على صخرة غير محددة في الخريطة، يمكن أن ينهار نموذج التوازن الرياضي المحسوب مسبقًا للروبوت، مما يؤدي إلى سُقوطه.
ومن خلال الاستفادة من المبادئ البيولوجية لحشرات العود، يقدم هذا النهج المدعوم بالذكاء الاصطناعي مرونة لامركزية. فإذا انزلقت إحدى الأرجل أو فشلت في العثور على أرض صلبة، تتكيف الشبكة العصبية فورًا مع الأرجل الخمس المتبقية لتحمل الوزن، مما يمنع فقدان التوازن الكارثي. بالنسبة لفرق التعافي من الكوارث، قد تثمر هذه التكنولوجيا عن وحدات بحث وإنقاذ قادرة على الزحف عميقًا داخل المباني المنهارة حيث لا يمكن للمنقذين البشر والطائرات المسيرة التقليدية الدخول. وفي علوم الكواكب، قد تسمح الروبوتات سداسية الأرجل المصممة وفقًا لبيولوجيا الحشرات لمركبات الاستكشاف المستقبلية باستكشاف الفوهات القمرية الخطرة، وأنابيب الحمم البركانية المريخية، والمقاطع الصخرية التي تظل محظورة تمامًا على المركبات الثقيلة ذات العجلات مثل Curiosity أو Perseverance التابعتين لـ NASA.
## The background
لطالما كانت المحاكاة الحيوية (Biomimicry)—وهي ممارسة نمذجة التكنولوجيا استنادًا إلى الأنظمة البيولوجية—محركًا للتقدم في مجال الروبوتات المتنقلة. وكان الحشرات محط تركيز رئيسي للدراسة لعقود من الزمن لأن أجهزتها العصبية المصغرة تحقق حركة استثنائية دون الحاجة إلى القوة الحاسوبية الهائلة التي تتطلبها أنظمة الثدييات. وعلى وجه الخصوص، شكّلت حشرات العود (*Carausius morosus*) نماذج بحثية كلاسيكية في علم الأحياء العصبي والروبوتات نظرًا لفرادة نظام التحكم الحركي اللامركزي لديها. إذ يمتلك كل طرف من أطراف حشرة العود حلقات حسية حركية محددة تتواصل مع الأطراف المجاورة، مما يسمح للحشرة بالمشي والتسلق والتعافي من التعثر دون الحاجة إلى معالجة مركزية مستمرة من دماغها.
في البدايات الأولى لروبوتات hexapod سداسية الأرجل، مثل سلسلة LAURON التي أُنتجت في أوروبا أو روبوت HECTOR الذي بُني في Bielefeld University خلال العقد الثاني من القرن الحادي والعشرين (2010s)، اعتمد المهندسون على قواعد برمجية صريحة ومولدات الأنماط المركزية (CPGs) لتخليق مشيات الحشرات. ورغم أن هذه الأنظمة أظهرت مشيًا مستقرًا على الأسطح المستوية أو ذات الانحدار الخفيف، إلا أنها واجهت صعوبات كبيرة عند مواجهة بيئات العالم الحقيقي غير المتوقعة كليًا وشديدة الديناميكية. إذ تبين أن كتابة شفرة برمجية لكل سيناريو فيزيائي محتمل أمر غير ممكن عمليًا.
أحدث التقارب الحديث بين التعلم المعزز العميق والتصميم المحاكي للحيوية ثورة في هذا المجال. فبدلاً من صياغة قواعد حركة صريحة يدويًا لكل عائق، يضع الباحثون الآن توأمًا رقميًا للروبوت سداسي الأرجل داخل محرك محاكاة فيزيائي. وداخل المحاكاة، ينفذ الذكاء الاصطناعي ملايين الخطوات الافتراضية عبر تضاريس وعرة وعشوائية، متلقيًا مكافآت رقمية للحفاظ على التوازن وتقليل استهلاك الطاقة والوصول إلى الإحداثيات المستهدفة. ومن خلال عملية التجربة والخطأ التكرارية هذه، تكتشف الشبكة العصبية سلوكيات مشي متكيفة وقوية تحاكي التكيف الطبيعي للحشرات، والتي يمكن نقلها بعد ذلك مباشرة إلى الأجهزة الفعلية.
## Reaction
في حين تواصل الردود الأكاديمية والصناعية الرسمية التبلور في أعقاب تقرير Jijo Malayil، أشار مجتمعا الروبوتات والذكاء الاصطناعي بشكل متزايد إلى أن التعلم المعزز المستوحى بيولوجيًا يمثل مستقبل الأتمتة الفيزيائية. ومن المتوقع أن يفحص الباحثون الأكاديميون المتخصصون في كينماتيكا الأجسام المستوحاة بيولوجيًا بنية الشبكة العصبية المحددة المستخدمة لتحقيق التكيف اللحظي لمشية الروبوت، وخاصة كيفية موازنة النظام للحمل الحاسوبي بين المعالجات المركزية والمتحكمات الدقيقة المحلية للمحركات.
يراقب محللو القطاع في مجالات الدفاع والتكنولوجيا الزراعية والبنية التحتية المدنية هذه التطورات عن كثب. وتبحث منظمات البحث والإنقاذ، التي وجدت تاريخيًا أن الروبوتات التجارية رباعية الأرجل مكلفة للغاية أو هشّة بالنسبة لظروف الحطام القاسية، عن بنيات روبوتية سداسية الأرجل منخفضة التكلفة وذات موثوقية عالية. وفي الوقت نفسه، تتابع قطاعات استكشاف الكواكب، بما في ذلك مطورو المؤسسات الفضائية التجارية ووكالات الفضاء الدولية، أبحاث الروبوتات سداسية الأرجل المحاكية للحيوية باستمرار أثناء تقييمهم لمفاهيم مهام استكشاف السطح من الجيل القادم.
## What we don't know yet
رغم الإنجاز المباشر في حركة الروبوت، لا تزال عدة معايير تقنية حاسمة غير مؤكدة في البيانات الأولى. وتشمل الأسئلة الرئيسية المفتوحة:
- **سعة الحمولة:** ليس واضحًا بعد مقدار الوزن الخارجي—مثل الكاميرات أو المستشعرات الحرارية أو وحدات Lidar أو أذرع المعالجة الروبوتية—الذي يمكن للروبوت سداسي الأرجل حمله دون تقليل كفاءة خوارزميات التكيف مع نمط المشي القائمة على الذكاء الاصطناعي. - **استهلاك الطاقة والاستقلالية:** تتطلب الحركة بالأرجل تزويدًا مستمرًا بالطاقة لمحركات المفاصل المتعددة. لم يتم تحديد عمر البطارية بدقة أثناء التبديل النشط المستمر لأنماط المشي عبر التضاريس الوعرة علنًا. - **متطلبات الأجهزة الحاسوبية:** لم يفصّل التقرير ما إذا كانت الشبكة العصبية تعمل بالكامل على رقائق مدمجة منخفضة الطاقة أم تعتمد على أنظمة الحوسبة الحافية الخارجية لمعالجة التغذية الراجعة للتضاريس. - **الأنماط الحسية:** تظل التشكيلة المحددة من المستشعرات الفيزيائية—سواء كانت أجهزة ترميز المحركات الحسية العميقة، أو مستشعرات القدم اللمسية، أو الكاميرات البصرية، أو Lidar المستشعر للعمق—المستخدمة لتغذية حلقة التحكم بالذكاء الاصطناعي غير مؤكدة. - **قيود التضاريس:** في حين يتكيف الروبوت عبر التضاريس الصعبة، فإن الحدود الفيزيائية الدقيقة المتعلقة بالحد الأقصى لانحدار الميول، وعرض عبور الفجوات، وحدود احتكاك الأسطح لم تُنشر بعد في معايير مراجعة الأقران.
## What to watch
بالانتقال إلى الأمام، ستتركز المحطات الرئيسية القادمة لهذه المنصة المستوحاة من حشرة العود على مراجعة الأقران، وتوسيع نطاق الأجهزة، واختبارات النشر الميداني. وينبغي للمراقبين متابعة المؤتمرات الدولية القادمة للروبوتات—مثل المؤتمر الدولي للروبوتات والأتمتة (IEEE ICRA) والمؤتمر الدولي للروبوتات والأنظمة الذكية (IEEE/RSJ IROS)—حيث من المرجح أن يقدم فريق البحث أوراقًا خوارزمية مفصلة ومقاييس أداء تجريبية.
بالإضافة إلى ذلك، ستشكل التجارب الميدانية في البيئات الخارجية غير المقيدة اختبارًا حاسمًا. تترقب التحديثات التوضيحية التي تُظهر كيفية أداء المنصة تحت الظروف الجوية القاسية، بما في ذلك الأمطار الغزيرة والطين ودرجات الحرارة المرتفعة أو المنخفضة للغاية والبيئات المغبرة التي يمكن أن تضعف المستشعرات الإلكترونية والمفاصل الميكانيكية. وسيعتمد التقدم نحو التسويق التجاري أيضًا على ما إذا كانت برمجيات التحكم ستوفر كمصدر مفتوح، مما قد يسمح لمجتمع أبحاث الروبوتات الأوسع بتكييف نماذج حركة حشرة العود مع منصات الأجهزة المخصصة.
يستند هذا التقرير إلى المادة الأصلية التي نشرها Jijo Malayil في August 28, 2026.
المصدر: Jijo Malayil

